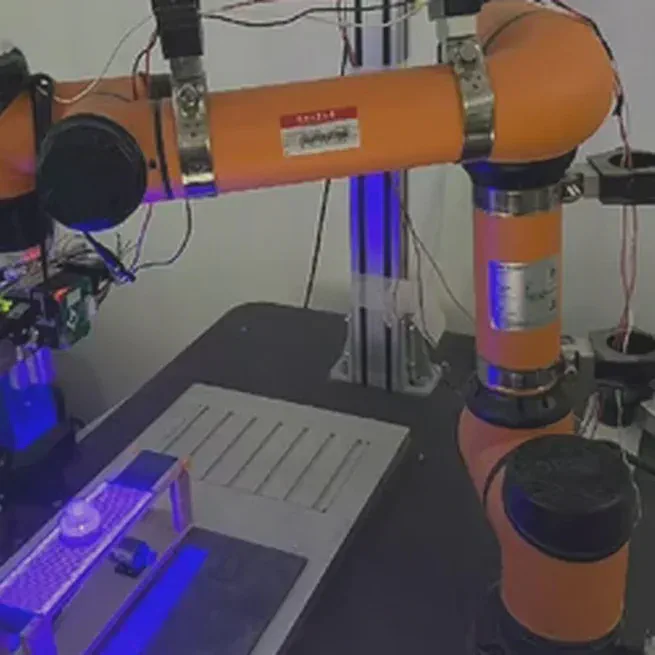
一种用于机器人动态跟踪的相位图视觉伺服与模型预测控制框架,将闭环延迟的中位数从 12.9 ms 降至 8.3 ms,并能以 0.05 mm 的最终误差跟踪 0.1 m/s 运动的目标。
1月 28, 2026