Identifying frequency-domain operating deflection shapes and internal damage in structures using geometric vision method
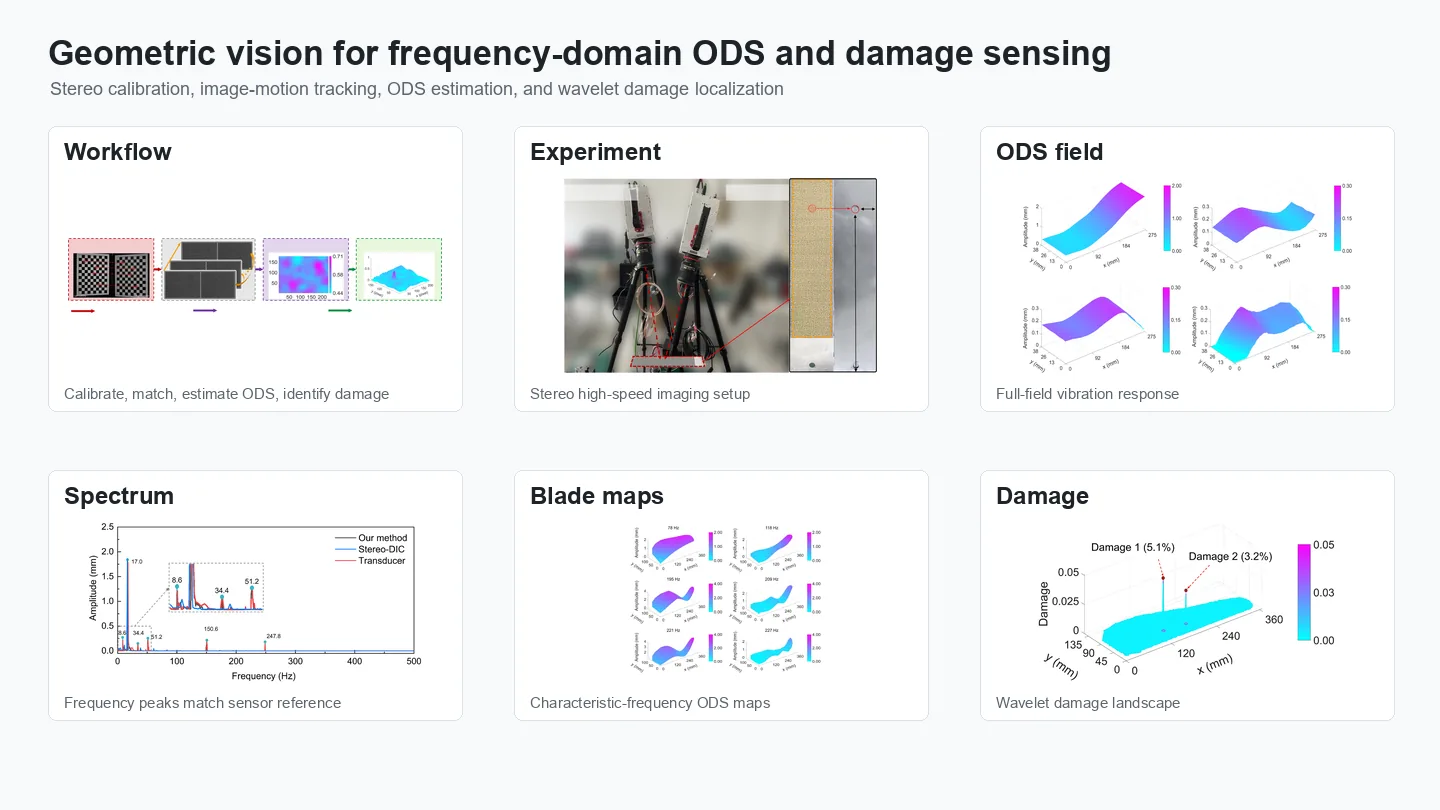
一句话看懂两台同步高速相机把图像运动转换为频域内的全场振动形态,再对其做小波扫描,无需接触式传感器或激励信息即可定位隐藏的内部损伤。
问题背景
工作变形振型(operating deflection shape,ODS)描述结构在服役过程中各振动频率下的变形形态。它不需要激励的先验知识,因而可以自动评估结构的动力学行为并识别损伤。难点在于测量。传统接触式传感器在运行状态下笨重且功能单一;非接触式激光测振仪一次只能测一个点,系统标定又复杂,难以胜任自由度众多的测量任务。视觉方法能够测得稠密的表面运动,但立体数字图像相关(立体 DIC,跟踪散斑点并三角化)先在时域重建位移,需要滤除其中的噪声,而滤波也可能一并去掉高频运动信息。已有的频域三角化方法依靠单相机与物体的相对运动获得多个视角,相机位姿在视角之间不断变化,每一步都要重新估计,还会引入相位延迟。
内部损伤带来另一重困难。视觉裂纹检测只能发现表面缺陷;基于振动的损伤识别通常需要精确的激励信息或接触式传感器,而近来的视觉方法仍依赖伪激励,或需要去噪、聚类等启发式步骤。
方法原理
该方法使用两台几何关系固定、静止不动的高速相机组成双目系统。经过标定和极线校正后,每个观测点只用一个参数——视差——描述,从而使立体图像运动到频域 ODS 的映射成为线性映射。随后对得到的 ODS 场做小波变换,揭示内部损伤。
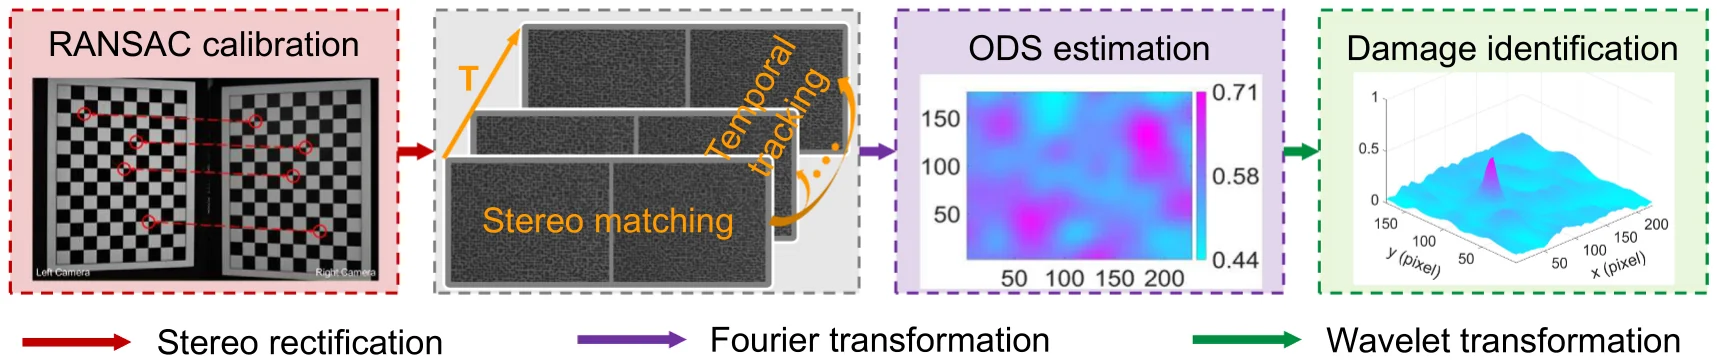
- RANSAC 标定。 把张正友平面靶标标定法嵌入 RANSAC 循环:随机抽取棋盘格角点子集进行标定,直到平均重投影误差满足阈值。这样,在某些位姿下成像精度下降的角点不再使焦距、主点和畸变系数产生偏差。
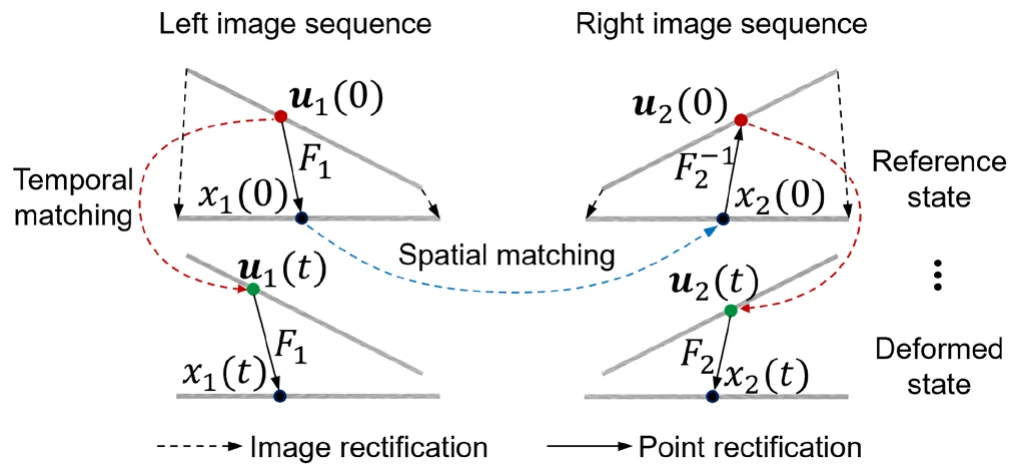
- 立体匹配与时序匹配。 只对参考状态的立体图像对做极线校正。每个兴趣点先用空间 DIC 沿极线匹配,再用时序 DIC 在原始左右图像序列中跟踪。校正只作用于跟踪到的点坐标,而不作用于整幅图像,从而避免插值误差。
- 深度参数化。 在校正后的几何中,点的深度为 d = Bf/δ,其中 B 为基线,f 为焦距,δ 为视差,于是每个点的未知量从三个减为一个。点的图像运动编码为状态向量 ξ(t) = x₁(t)/δ(t),其中 x₁(t) 为该点在左相机中的图像坐标。
- 频域 ODS。 ODS 是状态向量变化量的线性函数 U(ω) = Bf · Δξ(ω),用离散傅里叶变换即可得到,无需三角化步骤。所有频率下的 ODS 场构成响应频谱,每个峰值对应一幅全场 ODS 图。
- 小波损伤识别。 把每幅 ODS 场视为左参考图像网格上的图像。刚度损失造成的损伤在 ODS 中表现为阶跃,Haar 小波变换得到的归一化系数在损伤处出现峰值。峰值给出损伤位置和损伤程度;损伤程度即 ODS 幅值的相对变化,反映局部刚度的降低。
实验结果
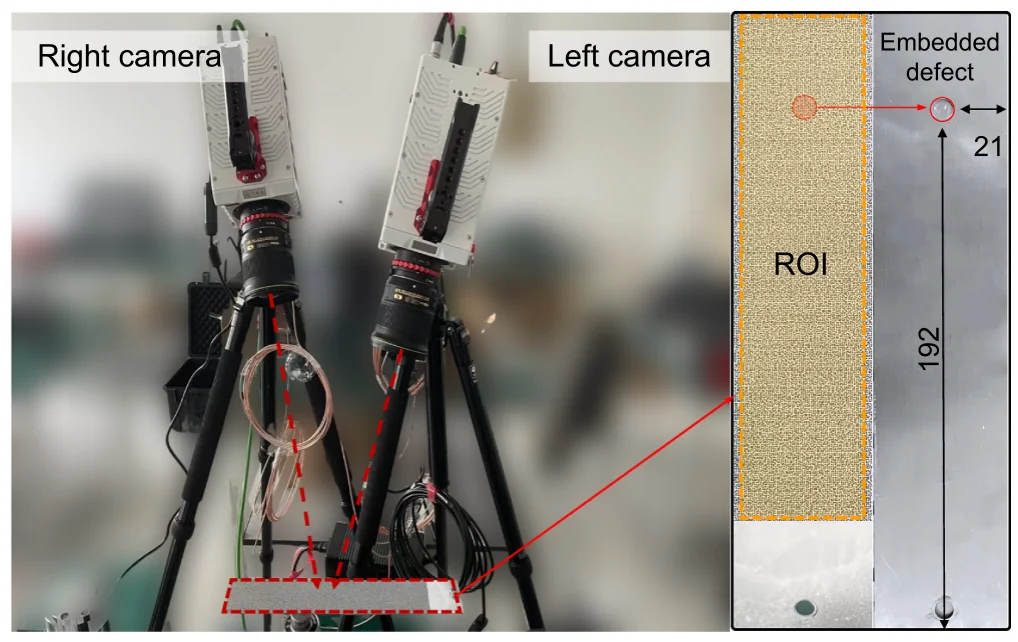
试件是一块厚 1.5 mm、尺寸 300 mm × 50 mm 的 304 不锈钢平板,在相机看不到的一面预制了直径 8.0 mm、深 1.0 mm 的盲孔。激振器以接近一阶固有频率的 17 Hz 激励试件,两台相机(2560 × 1920 像素)以 1000 fps 记录了 5000 组立体图像对。RANSAC 标定把重投影误差从 0.088 降至 0.039(表 2),并把 8 × 8 测试靶标的平均三维误差从 0.124 mm 降至 0.013 mm(表 3)。在平面试件上,深度误差范围为 −0.06 至 0.09 mm(均值 0.02 mm),而采用张正友法标定时为 −0.17 至 0.35 mm(均值 0.09 mm)(图 6)。
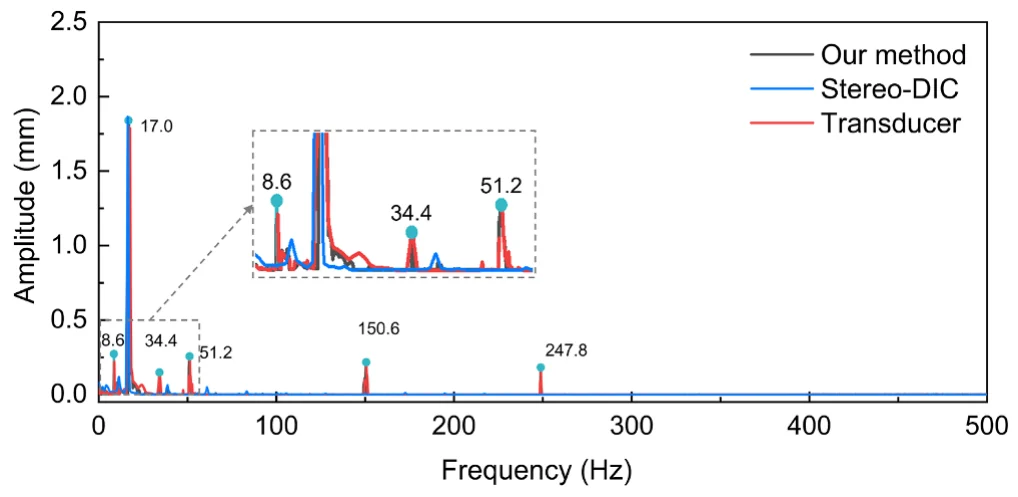
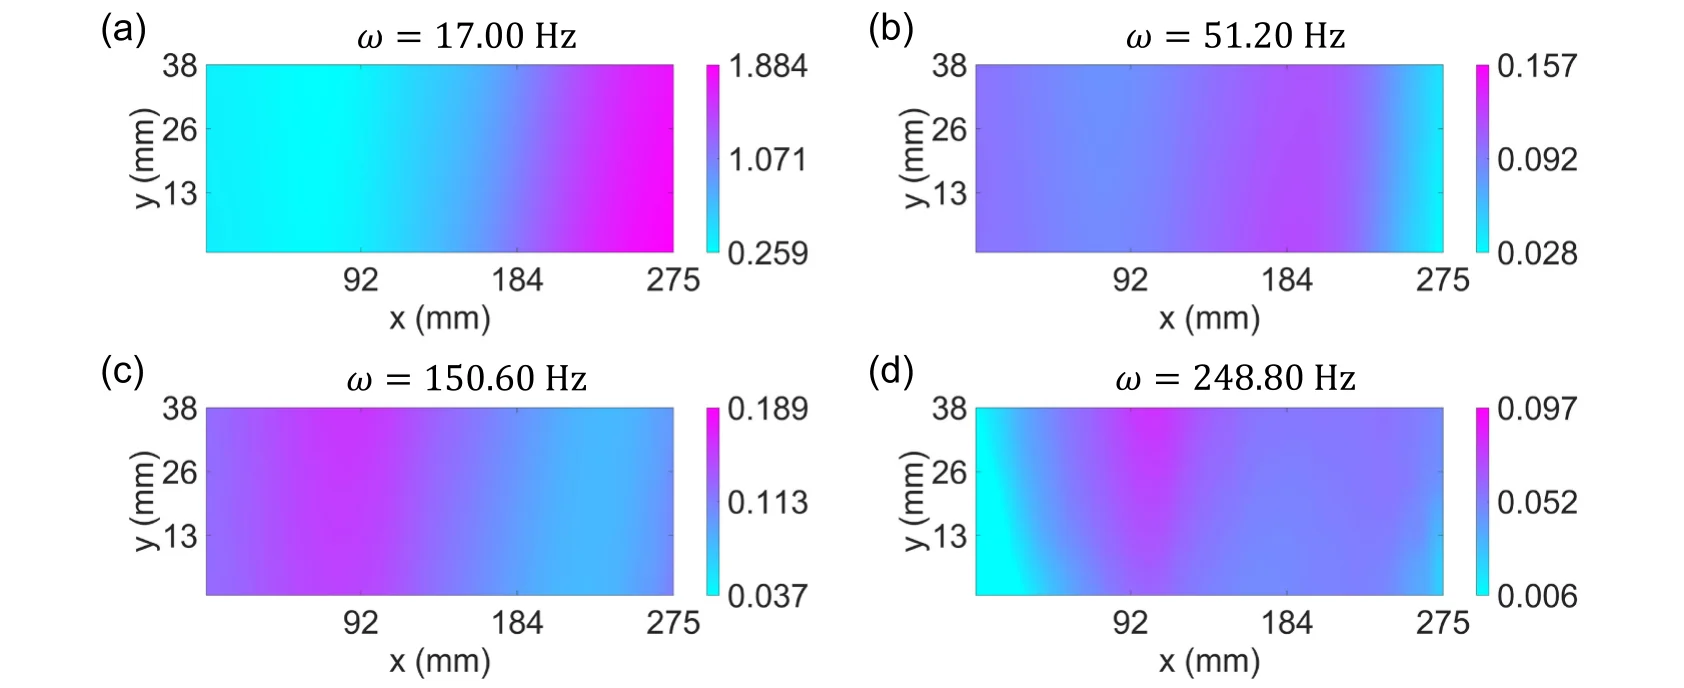
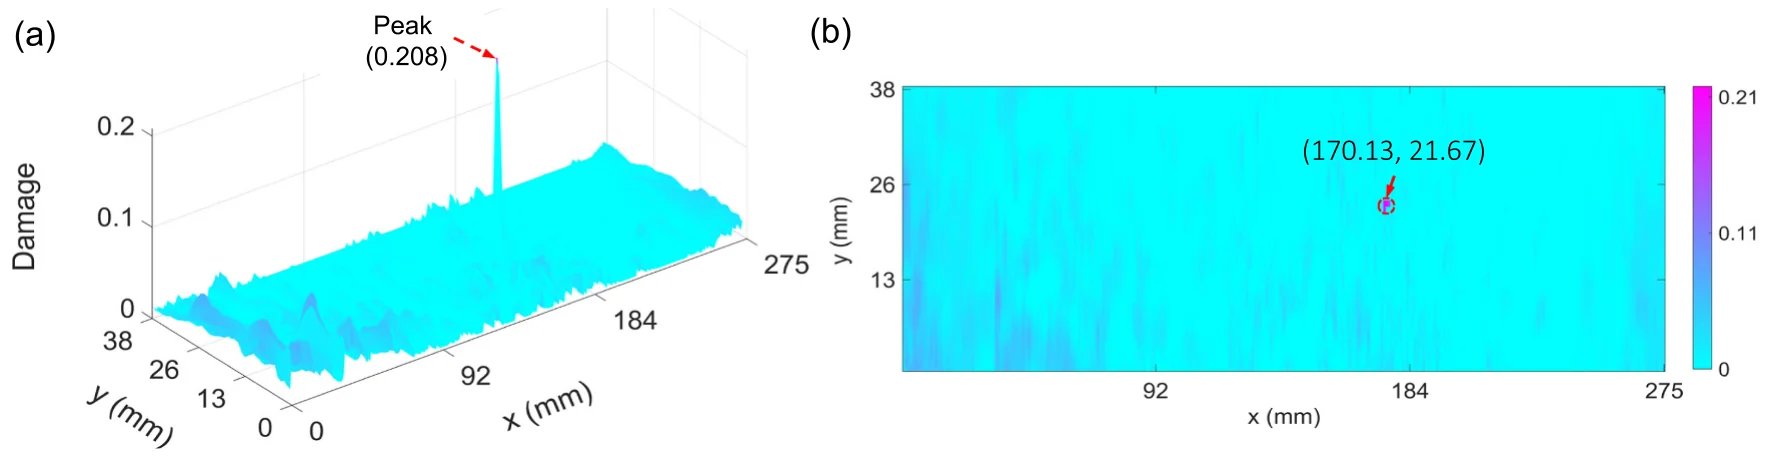
在位移传感器所在位置,视觉方法得到的频谱捕捉到了全部峰值。即使在 34.4 Hz 处,最小幅值 0.14 mm 的估计误差也只有 0.01 mm;而立体 DIC 漏掉了共振峰以外的大部分频率成分。17.0、51.2、150.6 和 248.8 Hz 处的全场 ODS 图显示,随着频率升高,振幅减小而形态趋于复杂;对这些 ODS 场做奇异值分解,可得到相应的三维模态振型。小波损伤分布图的峰值为 0.208;换算到试件坐标系后,损伤位于 (24.26, 195.13) mm,实际位置为 (25.00, 196.00) mm。
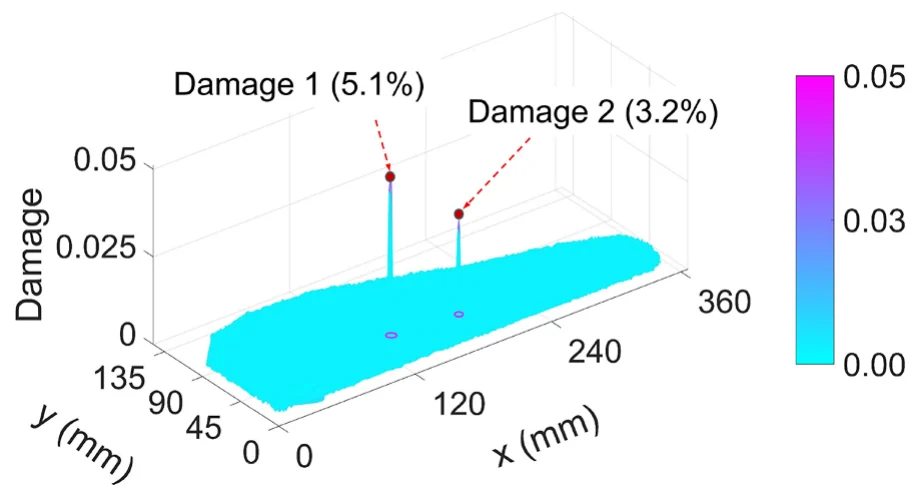
该方法还用于一片 3D 打印的树脂叶片:叶片表面为曲面,弦长 340 mm,内含两个缺陷(直径 5 mm 和 3 mm,深 0.8 mm 和 0.6 mm),在 0–300 Hz 扫频激励下测量。沿弦长三个点的频谱给出六个特征频率,相应的 ODS 图在不依赖激励信息的情况下给出了前六阶模态振型。两个缺陷均被识别,损伤程度分别为 5.1% 和 3.2%,最大定位误差分别为 1.08 mm 和 1.11 mm。
作者指出了两点局限。本文使用的两台独立相机集成度不足,难以胜任长期监测,作者提出以紧凑的双棱镜立体光学系统作为改进方向。损伤识别算法能够给出内部损伤的位置和程度,但无法反映其形状或方向。
引用
@article{zhang2025identifying,
  title={Identifying frequency-domain operating deflection shapes and internal damage in structures using geometric vision method},
  author={Zhang, Haoran and Zuo, Jiaren and Yao, Zhangyu and Zhang, Deyang and Lu, Lei and Pan, Wei and Su, Zhilong},
  journal={Results in Engineering},
  pages={108474},
  year={2025},
  publisher={Elsevier},
  doi={10.1016/j.rineng.2025.108474}
}