Reconstruction of transparent objects using phase shifting profilometry based on diffusion models
一句话看懂扩散模型从前、后表面反射相互叠加(混叠)的透明物体条纹图中恢复出前表面条纹,使常规相移轮廓术也能测量透明物体,在四个测试物体上的 RMS 误差为 0.0388–0.0437 mm。
问题背景
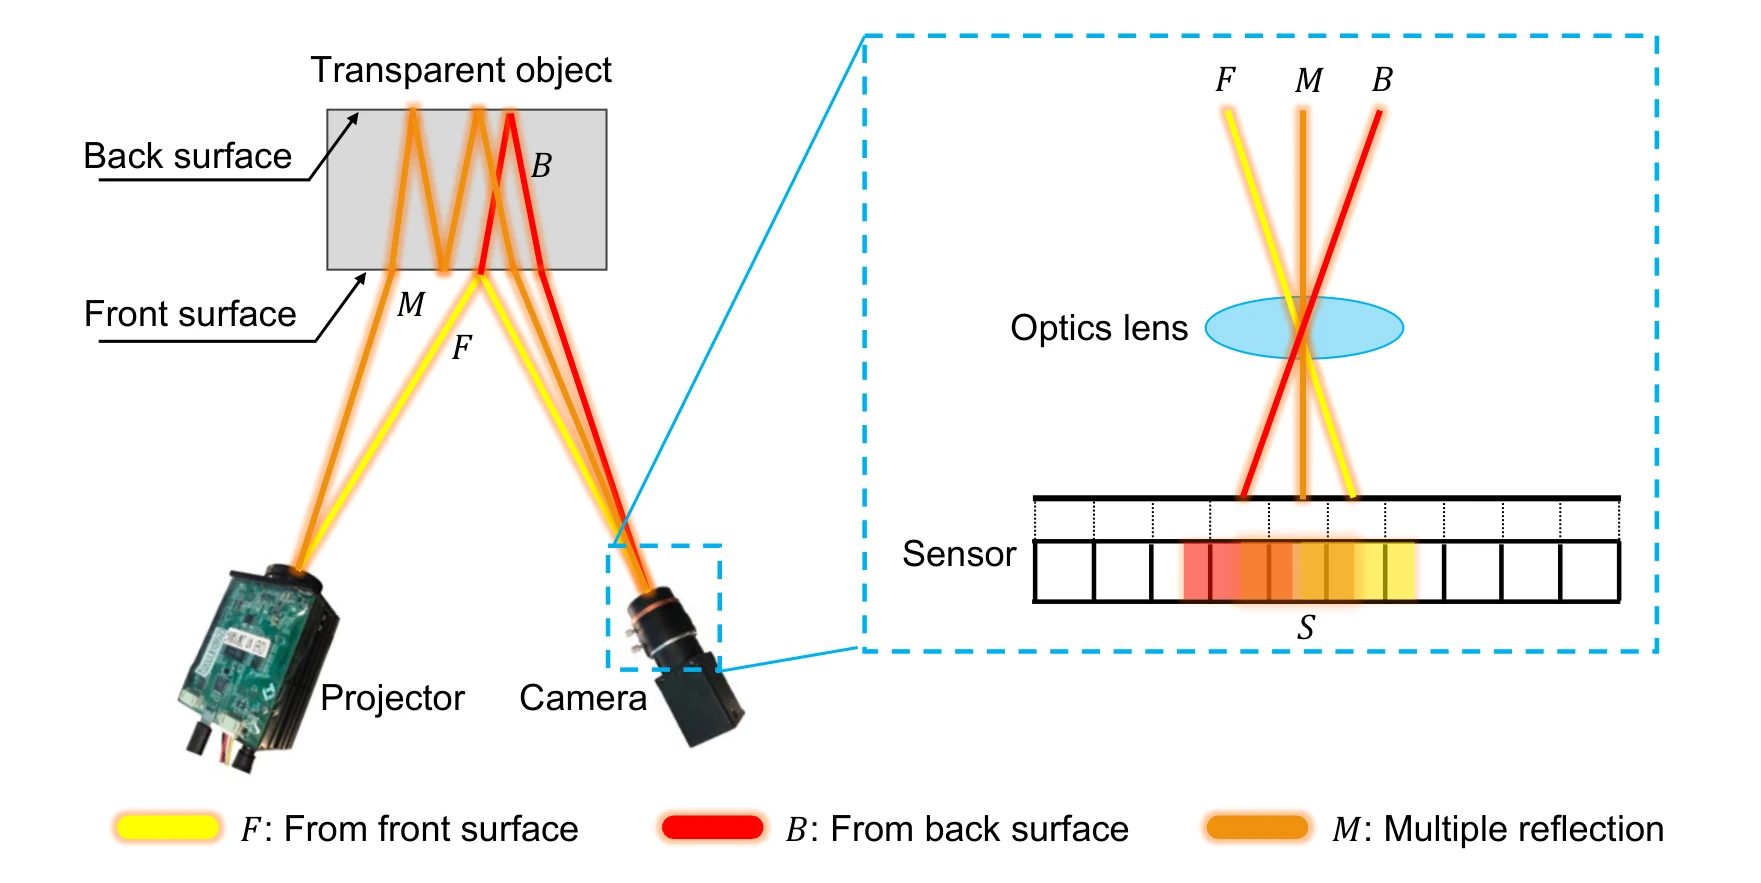
相移轮廓术(PSP)向物体投射一组正弦条纹,根据采集到的条纹光强求解相位,再结合系统标定参数恢复三维形貌。由于它依赖条纹光强的正确性,对漫反射表面的物体效果很好。但对于玻璃等透明物体,投射的条纹会同时被前表面和后表面反射,还有部分光在两个表面之间多次反射后才进入相机。这样采集到的是多组条纹相互混叠的图像,由它求出的相位并不对应被测表面。
已有的透明物体重建方法可分为三类:基于反射的方法(例如用激光加热物体表面、再用红外相机成像,耗时较长)、追踪光线穿过物体路径的基于折射的方法,以及深度学习方法。本文保留标准的 PSP 系统,转而从条纹图像本身去除无用的光。
方法原理
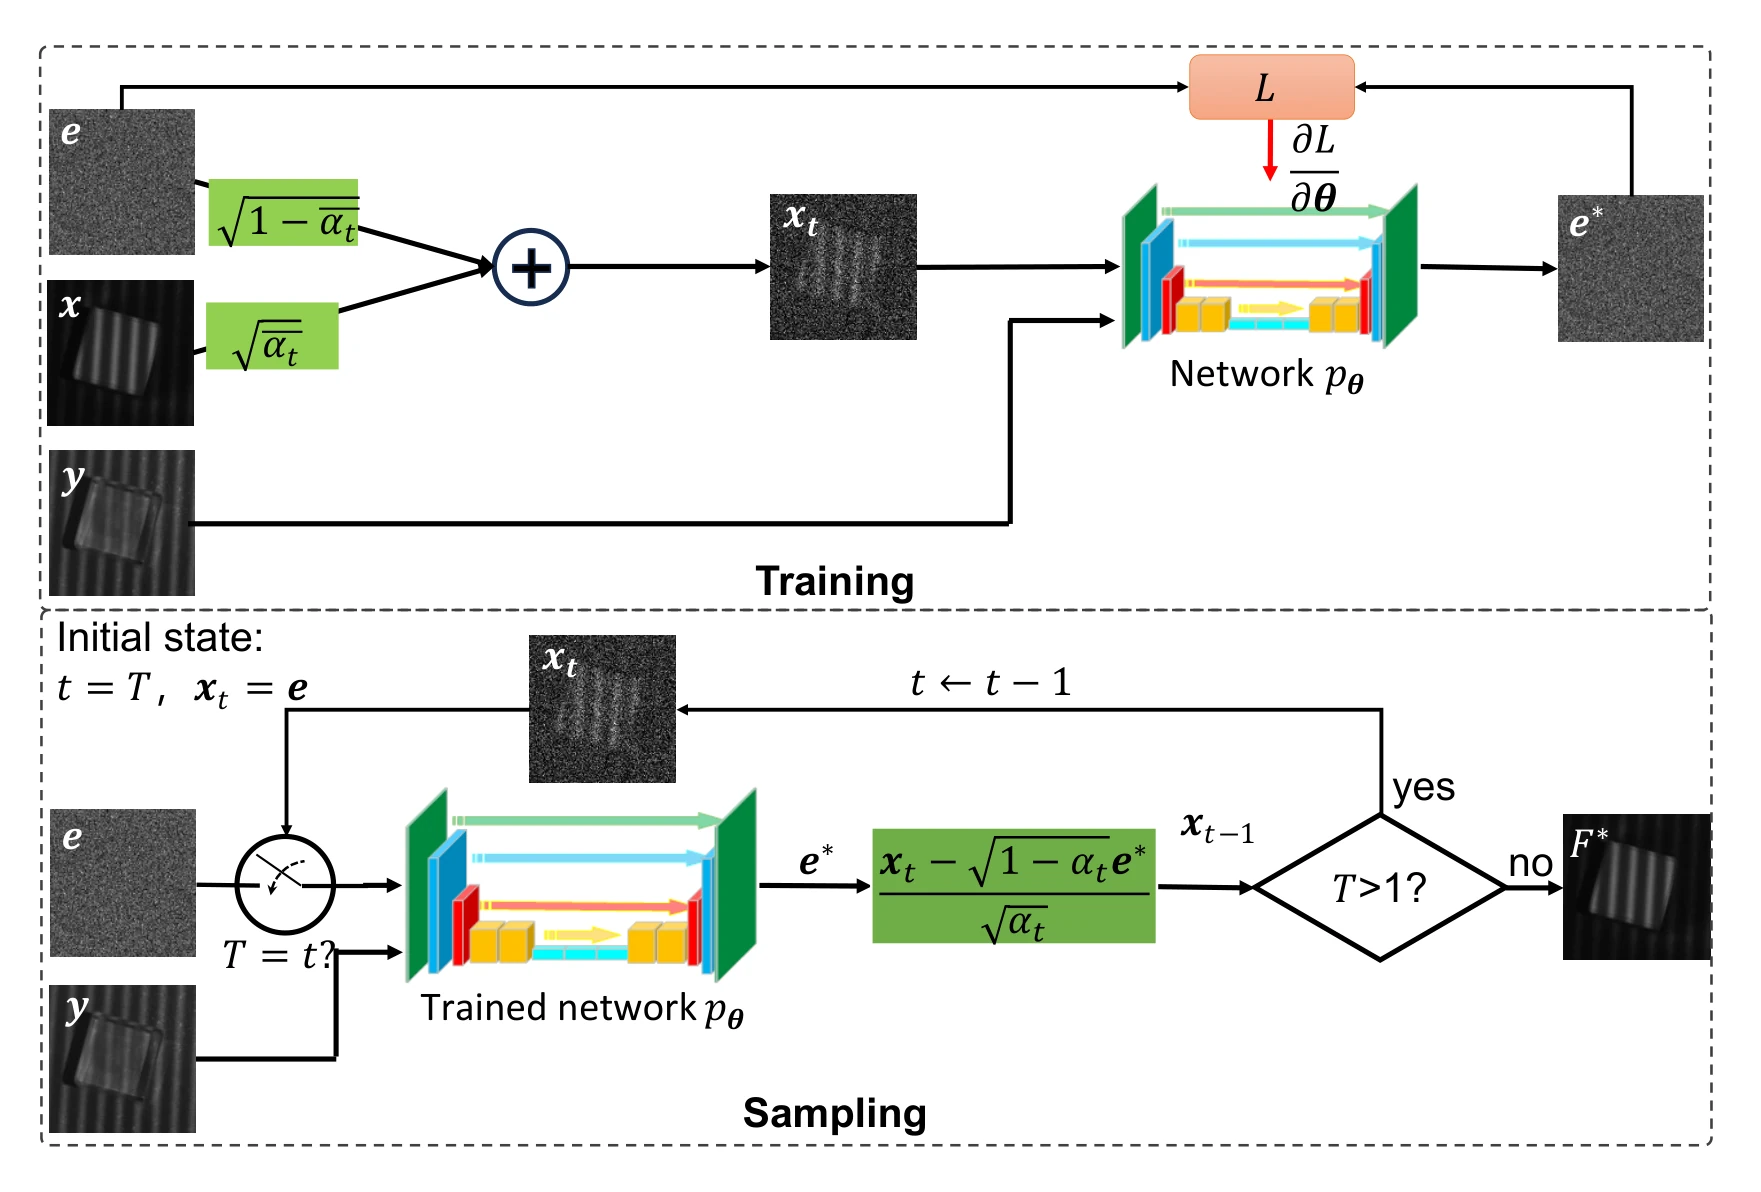
作者将每幅采集到的条纹图建模为前表面条纹、后表面条纹、多次反射条纹与背景光之和,然后训练一个条件扩散模型,从混叠条纹图中只生成前表面条纹,再把生成的条纹图交给常规 PSP 处理。
- 三条光路。 条纹经前表面反射(F)、经后表面一次反射(B)以及在前后表面之间多次反射(M)后进入相机。通常 F 和 B 的光强最强,M 最弱。
- 需要拆开的叠加。 每幅采集到的条纹图为 S = F + B + M + A,其中 A 为背景光。只有 F(连同背景光)可用于重建前表面,因此训练网络 p,采样得到估计值 F* ∼ p(S; θ)。
- 训练。 在物体表面喷涂显像剂(可得到干净的前表面条纹)后采集前表面条纹图 x0,同时采集同一场景的混叠条纹图 y。前向扩散过程向 x0 逐步加入高斯噪声 e(T = 2600 步,β 从 0.0001 线性增加到 0.002);带残差块的 U-Net 以含噪条纹图 xt、步数 t 和条件 y 为输入,学习预测所加的噪声。
- 采样。 从纯高斯噪声出发,训练好的网络以采集到的混叠条纹图 y 为条件,逐步估计并去除噪声,直到 t = 0,得到前表面条纹图 F*。
- 常规 PSP。 用四步相移算法处理估计出的条纹图,求得包裹相位,进而重建前表面的三维形貌。
实验结果
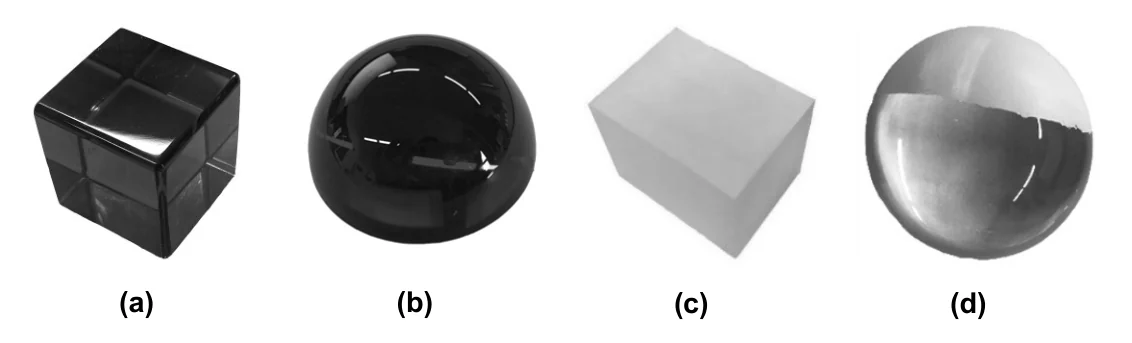
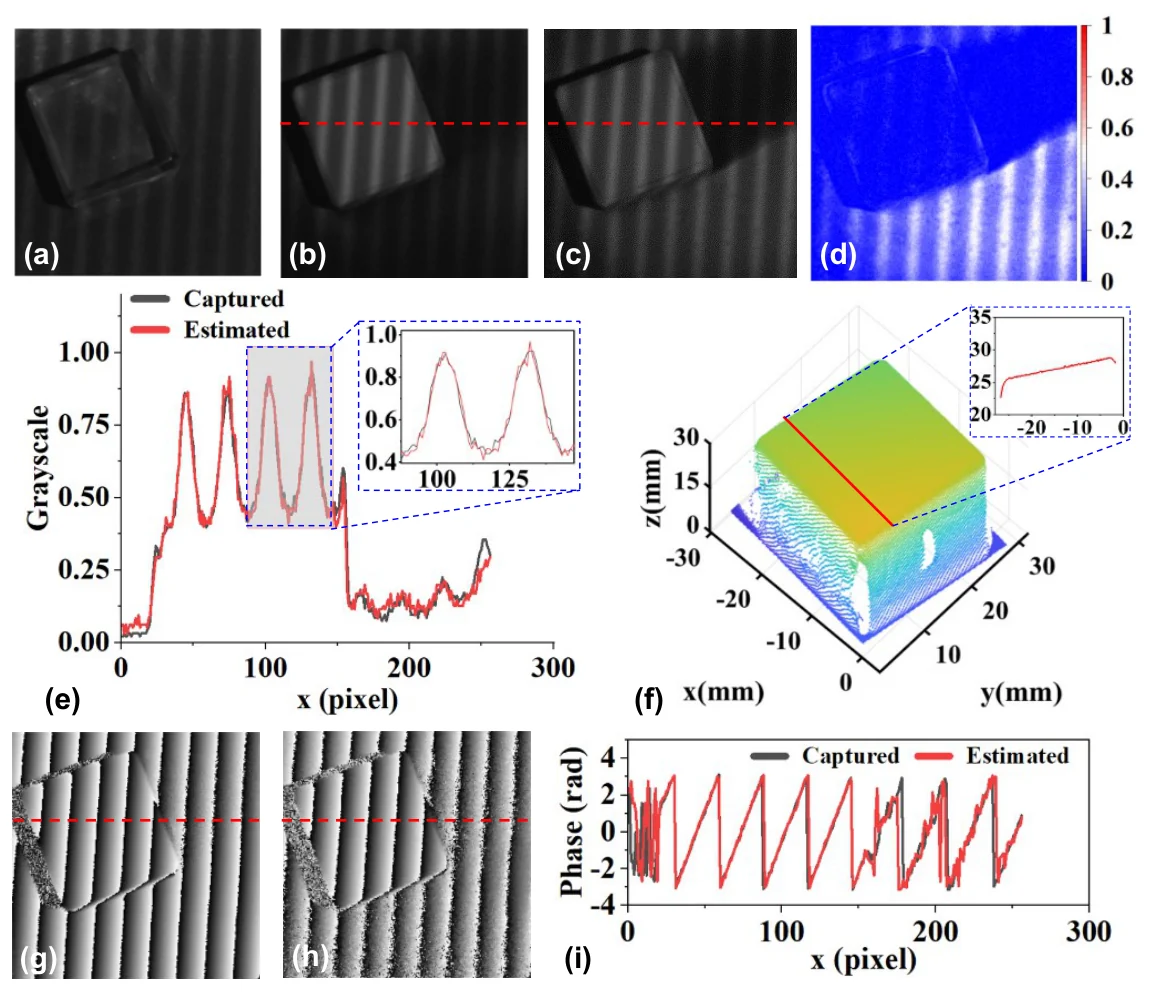
实验系统采用 2048 × 1536 分辨率的相机、1280 × 1024 分辨率的 DLP 投影仪和四步相移算法。为获得干净的前表面条纹,作者尝试过仿真和在表面粘贴卡纸两种方式,但仿真图像与实拍图像差异明显,卡纸又难以贴合非平面物体,最终采用喷涂显像剂的方法构建数据集。每个物体使用 15,000 对图像训练、1500 对图像测试,物体的位置和姿态随机摆放。测试物体包括亚克力透明立方体(边长 25 mm)、玻璃透明半球(半径 20 mm)、亚克力半透明物体和玻璃局部透明物体。
对每个物体,作者将估计的前表面条纹图与喷涂显像剂后采集的条纹图在光强、包裹相位和重建形貌三个方面进行比较。两者光强并不严格一致,但估计的条纹图具有相同的特征,物体区域内的相位值也高度吻合。半透明物体中光线无法穿透,基于折射的方法无法适用;局部透明物体的透明部分和不透明部分需要不同的重建算法,大多数现有方法难以完整重建。本文方法则把非前表面来的光视为噪声,由扩散模型去除。
作者也指出了一个局限:由于生成的条纹图源自高斯噪声,会残留肉眼不可见的噪声,可能降低相位估计精度和三维重建质量。增加扩散步数可以缓解这一问题,但实验发现这会增加训练和采样的计算开销。
引用
@article{zhang2024reconstruction,
  title={Reconstruction of transparent objects using phase shifting profilometry based on diffusion models},
  author={Zhang, Qinghui and Liu, Feng and Lu, Lei and Su, Zhilong and Pan, Wei and Dai, Xiangjun},
  journal={Optics Express},
  volume={32},
  number={8},
  pages={13342--13356},
  year={2024},
  publisher={Optica Publishing Group},
  doi={10.1364/oe.520937}
}