3D reconstruction of moving object by double sampling based on phase shifting profilometry
一句话看懂每投射一幅条纹,相机拍摄两次;再用考虑物体运动的最小二乘模型,从任意连续三幅图像中恢复相位,使相移轮廓术能以更高帧率重建运动物体。
问题背景
相移轮廓术(PSP)是最常用的三维测量技术之一,具有精度高、鲁棒性强和全场测量等优点。投影仪向物体投射至少三幅带相移的正弦条纹图,相机从另一角度拍摄。物体高度使条纹发生变形,再根据变形条纹的相位和系统参数计算三维形貌。由于需要多幅图像,传统 PSP 要求物体在重建过程中保持静止;一旦物体在条纹投射和采集期间发生运动,就会引入误差。
已有工作或跟踪物体运动并补偿由此产生的误差,或估计相邻帧三维数据之间的运动,或借助高速成像系统与移位格雷码。有一种方法根据物体起始和终止状态估计运动,但仅适用于匀速运动;基于深度学习、从单幅条纹图恢复相位的方法,网络训练耗时,难以实时处理。因此,作者希望找到一种适用于实时相移测量的运动误差补偿方法。
方法原理
该方法同时改变了图像的采集方式和相位的计算方式。相机在每幅投射条纹期间被触发两次,因此同一条纹下拍到的两幅图像之间只有物体运动带来的差异。在通过跟踪获知运动后,用最小二乘模型从连续三幅图像中恢复物体相位;相互重叠的三幅图像组各自给出一幅相位图。
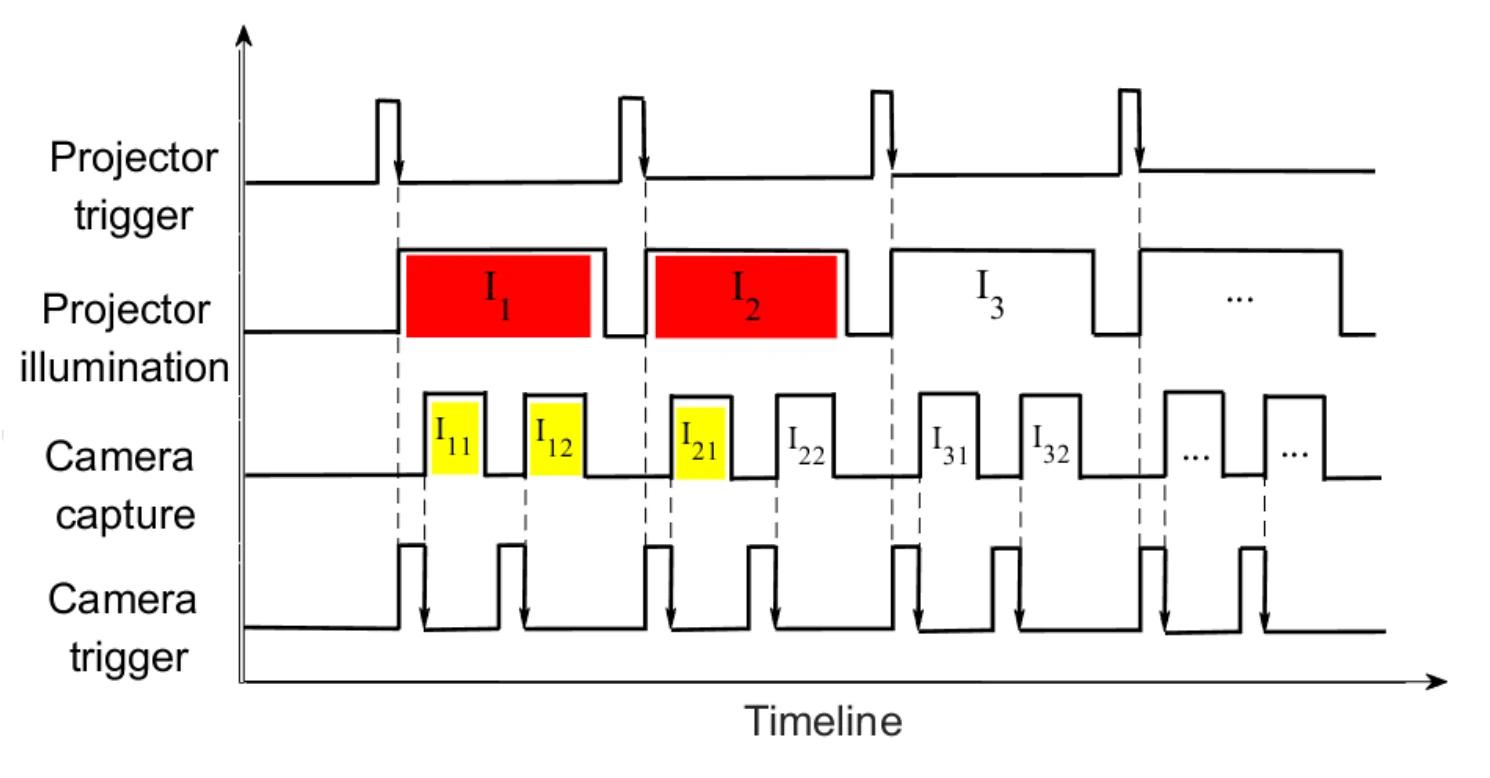
- 每幅条纹拍摄两次。 在相机和投影仪上加入触发控制装置。投影仪以一定速率投射 N 幅条纹图,并在每个投射周期内触发相机两次:投射条纹 I1 时采集 I11 和 I12,投射 I2 时采集 I21 和 I22,依此类推。
- 区分运动与相移。 同一幅投射条纹下拍到的两幅图像(如 I11 和 I12)之间没有 PSP 相移(δ1 = 0),因此只相差物体的运动;不同条纹下拍到的图像之间还包含 PSP 相移 δ2 = 2π/N。因此相位由 I11、I12 和 I21 三幅图像联合分析。
- 跟踪运动。 通过跟踪物体得到描述其运动的旋转矩阵和平移向量,进而得到描述各点运动前后位置关系的坐标变换 (fn, gn)。
- 最小二乘求解相位。 三幅图像都写成 A + B cos(ϕ + δk) + C sin(ϕ + δk) 的形式,其中 A、B、C 为未知量,ϕ 为参考平面相位在变换后坐标处的取值。对三幅图像(N = 3)的平方误差求最小,得到关于 X = [A B C]T 的线性方程组 D X = E,物体引起的相位变化为 φ = tan−1(−C/B)。再根据相位和系统参数重建物体。
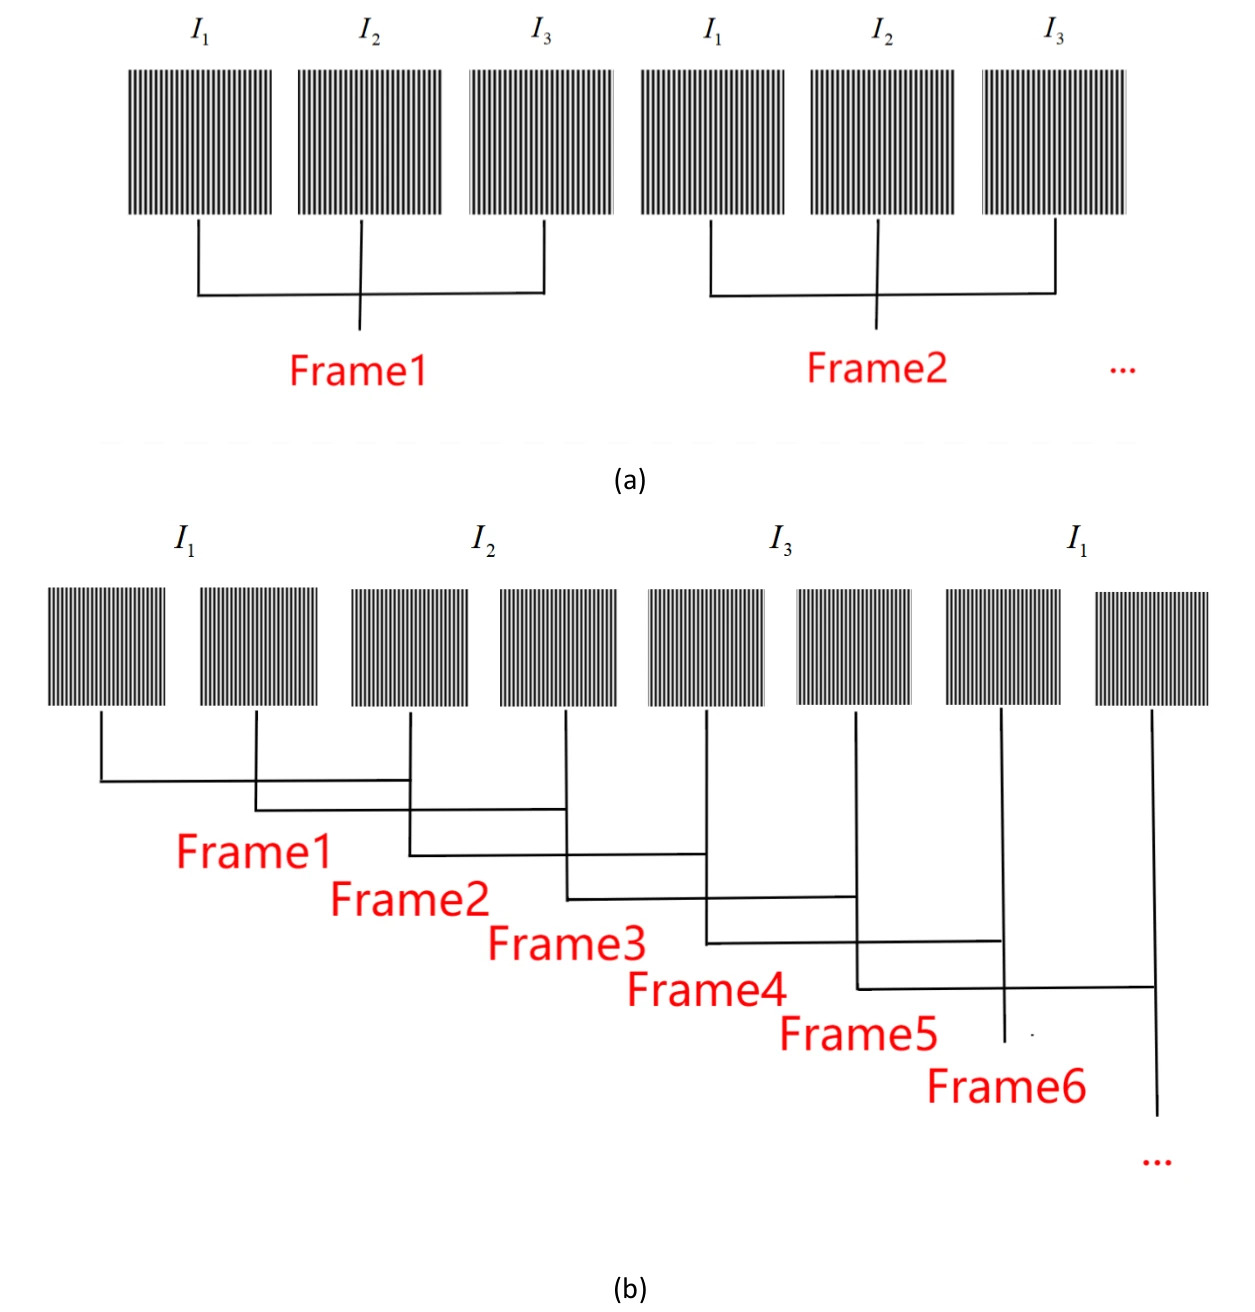
- 图像复用。 每连续三幅图像即可得到一幅物体相位图,各组相互重叠,每多拍一幅图像就开始新的一帧。传统 PSP 每一帧都需要三幅投射条纹。
实验结果
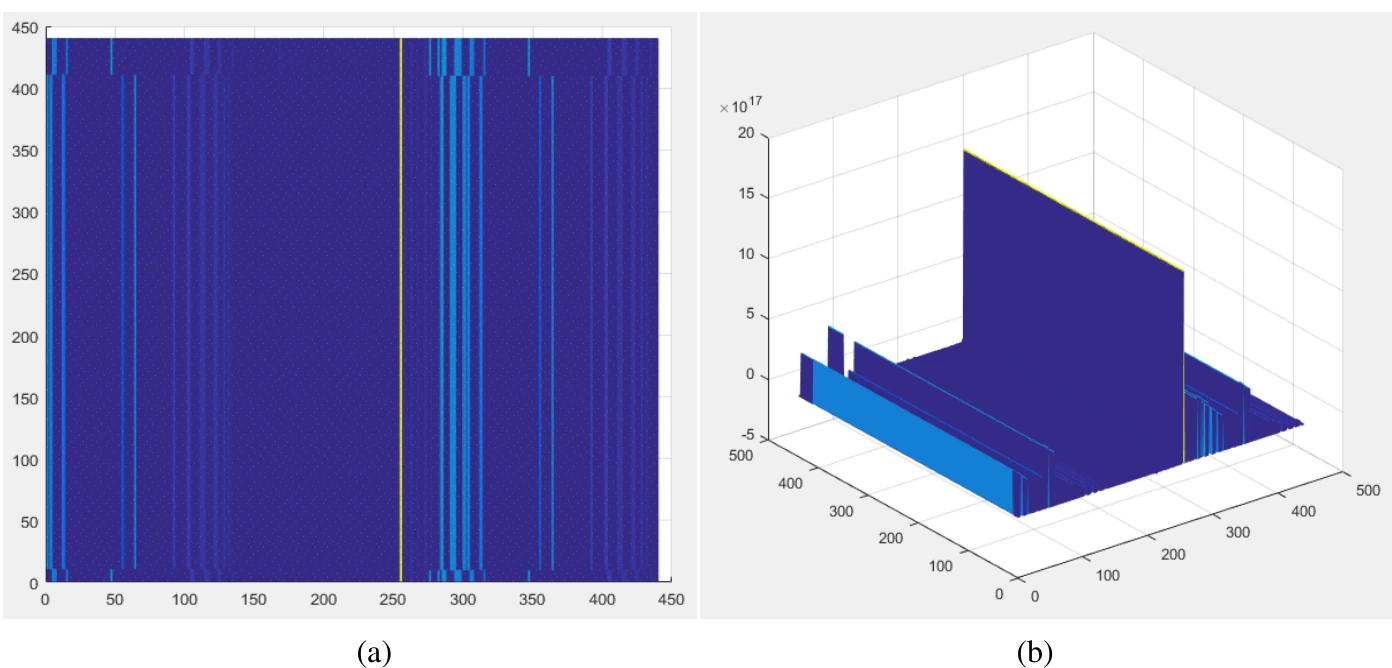
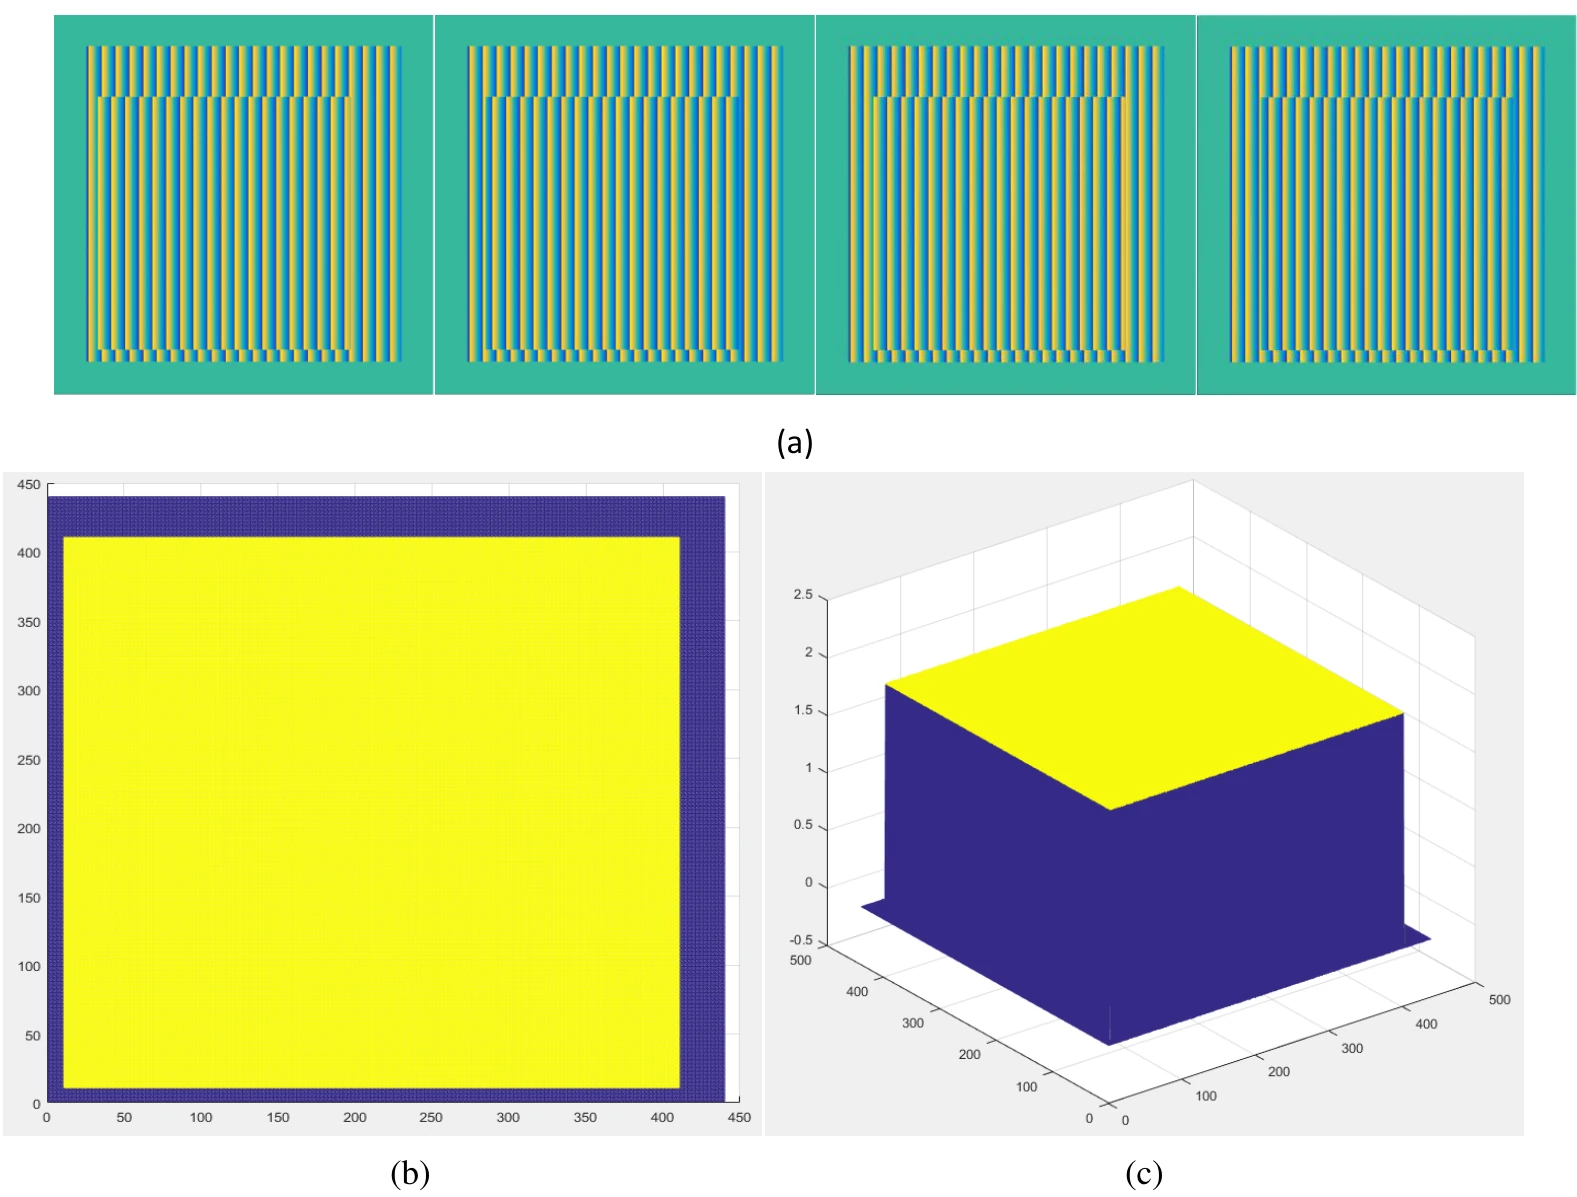
该方法通过仿真验证。分别仿真静止物体和运动物体的条纹图,运动物体从左向右移动,相邻两幅条纹图之间移动 10 个像素。为便于比较,先用传统 PSP 重建静止状态的条纹图。在运动状态下,同一投射条纹下采集的图像只包含物体运动,不同投射条纹下的图像则同时包含条纹相移和物体运动。通过跟踪物体计算运动的旋转矩阵和平移向量,再用所提模型计算相位,并通过复用由每三幅图像得到一幅物体相位图。由不同帧的相位图完成运动方块的高帧率三维重建(图 5)。对同一组图像使用传统 PSP 重建,结果存在很大误差(图 6)。
作者在结论中指出,该方法只需推导新的公式,并在三步相移的基础上投射前两步的条纹图,即可重建运动物体;它能以较低成本使拍摄帧率翻倍,同时不损失 PSP 的优点。与传统 PSP 的对比以图 5 和图 6 直观呈现。
引用
@inproceedings{zhang20233d,
  title={3D reconstruction of moving object by double sampling based on phase shifting profilometry},
  author={Zhang, Qinghui and Li, Hao and Lu Sr, Lei and Pan, Wei and Su, Zhilong and Zhang, Mengya and Lv, Pengtao},
  booktitle={Ninth Symposium on Novel Photoelectronic Detection Technology and Applications},
  volume={12617},
  pages={1950--1958},
  year={2023},
  organization={SPIE},
  doi={10.1117/12.2666843}
}