Segmentation-Driven Feature-Preserving Mesh Denoising
一句话看懂去噪之前,先沿尖锐棱边把三角网格划分为若干区域,再对每个区域单独滤波,使现有去噪方法更好地保留棱边和角点。
问题背景
网格去噪的任务是从受噪声污染的三角网格中恢复出干净的网格,供三维建模、计算机动画和工业设计等任务使用。难点在于既要去除噪声,又要保留决定形状的特征:棱边、边界和角点。
许多基于面法向的去噪方法这样处理特征:对各向异性曲面(相邻面片朝向差异明显)分配较小的权重,对各向同性曲面(相邻面片朝向相近)分配较大的权重。然而,即使权重很小,各向异性曲面上的面片仍会影响去噪结果。另一些各向异性去噪方法在特征被强噪声淹没时难以恢复特征,而基于低秩矩阵的方法计算复杂度高、速度很慢。此前借助分割来引导去噪的方法也各有不足:有的难以保留区域之间的尖锐特征,有的需要针对输入形状手动调节聚类数目,有的在已滤波的网格上聚类,有的在高噪声下效果仍不理想。
方法原理
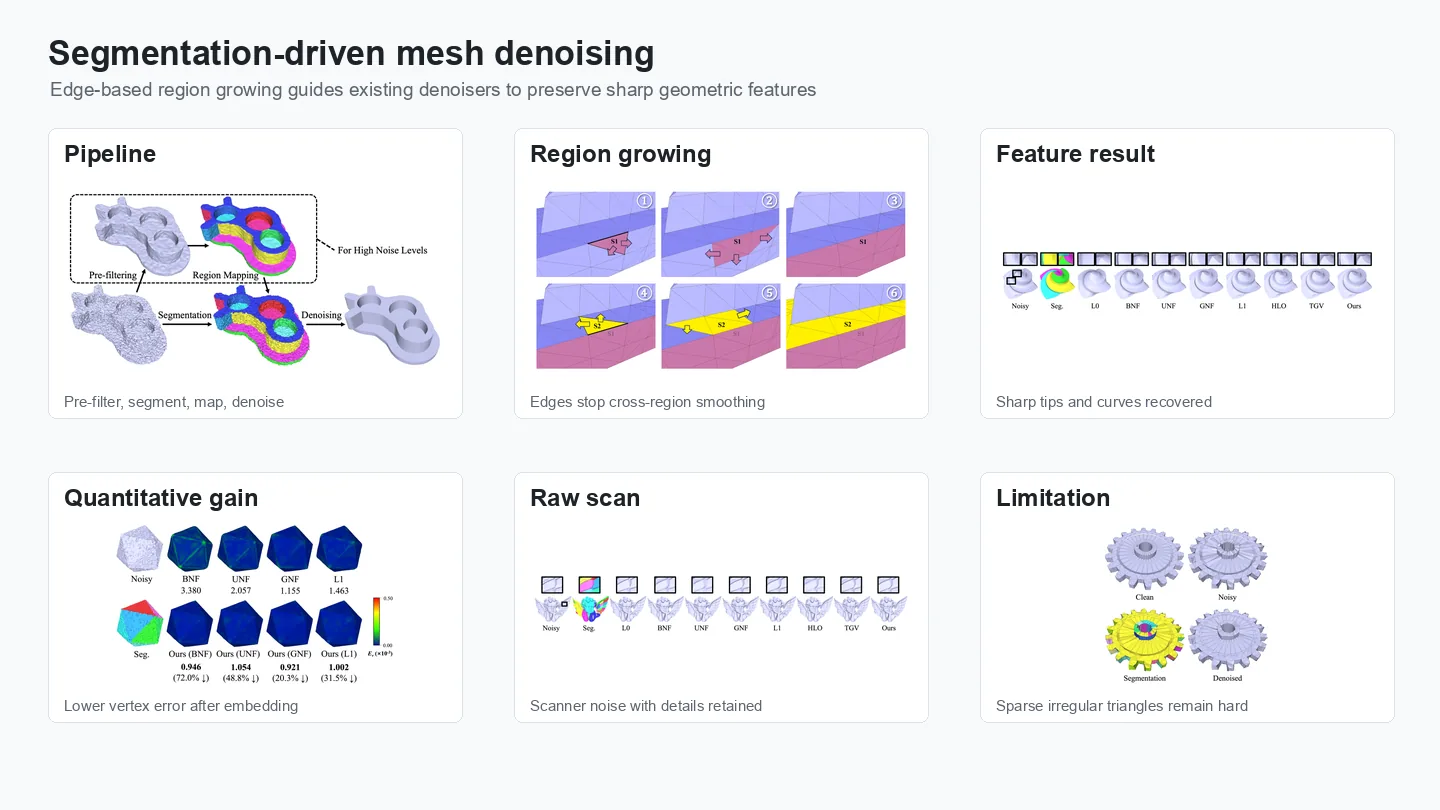
该方法先把含噪网格沿特征划分为若干区域,再逐区域独立去噪,使每个面片都不会与其他区域的面片一起滤波。对于高噪声网格(σn ≥ 0.3 le,以平均边长为单位),面片朝向严重扭曲甚至翻转,直接分割变得不可靠;此时先通过一个凸优化问题对网格预滤波,在预滤波结果上分割,再把区域映射回原始含噪网格。
- 仅靠权重不够。 在基于法向的滤波中,尖锐棱边另一侧的面片权重虽小,却仍参与更新,依然会影响棱边附近的去噪结果。
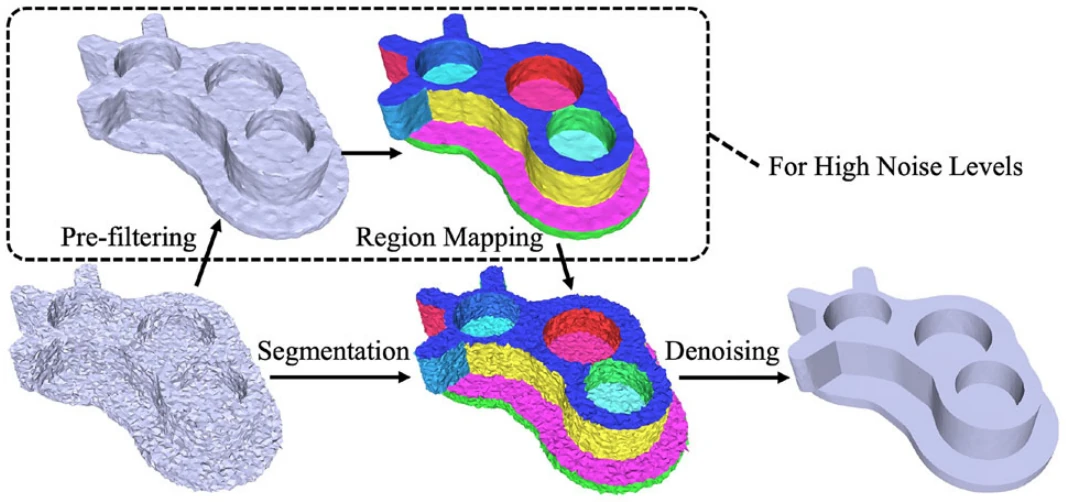
- 逐边检验。 对两个面片共享的每条边,将两面片法向夹角的余弦与全局阈值 Nthr(网格所有边上余弦的平均值)比较,并将面积型边算子 D(e) 的 L2 范数与用户设定的阈值 Dthr 比较;D(e) 由两个三角形的四个顶点计算。两个三角形共面时 ‖D(e)‖2 为 0,二面角越尖锐,其值越大。
- 从种子出发生长区域。 若法向余弦大于 Nthr,或 ‖D(e)‖2 小于 Dthr,种子面片就把标签传给通过该边相连的面片;新标记的面片继而成为种子。生长停止后,从未标记的面片中随机选取新种子,直到所有面片都归入某个区域。
- 细化小簇。 噪声可能留下零散的小簇。面片数少于 50 的小簇会被拆散:其中每个面片在二环邻域内按标签累加法向余弦,改归余弦和最大的相邻标签。
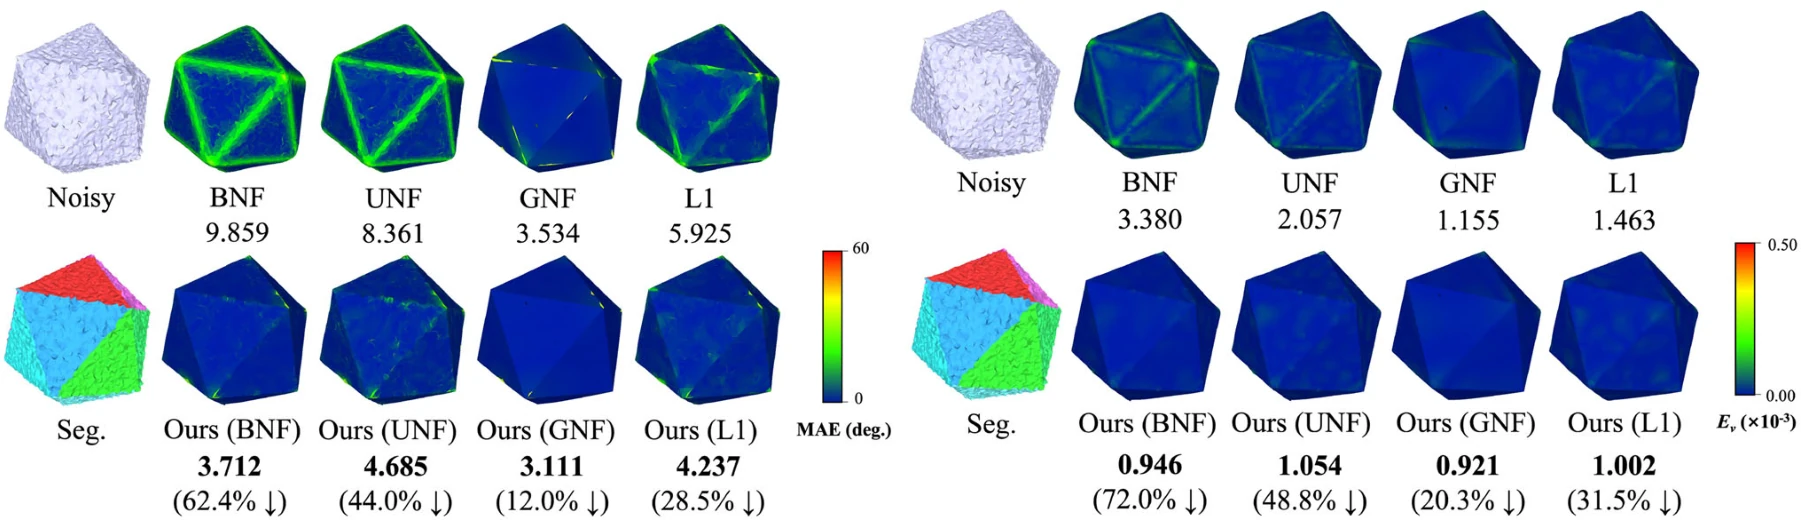
- 逐区域去噪。 由现有的滤波方法(本文为 BNF、UNF、GNF 和 L1)更新法向和顶点,且只使用同一区域内的面片,各方法自身的参数保持不变。唯一新增的参数是 Dthr。
实验结果
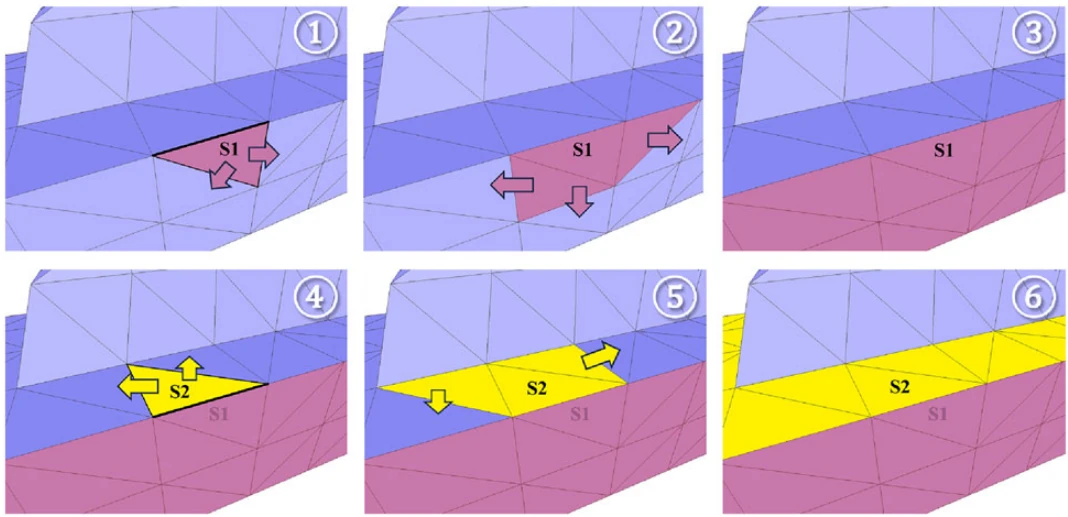
定量实验在六个已知真值的模型(Cube、Casting、Double torus、Dodecahedron、Icosahedron 和 Cad)上添加零均值高斯噪声,噪声标准差与平均边长成比例。评价指标为面法向的平均角度误差(MAE,单位为度)和基于顶点的网格间误差 Ev。对比方法为七种现有去噪方法(L0、BNF、UNF、GNF、L1、HLO 和 TGV;其中 BNF、UNF、GNF 分别是双边、单边和引导法向滤波,L1 是 L1 中值滤波);其中四个开源方法 BNF、UNF、GNF 和 L1 还被嵌入分割主干运行,参数与各自原始版本相同。在这 24 组模型–方法组合中,加入分割主干后 MAE 在 23 组中下降,Ev 在 22 组中下降。MAE 方面的结果具有竞争力,但并非处处最优:Casting 上 MAE 最低的是 TGV,Double torus 上则是 L0。特征保持上的优势在类 CAD 模型 Cube、Dodecahedron 和 Icosahedron 上最为明显,L0、BNF 和 TGV 在这些模型的棱边处误差较大。
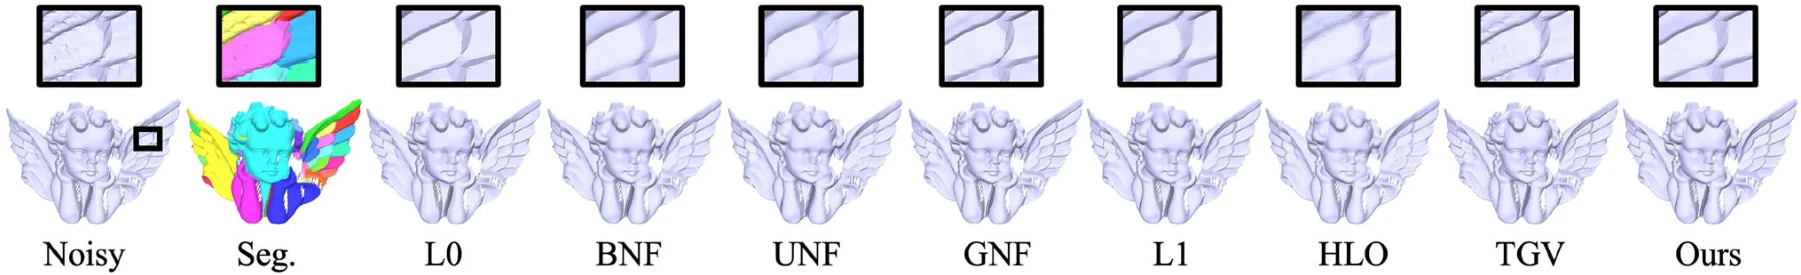
视觉上,分割主干在合成网格和扫描网格上都能保持特征和细节。在合成模型上,它恢复了 Octaflower 的尖端并保持其曲面区域,并在强噪声(σn = 0.4 le)下保留了 Fandisk 的特征。在噪声并非高斯分布的原始扫描网格上,它保留了 Angel 的羽毛以及 Wilhelm 的头发和嘴唇细节。在用于引导同一去噪方法的几种分割方法(K-means、VSA、SDF 和本文方法)中,本文的分割得到的总体 Ev 最低(图 8)。分割主干还使 UNF 和 GNF 对自身参数更不敏感(图 25–28),而细化步骤减少了去噪结果中的凹坑和粗糙棱边(图 29)。作者也指出了一个局限:对于三角剖分极其稀疏且不规则的网格(如一个齿轮模型),分割结果虽然合理,去噪后的网格却不能完全恢复原有形状,棱边处尤为明显(图 30)。
引用
@article{wang2024segmentation,
  title={Segmentation-driven feature-preserving mesh denoising},
  author={Wang, Weijia and Pan, Wei and Dai, Chaofan and Dazeley, Richard and Wei, Lei and Rolfe, Bernard and Lu, Xuequan},
  journal={The Visual Computer},
  volume={40},
  number={9},
  pages={6201--6217},
  year={2024},
  publisher={Springer Berlin Heidelberg Berlin/Heidelberg},
  doi={10.1007/s00371-023-03161-w}
}