Weighted Point Cloud Normal Estimation
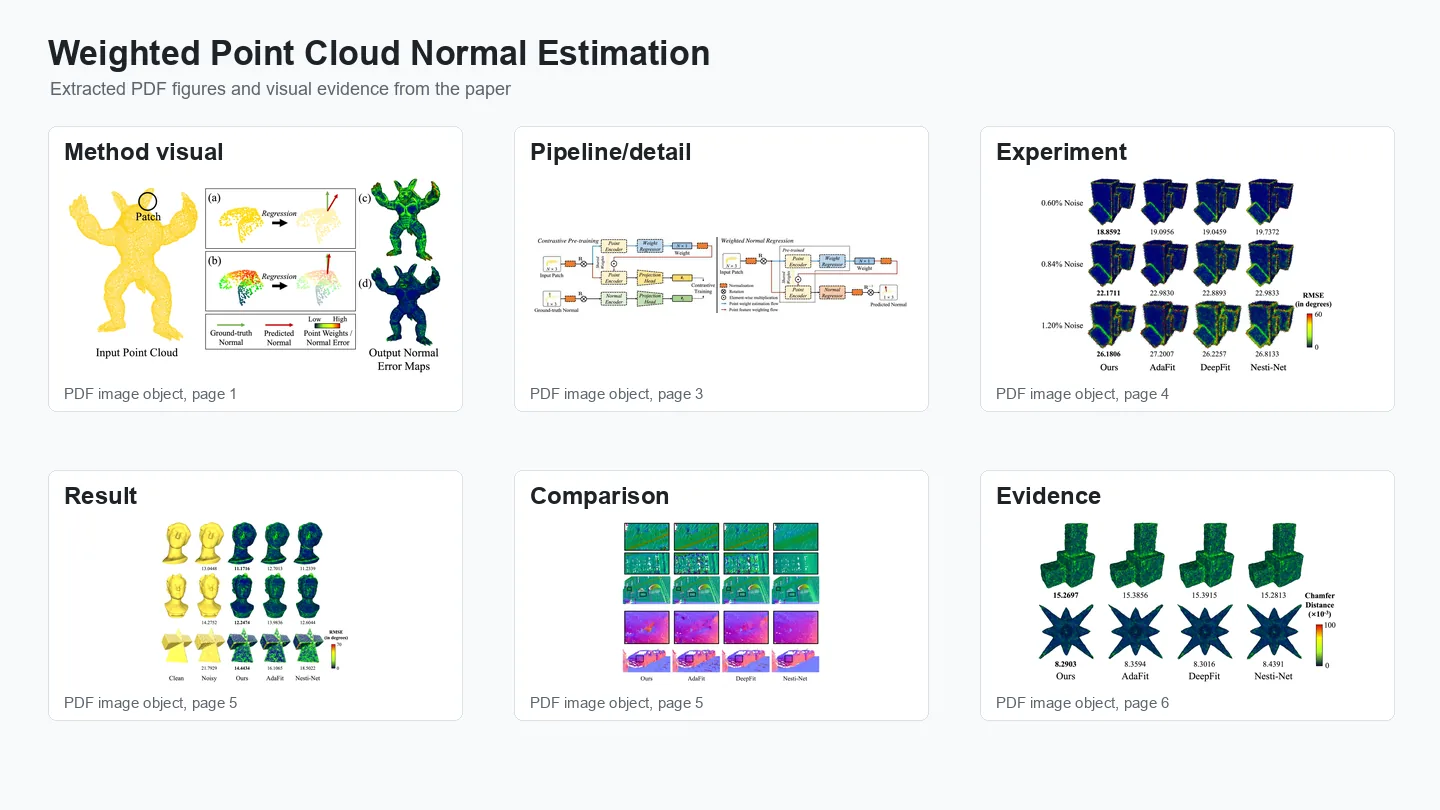
一句话看懂学习每个邻域点应占多大分量(法向与中心点法向一致的点权重更高),再结合“局部块–法向”对的对比预训练,可以在含噪声、带尖锐特征的形状上得到更准确的点云法向。
问题背景
扫描设备获取的原始点云没有法向信息,且常常带有噪声;而准确的法向能够提升点云去噪、曲面重建等下游任务的效果。经典的 PCA 方法根据邻域点的协方差矩阵计算每个点的法向,简单直接,但容易模糊细节,在噪声点云上也不够稳定。PCPNet、Nesti-Net 等基于学习的回归方法对噪声更鲁棒,却忽略了不同邻域点对中心点法向的贡献并不相同,因此在复杂曲面上可能不够准确。DeepFit、AdaFit 等曲面拟合方法能较好地适应复杂几何,但在严重噪声下鲁棒性会下降。
方法原理
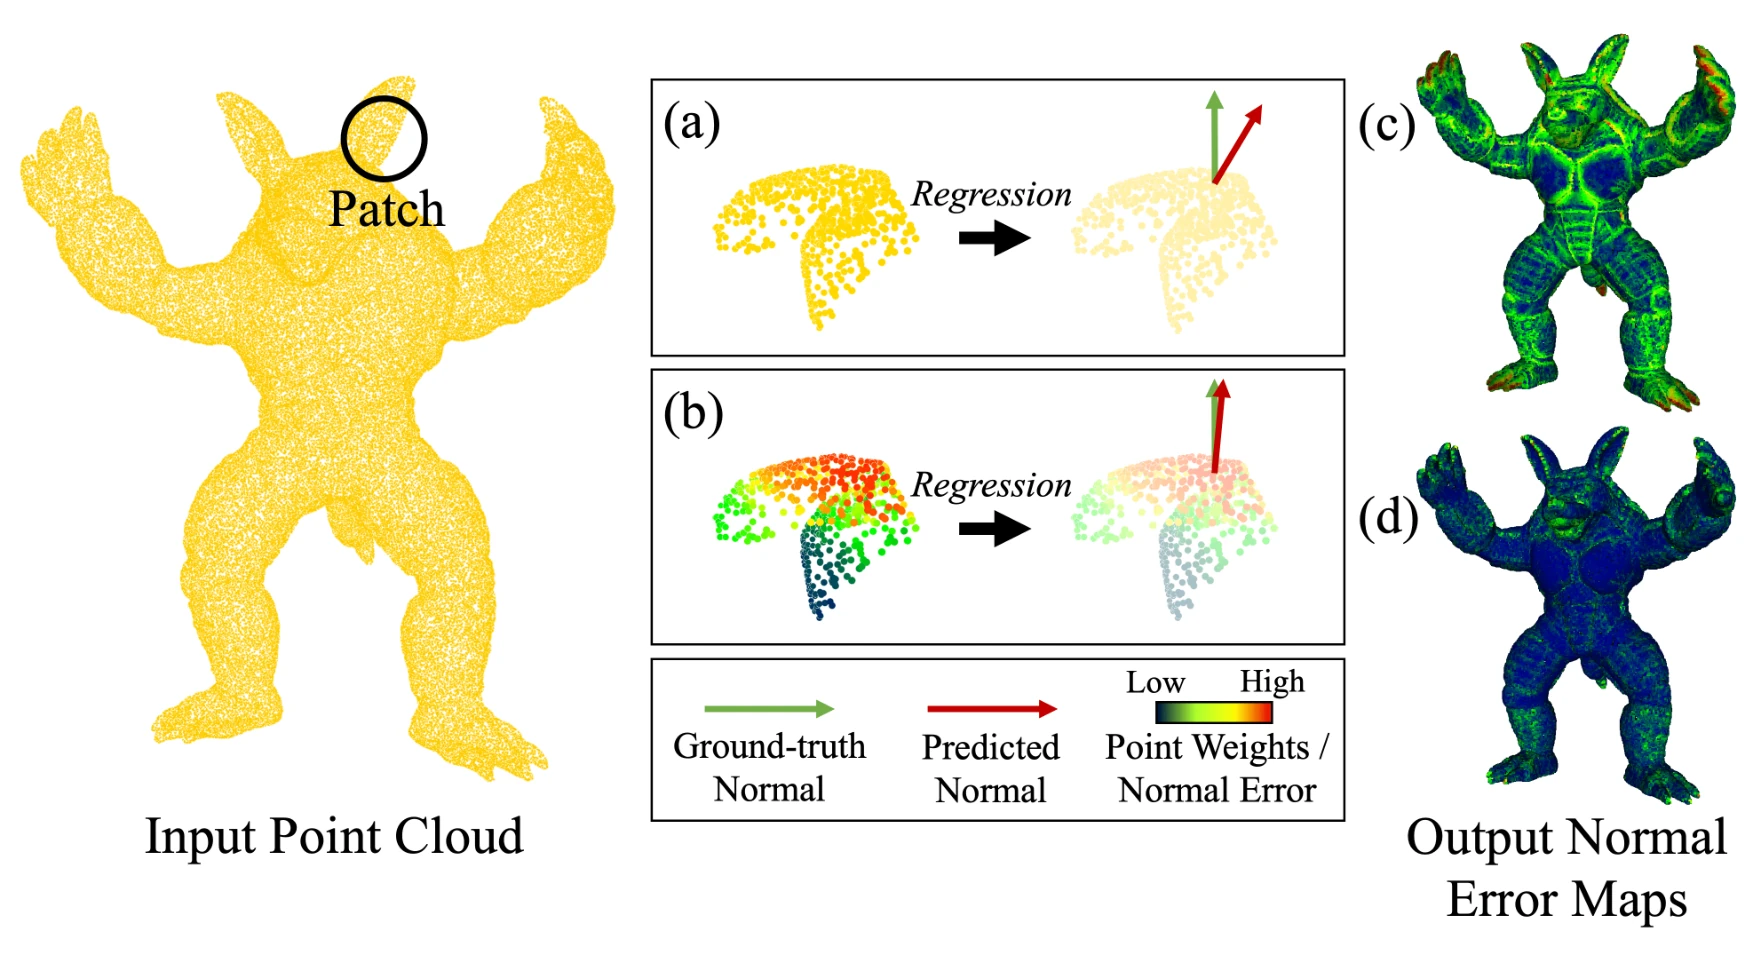
该方法从每个点周围的局部块回归该点的法向,并学习按各点与中心点的相关程度为局部块中的点加权。训练分为两个阶段:对比预训练阶段让点编码器和权重回归器学会建立局部块与法向之间的联系;法向估计阶段再将二者与法向回归器一起微调。
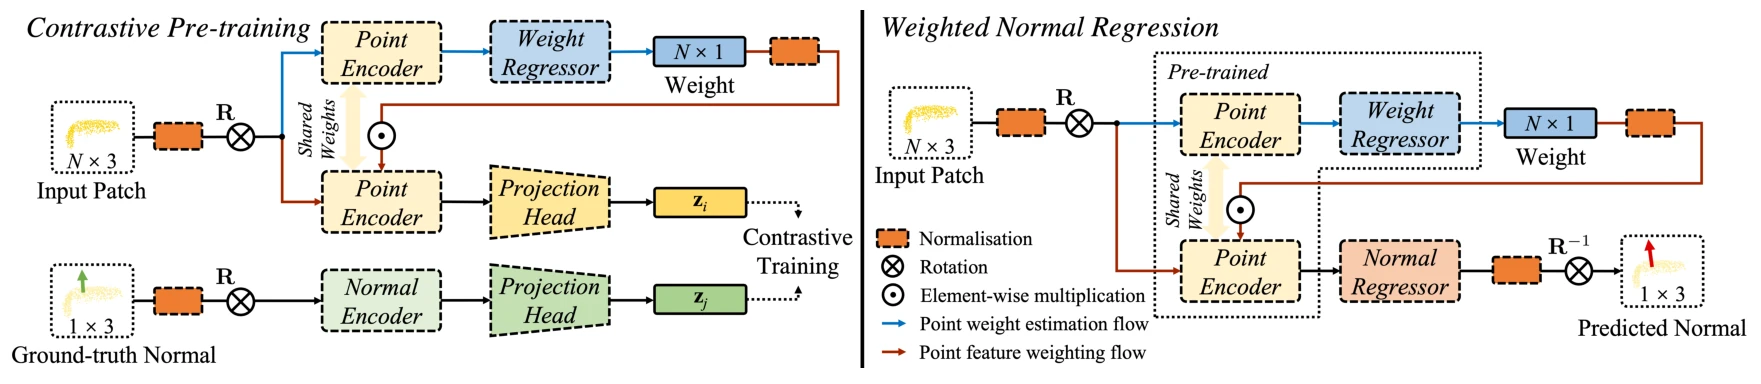
- 局部块。 每个点的局部块由它的 N 个最近邻点组成(实验中 N = 700)。局部块先归一化到单位球内,再用对局部块做 PCA 分解得到的旋转矩阵 R 进行对齐。
- 均匀权重的不足。 若对所有点赋予相同权重来回归法向,相关性较低的邻域点会把预测结果拉离真实法向。
- 学习逐点权重。 由 DGCNN 的 EdgeConv 层构成的点编码器提取逐点特征,基于 MLP 的权重回归器为每个点预测一个权重。训练目标是中心点真实法向与各邻点真实法向夹角余弦的平方,即法向越接近的点相关性越高。权重与特征逐元素相乘,得到 F′ = W ⊙ F。
- 对比预训练。 另一分支用 MLP 对中心点的真实法向进行编码。两路特征分别经过投影头,再用温度缩放的交叉熵损失拉近每个“局部块–法向”对,同时推远同一批次中的其他配对;该损失与权重损失相加。
- 加权法向回归。 预训练好的点编码器和权重回归器与由全连接层构成的法向回归器一起微调,损失为余弦损失加权重损失。预测的法向经归一化后,用 R⁻¹ 变换回原始朝向。
实验结果
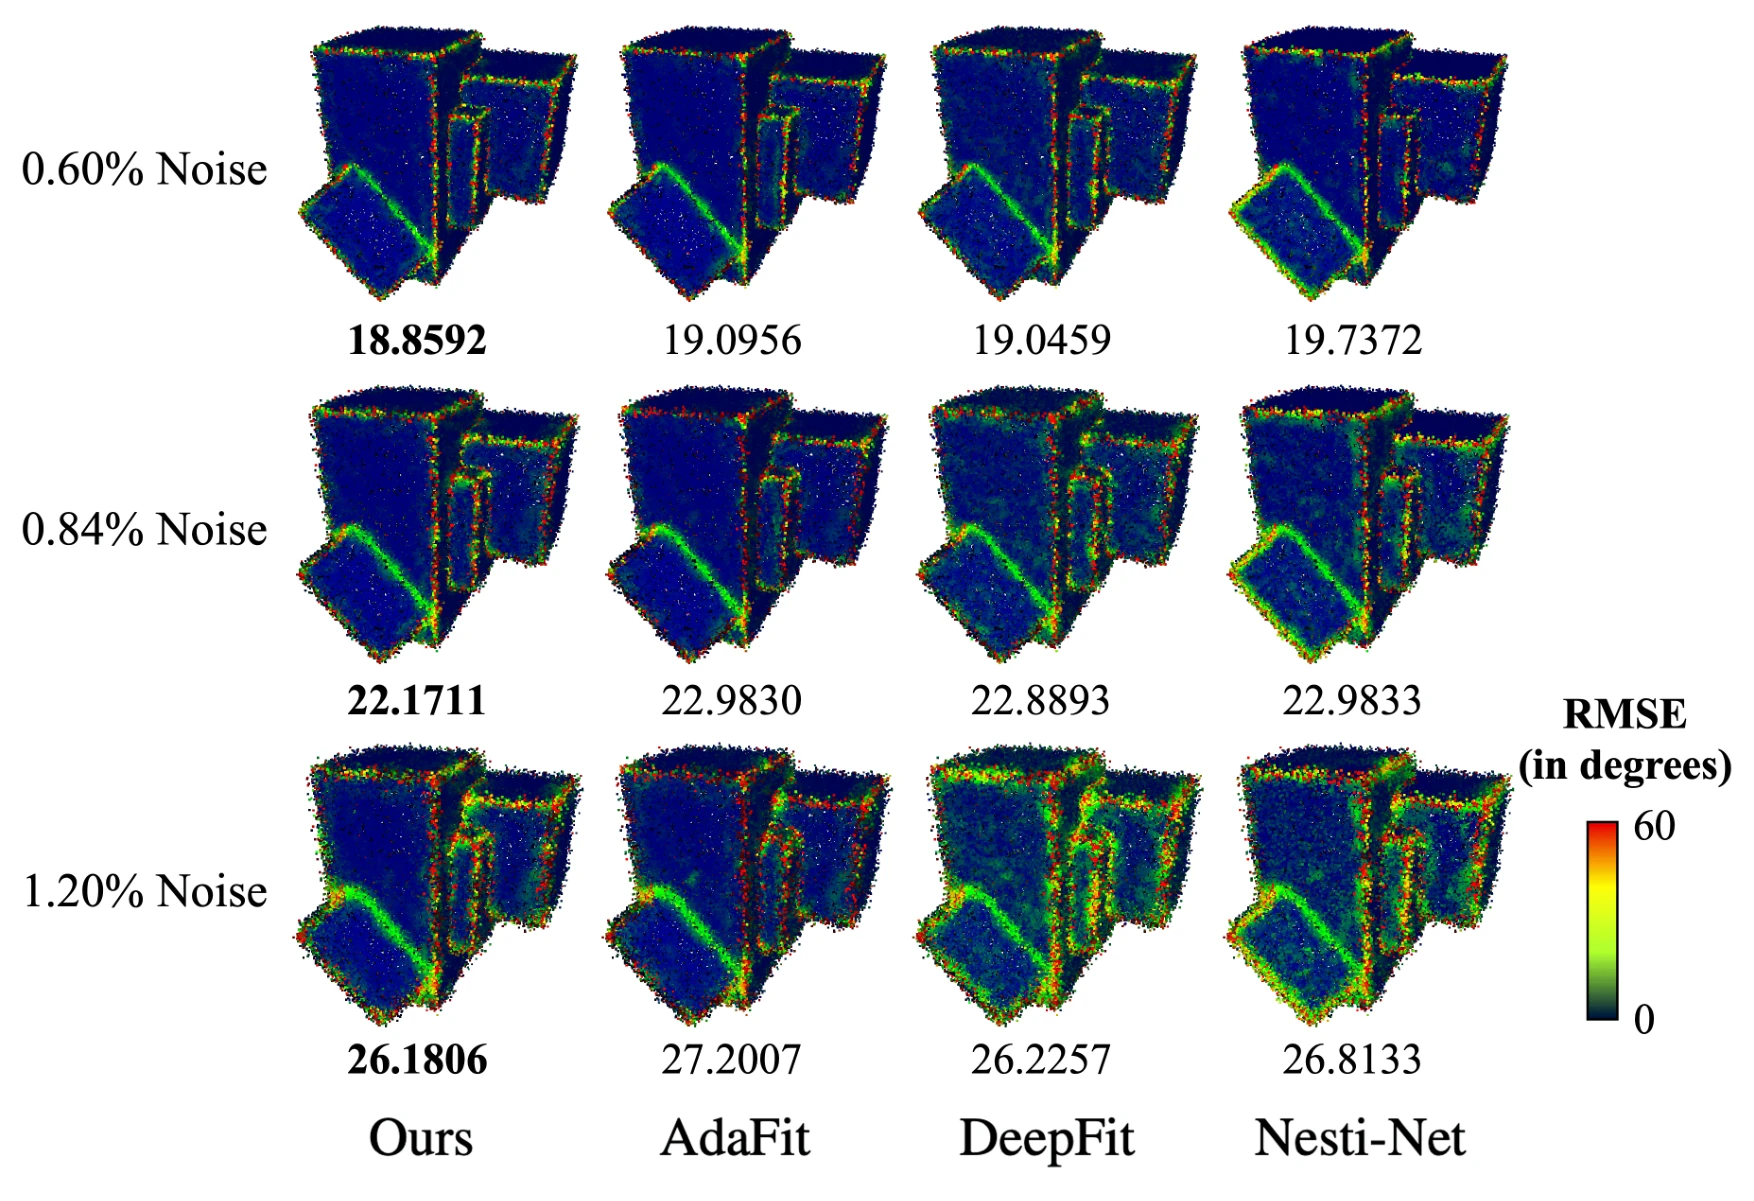
合成测试集包含 19 个 PCPNet 形状,每个形状有四种高斯噪声水平(包围盒对角线长度的 0.36%、0.6%、0.84% 和 1.2%);对比方法包括 PCA、曲面拟合方法 DI(Deep Iterative)、DeepFit 和 AdaFit,以及回归方法 PCPNet 和 Nesti-Net。在最低噪声水平下 DeepFit 略优(13.18° 对 13.25°);随着噪声增大,本方法的优势逐渐显现。消融实验表明两项设计都有作用:去掉权重回归时误差为 14.70°,去掉对比预训练时为 18.21°。
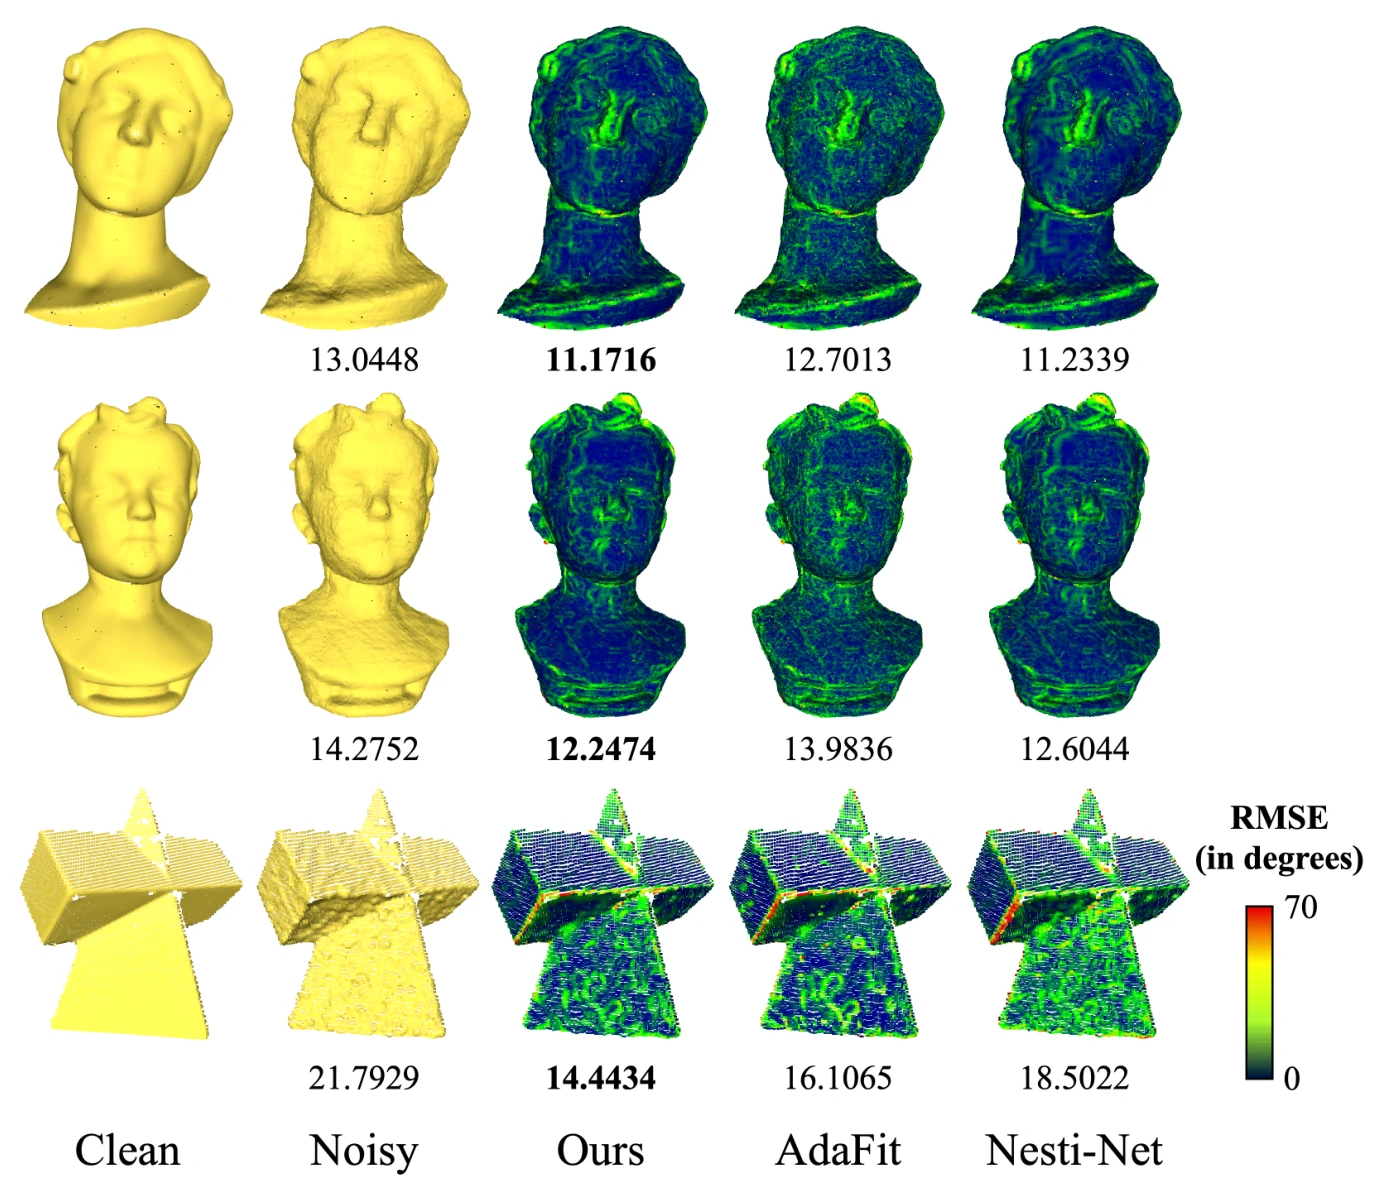
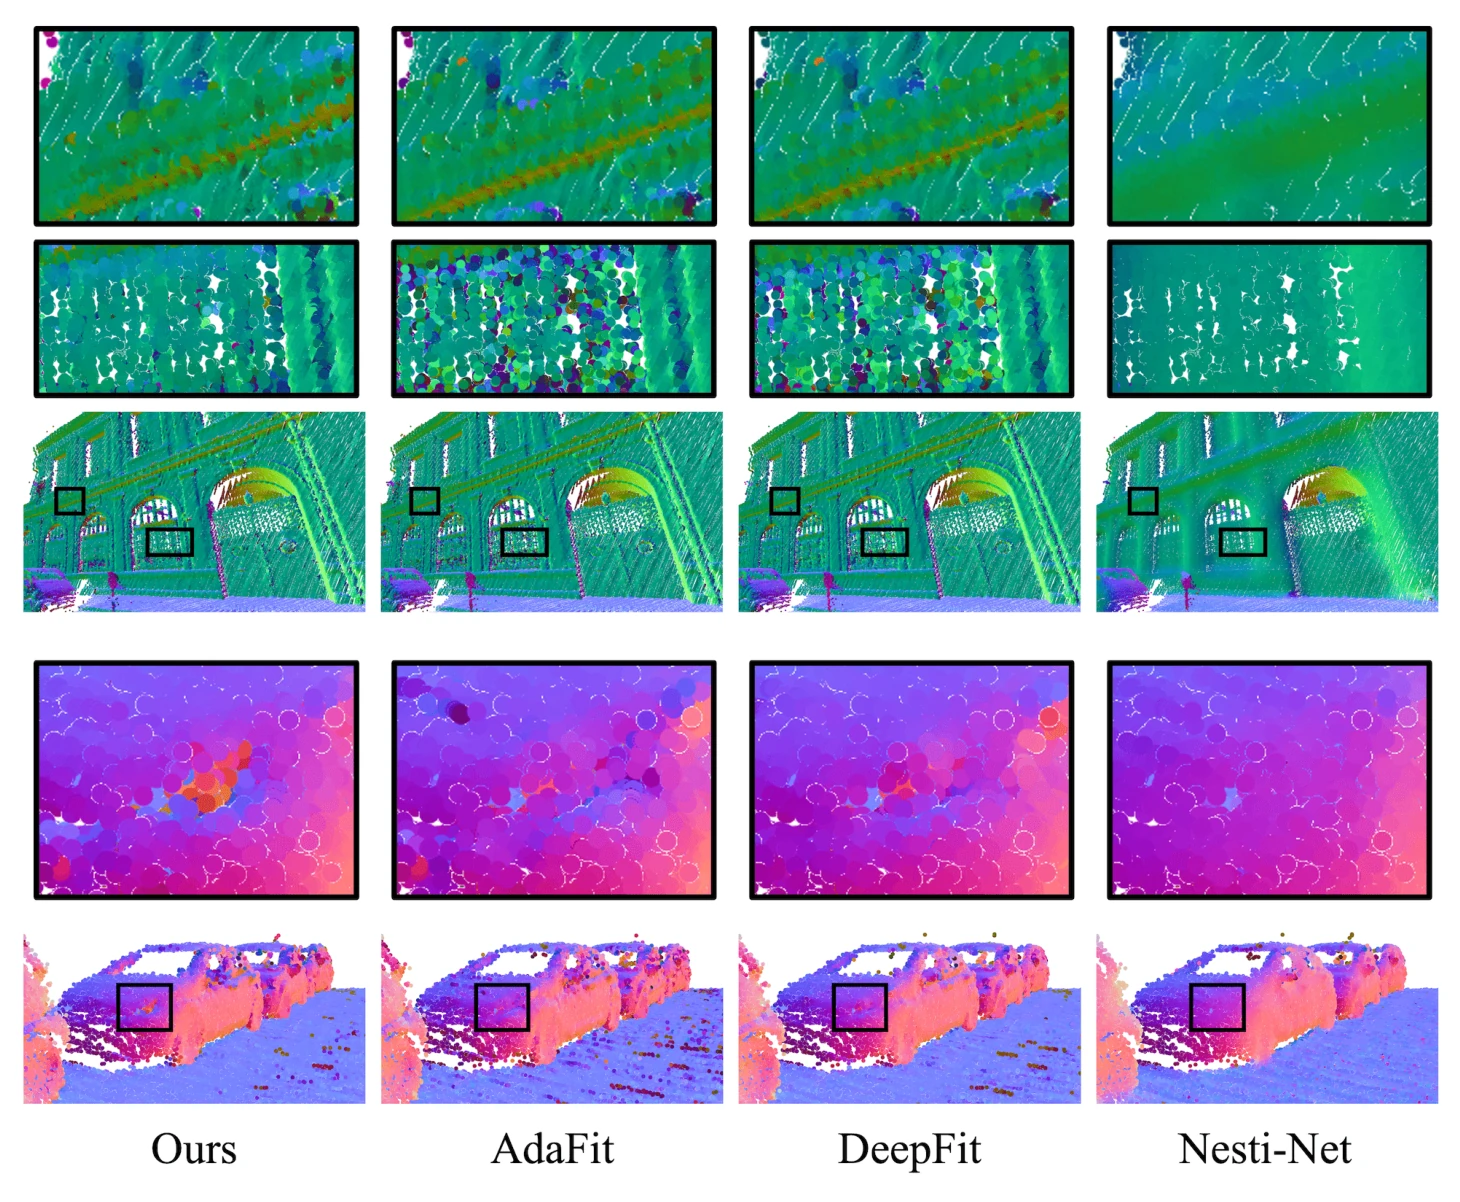
在 Kinect Fusion 数据集的原始扫描上,以数据集提供的干净法向为参照,本方法在图中三个形状上的误差都低于 AdaFit 和 Nesti-Net。在没有真值的 Paris-rue-Madame 街景扫描上,它在窗格等复杂区域给出的法向更整齐,同时保留了建筑屋檐、车灯等特征。将预测法向用于点云滤波时,按 Chamfer 距离衡量其滤波结果最好;在对尖锐的 Star 形状进行泊松重建时,尖端的重建也更准确。
引用
@inproceedings{w2023weighted,
  title={Weighted Point Cloud Normal Estimation},
  author={W Wang, X Lu, D SHAO, X Liu, R Dazeley, A Robles-Kelly, W Pan},
  booktitle={IEEE International Conference on Multimedia and Expo (ICME 2023)},
  year={2023},
  doi={10.1109/icme55011.2023.00345}
}