Random screening-based feature aggregation for point cloud denoising
一句话看懂一种点云去噪网络:对每个局部块进行随机筛选,并把较稠密局部块的全局特征融合到保留下来的稀疏点中,使去噪对严重噪声和不规则点密度更加鲁棒。
问题背景
传感设备采集的点云会受到环境噪声和设备精度限制的影响,其描述的几何形状因此失真。传统的基于优化的去噪方法需要繁琐的参数调节,而且难以同时兼顾去噪与特征保持。基于学习的方法减轻了调参负担,但它们通常在点分布和密度均匀的数据上训练,一旦噪声严重或点密度不均,鲁棒性就会下降。
为了充分利用点的位置信息,一种常见做法是把较大局部块的特征融合到较小的子块中。但这种技术通常用于点分辨率均匀的训练数据,可能导致网络在采样密度变化的点上不够鲁棒。本文则对点做随机筛选,再把较稠密局部块的全局特征融合到保留下来的点中。
方法原理
网络根据每个点的局部块对其去噪。编码器先提取点特征;随后两个基于随机筛选的特征聚合模块,各自随机丢弃一半的点,并把较稠密局部块(筛选前的局部块)的全局特征融合到剩下的那一半点中。最后,逐点权重决定每个保留点对位移的贡献,该位移把含噪点移向干净曲面。
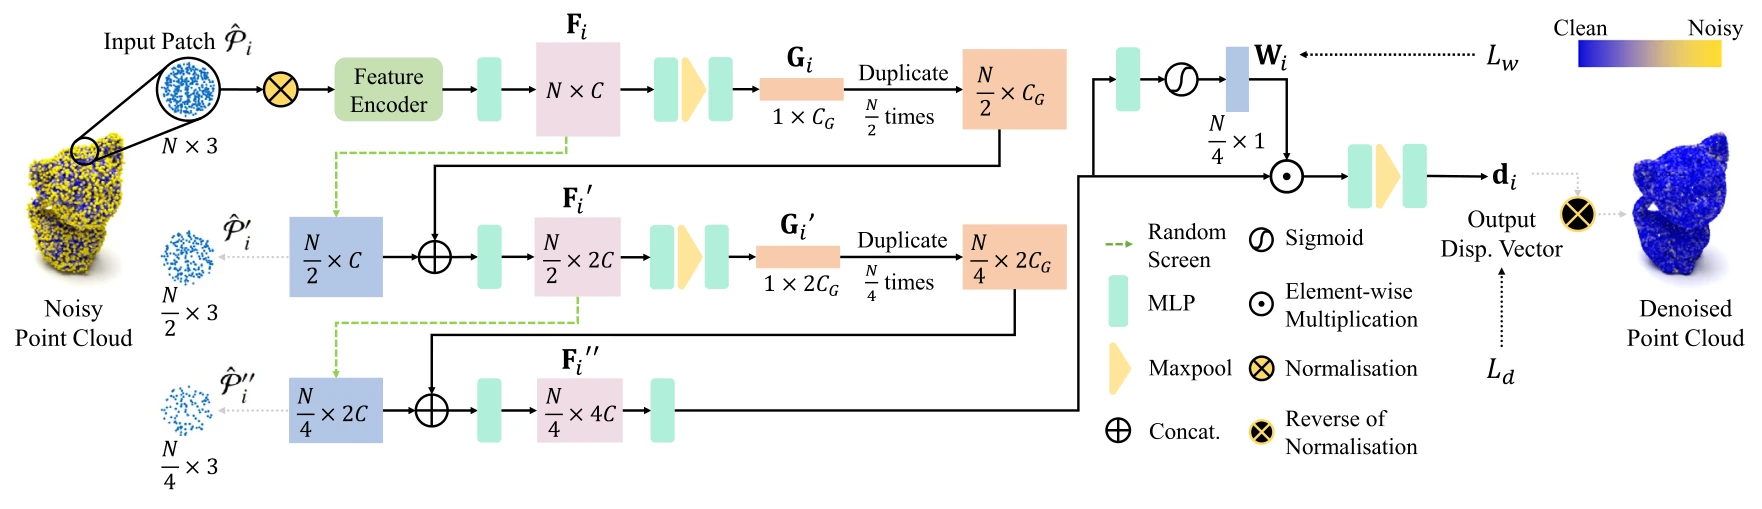
- 构建局部块。 对每个含噪点,取半径 r(包围盒对角线长度的 5%)球邻域内的点构成局部块。局部块被平移到原点、缩放到单位球内,经 PCA 旋转到规范姿态,再通过补点或下采样统一为 N = 500 个点。
- 编码与筛选。 由 Dense Block 构成的图编码器输出 N × C 的特征矩阵。网络从中提取全局特征,同时随机保留一半的点特征。
- 将稠密信息融入稀疏点。 将全局特征复制 N/2 份,与筛选后子块的特征拼接,经 MLP 得到 N/2 × 2C 的矩阵。较稀疏的子块由此获得了来自稠密局部块的更丰富的几何信息。
- 再重复一次。 再次进行同样的筛选与融合,最终保留 N/4 个点,每个点 4C 个通道。论文的消融实验表明,这种两级级联比单层特征聚合更有效。
- 加权并移动。 网络为 N/4 个点各回归一个权重;权重损失使更靠近局部块中心点切平面的点获得更高权重。加权后的特征经最大池化后解码为位移向量,与含噪点相加。训练时将该权重损失与曲面贴近损失结合使用。
实验结果
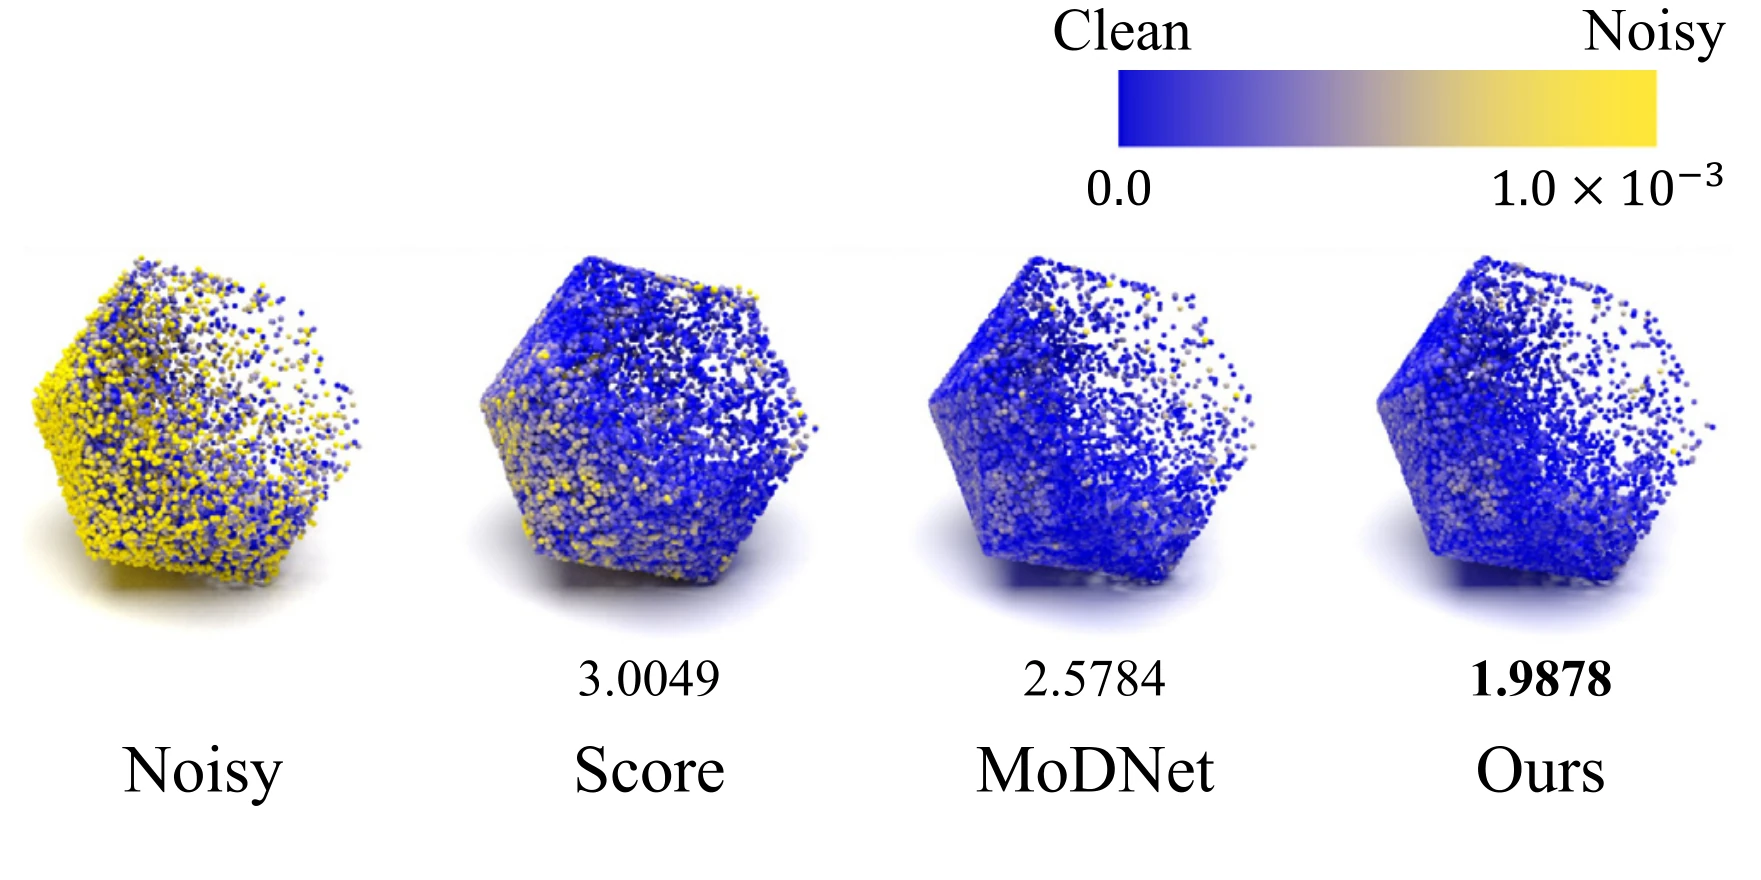
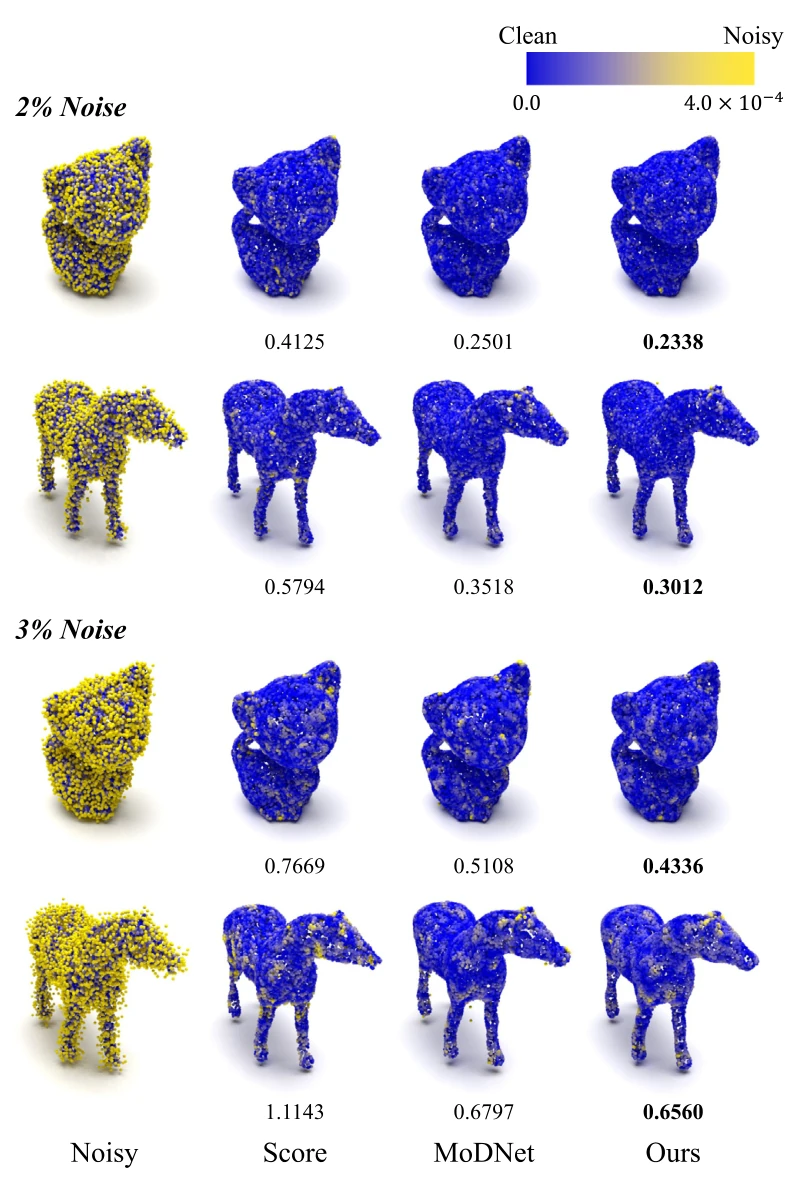
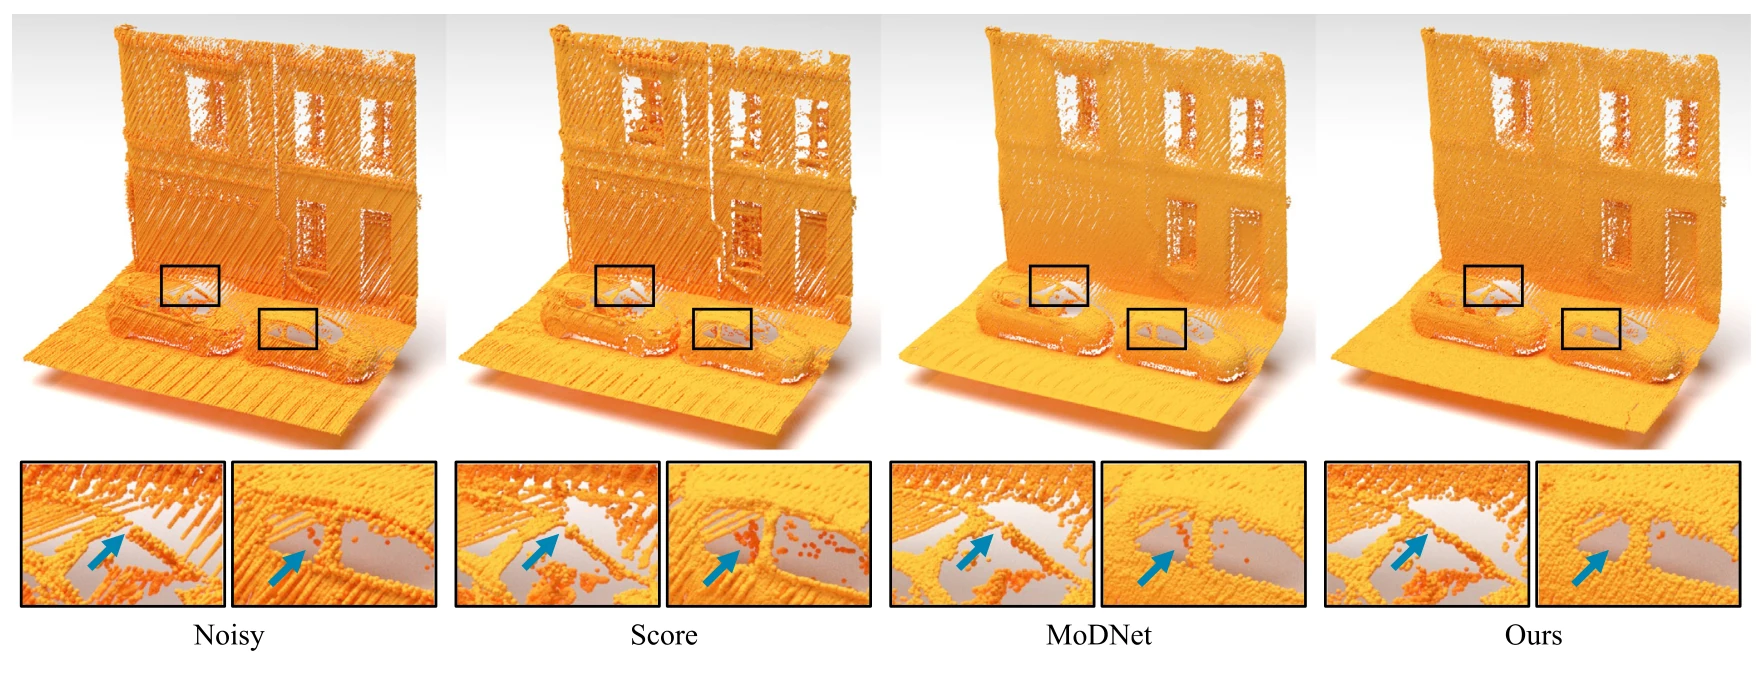
网络在 PUNet 的 40 个训练形状上训练,训练时实时添加标准差为包围球半径 0.5%–2% 的高斯噪声。PUNet 测试集包含 20 个形状,分别以 10,000 和 50,000 个点采样,并各加 1%、2%、3% 三档噪声;在大多数设置下以及平均值上,该方法的倒角距离(CD)和点到网格距离(P2M)都是最低的。在 Kinect Fusion 数据集的真实深度相机扫描上,其噪声不同于高斯噪声,该方法在展示的三组扫描上 P2M 均最低(图 4);在上文点分布不规则的二十面体上同样领先。Paris-rue-Madame 街景点云由移动激光扫描仪采集,没有真值,因此只做了视觉对比(图 6)。
另有两项实验支持这一设计。每次筛选保留一半特征时 P2M 最低,为 0.961;采样比例为 1/3、2/3 和 3/4 时分别为 1.270、1.254 和 1.251(表 4)。与以往工作采用的级联尺度特征聚合相比,该方法在较低噪声下表现相近,但在严重噪声下能更好地保持几何形状(图 7)。去噪后的点云还可以用泊松重建生成网格,论文展示了其在边缘和复杂区域上更准确的重建结果(图 8)。
引用
@article{wang2023random,
  title={Random screening-based feature aggregation for point cloud denoising},
  author={Wang, Weijia and Pan, Wei and Liu, Xiao and Su, Kui and Rolfe, Bernard and Lu, Xuequan},
  journal={Computers \& Graphics},
  volume={116},
  pages={64--72},
  year={2023},
  publisher={Pergamon},
  doi={10.1016/j.cag.2023.08.013}
}