3D Surface Matching Based on Adaptive Threshold and Curvature Map
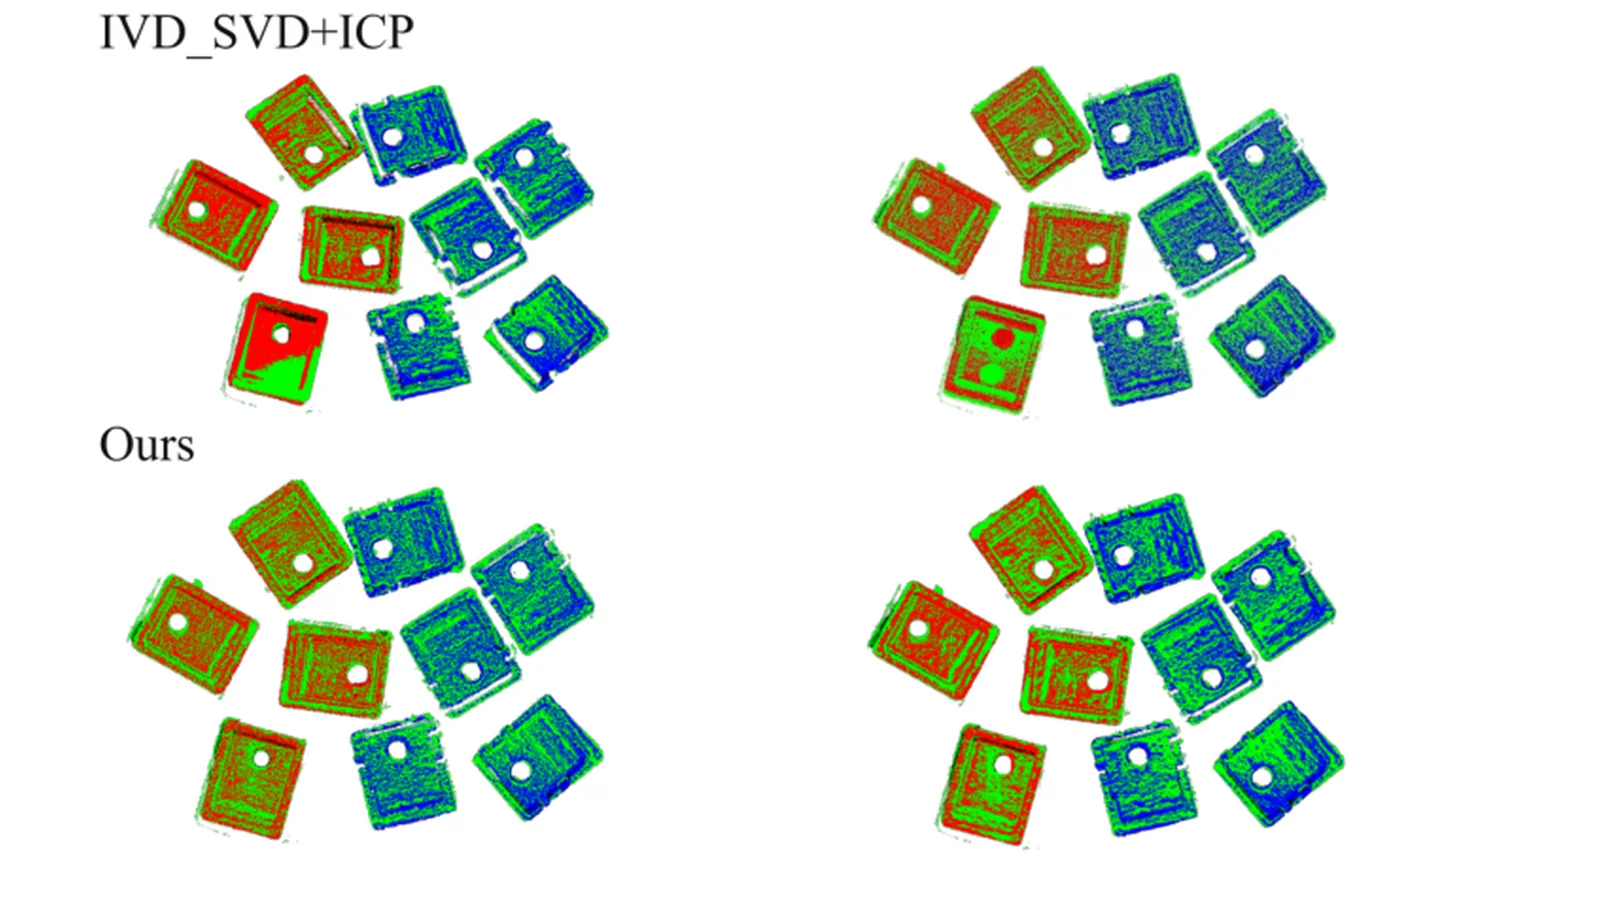
一句话看懂面向工业工件的单视角三维扫描:在模型的曲率图上用自适应阈值只保留高曲率点,再用描述子粗匹配和 ICP 将其与场景扫描对齐。
问题背景
在工业缺陷检测和机器人分拣中,三维扫描仪的采集范围有限,每次扫描只能得到单一视角下的单幅点云或深度图,只覆盖工件的一部分表面。把工件模型与这样的扫描数据匹配并不容易:特征点稀疏,冗余数据多,重叠率低。
据作者分析,常用方法各有短板。ICP(迭代最近点)在初始位姿良好时对齐精度很高,但对初值敏感,几何结构不完整或有歧义时容易陷入局部极小。基于 RANSAC 的方法难以分割相邻或连续的曲面。积分体积描述子(IVD)能提高粗匹配对噪声的鲁棒性,但在稠密或有噪声的点云上计算量增长很快。基于学习的配准通常需要大规模标注数据和大量计算,在不同工业场景之间泛化也较弱。本文因此提出一种几何方法:只保留真正重要的点,让 IVD 和 ICP 处理的数据更少。
方法原理
该方法面向曲率变化明显的工件。它先通过自行确定的阈值把模型点云精简为高曲率点,再分两个阶段匹配:用 IVD 对应关系得到粗位姿,再用 ICP 得到精位姿。
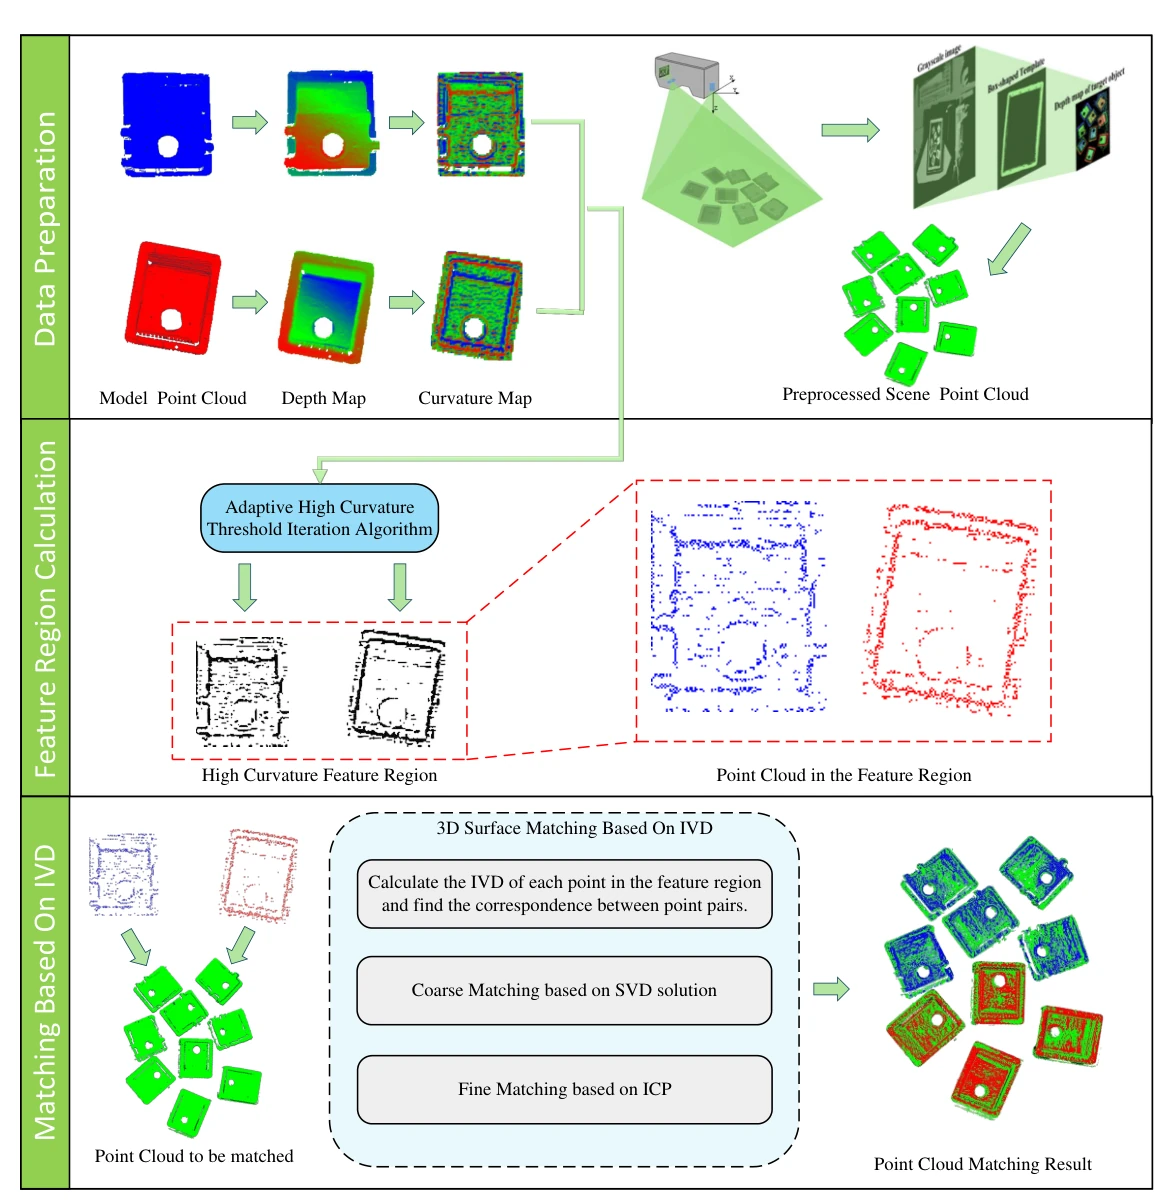
- 深度图与曲率图。 将模型点云转换为深度图;对每个像素,用邻域拟合的二次曲面求出平均曲率,作为曲面曲率图的像素值。
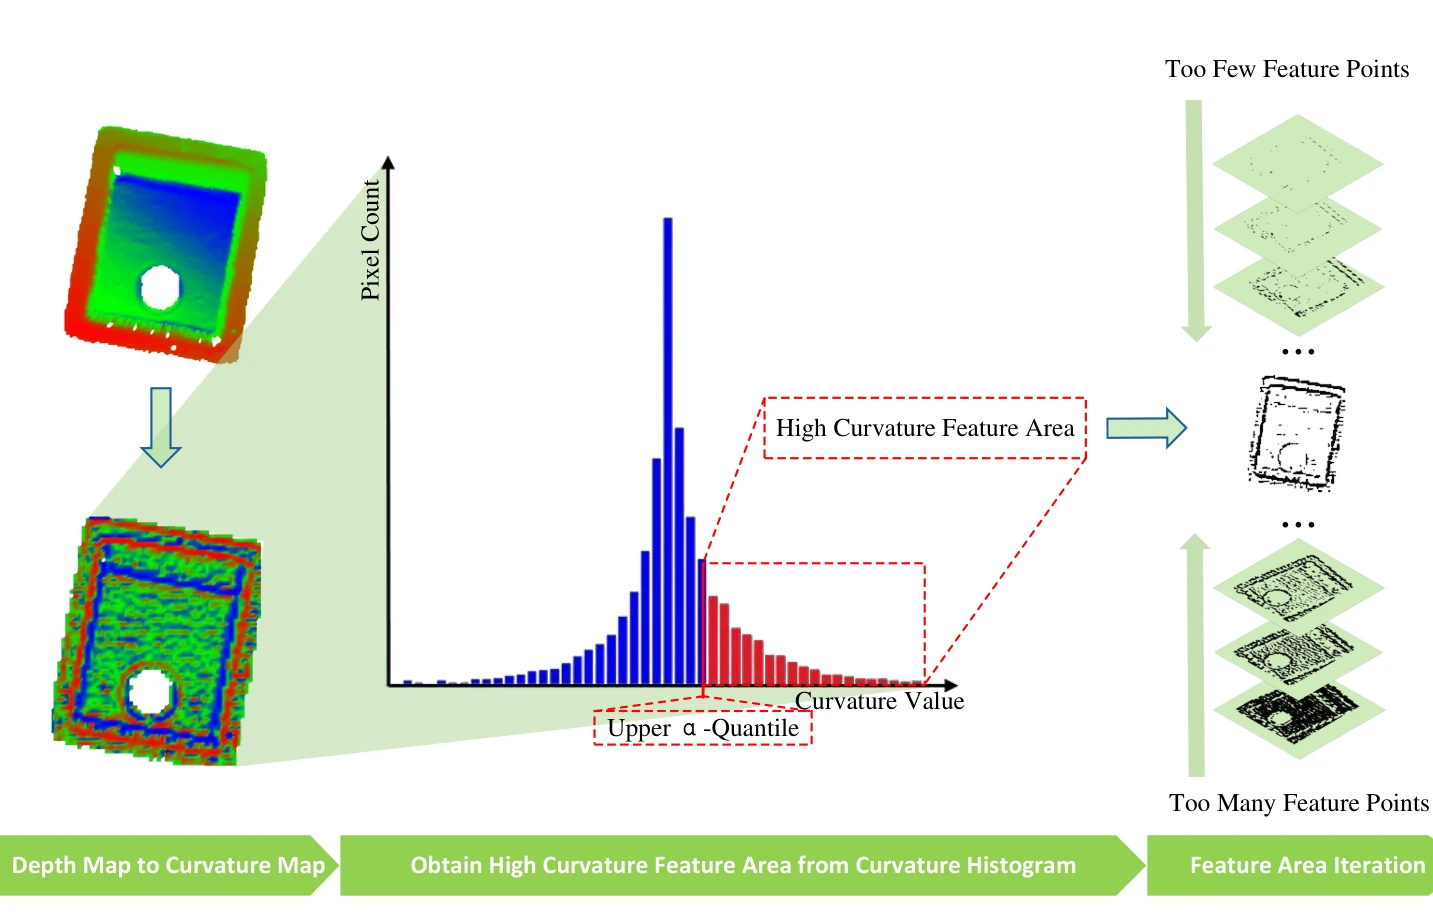
- 自适应阈值迭代。 根据曲率值的直方图(组距由 Scott 规则确定)设定高曲率点所占的目标比例,即高于某个上分位的点。阈值为 β = μ + Kσ,其中 μ、σ 为曲率图的均值和标准差。若高于阈值的点比例过大,就把 K 增大 1%;过小则减小 1%。如此重复,直到比例落入目标附近的容差范围。最终阈值以上的点即为用于匹配的模型点云。
- IVD 对应关系。 一个点的 IVD 是以它为球心的球与曲面内部相交的体积,通过体素占据网格与球形网格的卷积计算,避免了微分类特征对噪声的敏感。IVD 与位置相近的模型点和场景点构成初步的点对。
- SVD 求粗位姿。 去除两组点的质心后,对点对的协方差矩阵做 SVD 分解,得到目标在场景中的大致位姿。
- ICP 精匹配。 按粗位姿变换模型,再由 ICP 最小化与场景点的距离平方,目标函数变化小于设定值时停止。
实验结果
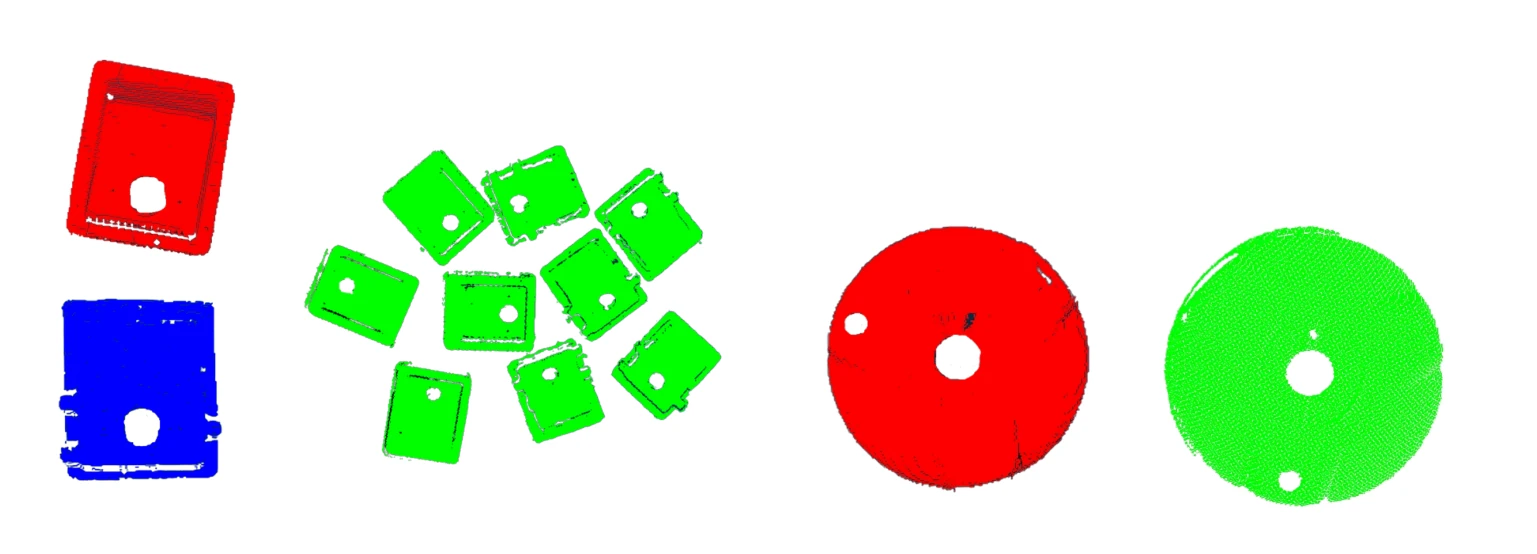
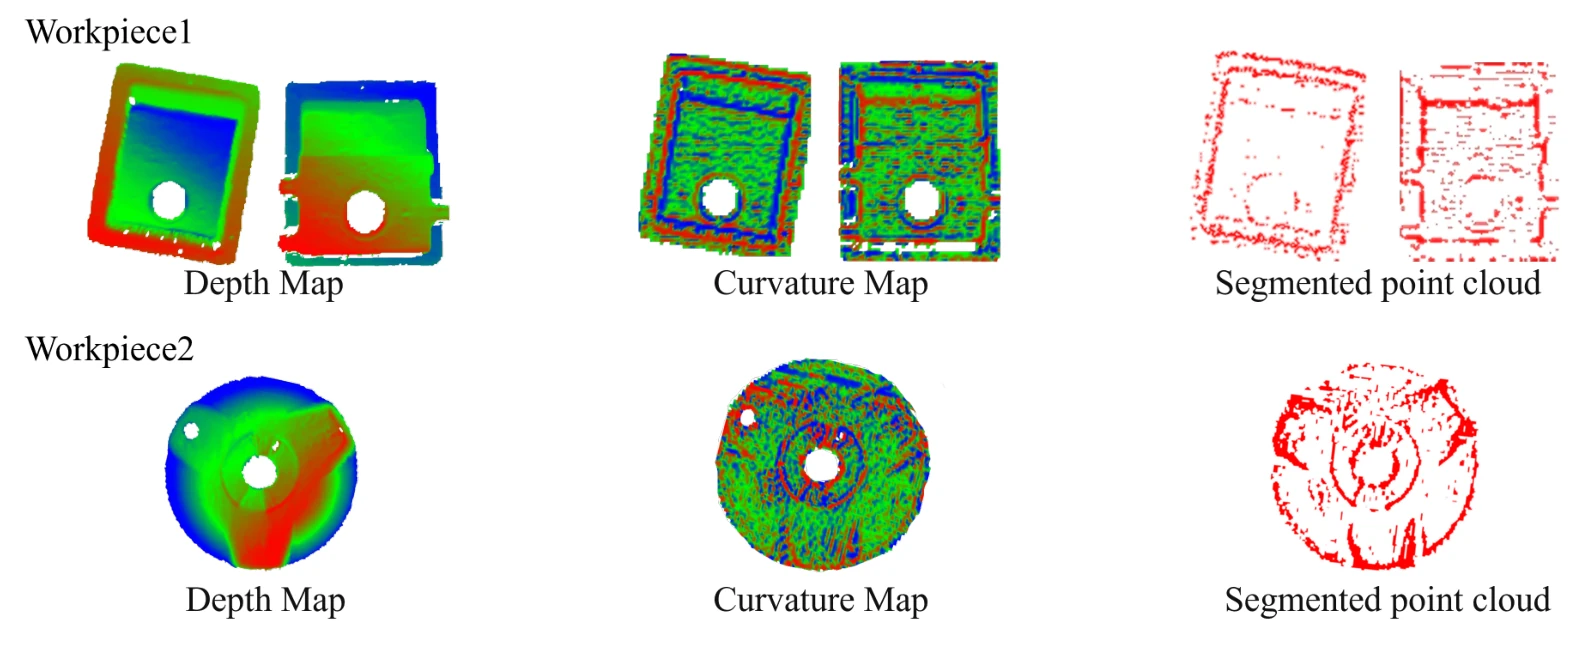
实验使用结构光相机采集的两种工件的点云(论文图 4)。工件 1 用正、反两个模型匹配,场景点云有 149,469 个点;工件 2 用一个模型(表 I)。精度用匹配点之间的 RMSE 衡量,场景中有多个目标时取所有结果的平均值。
分割时取曲率值最高的 20%(80% 分位)作为目标。分割后的点云比原始点云稀疏得多,但边缘和其他几何意义显著的点仍然保留。表 II 给出了收敛参数:三个模型分别迭代 502、904 和 622 次,最终保留 3,671、3,369 和 4,860 个特征点。
匹配实验比较了 IVD-SVD+ICP、同一流程但用三个固定 K 值(0.3、0.6、0.9)手工设定阈值的方法,以及所提方法。所提方法在两个工件上的 RMSE 都最低。工件 2 上差距很小:K = 0.3 为 0.406,所提方法为 0.405。固定 K 的结果也说明了 K 的选择对工件 1 影响很大:RMSE 在 0.752 到 0.991 之间,而自适应阈值无需这样的调参。运行时间(表 III)处于同一量级:所提方法为 543 ms 和 337 ms,IVD-SVD+ICP 为 532 ms 和 489 ms,工件 2 上部分固定 K 的方案更快。
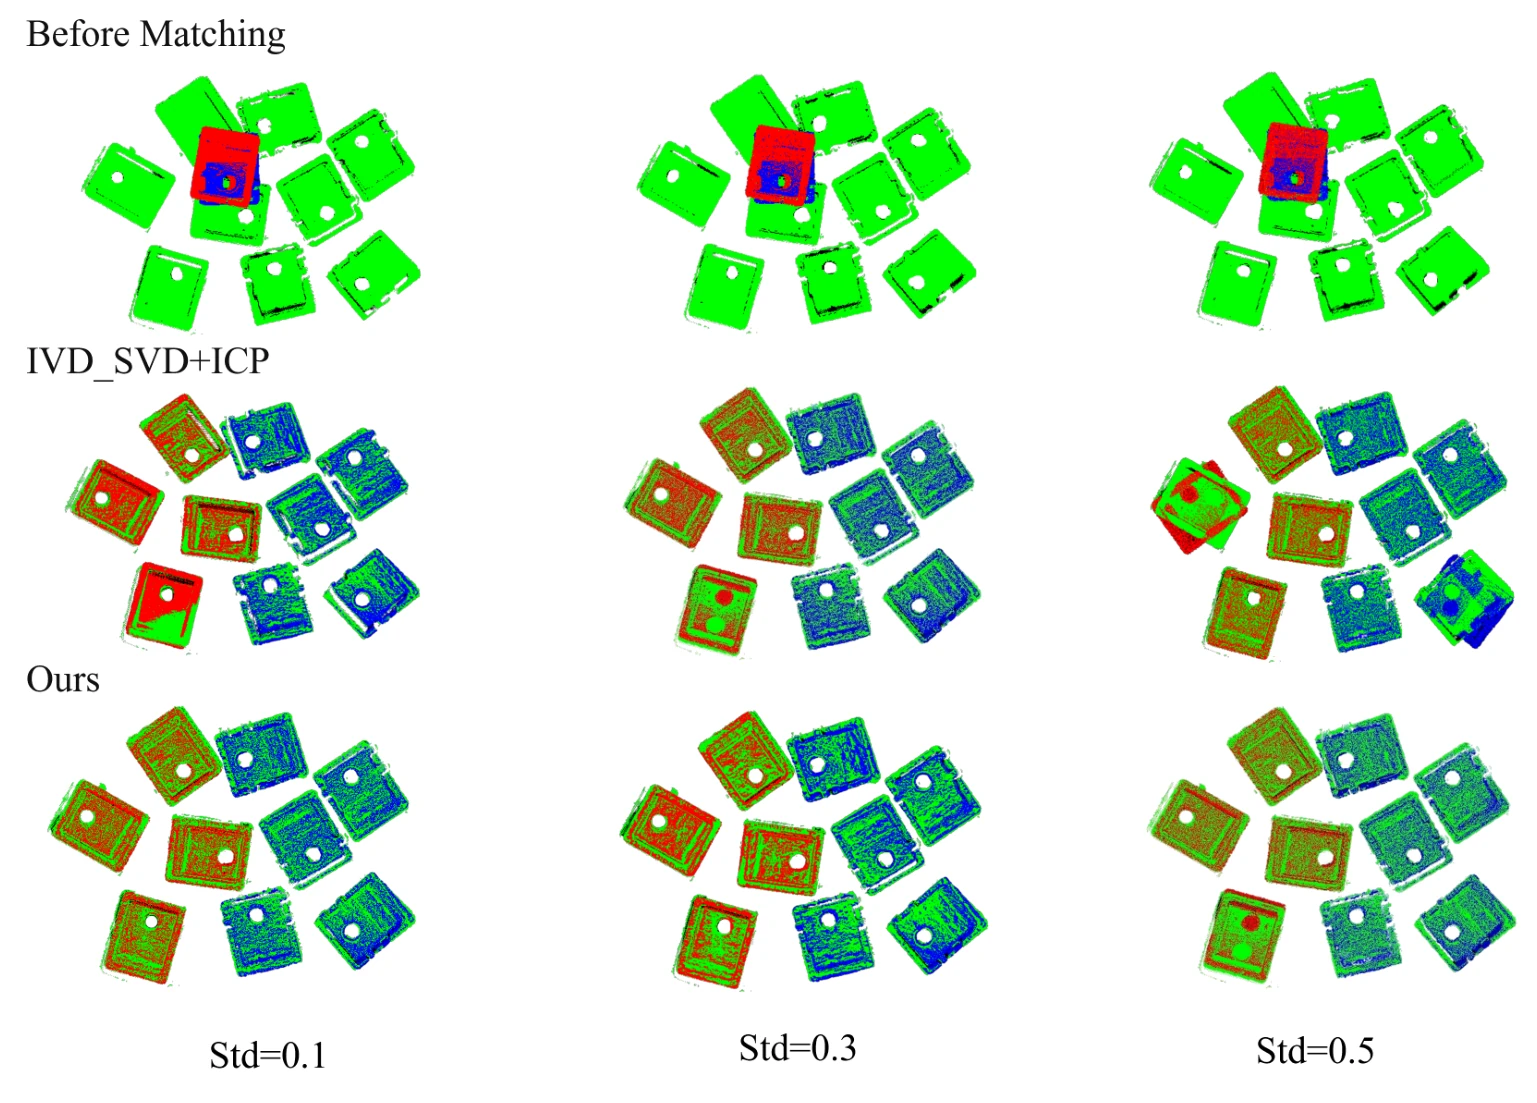
为检验抗噪性,作者在点云中加入标准差为 0.1、0.3 和 0.5 的高斯噪声,分别模拟低、中、高噪声,并与 IVD-SVD+ICP 比较。所提方法的 RMSE 随噪声增大而上升,但在全部六种情况下都更低:工件 1 为 0.748、0.826 和 0.978(对比 0.811、1.01 和 1.121),工件 2 为 0.417、0.497 和 0.557(对比 0.656、0.667 和 0.728)(表 IV 和表 V)。在低、中噪声下,匹配结果没有位置偏差。作者指出,该方法在高噪声点云上仍有局限,后续工作包括进一步优化特征提取、用更多数据验证跨场景适应性,以及分析异质点云匹配中的数据误差。
引用
@inproceedings{qiu20263d,
  title={3D Surface Matching Based on Adaptive Threshold and Curvature Map},
  author={Qiu, Jiajun and Cao, Ling and Zhang, Yunzhi and Chen, Lizhe and He, Siyuan and Pan, Wei},
  booktitle={2026 9th International Conference on Image and Graphics Processing (ICIGP)},
  pages={419--424},
  year={2026},
  organization={IEEE}
}