Fast Shape Retrieval Based on Differential Chain Code Descriptor and Fuzzy Contour Matching
一句话看懂把轮廓的转向编码为一段短码序列并分段匹配,使噪声无法沿序列扩散;在全部 8 幅测试图像上,平均距离均低于 Halcon 和 Smart 基线。
问题背景
在图像中匹配已知形状,是工业检测与测量中的基础环节。SIFT、SURF、ORB 等基于特征的方法依靠关键点描述子,但在强噪声、模糊或视角变化较大时表现不佳,而且特征点多、匹配流程复杂,计算量大。基于模板的方法直接比较图像块,在搜索空间大时代价高昂,并且对尺度、旋转和光照变化敏感。因此,本文转而对轮廓进行匹配,利用轮廓所蕴含的结构与拓扑信息。
链码把轮廓转化为方向变化的序列,形状相似的轮廓会得到相似的序列,匹配问题随之变为序列比对。问题在于序列是有序的:一个噪声点会使其后各点的对应关系发生错位,链码越长,错位的点越多,误差也越大。
方法原理
该方法先把每条轮廓整理为有序、等间距的点集,并编码为差分链码;然后把局部轮廓切成若干短段,分别与模板匹配,使噪声点只影响其所在的一段;最后对每个候选位置进行几何验证。
- 提取、平滑并重采样轮廓。 对二值图像做游程编码,经连通性分析和深度优先搜索得到外轮廓与内轮廓,相邻点间距约 1 像素。先用邻域点均值对点集平滑,再按固定间距采样,在保留形状的同时减少点数。
- 编码转角。 不先计算普通链码,而是由每个点与前后两点构成两个向量,将两向量间的旋转角量化为差分码。轮廓由此变为一段码序列,且不随形状平移而改变。
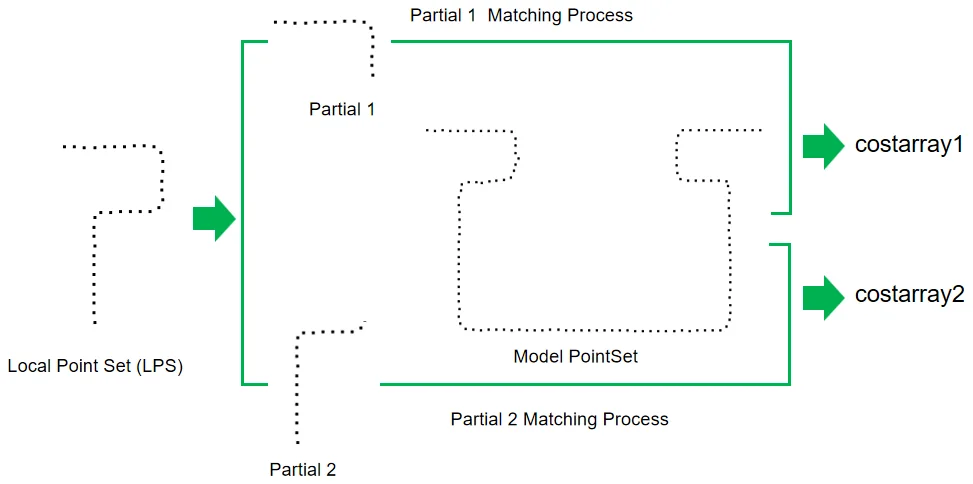
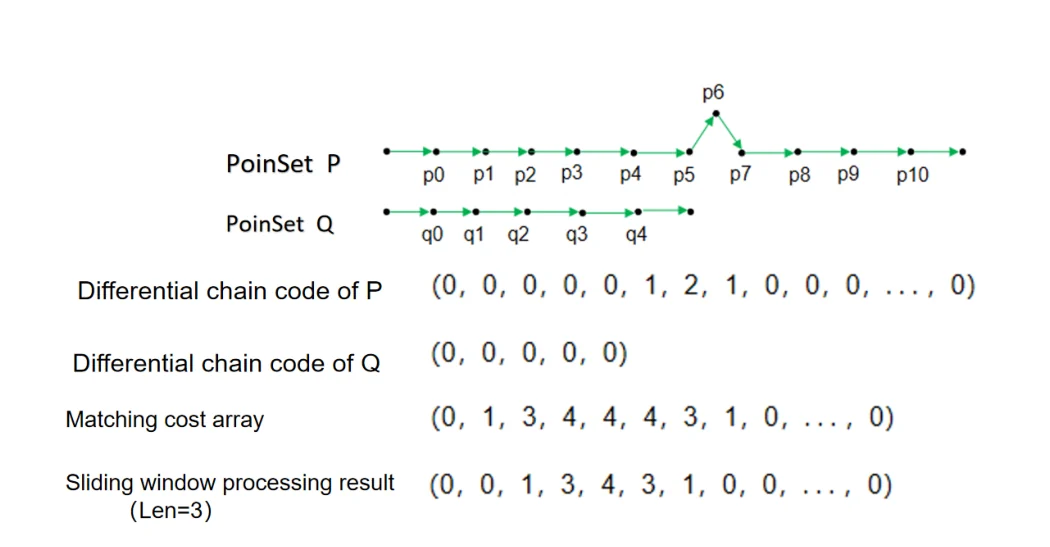
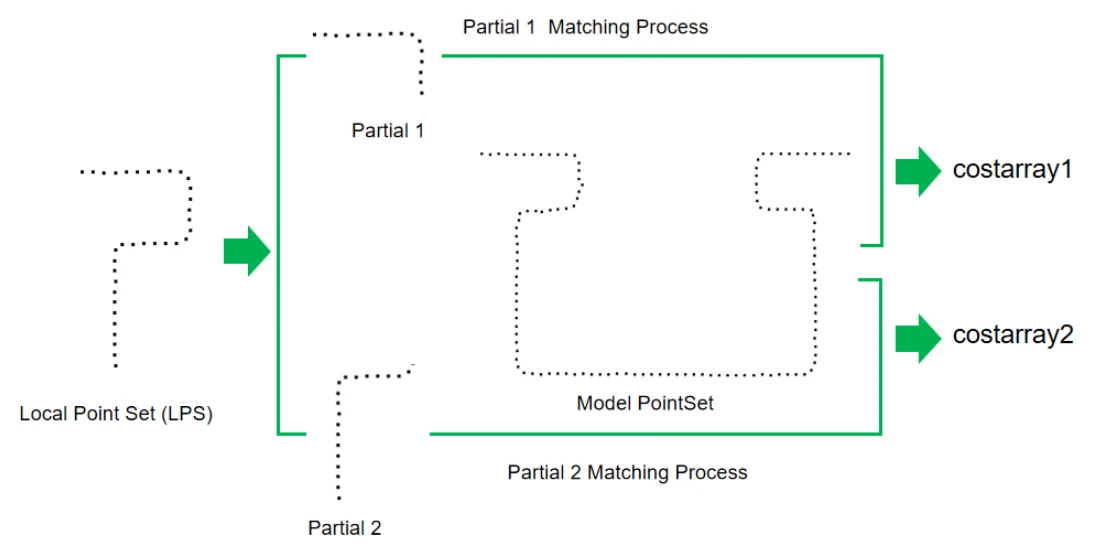
- 分段匹配。 将局部轮廓的码序列切分为若干短段。每一段沿较长的模板码序列滑动,在每个位置以码值之差的绝对值之和作为代价。每段得到一个与模板码序列等长的代价数组。
- 合并代价,选取候选位置。 用滑动窗口把窗口内的最小代价写入窗口中心,以吸收最佳位置的小幅偏移;再把各段的代价数组合并为总代价。总代价呈若干“谷”状分布,保留代价较小的位置,取每个谷的中心作为候选起始位置。
- SVD 验证。 模糊匹配也可能给出形状相似的位置或错误位置。对每个候选位置,将局部点与模板点组成点对,用奇异值分解(SVD)估计变换矩阵,并以变换后点对的平均距离评价匹配质量,保留平均距离最小的位置。最后可再用 ICP 精化对齐结果。
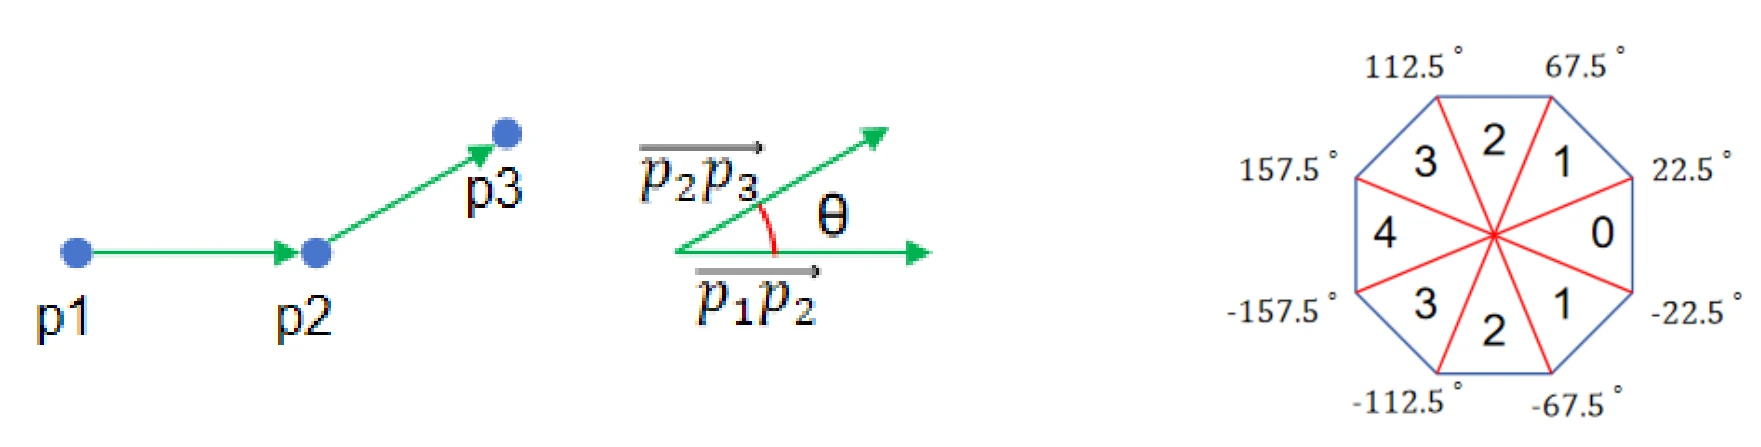
实验结果
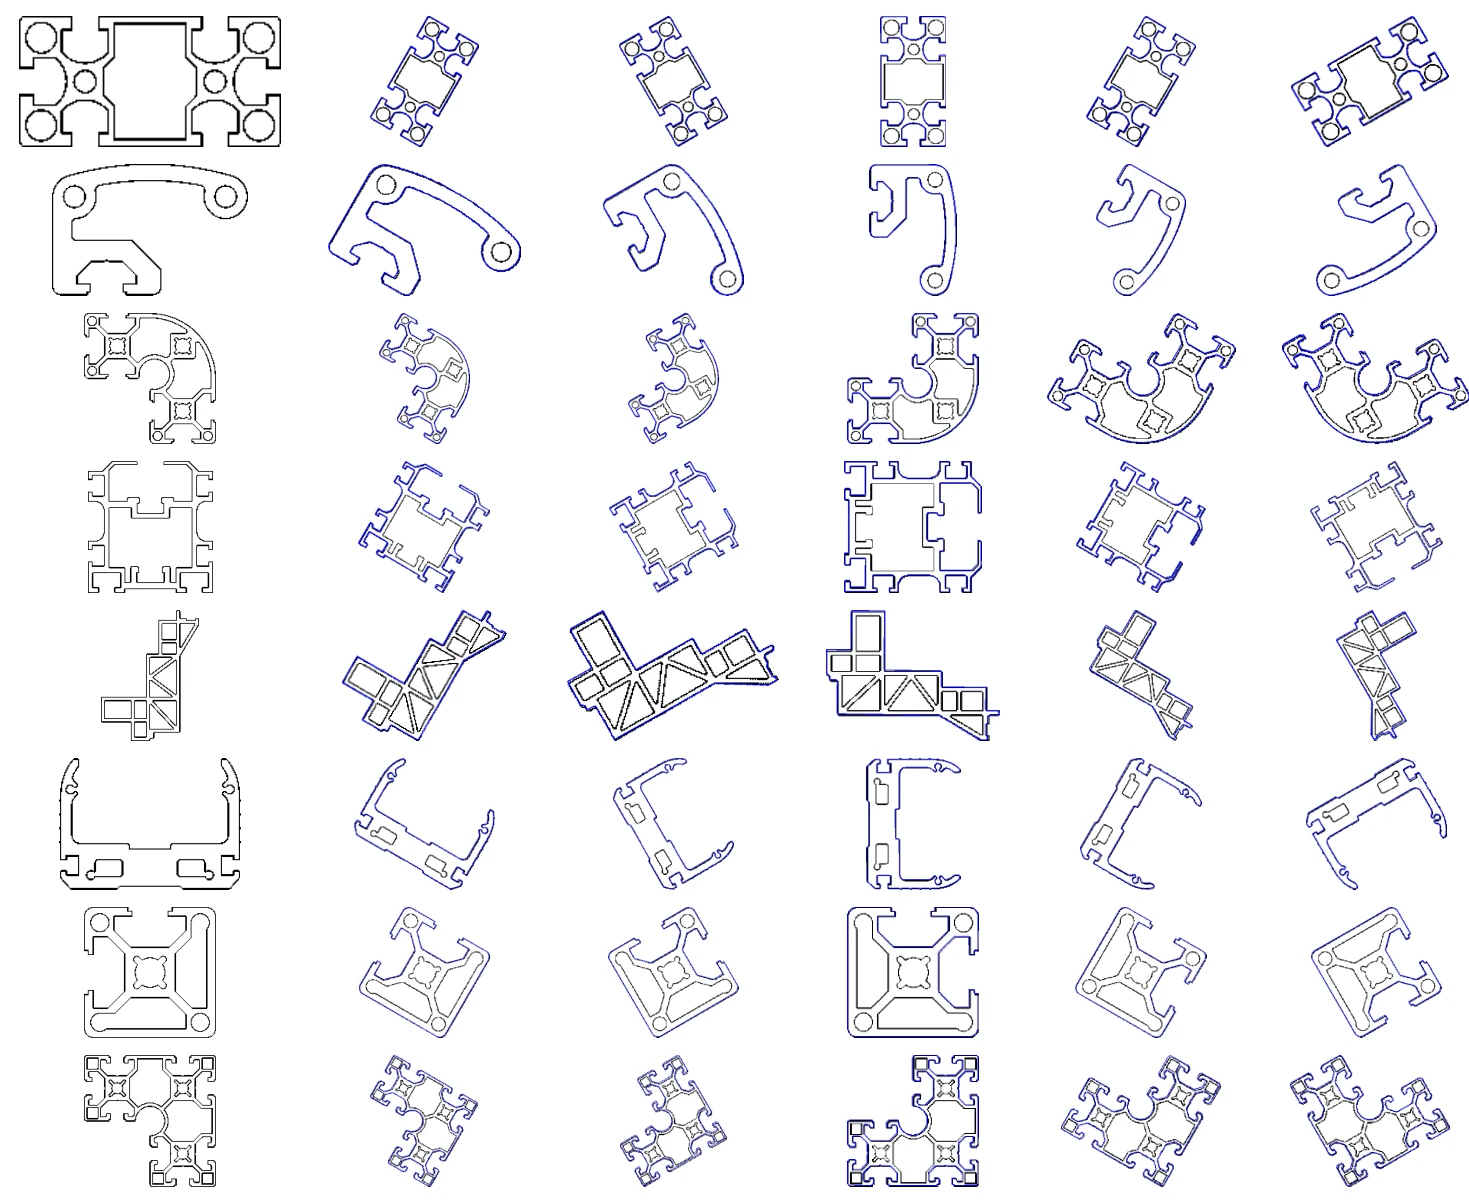
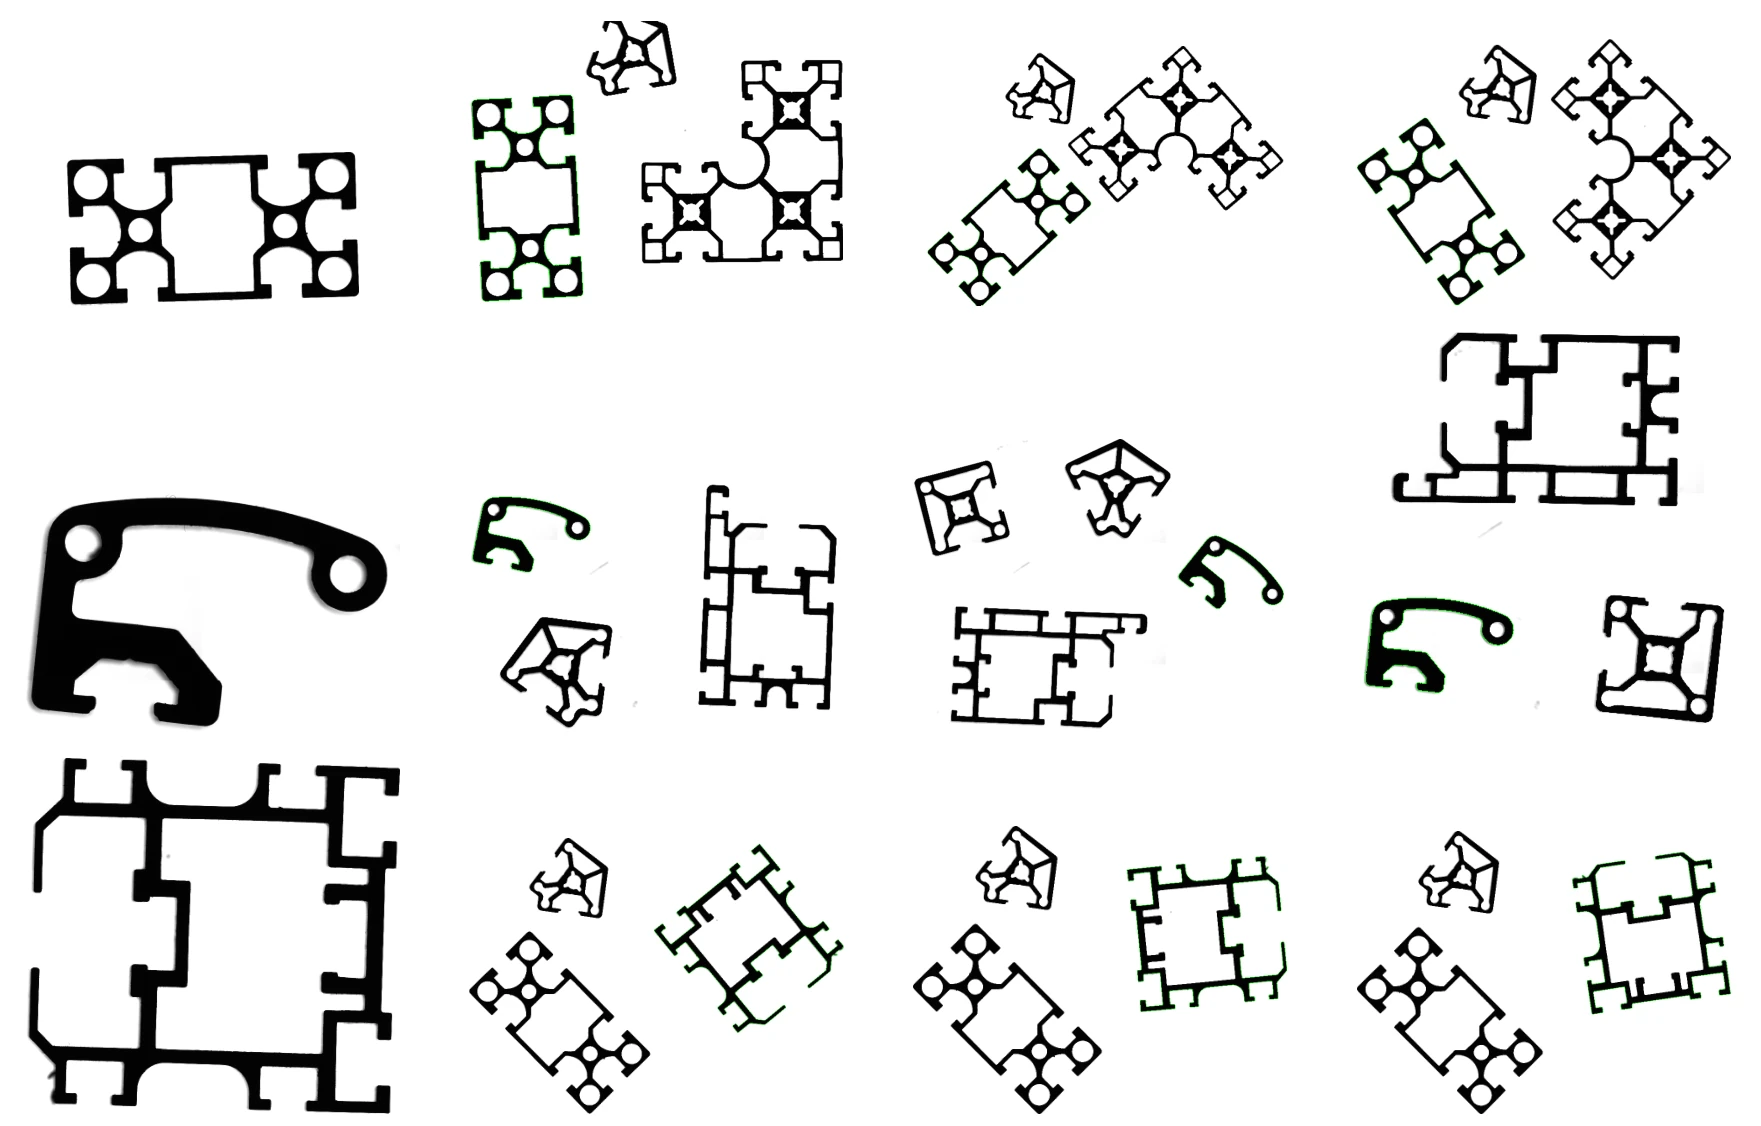
实验材料是用 SmartFlash-2020 一键测量传感器采集的 CAD 图纸。该仪器适用于大尺寸平面产品的检测,测量范围可达 300 × 200 mm。每幅原始图像分别顺时针旋转 30°、60°、90°、120° 和 150°,再与原图匹配;另有实验检验多目标干扰下的匹配。定量比较中,表 1 给出了 8 幅测试图像上匹配轮廓与真值之间的平均距离和标准差,对比对象为 Halcon、一个称为 Smart 的基线方法、本文方法以及本文方法加 ICP。
本文方法在每幅图像上的平均距离都是三种方法中最低的;例如在测试图像 2 上为 0.426,而 Halcon 为 1.027,Smart 为 0.715。ICP 精化在 7 幅图像上进一步降低了平均距离,在图像 6 上保持不变(0.376),降幅最大的是图像 8、5 和 4(0.601 → 0.372、0.581 → 0.391、0.578 → 0.419)。作者计划在后续工作中引入更先进的平滑方法、改进模糊匹配算法,并探索结合深度学习。
引用
@article{wei2025fast,
  title={Fast Shape Retrieval Based on Differential Chain Code Descriptor and Fuzzy Contour Matching},
  author={Wei, Pan and Ning, Li and Wenming, Tang and Lei, Lu},
  journal={Computer-Aided Design and Application},
  volume={23},
  number={2},
  pages={222--233},
  url={https://www.cad-journal.net/files/vol\_23/CAD\_23(2)\_2026\_222-233.pdf},
  year={2025},
  doi={10.14733/cadaps.2026.222-233}
}