Gap measurement method based on projection lines and convex analysis of 3D point clouds
一句话看懂继电器与地面(继电器所立的底座)的间隙必须小于 0.07 mm。快速的背光二维检测先对每个继电器进行初筛,再由三维点云模型找出继电器所依托的支撑面,并测量到它的间隙。
问题背景
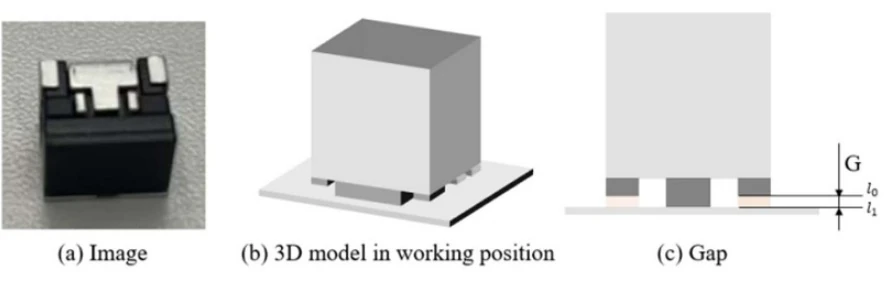
继电器下表面与地面(继电器所立的底座)之间的间隙是影响继电器质量的关键因素,关系到其导电性和可靠性;合格继电器在工作状态下的间隙必须小于 0.07 mm。常见的位移传感器各有不足:电涡流传感器需针对被测对象定制,成本较高;电感式传感器易受温度、湿度和电磁干扰影响;电容式传感器需要高压电源,且非线性误差较大;光电式传感器抗环境光干扰能力差。
光学测量虽然是非接触的,但不同方式也各有局限。此前用于悬浮间隙测量的两种视觉方法 Pixel Area 和 SelfConvNet 需要在速度和精度之间取舍:Pixel Area 速度快但精度较低,SelfConvNet 精度较高但速度慢。二维方法还会丢失维度信息,包括遮挡区域的深度,精度因此受限。三维点云保留了这些信息,但点云的无序性和稀疏性使测量过程十分耗时。此外,受金属表面加工工艺所限,表面容易出现凹坑、毛刺等缺陷。
方法原理
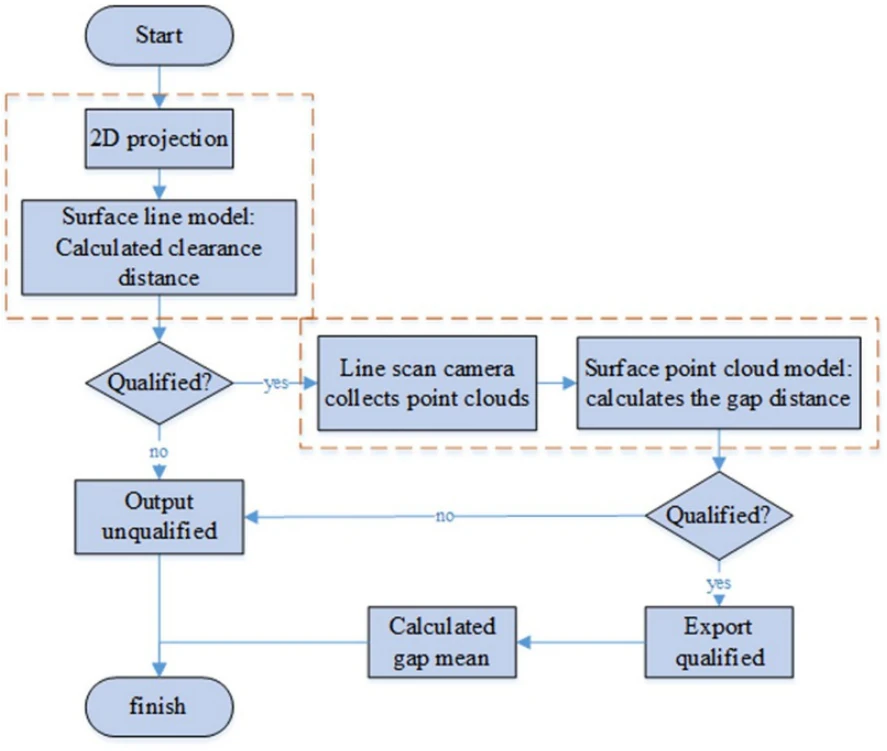
该方法结合了两个测量模型。二维投影线模型从间隙的背光图像中测量间隙;三维表面点云模型确定继电器与地面之间的支撑面,并以此为基准测量间隙。检测时先运行速度快的二维模型,再由三维模型复检通过初筛的继电器。
- 背光投影成像。 高指向性背光源从间隙中透过,抑制照明光的衍射,使边缘清晰成像。相机看到继电器下边缘 l0 和底座边缘 l1 是两条清晰的直线,中间为明亮的间隙。
- 投影线提取。 图像先经引导滤波,在平滑噪声的同时保持边缘;随后用竖直搜索线穿过感兴趣区域,每条线上 Sobel 梯度最大的两个点即为边缘点。直线偏差指标剔除与左右相邻点的偏差都超过阈值的点,从而去除毛刺造成的噪声点。对剩余的点做最小二乘直线拟合,两直线间的像素距离 d 按 D = k·d 换算为毫米,其中系数 k 由多组已知间隙的测量结果取平均得到。
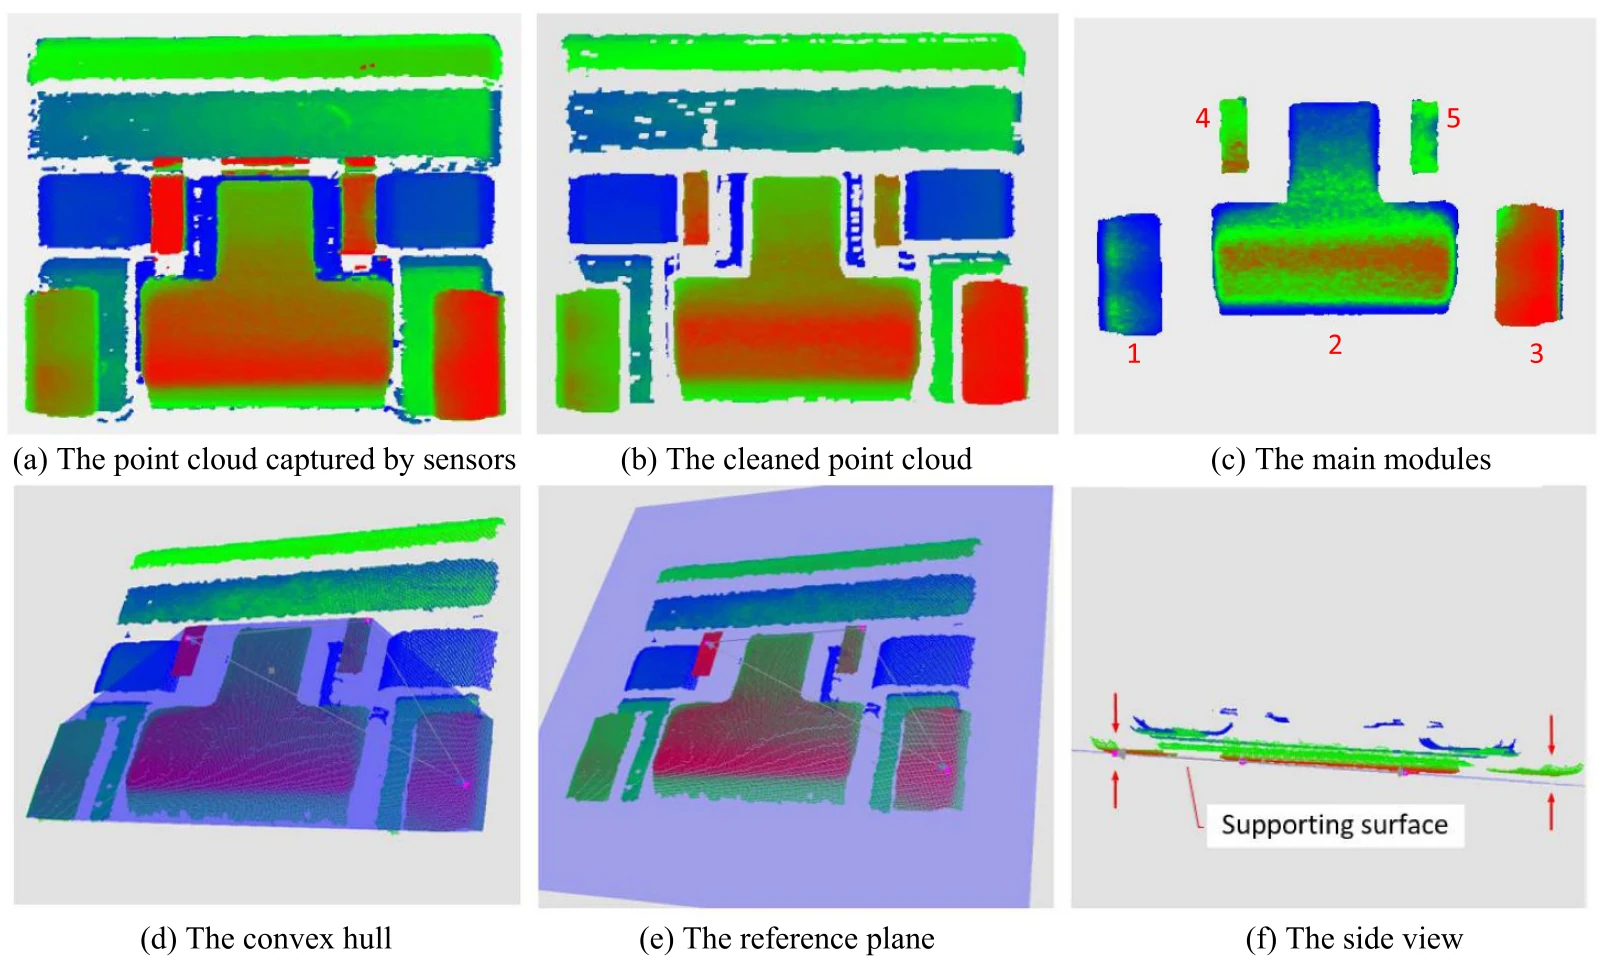
- 点云预处理。 线激光轮廓仪把继电器下表面采集为三维点云。若某点邻域中距离超过阈值的邻点过多,则将其视为离群点剔除。随后用连通域分割把表面划分为若干独立区域。
- 凸包与质心。 对点云进行曲面拟合较为复杂,计算效率和拟合精度难以同时保证。因此,该方法用快速凸包算法构建表面点的凸包,并按各材料部分的密度加权计算继电器的质心。物体所受合力与合力矩为零时才能达到平衡,因此沿重力方向投影质心,质心落在的那个凸包面就是支撑面。间隙即下表面各点到该平面的竖直距离。
- 两级检测。 投影线模型作为粗检阶段,对每个继电器进行初筛;通过初筛的继电器进入精检阶段,由点云模型再次测量。
实验结果
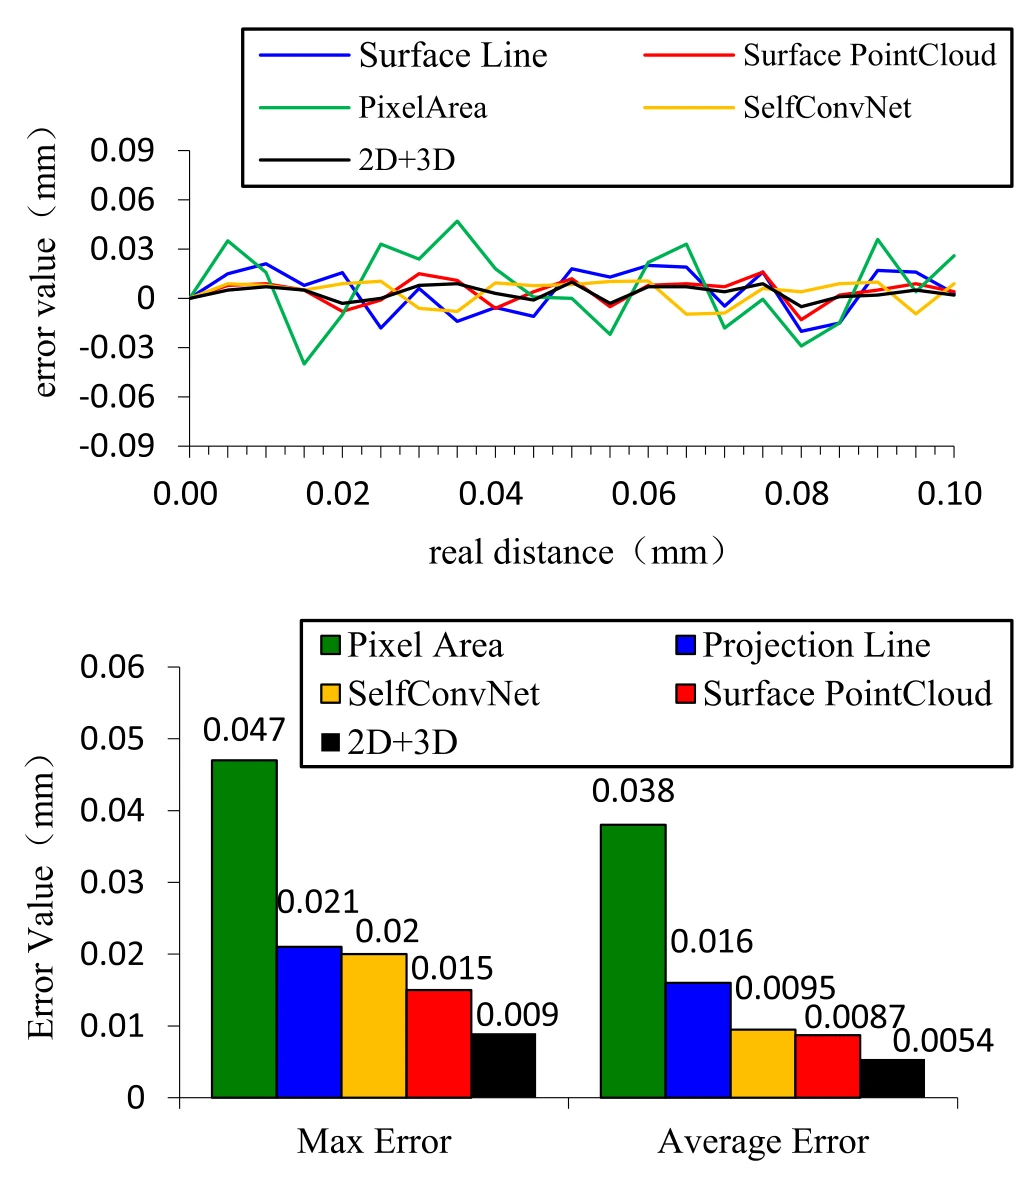
实验中,二维图像由一台 4000 × 3000 分辨率的相机配合高指向性背光源采集,点云由 OPT-LPE50 三维激光轮廓仪获取,对比方法为 Pixel Area 和 SelfConvNet。精度实验在同一个继电器上依次设置 0–0.1 mm 等间距的多个间隙。Pixel Area 的误差最大(最大 0.047 mm,平均 0.038 mm),其后依次为投影线模型(0.021 mm 和 0.016 mm)、SelfConvNet(0.02 mm 和 0.0095 mm)和点云模型(0.015 mm 和 0.0087 mm)。在线性度实验中,点云模型比 Pixel Area 和 SelfConvNet 更贴近真实间隙,集成模型的线性度最好。
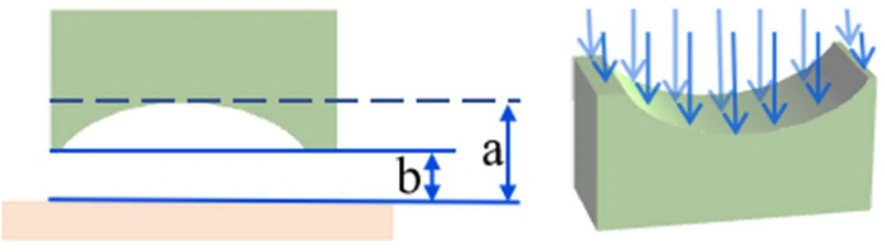
在工厂检测实验中,共测试 11,931 个继电器,其中良品 9,247 个、不良品 2,684 个。投影线模型的精度和速度均优于 Pixel Area(6.6%,48.5 ms),点云模型则在两方面都优于 SelfConvNet(2.6%,510 ms)。集成模型的误判率最低,速度也快于点云模型和 SelfConvNet,满足现场实时检测的要求。对误检继电器的人工复查发现,它们都存在不同程度的表面缺陷,尤其是凹坑和毛刺。在凹坑处,由于边缘遮挡,投影图像中的下表面位于直线 b,而非凹坑底部对应的直线 a;Pixel Area、SelfConvNet 和投影线模型都基于投影图像计算间隙,在这种情况下精度明显下降。点云模型计算的是整个表面到支撑面的距离,因此受凹坑的影响较小。作者总结了其中的取舍:二维方法流程简单、速度快,但受维度缺失限制,也更容易因表面缺陷产生测量误差;三维方法精度高、可靠性好,代价是算法处理时间更长。
引用
@article{pan2024gap,
  title={Gap measurement method based on projection lines and convex analysis of 3D points cloud},
  author={Pan, Wei and Jiang, Bin-feng and Tang, Wen-ming and Wu, Fu-pei and Li, Sheng-ping},
  journal={Measurement Science and Technology},
  volume={35},
  number={10},
  pages={105024},
  year={2024},
  publisher={IOP Publishing},
  doi={10.1088/1361-6501/ad63c3}
}