HLO: Half-kernel Laplacian Operator for surface smoothing
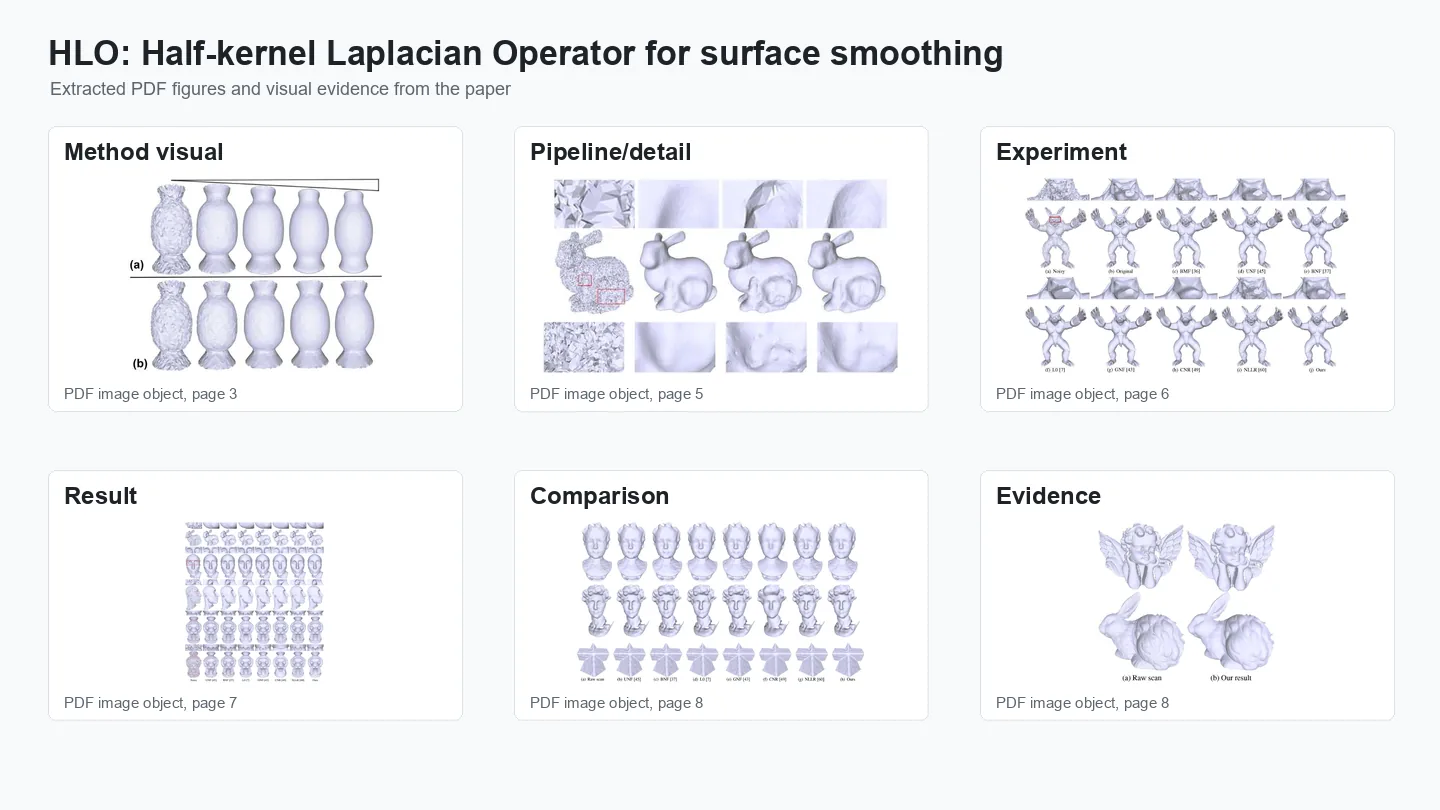
一句话看懂HLO 在每个顶点邻域的一半上计算拉普拉斯来光顺带噪网格,既保留尖锐特征,又减轻收缩。它只有一个参数,在论文的运行时间测试中速度最快。
问题背景
由扫描仪或其他传感设备采集的网格不可避免地含有噪声,在用于形状分析、动画或渲染之前必须先进行光顺。其主要难点在于:既要去除噪声,又要保持特征、抑制收缩。均匀拉普拉斯算子将每个顶点与其邻点的质心作比较,能有效光顺曲面,但由于其各向同性,会抹平特征并使曲面收缩。论文还分析了特征点的微分性质:在尖锐边上的特征点处,曲面不可微,拉普拉斯算子所近似的二阶导数并不存在,因此对这类顶点用其全部邻点计算均匀拉普拉斯是没有意义的。现有的特征保持方法大多依赖面法向或顶点法向,其中不少方法包含多个步骤和大量参数,难以调节,对复杂模型尤其如此。
方法原理
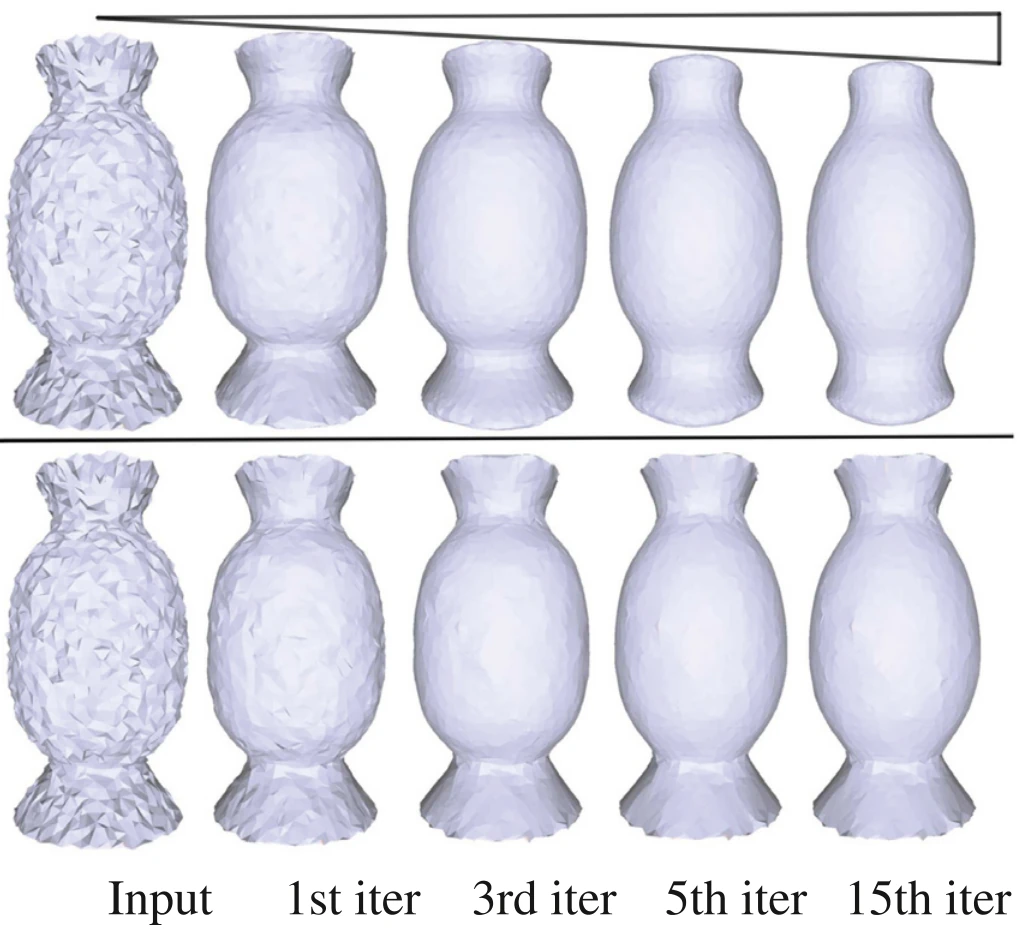
HLO 保留了均匀拉普拉斯算子的简洁性,但不再作用于整个邻域,而是作用于半窗口,即顶点邻点的子集。对每个顶点,HLO 生成全部半窗口,在每个半窗口上计算拉普拉斯,并保留能量最小的那一个;随后用这些半核拉普拉斯迭代地更新曲面。
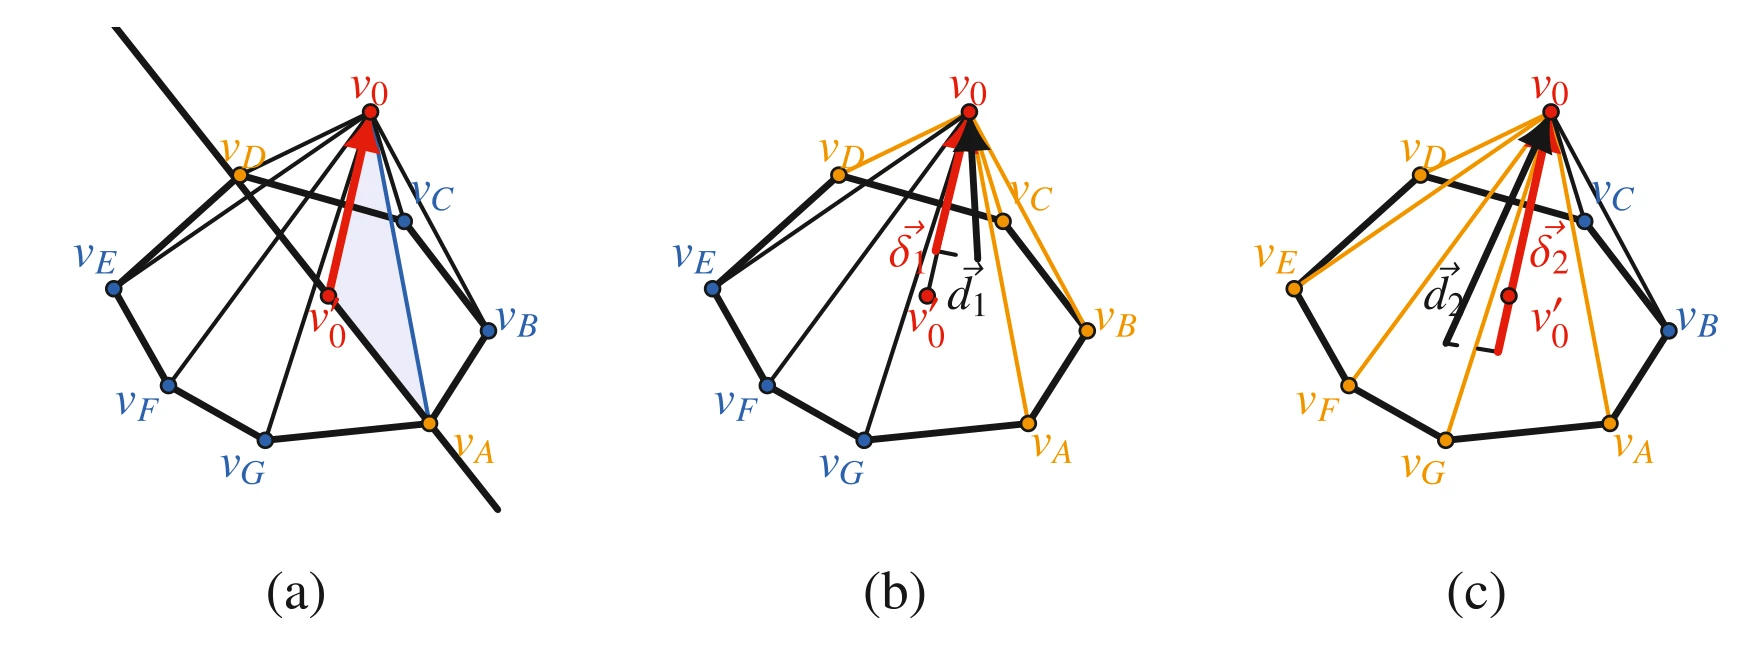
- 完整窗口在特征处失效。 均匀拉普拉斯算子将顶点 v₀ 与其全部邻点的质心 v′₀ 作比较。在尖锐边上的顶点处,曲面不可微,该算子并不适用;实际光顺时,它会抹平特征并使网格收缩(图 2)。
- 将邻域划分为半窗口。 依次以每个邻点为起点,例如邻点 A,将其与到 v₀、A、v′₀ 所在平面距离最短的邻点 D 配对。直线 A–D 将邻点划分为左、右两个半窗口。
- 半窗口拉普拉斯。 在每个半窗口上分别计算均匀拉普拉斯,得到 d₁、d₂ 等向量。
- 投影到完整窗口方向。 半窗口拉普拉斯还会带来切向偏移,可能导致三角面片翻转或退化。因此将其投影到完整窗口拉普拉斯的方向 n 上:δ = (d·n)n。论文指出,这样可使特征顶点处的拉普拉斯幅值较小、非特征顶点处较大,从而光顺非特征区域并保持特征。
- 选取能量最小者并迭代。 有 |NV| 个邻点的顶点共有 2|NV| 个候选半窗口。HLO 选取能量最小者,即拉普拉斯的长度与顶点到初始位置距离之和最小的一个,用它更新顶点。唯一的参数是迭代次数。
实验结果
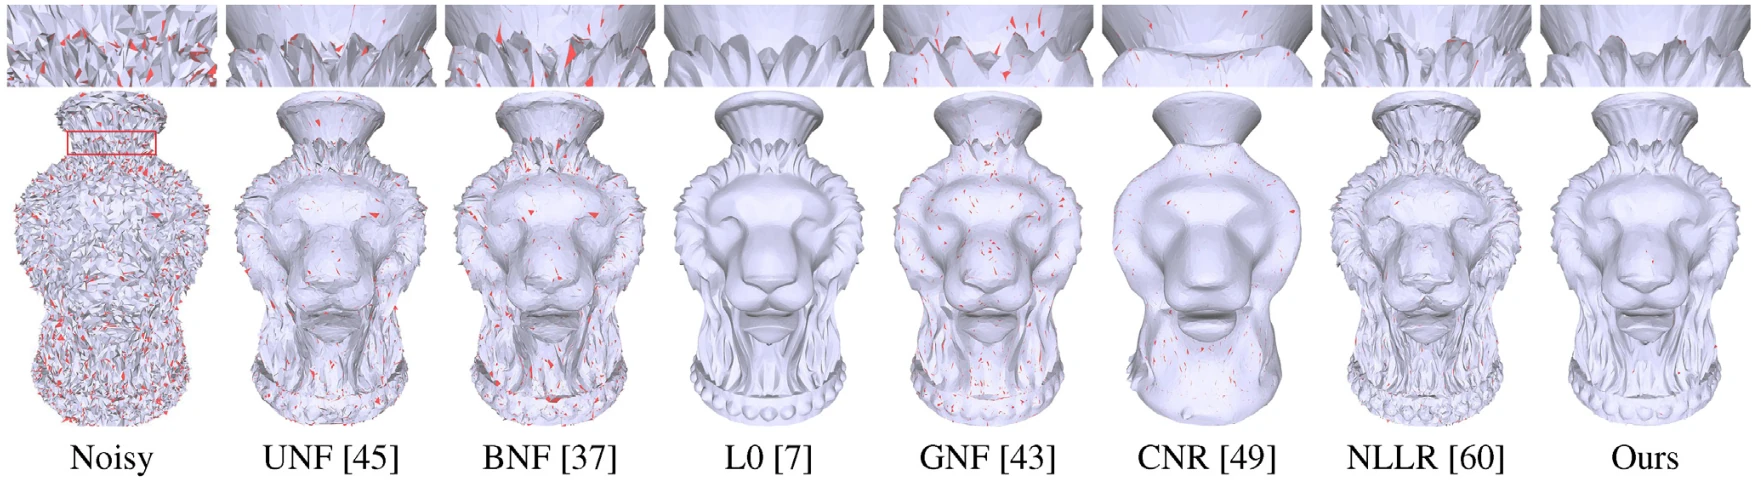
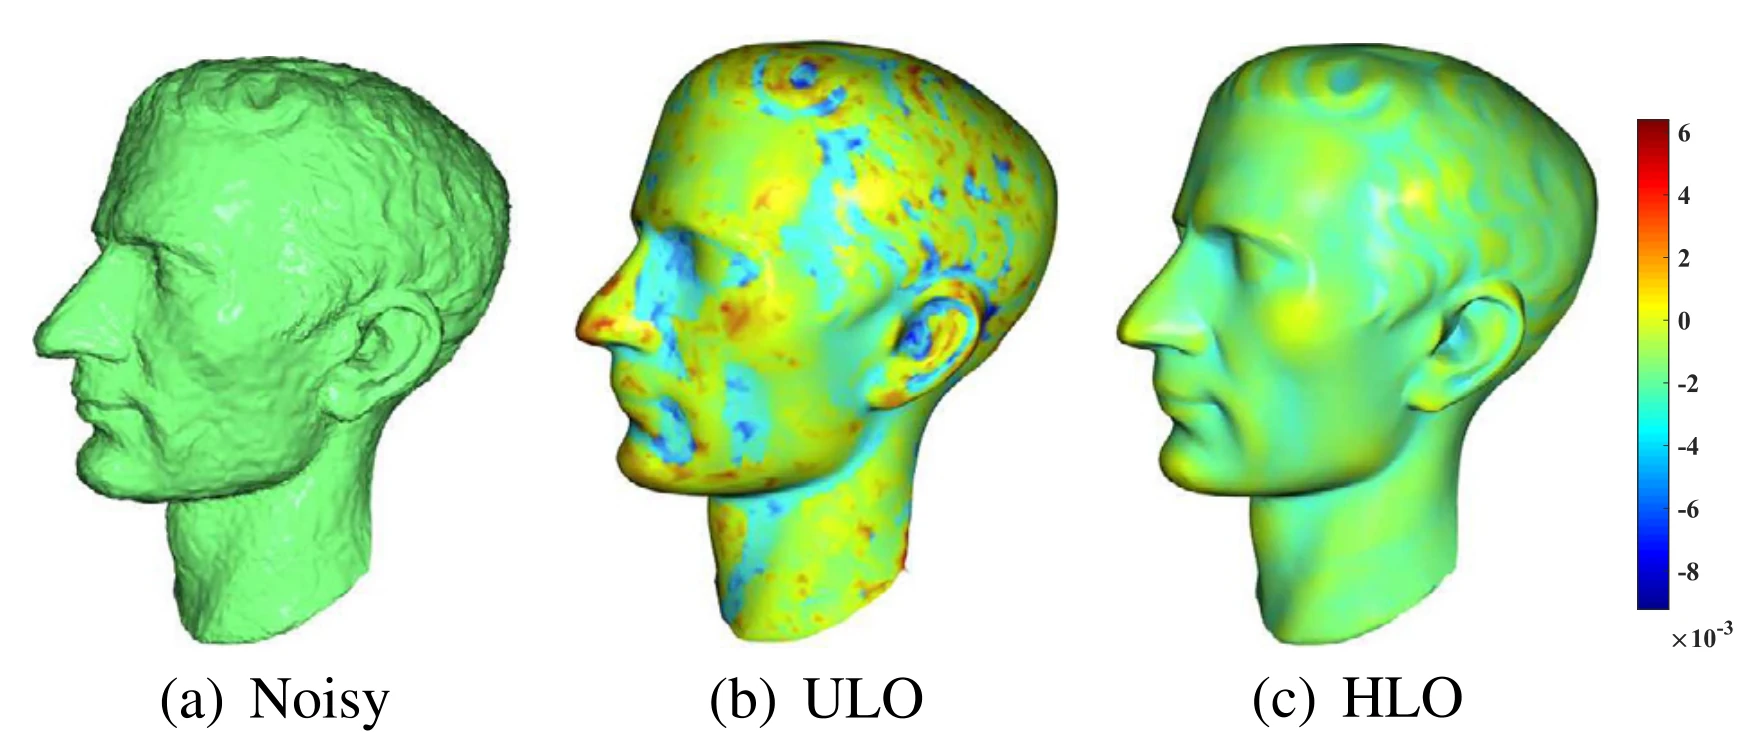
论文将 HLO 与均匀拉普拉斯、余切拉普拉斯以及七种去噪方法进行了比较:双边网格滤波、单边、双边与引导法向滤波(UNF、BNF、GNF)、L0 最小化、级联法向回归(CNR)和非局部低秩法向滤波(NLLR)。合成测试在模型上添加零均值高斯噪声,其标准差 σn 与平均边长 lₑ 成正比;真实测试使用 Microsoft Kinect 扫描的模型以及扫描得到的 Angel 和 Rabbit 模型。与均匀拉普拉斯相比,HLO 显著减轻了收缩,在 Julius 模型上的平均顶点误差也低得多;余切拉普拉斯对几何更敏感,但容易在曲面上产生尖锐的“毛刺”。由于 HLO 建立在均匀拉普拉斯之上,而均匀拉普拉斯在光顺过程中能展开翻转的三角面片(见下图中的红色面片),HLO 对高噪声的敏感程度低于大多数对比方法。在法向误差 MSAE 上,L0 最小化和 HLO 通常是最好的两种方法。顶点误差 Ev(相对真值网格的位置误差)与视觉比较结果不一定一致,因为展开翻转三角面片可能使顶点远离其真实位置。在运行时间对比中 HLO 速度最快,而其代码尚未经过优化或并行加速。
作者也指出了局限:HLO 不是基于边的算子,因此难以在顶点数较少的类 CAD 模型上恢复光滑的尖锐边;对于顶点数较多的真实扫描类 CAD 模型,其结果与其他方法相当。与以往工作一样,HLO 固定输入网格的开放边界,有时会导致不理想的结果。
引用
@article{pan2020hlo,
  title={HLO: Half-kernel Laplacian operator for surface smoothing},
  author={Pan, Wei and Lu, Xuequan and Gong, Yuanhao and Tang, Wenming and Liu, Jun and He, Ying and Qiu, Guoping},
  journal={Computer-Aided Design},
  volume={121},
  pages={102807},
  year={2020},
  publisher={Elsevier},
  doi={10.1016/j.cad.2019.102807}
}