Sequencing in Transformation of Rasterized 3D Models
一句话看懂本论文把由体素、乐高积木或链式立方体构成的结构的“变形”转化为机器可执行的动作序列,在满足构件抓取、放置与折叠约束的同时,使总工作量尽量小。
问题背景
栅格化三维结构由离散、等大的构件组成,就像图片由像素组成:在计算机中是体素,在现实中可以是立方块、砖块,甚至罐头。这类构件便于作为数据处理,易于复用,也适合批量生产。本论文关注的问题是:如何把一个这样的结构变成另一个。论文将其表述为从源结构到目标结构的变换,目标是找到一条机器可以执行的高效操作序列,效率由与应用相关的代价函数衡量。用原料堆搭建结构是其中的特例,此时源结构就是原料堆。
难点在于问题是离散的。仅仅决定哪个构件放到哪里就是一个组合问题:n 个构件共有 n! 种指派方式。而且代价最低的指派未必能执行:吸盘夹爪只能抓取顶面上的构件;乐高积木被其他积木压住或包围时无法取出;放置时也不能让积木悬空。因此,排序需要在总工作量与物理可行性之间权衡,对积木而言还要兼顾源结构构件的复用程度。
方法原理
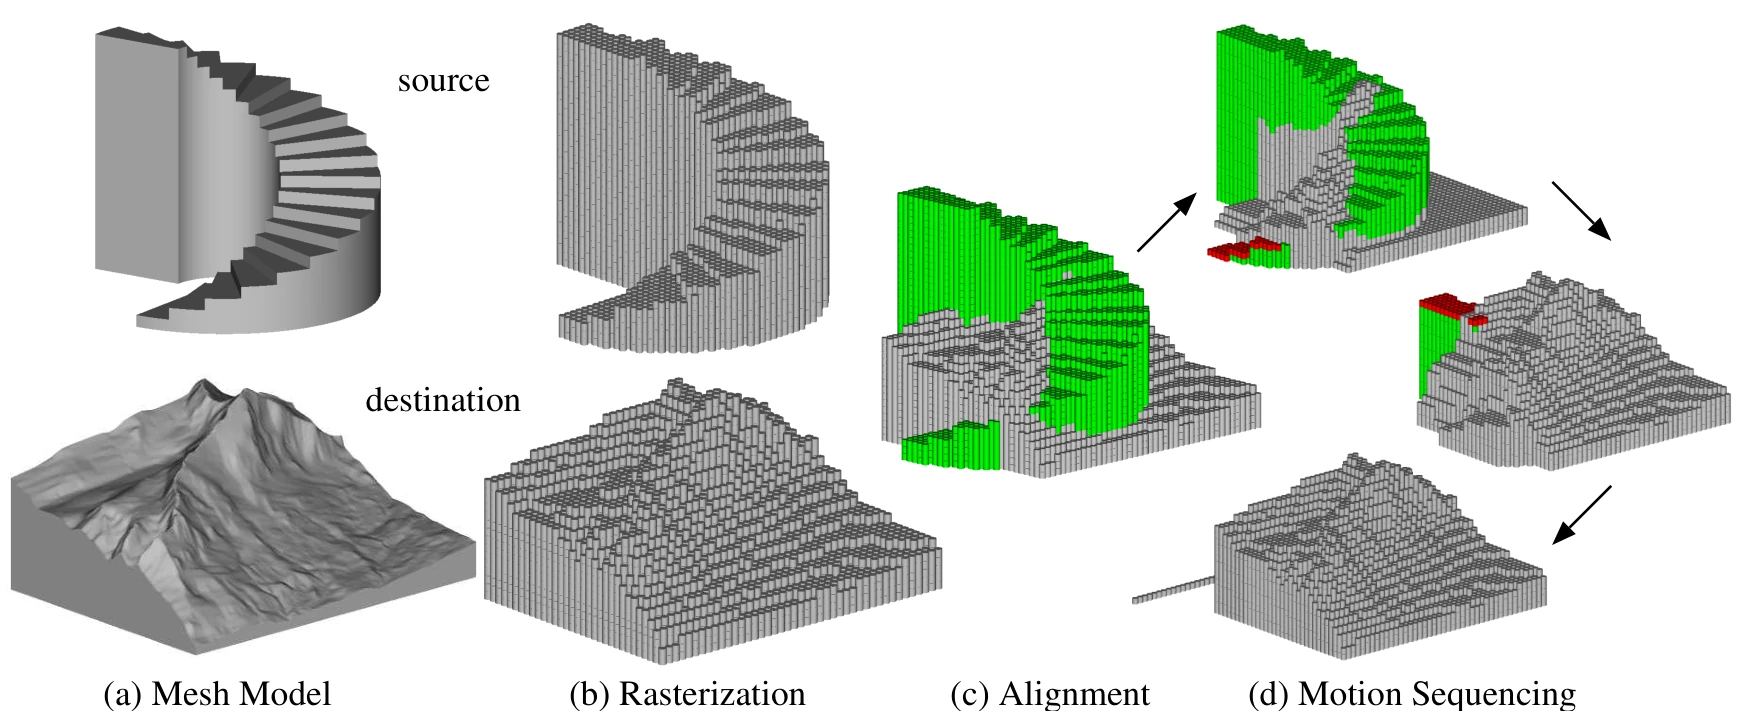
论文研究了三个案例,用论文自己的话说,它们代表了栅格化结构变换与成形中的大多数排序问题:同质体素的抓放(第 3 章)、异质乐高积木的抓放(第 4 章),以及体素链的折叠(第 5 章)。下面的演示逐步重现论文中的体素算例,最后并列给出另外两个案例。
对齐与分类。 两个网格模型先被栅格化为体素。假设二者在竖直方向已经对齐、且只允许平移,在水平面内穷举搜索即可找到重叠最大的对齐位置。只属于源结构的体素为待移体素(M),只属于目标结构的为空位(V),重叠的体素原地保留。若 M 与 V 数量不等,多出的体素放入一个线形料堆,或从中取用。
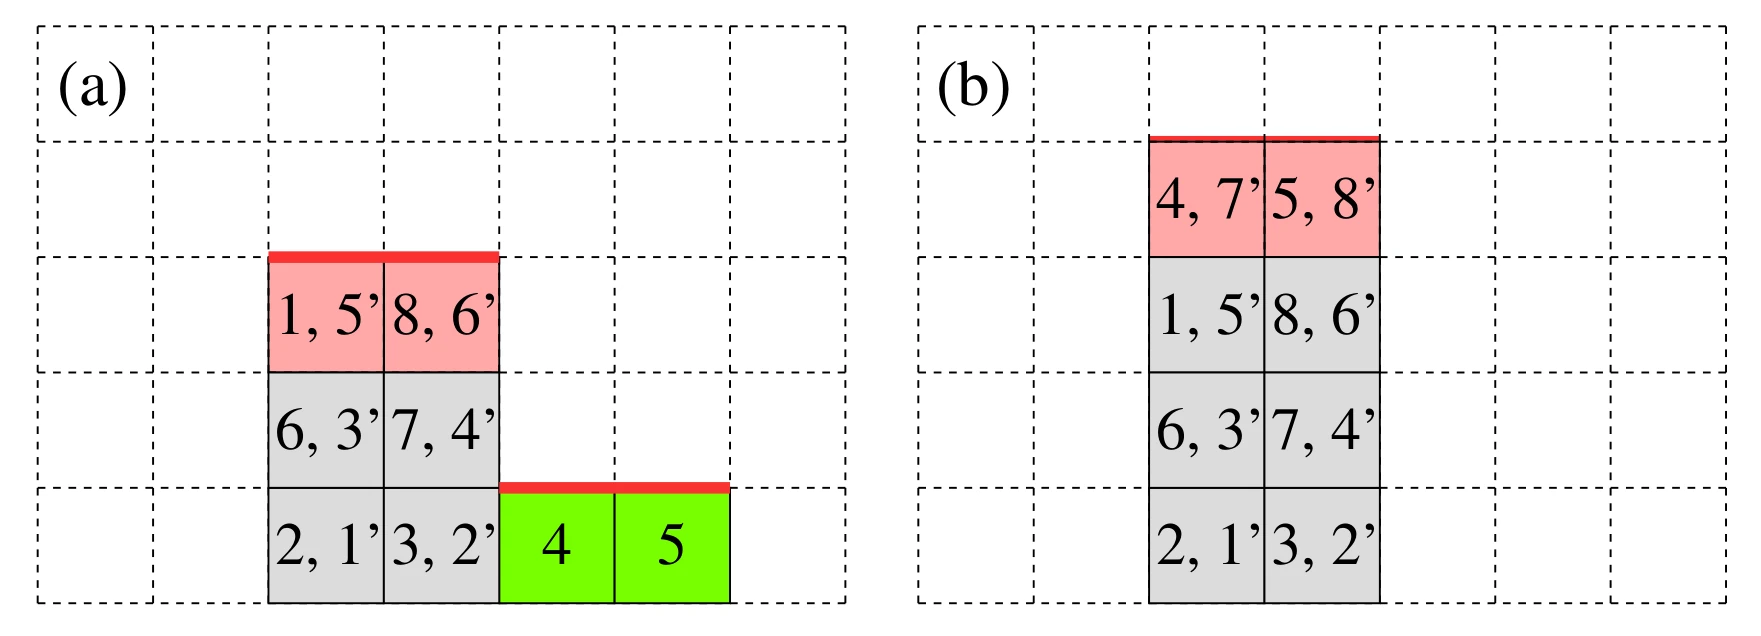
为每次移动定价。 代价函数模拟一台三轴直角坐标机器,它只在安全平面 zmax 上做水平移动:把待移体素 i 移入空位 j 的代价为 cij = |xj − xi| + |yj − yi| + 2zmax − zi − zj。以最小总代价把每个 M 配给一个 V 是一个指派问题,匈牙利算法可在 O(n3) 时间内求解,而无需比较 n! 种方案。
满足顶部抓取约束。 使用真空吸盘夹爪时,只有顶面上的体素才能被抓取或放置。一次性对全部 M 和 V 求最优配对(全局优化策略 GOS)能给出代价下界,但这些配对可能陷入死锁。局部优化策略(LOS)只用当前可达的 M 和 V 构造代价矩阵,用匈牙利算法求配对并执行这些移动。
更新并重复。 每一轮之后顶面发生变化,于是重新构造代价矩阵,重复上述过程,直到所有 M 都放入空位。在该算例中,LOS 的总代价为 27,与 GOS 下界相同。论文还比较了两种更简单的基线:每步只移动当前代价最小的一对可达体素的贪心策略(GSS),以及随机策略(RSS)。
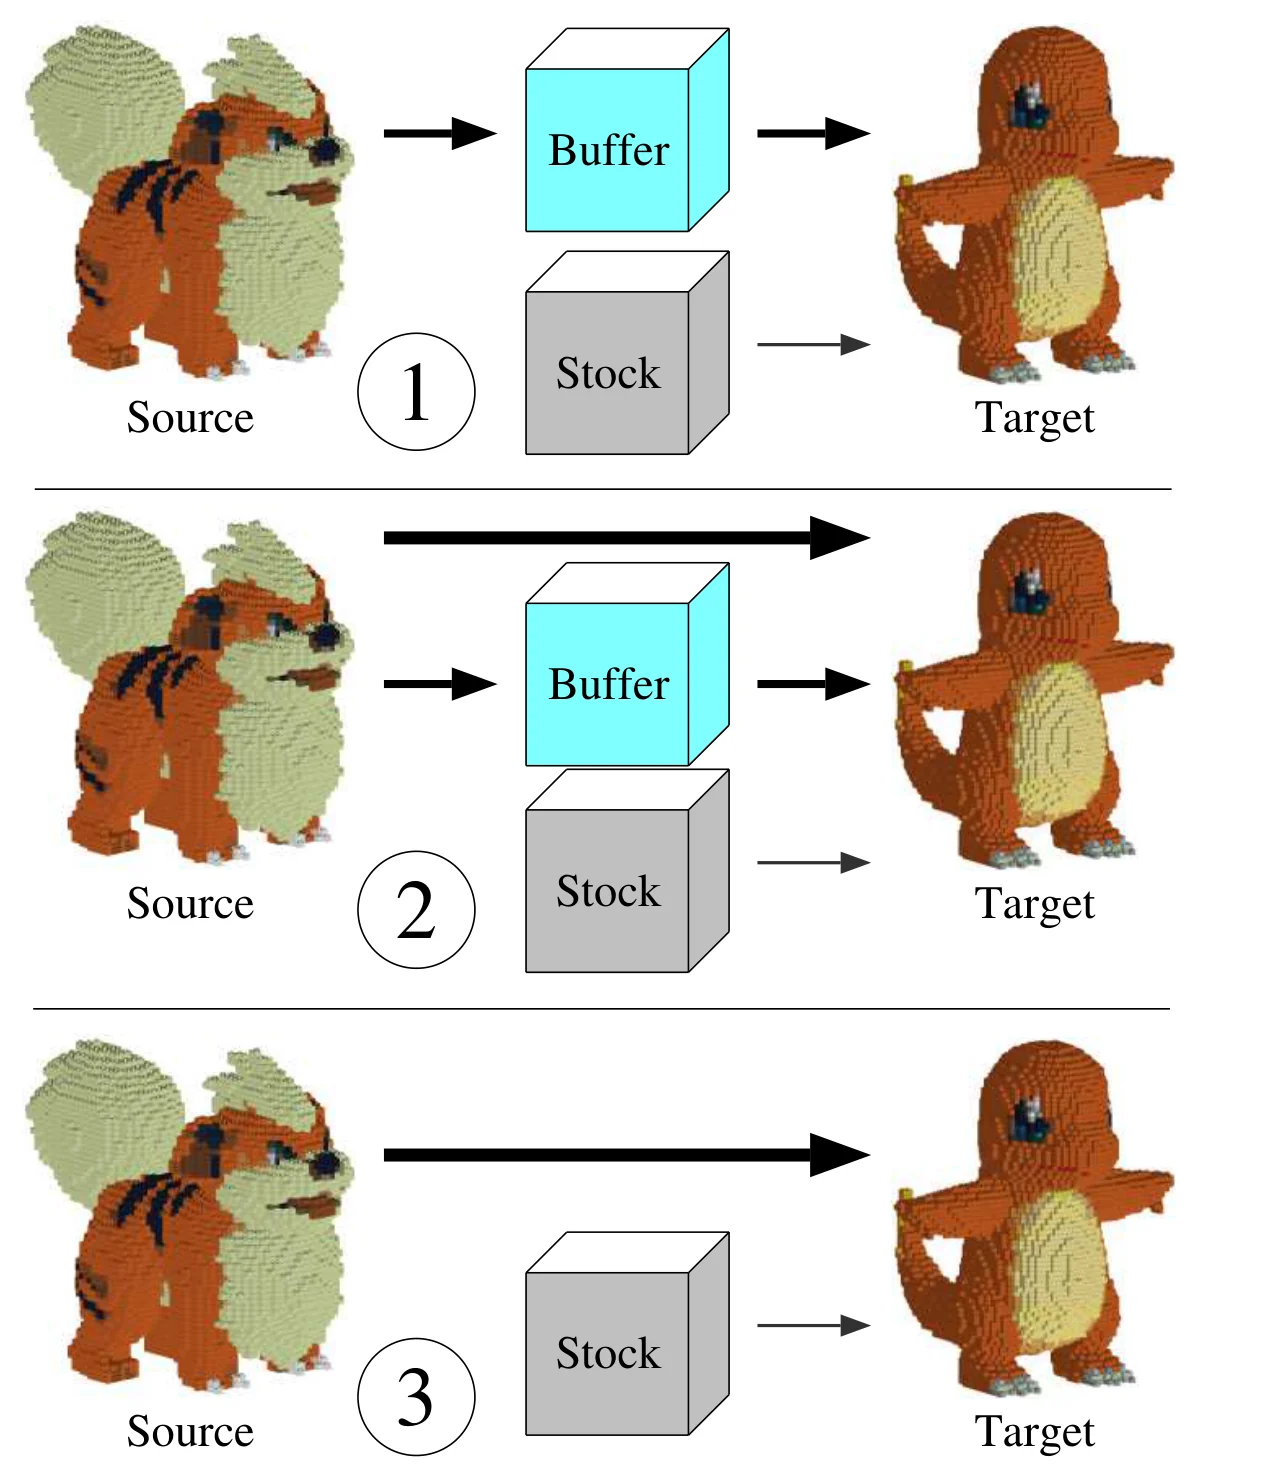
推广到积木与链。 积木(乐高)。 体素被逐层合并为积木。刚性方法(RT)在变换前就生成源、目标两套积木布局;柔性方法(FT)在变换过程中实时生成目标布局,优先采用源结构上可取出的积木类型。每种方法再与三种经由缓存区和库存调度积木的策略组合(见下图),共得到六种算法,即 RT1–RT3 和 FT1–FT3,名称由方法和策略编号组成。
算法用三个指标评价:代价(抓放次数)、复用率(源结构积木最终用于目标结构的比例),以及综合性能(复用率越高、代价越低,该值越高)。
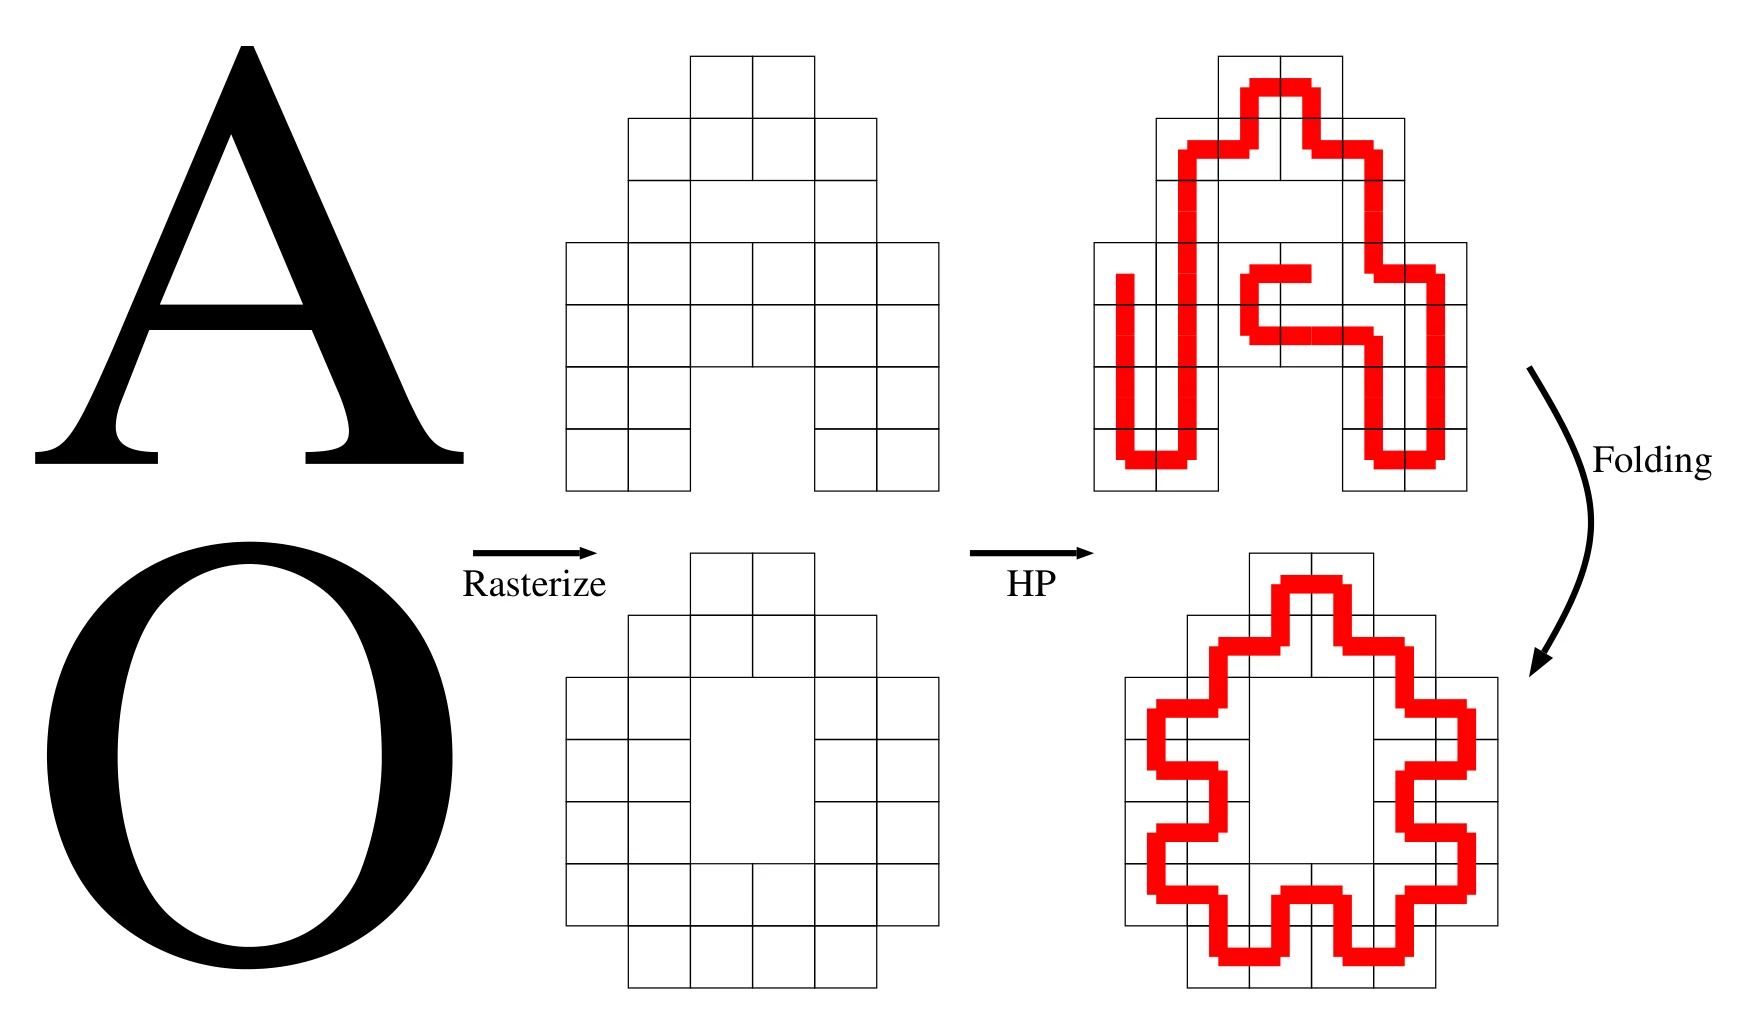
链。 对链式结构,先在形状的体素中寻找一条哈密顿路径,把形状转化为一维的链;为使哈密顿路径存在,可以删补体素,也可以把每个体素细分为 4 个(二维)或 8 个(三维)子体素。随后根据初始与目标关节角之差规划折叠过程。
实验结果
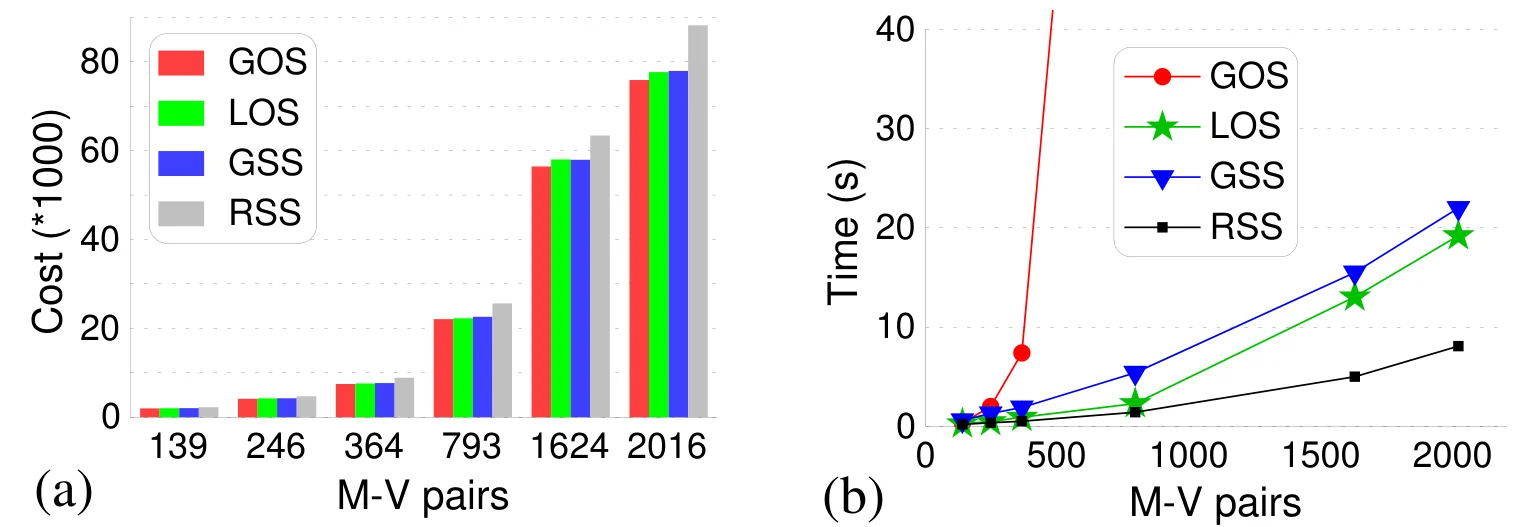
体素策略在八个模型上测试(wall、pyramid、starfish、cube、igloo、castle、stairs 和 Eiger 山体),每个模型栅格化为 2,250 至 2,550 个体素,并两两相互变换。GOS 的代价始终最低,但本身并不给出可行的序列,而且耗时最长,因为它要在一个很大的代价矩阵上运行一次匈牙利算法。LOS 的代价次之,GSS 略差,RSS 明显更差但速度最快。工作量取决于 M-V 对的数量,而不是模型大小:wall → pyramid 需要 1,643 对,而形状更相近的 pyramid → igloo 只需 325 对。在不同栅格化分辨率下,总代价大致随 M-V 对数线性增长,LOS 的耗时也是如此,尽管匈牙利算法本身的复杂度为 O(n3)。LOS 因在代价与计算时间之间取得良好平衡而脱颖而出。论文指出的局限是顶部抓取约束,它使悬挑结构无法搭建;而像乐高这样能相互扣合的积木可以形成悬挑,这正是乐高一章的出发点。
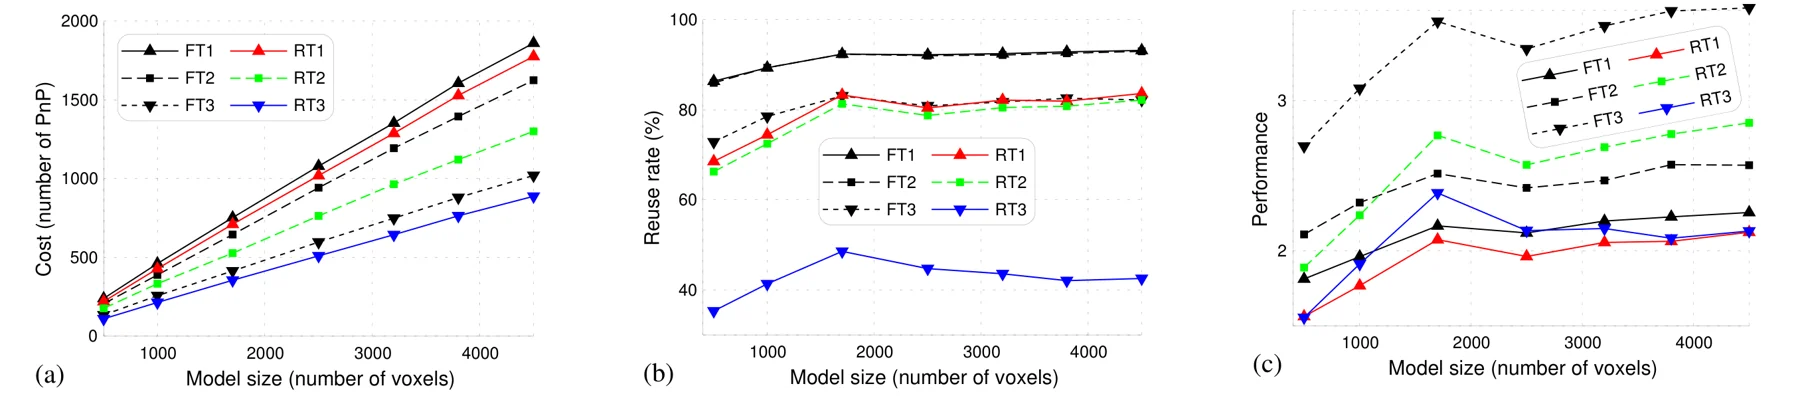
在乐高实验中,八个三角网格模型被转换为积木模型。对所有两两变换取平均,代价随模型规模线性增长,策略 1、2、3 的代价依次降低。策略 1 和策略 2 的复用率非常接近,因此论文认为一开始就把源结构完全拆散并不值得。FT 比 RT 复用更多积木,但所用积木往往小于最合适的尺寸,导致结构内部存在滑移面、强度较弱,目标结构的积木数也更多。FT3 的复用率可与最好的 RT 算法相当;在由一个模型变换到其余七个模型的测试中,它以低得多的代价达到了与 FT1、FT2 相近的复用率。加入颜色信息后(共 114 种颜色,外表面积木的颜色和形状都必须匹配),复用率有所下降,但并未降到零,因为内部积木可以是任意颜色。论文指出,综合性能只是一个经验指标;在对代价有不同定义的场景中,各算法的相对排序可能改变。
论文留下两个未来方向:引入有限元分析等受力分析,使最终结构和各中间结构都保持稳定;以及在模块层面(把一组构件作为整体移动)而非单个构件层面进行变换,论文预期这能同时改善复用率和代价。
引用
@phdthesis{pan2018sequencing,
  title={Sequencing in Transformation of Rasterized 3D Models},
  author={Pan, Wei},
  year={2018},
  school={Singapore University of Technology and Design}
}