Pick-and-place process sequencing for transformation of rasterized 3D structures
一句话看懂用取放机器人改变体素结构的形状,本质上是一个指派问题。逐阶段只对顶面体素应用匈牙利算法,就能得到可执行的搬运序列,在总代价与处理时间之间取得良好平衡,优于所比较的其他可行策略。
问题背景
建筑可以用砖块或预制构件搭建;同样,一个结构也可以由尺寸相同的零件(即体素)通过取放(pick-and-place,PnP)方式组装:机器每次抓起一个零件,再把它放到另一个位置。论文把这一任务表述为:将一个栅格化结构(源结构)变换为另一个栅格化结构(目标结构)。用料垛中的材料搭建新结构,是源结构恰为料垛形状的特例。要回答的问题是:机器应按怎样的顺序搬运,才能使总工作量尽可能小。
难点有两个。其一,决定哪个零件搬到哪个位置是一个指派问题:暴力搜索需要比较 n! 种序列,而实验中的结构各有约 2,250 至 2,550 个体素。其二,代价最低的对应关系未必能够执行。本文研究的机器是至少三轴的笛卡尔机器人,配有从零件顶面吸附的真空吸盘,因此只能在结构的顶面取放体素。
方法原理
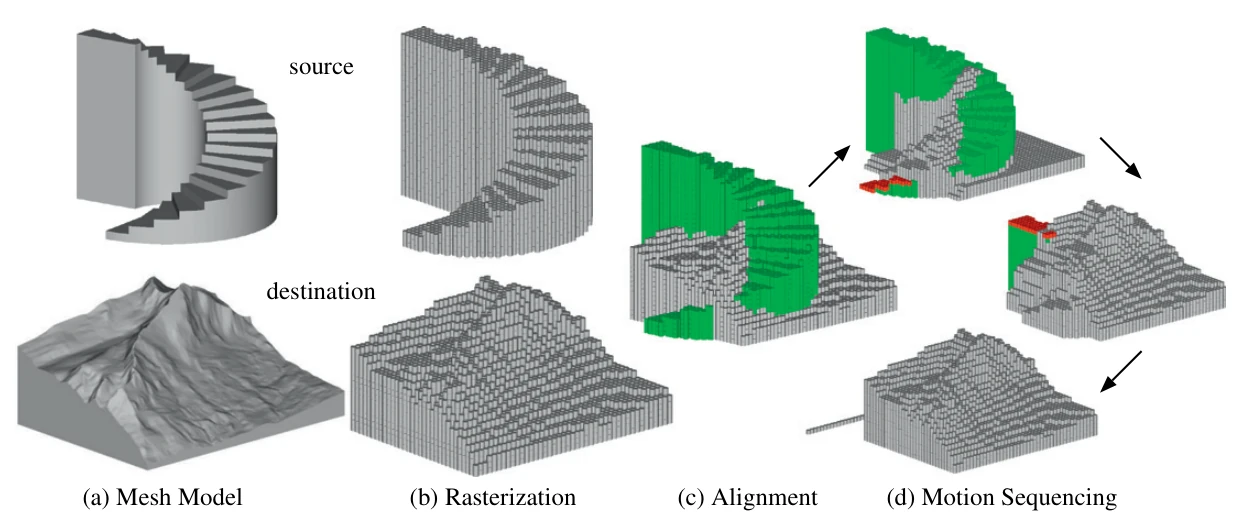
两个形状均以封闭三角网格输入。每个网格先栅格化为体素,并用泛洪填充标出内部体素;随后对齐两个体素模型;剩下的工作是运动排序,即决定每个体素搬到哪里、按什么顺序搬。
- 对齐与分类。 假设两个结构在竖直方向上已经对齐,只在水平面内对平移量做穷举搜索,使两者的重叠体积最大。只在源结构中的体素称为搬运体素(Mover,M),只在目标结构中的体素称为空位(Void,V),两者重叠的体素保持不动。若 M 与 V 的数量不等,多出的体素放到料垛上或从料垛中取用,料垛取为一个线性堆叠。
- 单次搬运的代价。 把 Mi 搬到 Vj 的代价为 cij = |xj − xi| + |yj − yi| + 2zmax − zi − zj,以体素尺寸为单位(式 1)。零件先被提升到安全平面 zmax,为避免碰撞,只在这一高度上沿 x、y 方向移动,然后下降到 Vj。
- 在完整代价矩阵上应用匈牙利算法。 所有 M–V 配对的代价构成一个 n × n 矩阵。匈牙利算法的时间复杂度为 O(n³),输出总代价最小的 n 个配对。这一全局优化策略(GOS)给出总代价的下界,但并不给出可执行的运动序列。
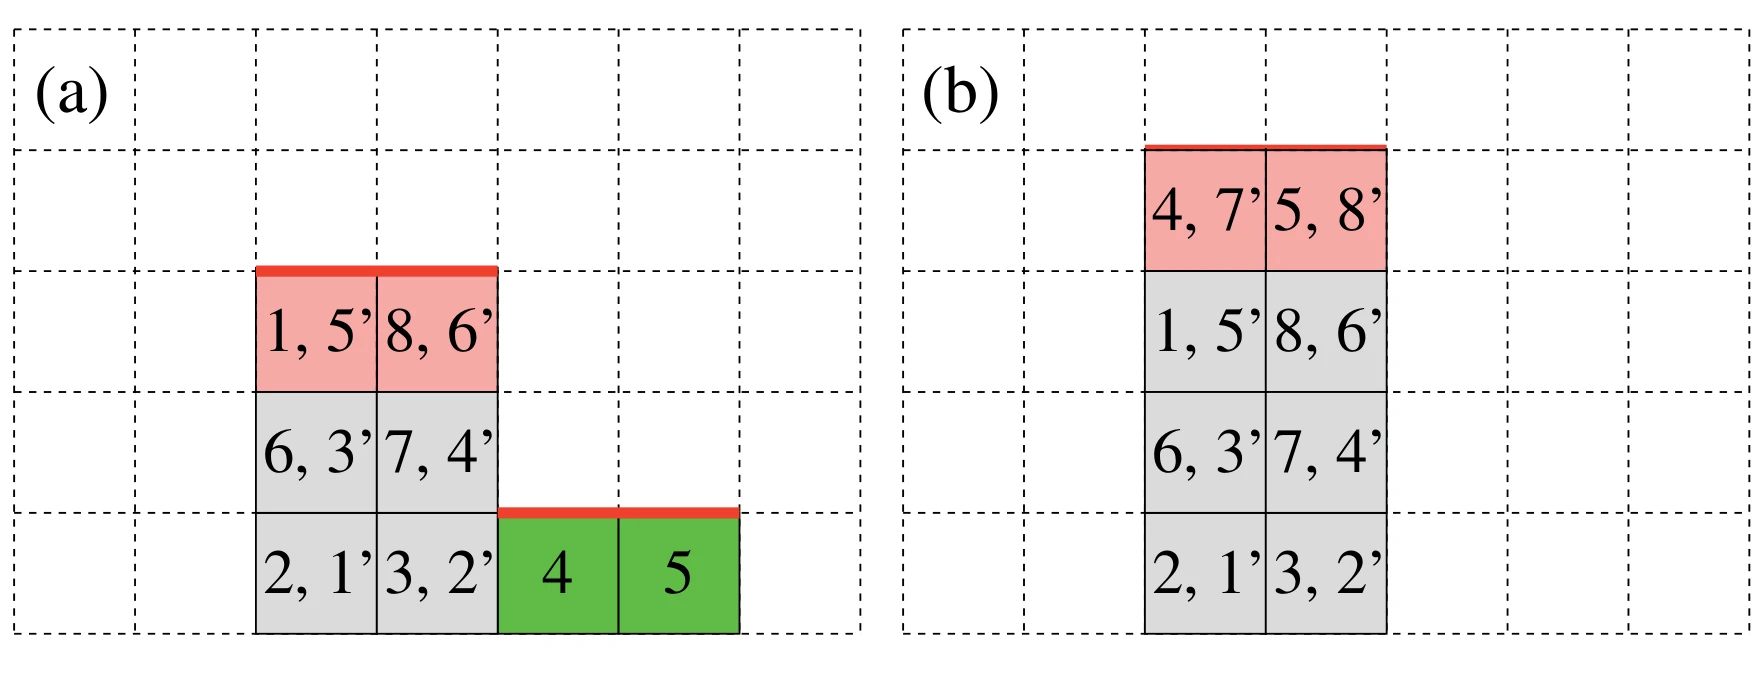
- 顶面取放约束。 代价最低的配对未必对应可行的序列。在论文的八体素示例中,一组总代价最小(27)的配对可以按合适的顺序执行,而另一组代价相同的配对在两步之后陷入死锁。
- 局部优化策略(LOS)。 LOS 只用位于顶面的 M 和 V 构造代价矩阵,并对其应用匈牙利算法;当 M 多于 V 时,算法会让部分 M 暂不参与这一阶段。哪些 M 暂不参与,取决于使所选配对总代价最小。得到的配对可以按任意顺序搬运;随后更新顶面,重复上述过程,直到所有 M 搬运完毕。在该示例中,LOS 分两个阶段完成,总代价为 27,恰好等于下界。
论文还将 LOS 与另外两种同样能生成有效序列的策略比较。贪心选择策略(GSS)使用相同的顶面代价矩阵,但不用匈牙利算法,每一步只搬运代价最低的一个配对;随机选择策略(RSS)每一步随机搬运一个顶面配对。
实验结果
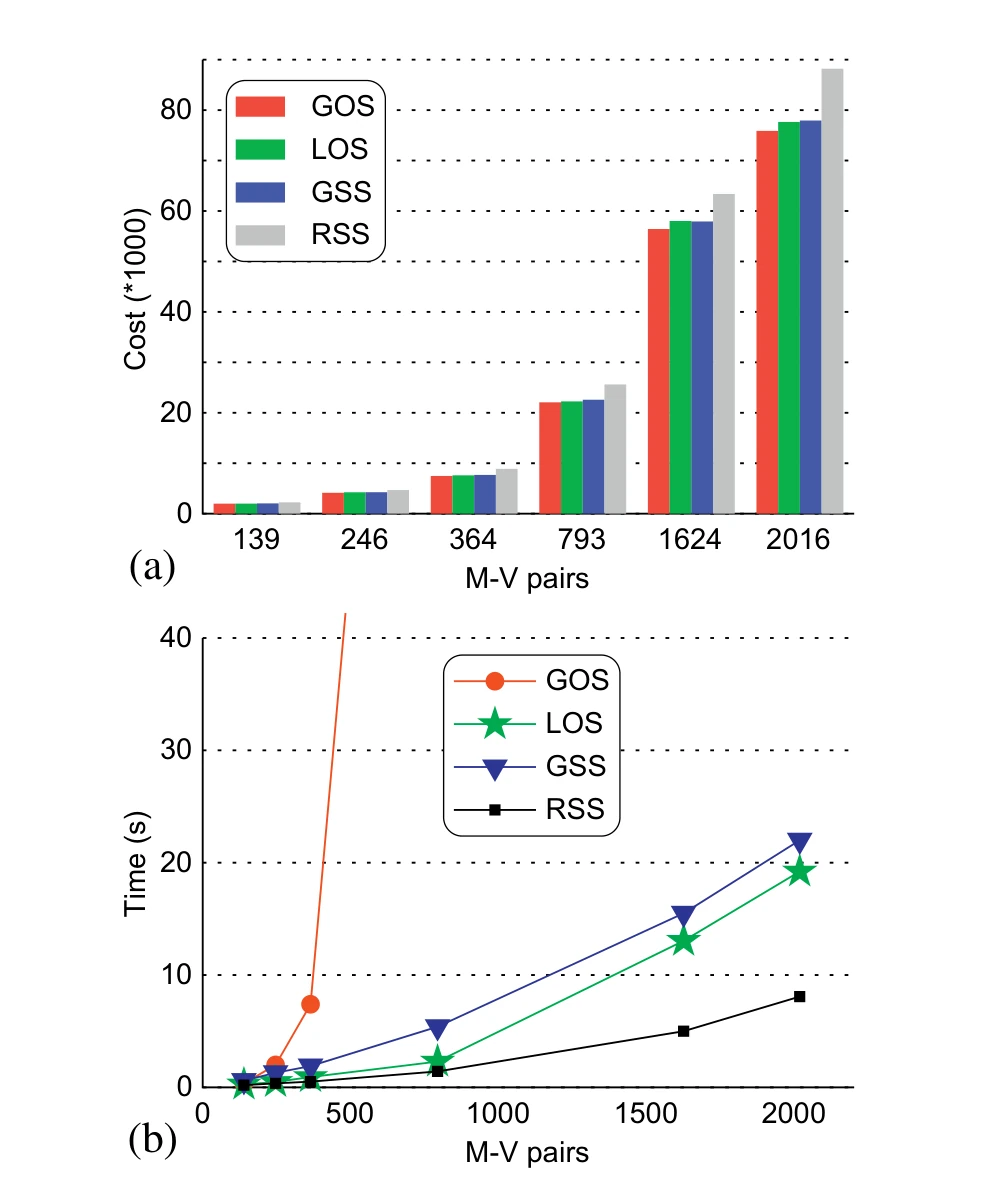
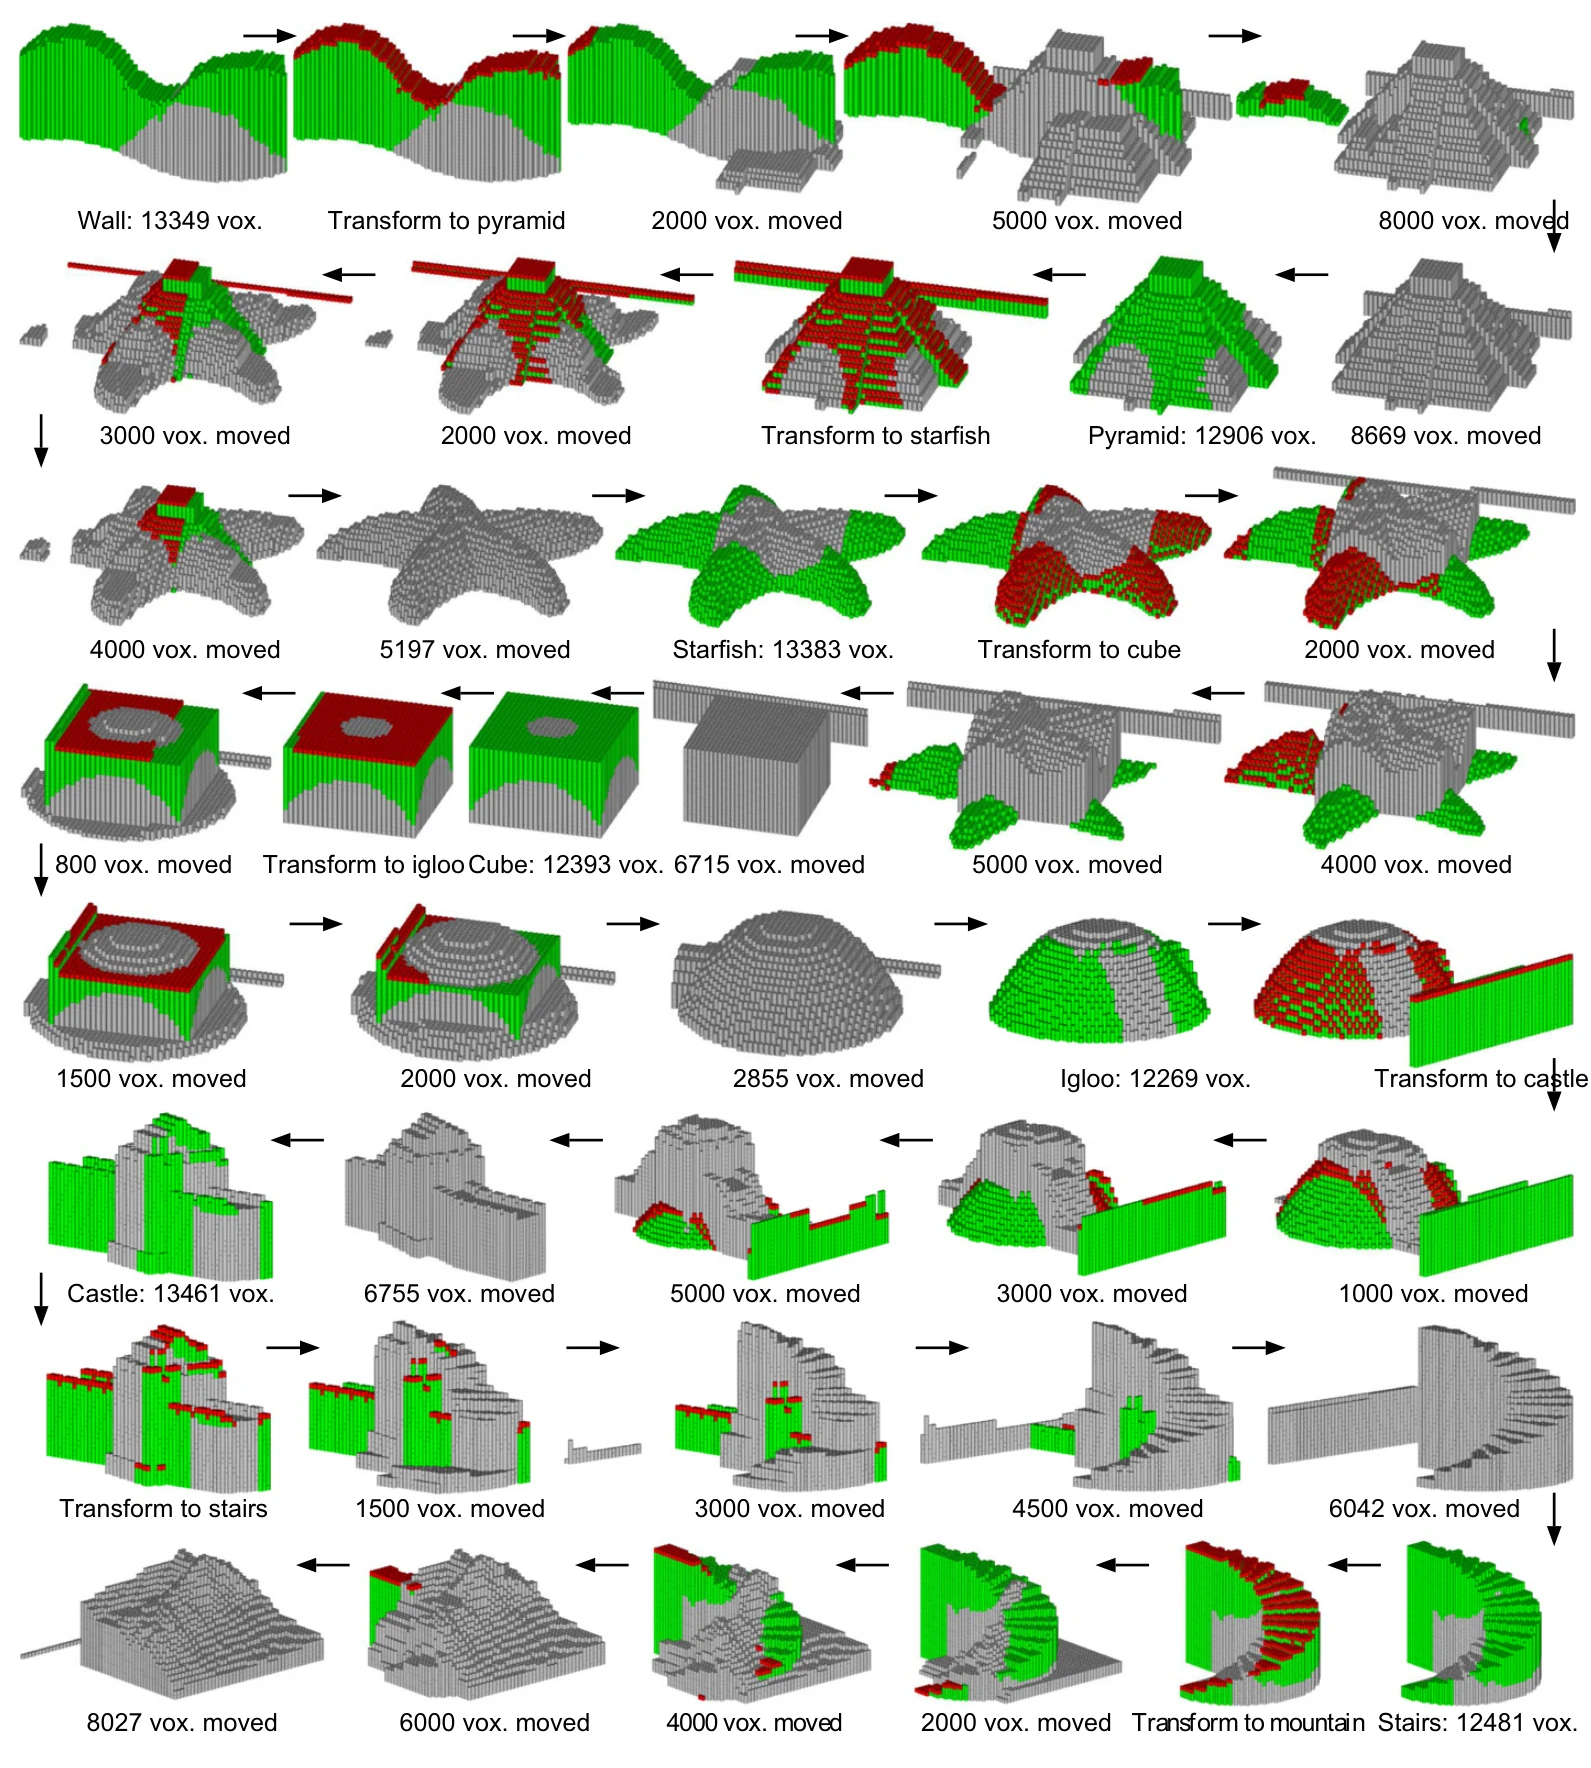
实验使用八个模型(wall、pyramid、starfish、cube、igloo、castle、stairs 和 Eiger mountain,即墙、金字塔、海星、立方体、冰屋、城堡、阶梯和艾格峰),栅格化为 2,250 至 2,550 个体素的相近规模,并两两相互变换。计时基于在 Intel Core i3-2310M 2.10 GHz、8 GB 内存的 PC 上运行的 C++ 程序。工作量取决于 M–V 配对的数量,而非体素总数:金字塔 → 墙需要 1,643 个配对,金字塔 → 冰屋只需 325 个,因为这两个形状更相似、对齐得更好。按代价衡量,GOS 最优,因为它给出的就是下界,但它的配对并不直接给出运动序列,有时甚至根本无法执行。LOS 居第二,其各阶段的分组自然构成运动序列;GSS 略逊于 LOS,但明显优于 RSS。按时间衡量,RSS 最快,GSS 与 LOS 相近,而 GOS 要在一个巨大的矩阵上运行一次匈牙利算法,耗时最长。作者的结论是:LOS 在代价与计算时间之间取得了良好的平衡,并优于其他能生成可行序列的策略。
在海星 → 城堡这一变换上,以六种分辨率(139 至 2,016 个 M–V 配对)重复实验,总代价随配对数量大致线性增长;除 GOS 外,各策略的计算时间也是如此。LOS 虽然基于 O(n³) 的匈牙利算法,其计算时间却不会随分辨率呈三次方增长。所有结果均来自计算机仿真。顶面取放约束也使悬挑结构无法搭建,例如带天花板的房间或开窗的墙;作者认为,LOS 的思路,即先挑出满足约束的体素、再优化 M–V 配对,可以推广到其他零件和约束。
引用
@article{pan2017pick,
  title={Pick-and-place process sequencing for transformation of rasterized 3D structures},
  author={Pan, Wei and Chen, Lujie and Dritsas, Stylianos},
  journal={Automation in Construction},
  volume={75},
  pages={56--64},
  year={2017},
  publisher={Elsevier},
  doi={10.1016/j.autcon.2016.12.007}
}