Underwater structured-light 3D imaging method based on FP-DiffNet
一句话看懂FP-DiffNet 在标准相移流程之前,用物理引导的扩散模型复原水下条纹图像,在高浊度水中把三维重建误差控制在 0.1 mm 以下,且无需对水体光学参数建模。
问题背景
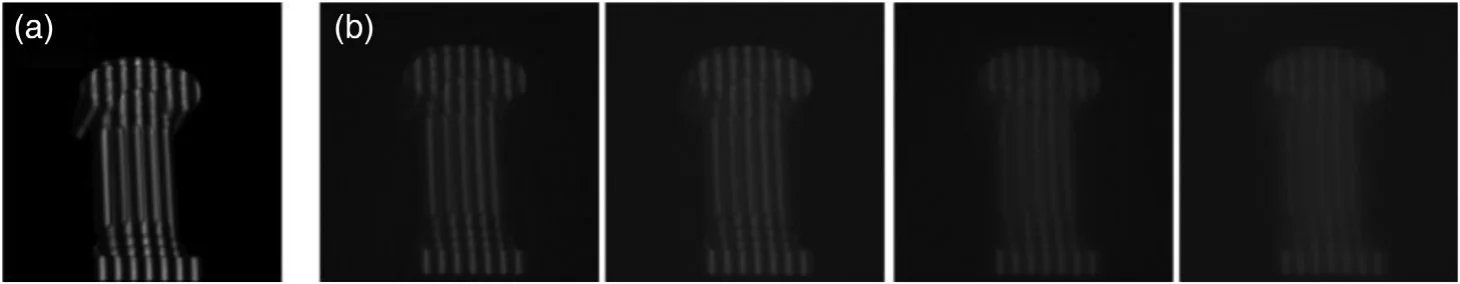
条纹投影轮廓术把正弦条纹投射到物体上,通过解算相机所拍条纹的相位来测量形貌,其方法与精度验证基本都建立在以空气为介质的条件下。在水下,多种效应同时作用:吸收和散射使信号随传播距离衰减;悬浮颗粒的小角度前向散射使条纹模糊,大角度后向散射引入背景光和噪声;水—空气界面的折射则使光路发生偏移。条纹因此对比度下降、变得模糊,相位求解中误差不断累积,点云可能出现局部缺失或几何畸变。
偏振成像、立体成像等复原方法依赖对水体光学参数的先验建模,直方图均衡、颜色校正等增强方法则可能引入色偏和额外噪声。端到端训练的深度网络虽然不需要这些先验,却是缺乏显式物理约束的黑箱映射,可能使复原出的条纹失真,给高精度相位求解带来系统误差。
方法原理
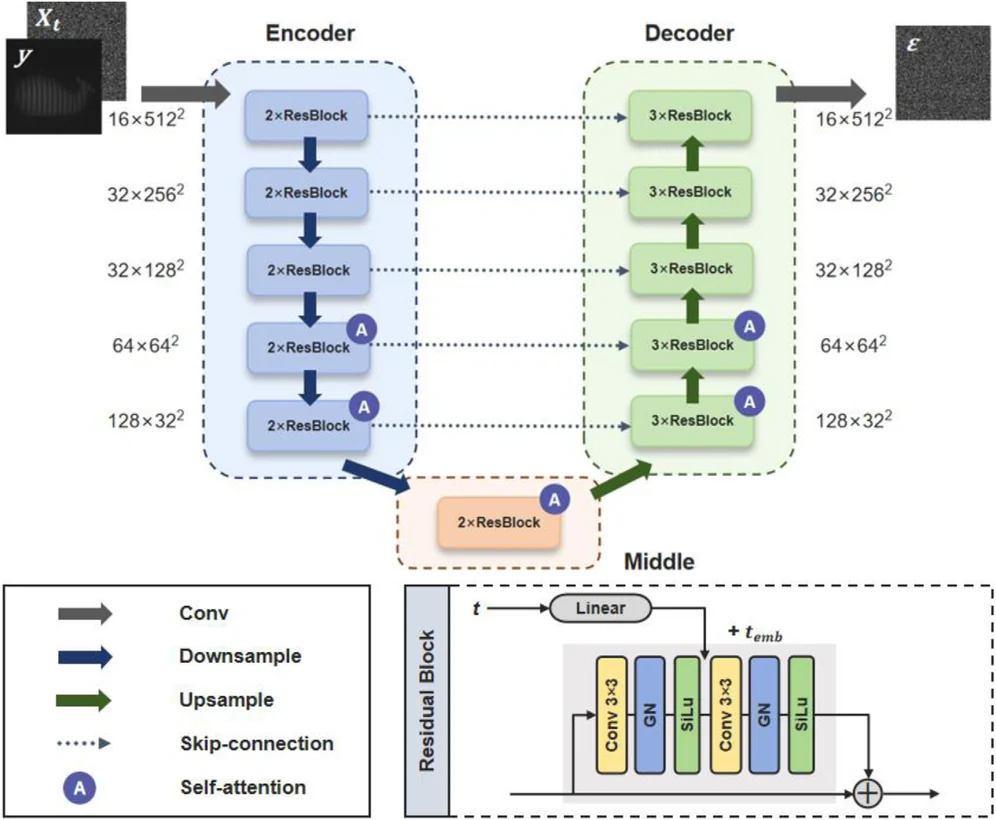
FP-DiffNet 是一个位于采集与相位求解之间的条纹复原前端。它把条纹复原视为条件去噪扩散过程(DDPM):U-Net 在退化水下图像的引导下学习把噪声逐步还原为清晰条纹,同时用一个简化的物理退化模型保证结果符合水下光传输规律。复原后的条纹再进入常规的相移流程。
- 退化建模。 依据 Jaffe–McGlamery 模型,到达相机的光分为三部分:随距离衰减的直接透射、使图像产生高斯模糊的前向散射,以及形成背景光和噪声的后向散射。水—空气界面的折射还会使光线产生与深度相关的偏移。
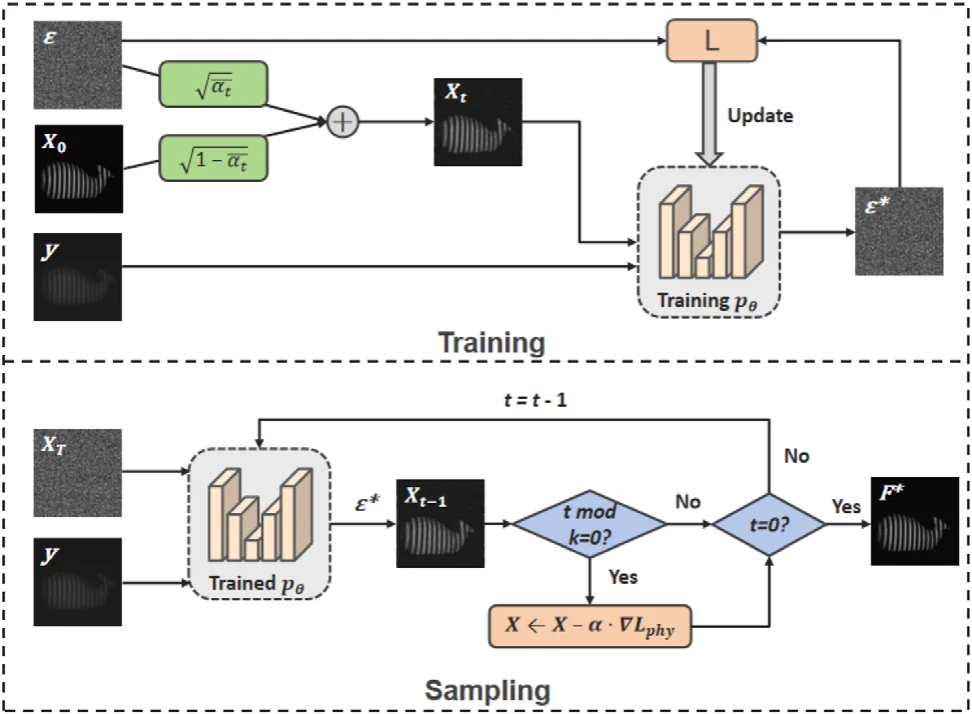
- 训练条件扩散模型。 以在空气中采集的高信噪比条纹图为目标,以同一场景在浑浊水中采集的条纹图为条件。清晰图像在 T = 1000 个扩散步内逐步加噪至高斯噪声,带自注意力的 U-Net 根据含噪图像、时间步和水下图像预测所加入的噪声。损失函数由图像相似性项(SSIM)、噪声预测误差和物理一致性项组成,另有对权重的 L1 稀疏惩罚。
- 反向扩散复原。 采样从纯高斯噪声开始,每一步都把水下观测输入网络,逐步去噪,直至得到清晰的条纹图。
- 物理修正。 简化退化算子(表示前向散射的高斯模糊加表示后向散射的噪声项)把估计与观测联系起来。反向扩散每隔 k = 50 步,以强度 α = 0.01 做一次梯度修正,减小观测与估计的模拟退化之间的残差。折射不包含在该算子中,而由 U-Net 从数据中学习。
- 相位求解与三维重建。 复原图像具有标准 N 步相移条纹的形式,相位求解流程无需改动:由反正切公式得到包裹相位,经相位展开得到绝对相位,再与参考平面相位作差,并借助已标定的投影仪—相机几何关系转换为三维坐标。
实验结果
实验系统由一台工业相机(1800 × 1600 像素)和一台数字投影仪(1280 × 1024 像素)组成,安装在亚克力水箱上方约 0.6 m 处,采用三频四步相移方案。在 13 L 清水中依次加入 4、5、6、7 mL 牛奶,得到 T1–T4 四个浊度等级。数据集包含五个随机摆放的物体,按 4:1 划分为 7200 张训练图像和 1800 张测试图像,所有结果均在测试集上得到。误差均相对于真值条纹图、真值相位和参考重建计算。从 T1 到 T4,PSNR 仅从 43.02 dB 降至 42.42 dB,包裹相位与参考相位的余弦相似度保持在 0.9951–0.9962 之间;剩余的相位误差主要集中在物体边界、阴影区域和相位不连续处。在 NVIDIA GeForce RTX 4090 上复原一张 512 × 512 条纹图约需 430 ms。
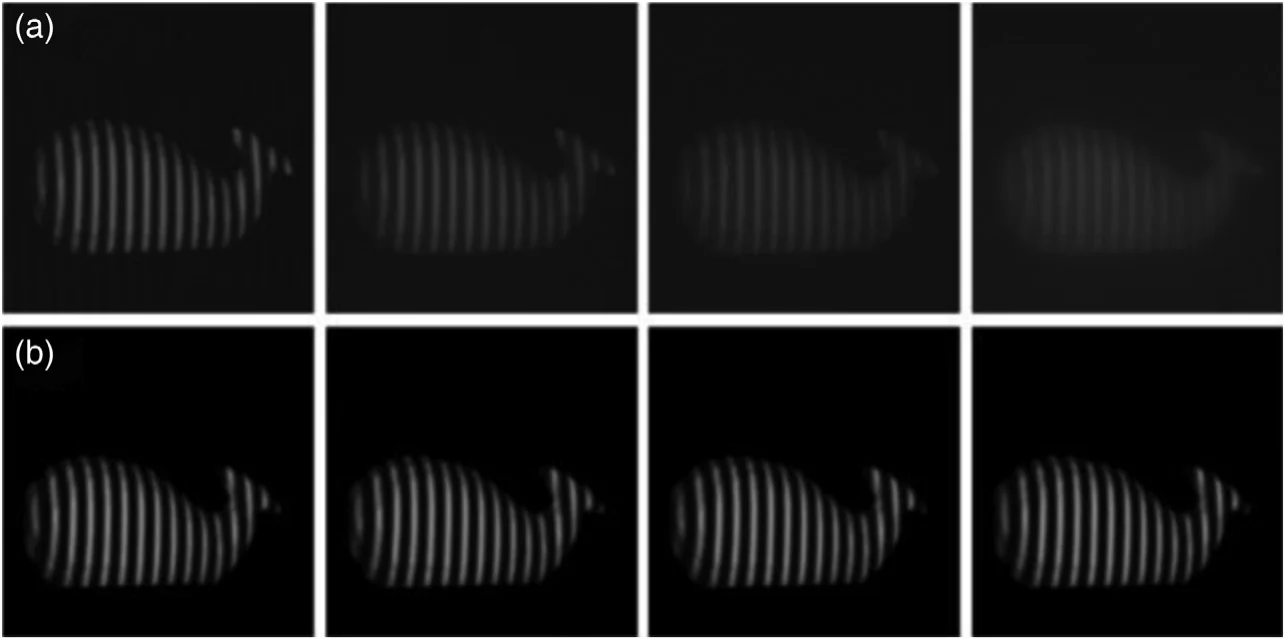
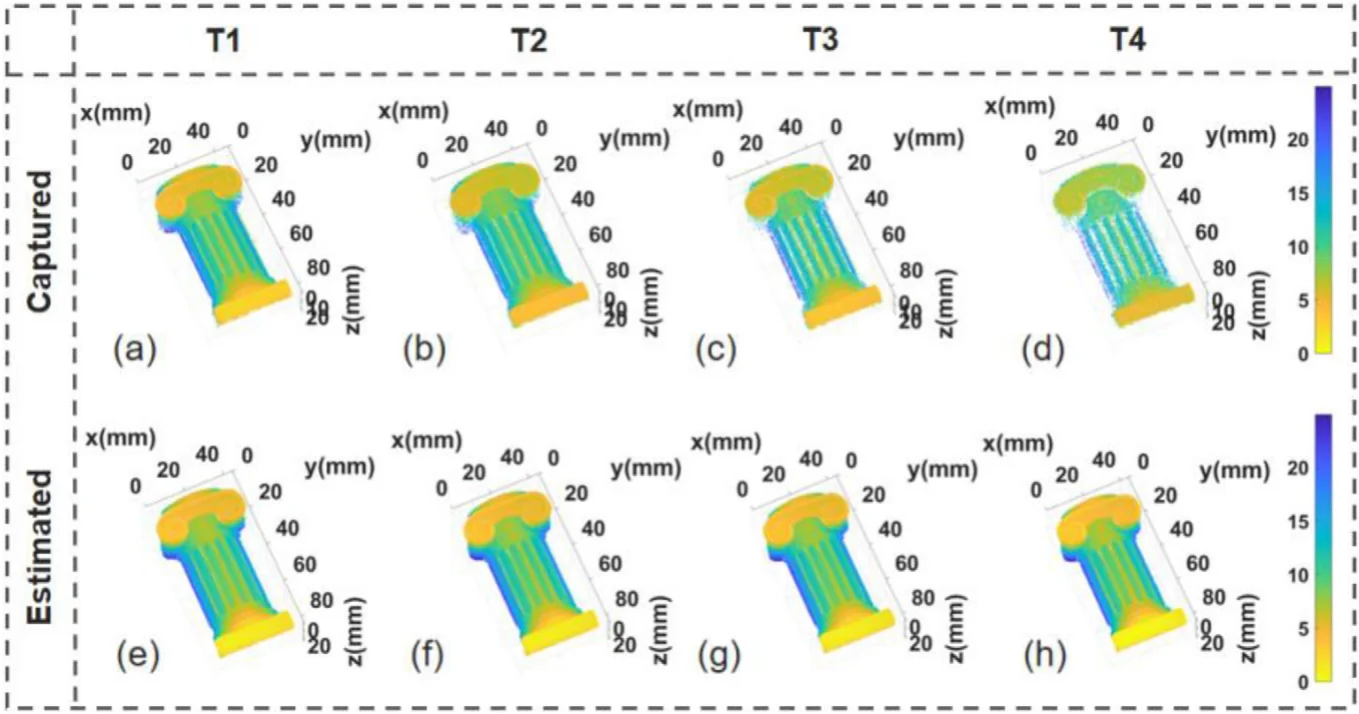
作者也说明了适用范围。T4 是实验中最浑浊的等级;浊度继续升高时,直接透射分量会低于噪声基底,条纹信息随之丢失,作者预计复原将会失效。该框架适用于正弦相移条纹,用于其他结构光配置或水下条件时,可能需要用对应配置的数据进行微调。
引用
@article{lu2026underwater,
  title={Underwater structured-light 3D imaging method based on FP-DiffNet},
  author={Lu, Lei and Wang, Yuheng and Su, Zhilong and Zhang, Haojun and Pan, Wei and Li, Peng},
  journal={Applied Optics},
  volume={65},
  number={10},
  pages={3138--3148},
  year={2026},
  publisher={Optica Publishing Group},
  doi={10.1364/ao.589434}
}