Dynamic correlation network and structure-aware matching for robust point cloud registration
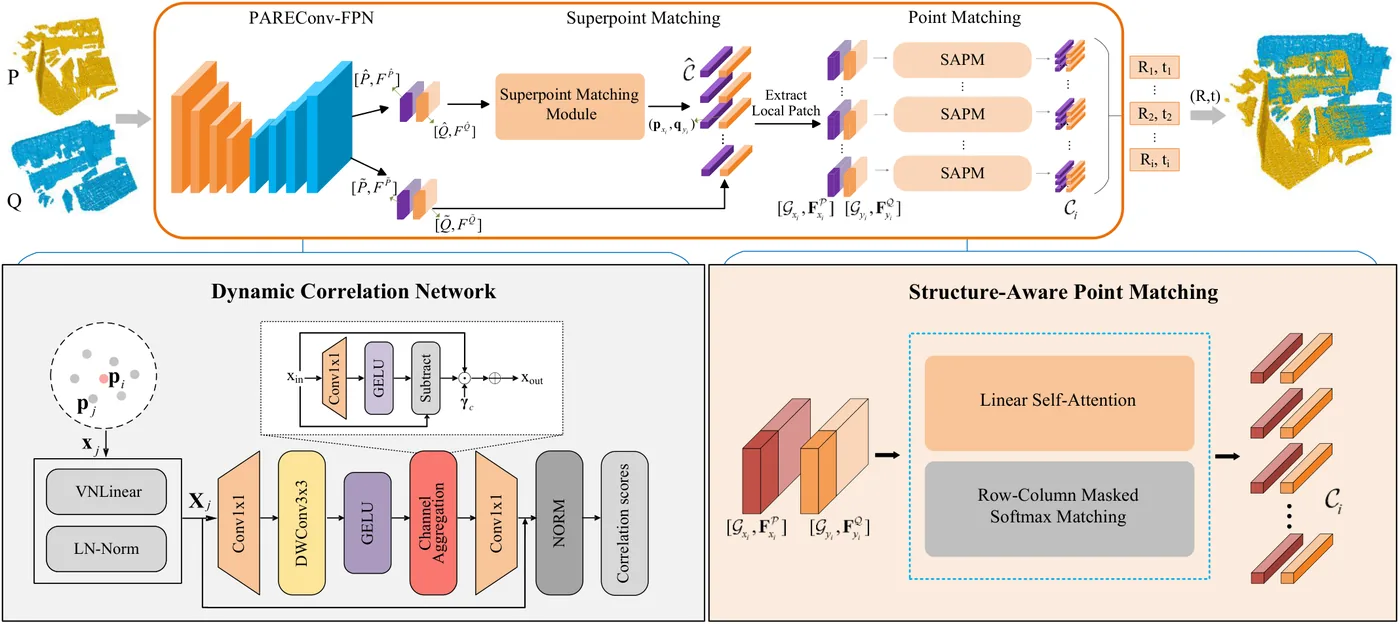
一句话看懂一种对旋转鲁棒的配准网络:依据旋转不变的线索组装卷积核,并利用局部上下文细化 patch 内的匹配,在未见过的旋转下保持匹配稳定;在低重叠的 3DLoMatch 上配准召回率达到 79.6%。
问题背景
点云配准的任务,是求出把同一场景中两帧部分重叠的三维扫描对齐的旋转和平移,例如从不同视角采集的 LiDAR 或 RGB-D 扫描。学习类方法通常先从每个点的邻域中聚合特征来描述该点,再在两帧之间进行点匹配。当两帧之间的相对旋转较大时,这些特征以及特征之间的相关性会随朝向而变化,匹配也就随之不稳定。
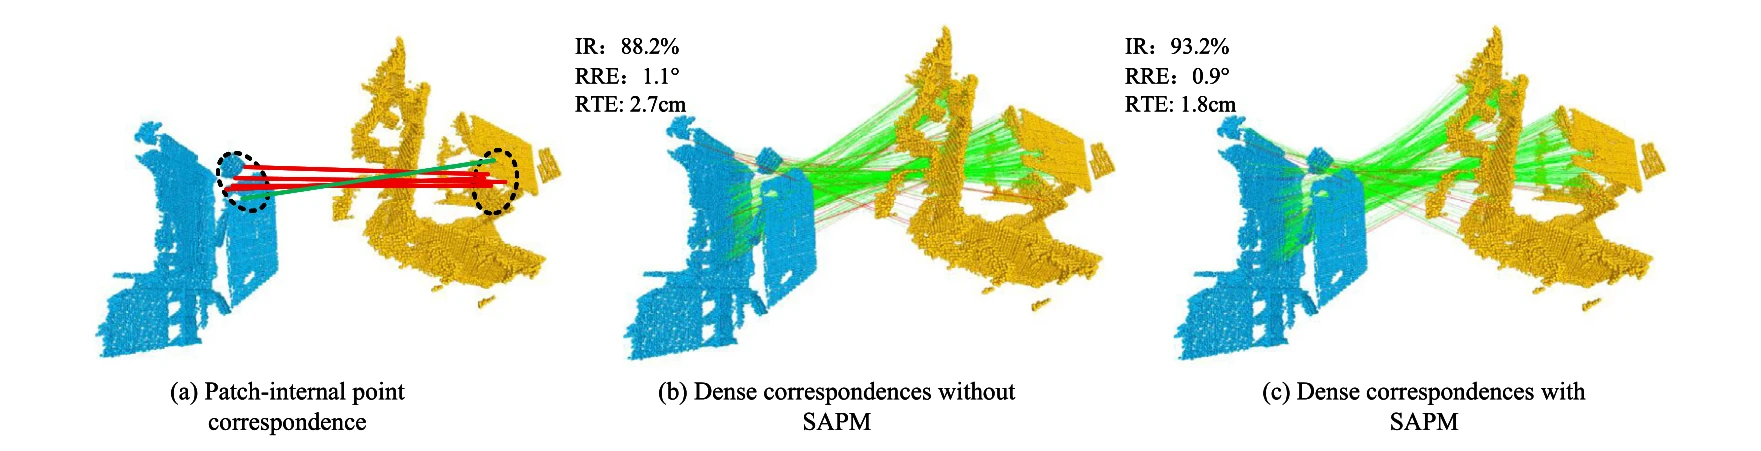
常见的做法是在训练时对扫描施加随机旋转,但数据增强无法覆盖连续的三维旋转空间 SO(3),训练中未出现过的朝向仍会造成性能下降。PARE-Net 等旋转等变网络缓解了这一问题,但它们仍用一个固定的多层感知机(MLP)来组合邻域特征,对所有邻域施加相同的相关性建模。此外,即便两个超点(粗采样点,每个对应一块局部点云块,即 patch)已经正确匹配,超点内部的单个点仍可能被错误配对。
方法原理
该方法沿用由粗到精的框架:骨干网络提取粗粒度的超点(稀疏的一组点,每个对应一块局部点云 patch)和稠密的点级特征,先匹配超点,再只在匹配的超点 patch 内部进行点匹配。论文改进了其中两个环节:在 PAREConv-FPN 骨干网络中加入动态相关网络(DCN),依据旋转不变的线索决定如何组合邻域特征;并用结构感知点匹配(SAPM)模块细化每个 patch 内的点匹配。
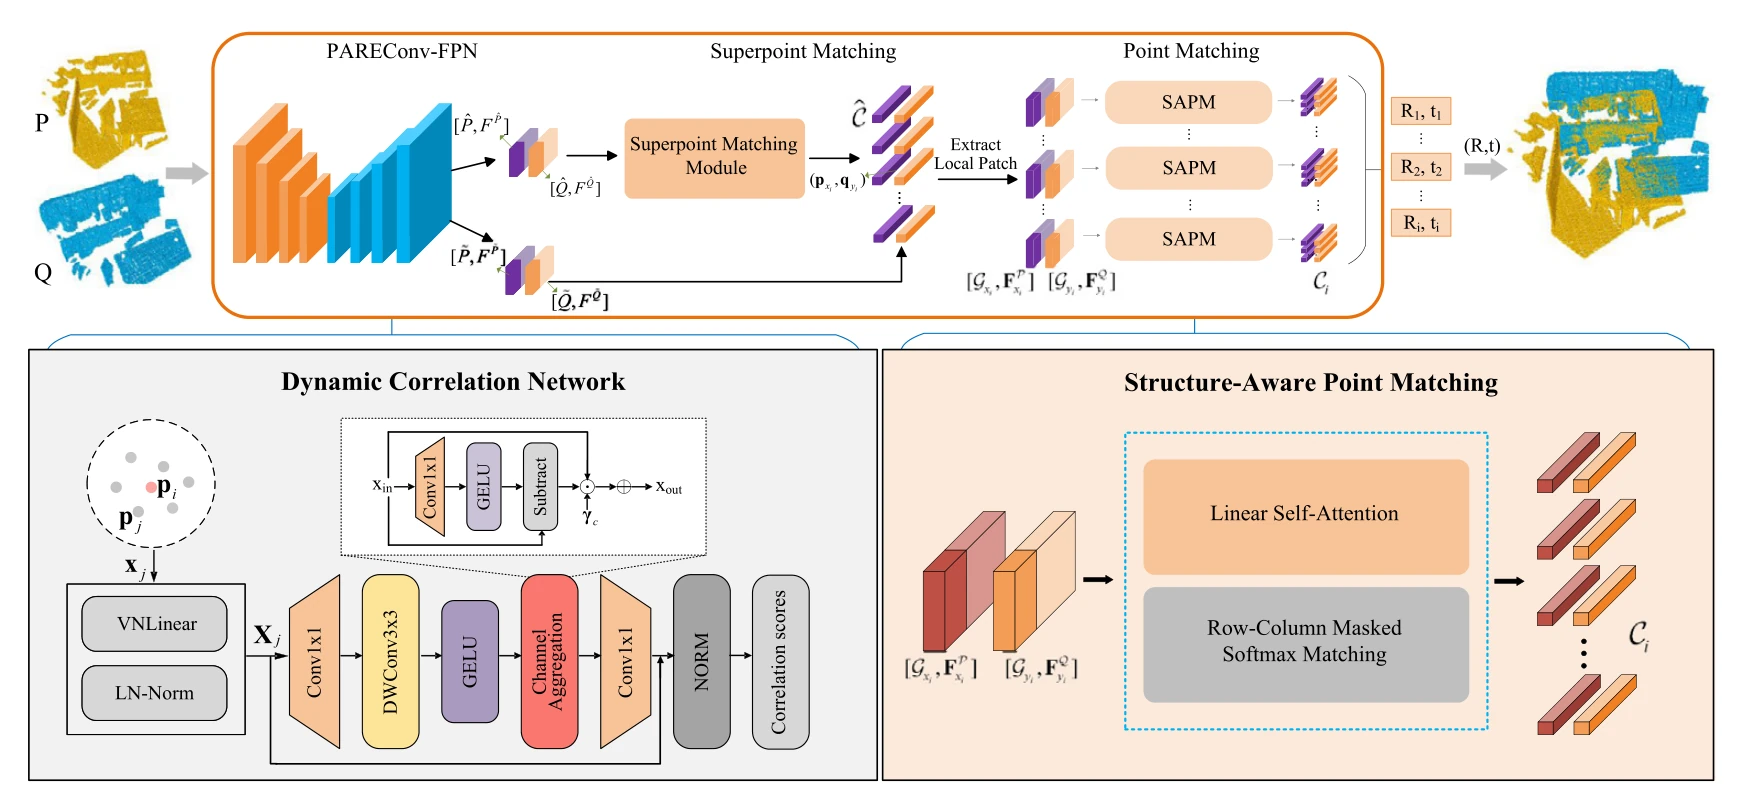
- 带旋转的输入。 两帧扫描之间存在任意的相对旋转;即使训练时没有见过这一朝向,网络也要估计出两者之间的刚体变换。
- 旋转不变的线索。 对每个点及其近邻,向量神经元编码器由相对偏移、邻域平均偏移以及二者的叉积构造特征。这些特征随扫描一起旋转,而它们的模长不变,因此模长可作为旋转不变的描述子。
- 动态卷积核。 通道重分配网络把该描述子转换为对一组可学习卷积核(实验中为 4 个)的 softmax 得分,每个邻点的卷积核即这组核按得分加权求和的结果。由于得分只取决于旋转不变量,核的选择不随旋转改变,而聚合后的特征仍保持旋转等变。
- patch 内的上下文。 每对匹配的超点确定两个局部 patch。SAPM 在各自的 patch 内用线性自注意力细化每个点的描述子,计算量与 patch 大小成线性关系;离其他超点更近的点被掩码排除。
- 一致的匹配与位姿。 对 patch 相似度矩阵分别按行和按列做掩码 softmax,再与逐点置信度融合。行、列两个方向上都在 top-k 之内的元素构成稠密匹配。每个 patch 用 SVD 给出一个位姿假设,由基于特征的假设生成器保留最优者,无需 RANSAC。
实验结果
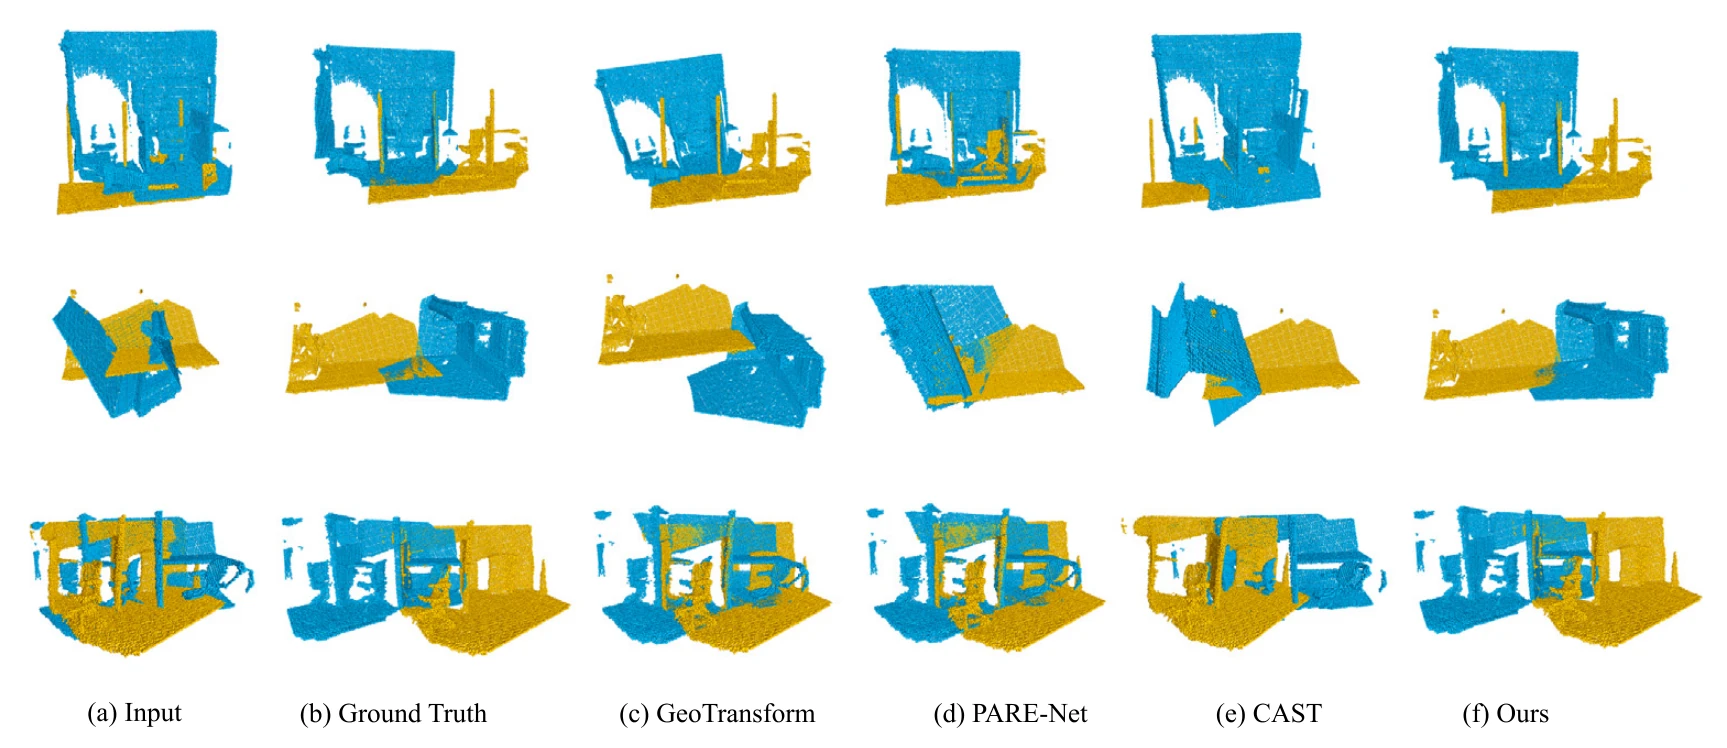
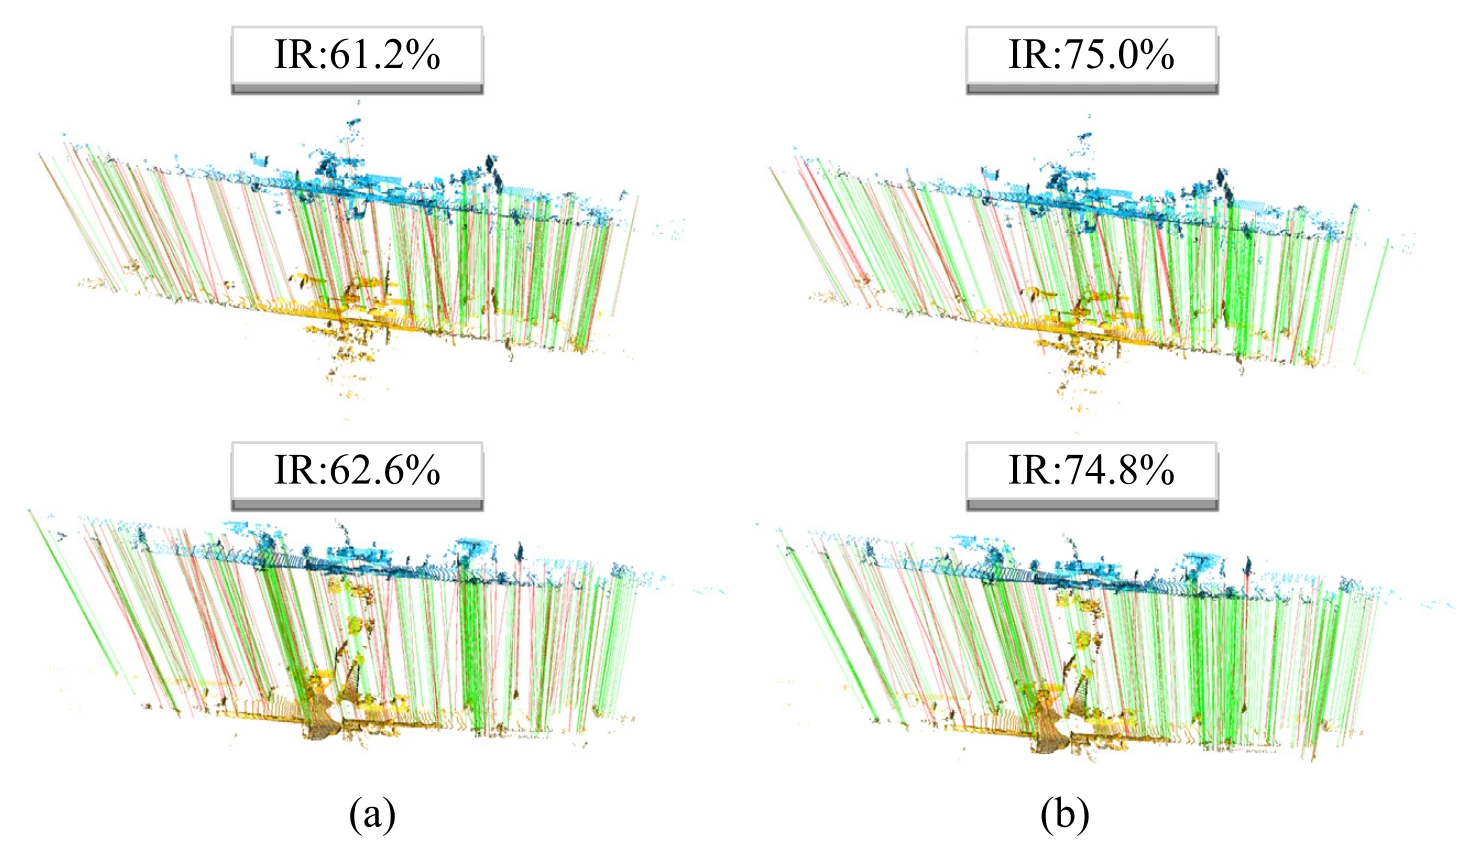
3DMatch 和 3DLoMatch 是室内基准,重叠率分别在 30% 以上和 10%–30% 之间;KITTI 为室外驾驶场景扫描。在 3DMatch 上,该方法与表现最好的基于 RANSAC 的方法 BUFFER-X(95.6%)接近,并略优于 DFAT 和 PARE-Net(均为 94.9%);即使把自身的估计器换成 RANSAC,结果仍有 95.2% 和 79.3%。对 3DLoMatch 施加任意旋转后,FCGF、Predator 等主要依赖旋转增强的方法变换召回率下降,而采用旋转不变或等变设计的方法(包括本方法)保持稳定。在 KITTI 上,CAST 的平移误差更低(2.5 cm),而本方法的旋转误差最低。在 KITTI 上的消融实验中,DCN 和 SAPM 单独使用都能降低误差,二者结合时旋转误差从 0.239° 降到 0.211°,平移误差从 5.5 cm 降到 4.8 cm(表 6)。模型参数量为 4.04 M,在 RTX 4090 上耗时 100.29 ms,快于 CAST(129.80 ms)和 PARE-Net(122.80 ms)(表 5)。
作者指出了两点局限:重叠率极低时,粗粒度的超点匹配可能出错;高度重复的几何结构会产生有歧义的描述子,从而误导假设选择。
引用
@article{lu2026dynamic,
  title={Dynamic correlation network and structure-aware matching for robust point cloud registration},
  author={Lu, Lei and Pan, Meichen and Cao, Ling and Qi, Renlong and Li, Peng and Pan, Wei},
  journal={Computers \& Graphics},
  pages={104672},
  year={2026},
  publisher={Elsevier},
  doi={10.1016/j.cag.2026.104672}
}