Kinematic target surface sensing based on improved deep optical flow tracking
一句话看懂借助以归一化互相关(NCC)改进的 RAFT 光流网络,直接在条纹图像中跟踪运动物体,使相移轮廓术只需一台价格低廉的单色相机,即可测量任意二维运动的物体。
问题背景
相移轮廓术(PSP)用一台投影仪和一台相机测量三维形貌:投影仪向物体投射至少三幅相移正弦条纹,相机从另一角度记录条纹因物体高度而产生的变形,再由这组图像解算出的相位得到物体表面。由于联合使用多幅图像,环境光和表面反射率的影响得以消除,使 PSP 具有高精度和高鲁棒性。然而,PSP 要求物体在采集条纹图像期间保持静止:一旦物体在两次采集之间发生运动,各幅图像便不再对应,相位计算就会引入误差。
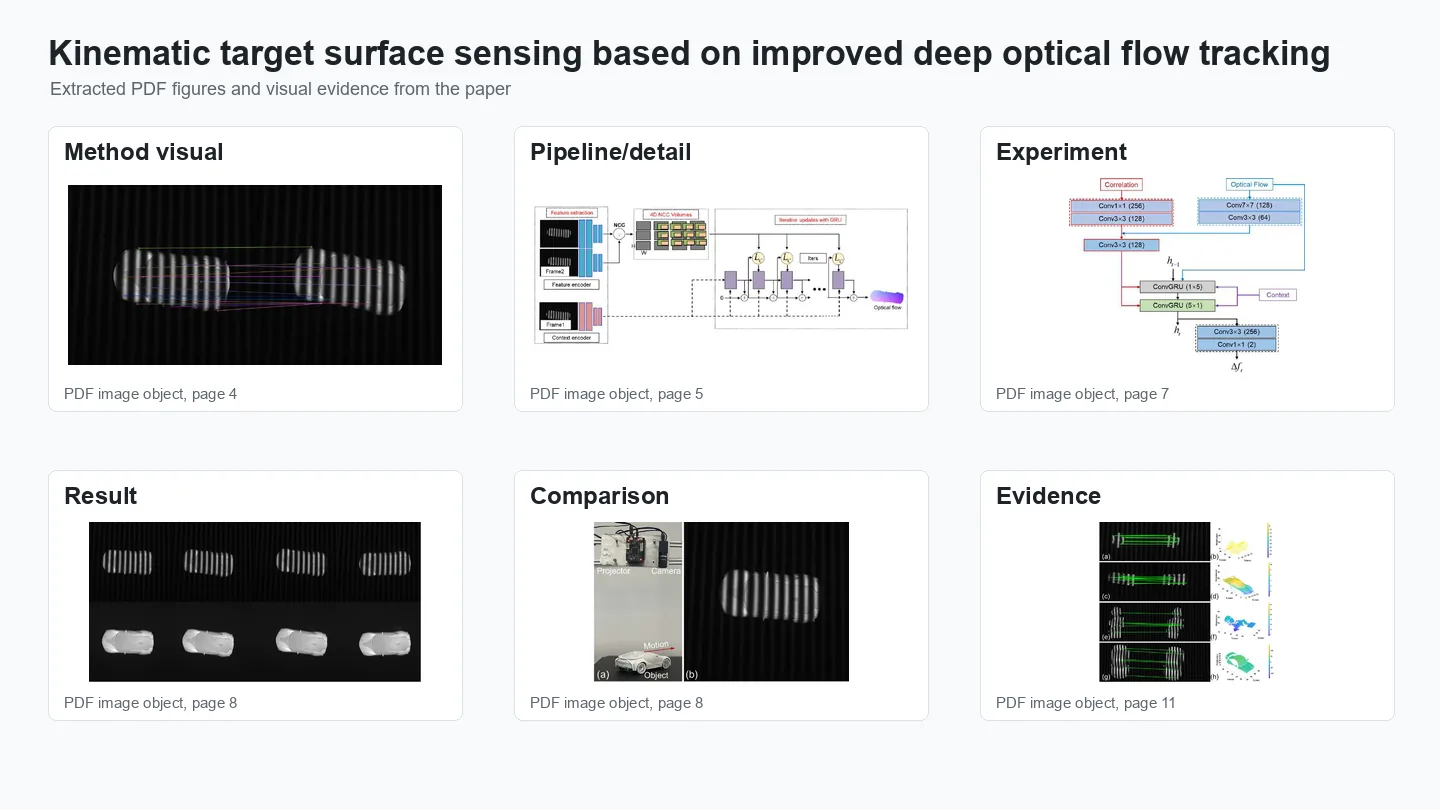
如果已知物体的运动(以旋转矩阵和平移向量表示),就可以把运动信息纳入相位计算,从而消除误差。难点在于如何从布满条纹的图像中测得这一运动。早期工作在物体表面预先粘贴标记点进行跟踪,后续工作改用 SIFT 特征。周期性条纹对 SIFT 而言相当于“噪声”,会导致误匹配,因此基于 SIFT 的方法将条纹投射在彩色相机的某一颜色通道中,并在提取特征前滤除该通道;这需要彩色设备,其成本高于单色相机,帧率也更低。另有方法直接在条纹图像上跟踪物体,但仅限于二维平移运动,无法跟踪发生旋转的物体。
方法原理
本方法直接在条纹图像上跟踪物体,只需一台价格低廉的单色相机,并能处理包括旋转在内的任意二维运动。改进的 RAFT 光流网络估计物体上每个像素的位移,筛选步骤只保留精确的估计,所得运动再代入相位计算。
- 运动破坏了 PSP 的前提。 条纹保持固定,而物体在两次采集之间旋转和平移,因此同一像素在各幅图像中对应的是表面的不同位置。论文在每幅条纹图像中,于运动后的坐标处计算参考相位,以此描述这一过程。
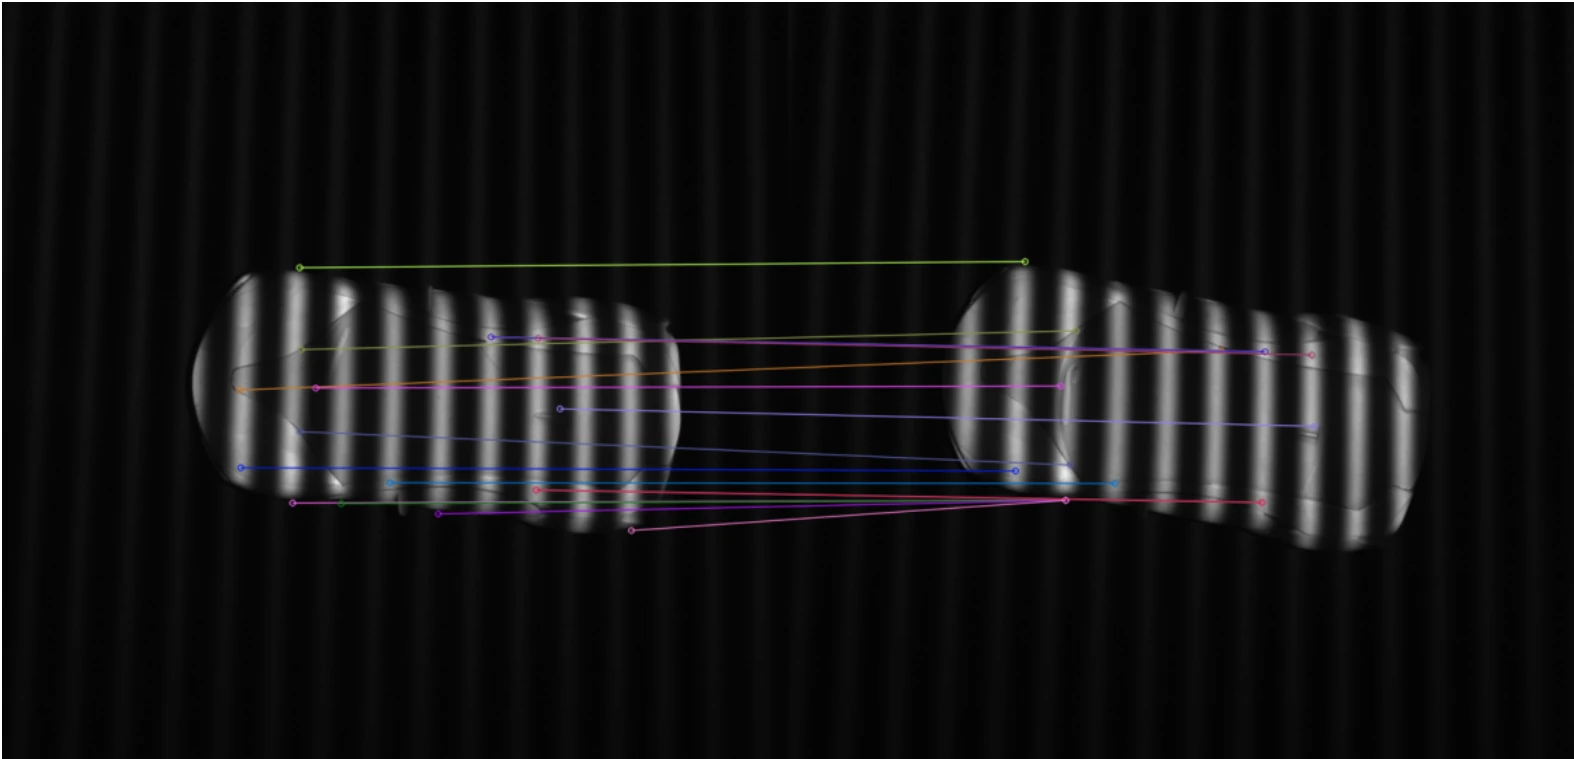
- 以 NCC 代替点积计算相关。 特征编码器将两幅相邻的条纹图像映射为 1/8 分辨率的特征图,上下文编码器则只处理第一幅图像。原始 RAFT 以点积比较所有特征对;而在条纹照明下,特征点穿过条纹时其周围的光强分布会随之改变。改进网络采用归一化互相关(NCC),对局部光照变化进行归一化,以此构建四维相关体和四层相关金字塔。
- 迭代更新光流。 从零光流出发,基于 GRU 的更新算子查询相关金字塔,经多次迭代逐步修正光流。1/8 分辨率的结果再上采样至全分辨率,得到每个像素的位移。
- 只保留精确的点。 RANSAC 先剔除明显的离群点;随后拟合旋转矩阵和平移向量,用它们变换各点,若变换后的位置与跟踪位置之差超过阈值(如 0.5 像素),则舍弃该点。反复进行拟合与检验,直至所有剩余点都满足阈值。
- 结合运动信息重建。 最终的旋转矩阵和平移向量描述了物体运动,据此计算运动物体的正确相位,进而得到其表面。
实验结果
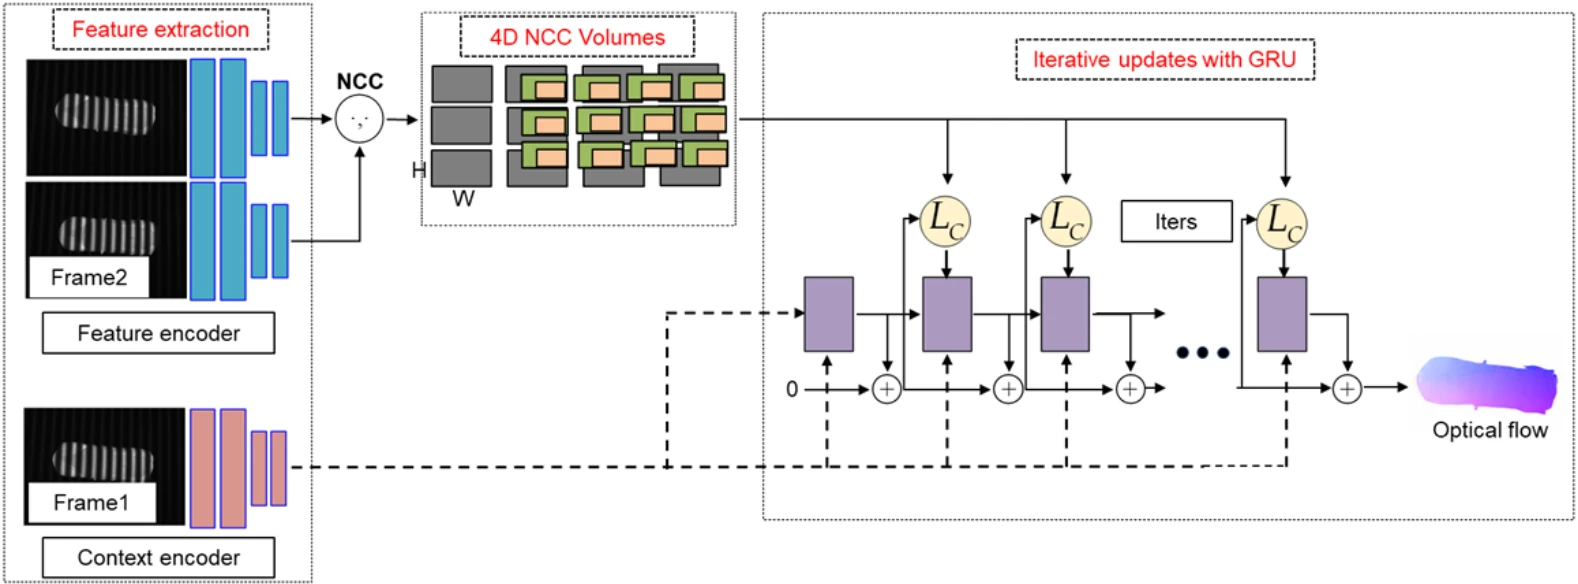
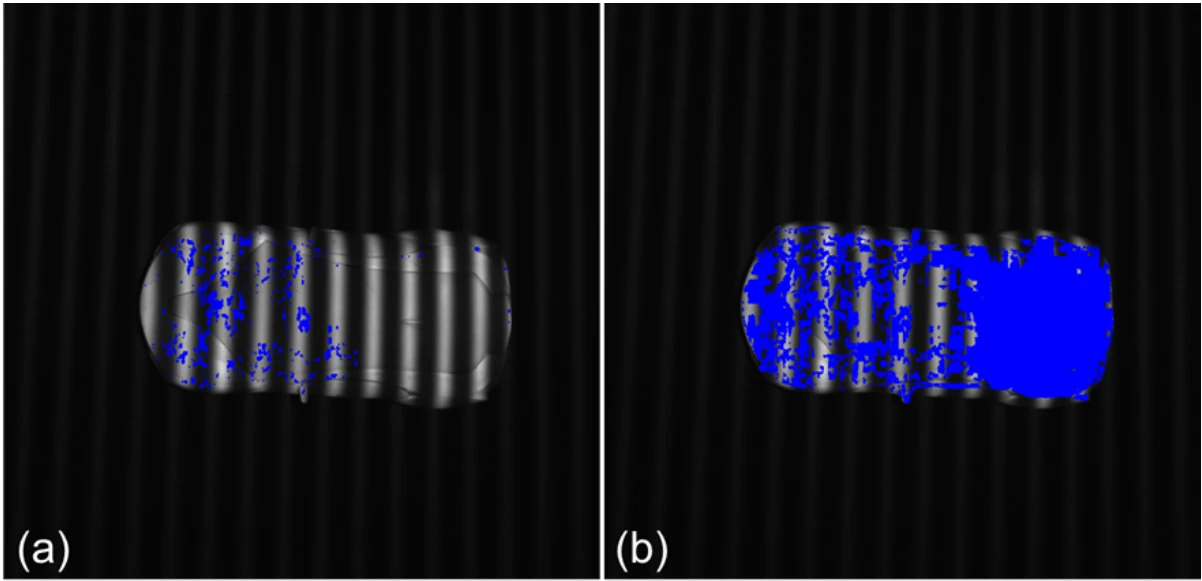
实验系统采用分辨率为 1280 × 720 的投影仪和同分辨率的相机,使用四步相移。训练数据为 2000 对运动前后的条纹图像,按 8:1:1 划分为训练集、验证集和测试集。标签来自同一位置采集的无条纹图像:在这些图像上用 SIFT 求得旋转和平移,进而得到每个像素的运动信息。训练损失在 900 个 epoch 后收敛至 0.25 像素。若估计位移与基于 SIFT 的真值相差不足半个像素即计为正确点,则改进网络在条纹图像上得到的正确点多于原始 RAFT(图 10)。
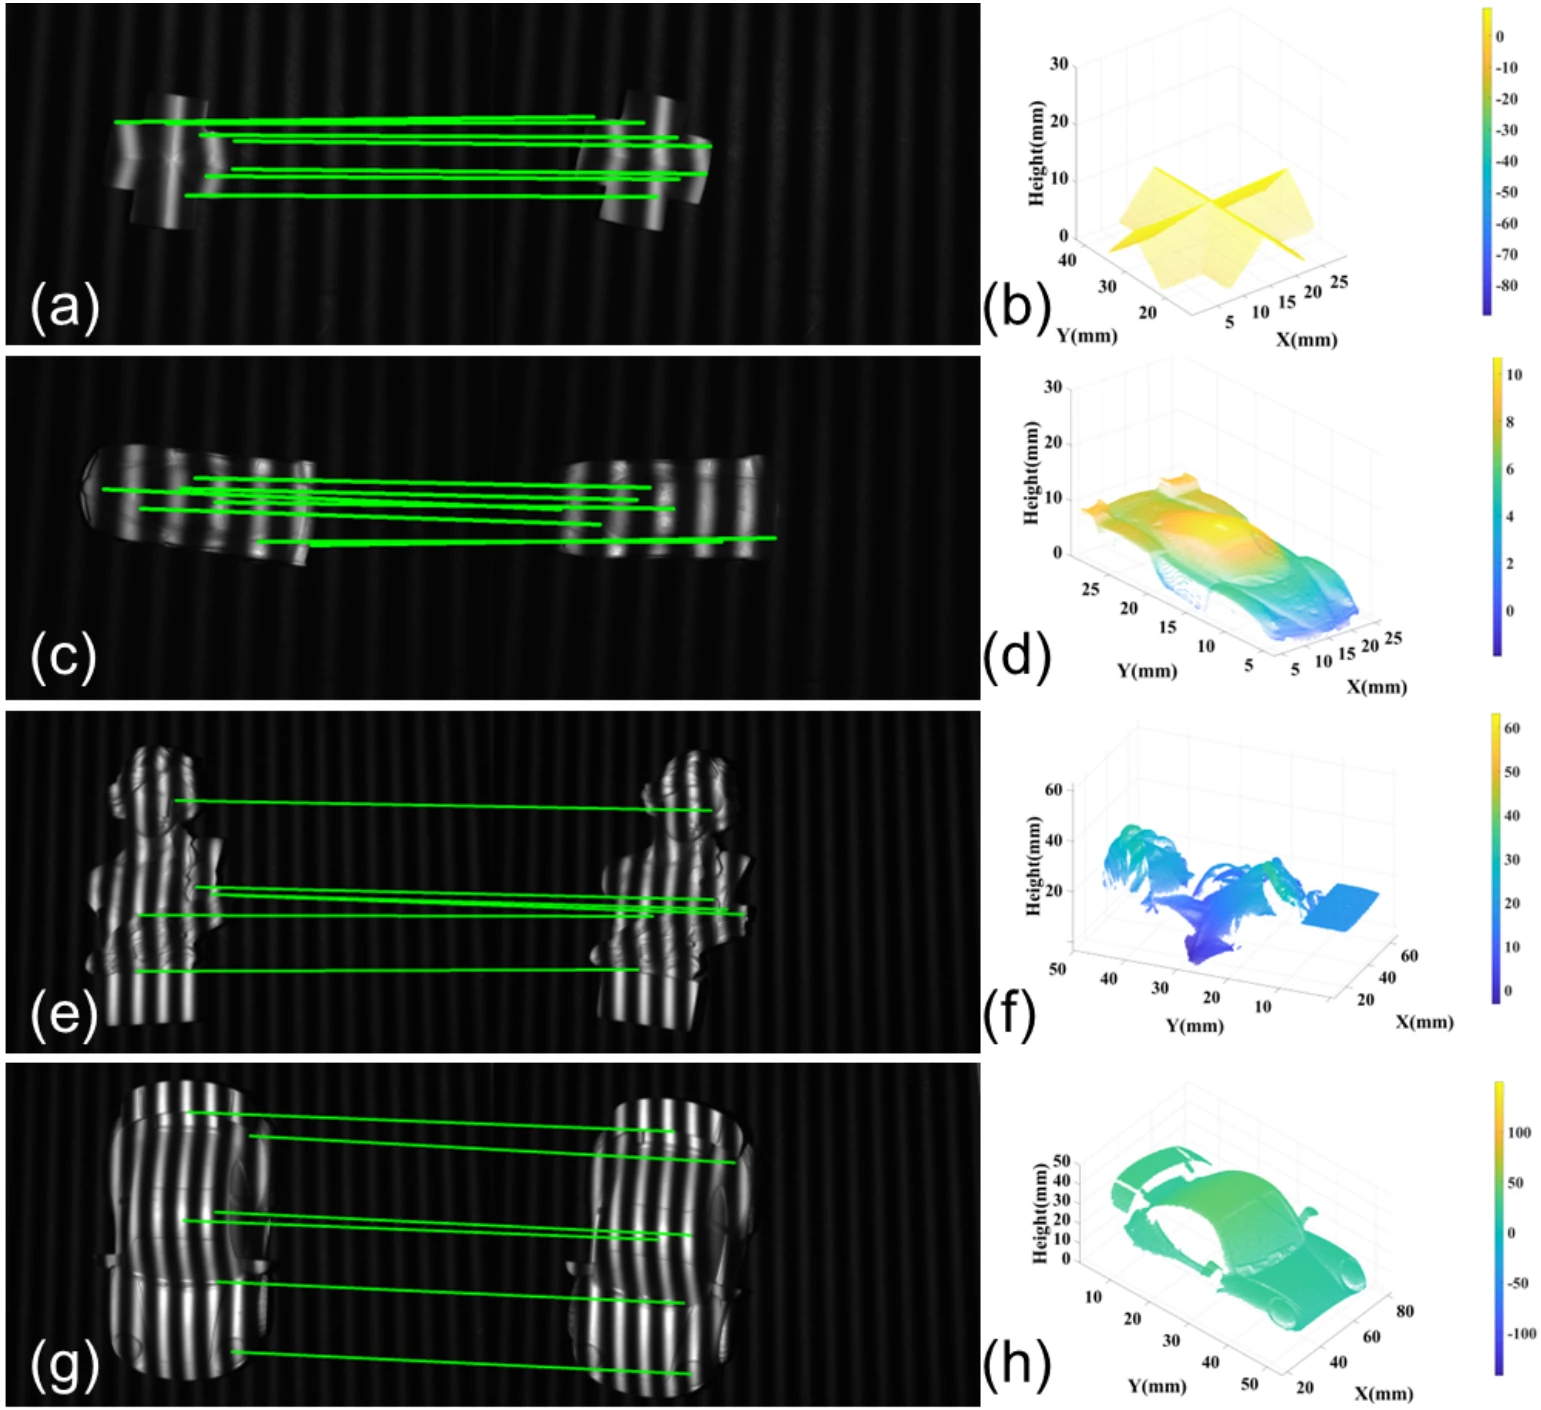
同一训练好的网络还被用于另外四个物体(图 13),均在运动状态下完成了重建。对每个物体,本方法的均方根误差都略高于基于 SIFT 的方法,作者认为二者性能相当,而本方法不再需要彩色设备。该方法适用于平面内的二维运动;对复杂三维运动物体的表面重建留待后续工作。
引用
@article{lu2023kinematic,
  title={Kinematic target surface sensing based on improved deep optical flow tracking},
  author={Lu, Lei and Liu, Hao and Fu, Hongliang and Su, Zhilong and Pan, Wei and Zhang, Qinghui and Wang, Jinhui},
  journal={Optics Express},
  volume={31},
  number={23},
  pages={39007--39019},
  year={2023},
  publisher={Optica Publishing Group},
  doi={10.1364/oe.505993}
}