Automated reconstruction of multiple objects with individual movement based on PSP
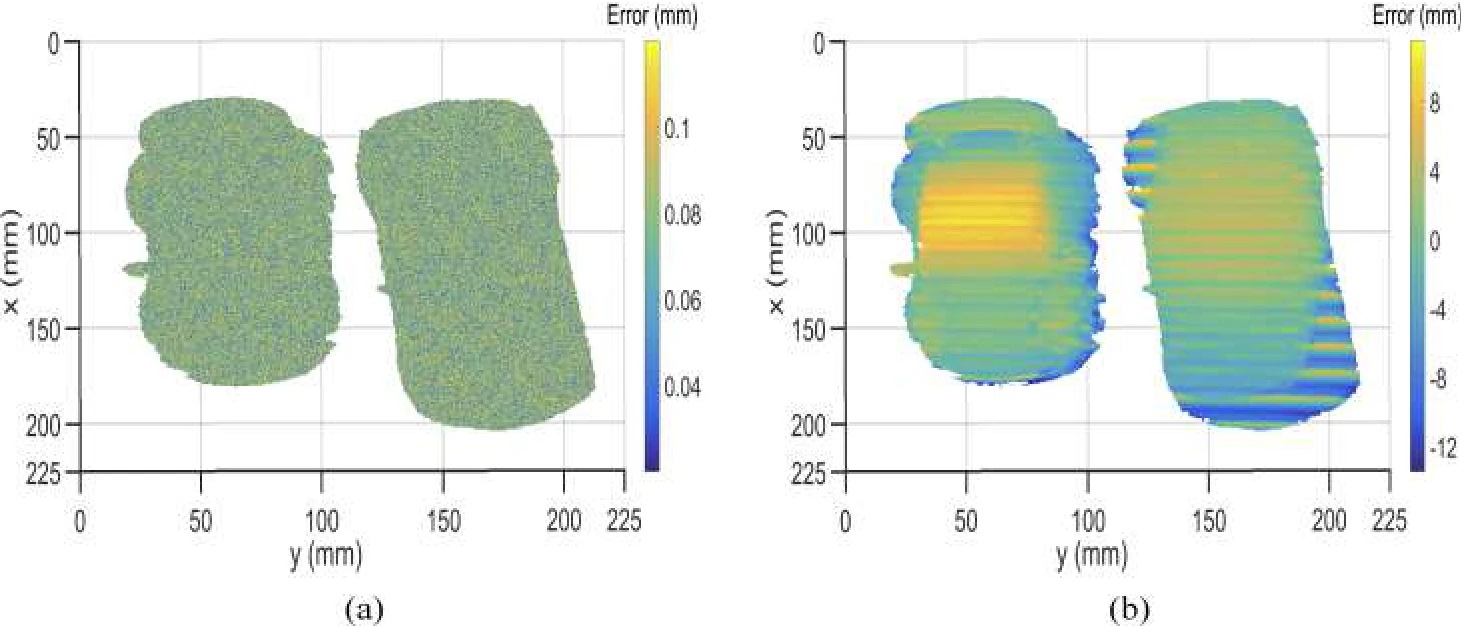
一句话看懂条纹投影扫描过程中,若多个物体以不同方式运动,本方法逐个跟踪物体,并把各自的运动信息引入重建,使 RMS 误差从 8.981 mm(传统 PSP)降至 0.0773 mm。
问题背景
相移轮廓术(PSP)向物体投射多幅带相移的正弦条纹图(通常至少三幅),并根据相机拍到的相位恢复物体形貌。由于需要采集多幅图像,采集期间物体必须保持静止。一旦物体运动,各幅条纹图之间不再对应,预先设计的相移量也被破坏,重建结果随之产生误差。
作者此前的工作用旋转矩阵和平移向量描述物体运动,并将这一信息引入重建模型,以此处理运动问题。该方法也能重建多个相互分离的物体,但要求它们的运动完全相同。而实际中更常见的是各物体运动各不相同;在重建多个各自运动的物体时,已有方法会引入误差。
方法原理
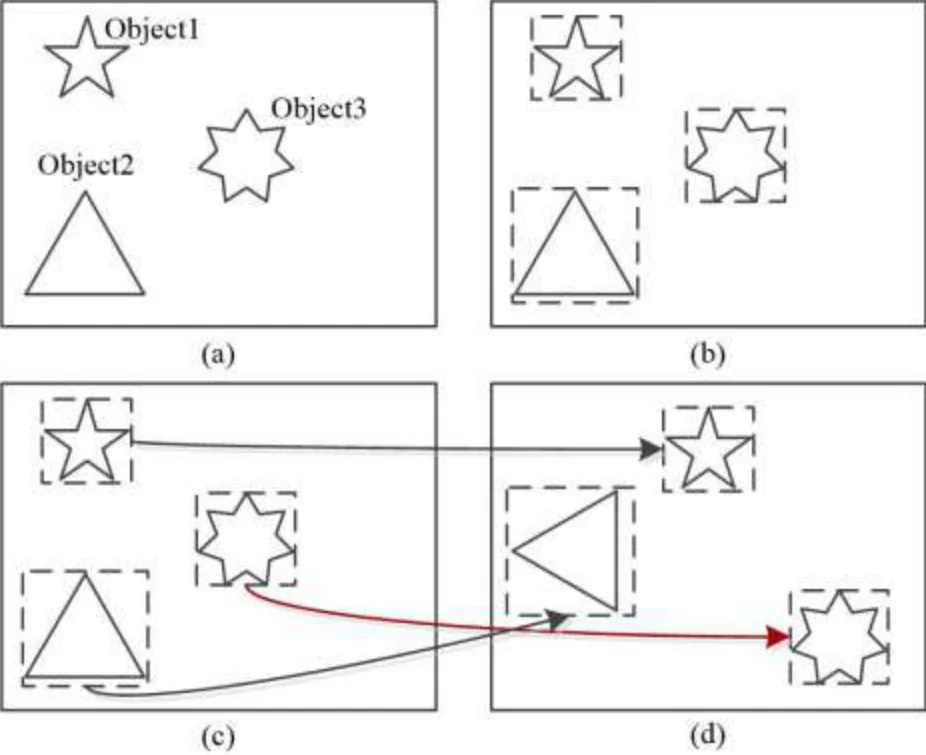
本方法为每个物体单独描述其运动:先找出各个物体,再在条纹图序列中逐一跟踪,分别计算其旋转和平移,最后结合各物体自身的运动信息求解相位。
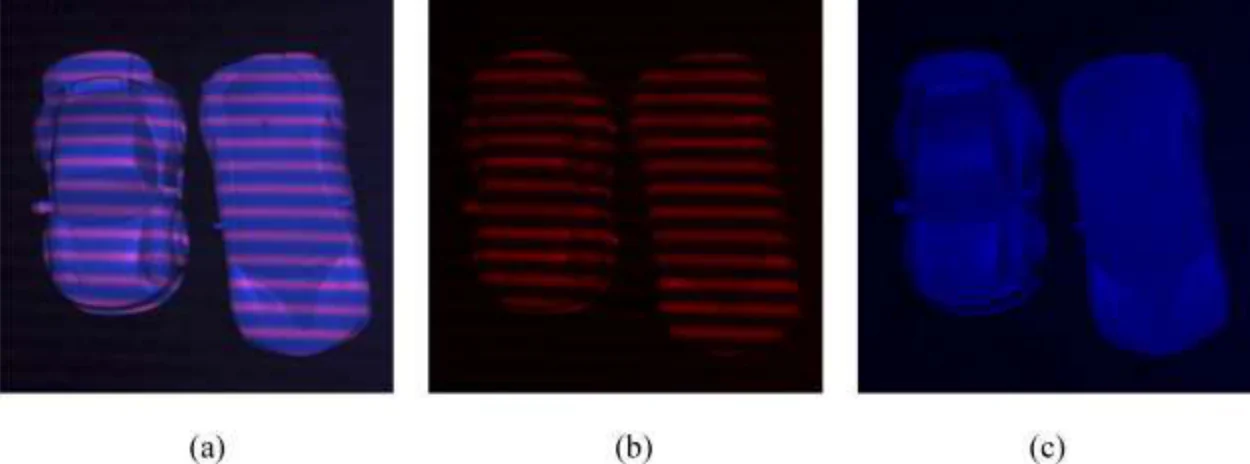
- 分离条纹与物体图像。 以红色投射条纹图,用彩色相机采集。红色分量包含条纹信息,用于求解相位;蓝色分量滤除了条纹,得到纯物体图像,用于跟踪和特征提取。
- 识别物体。 在蓝色分量图像中,用 OTSU 自动阈值法将物体与背景分开。阈值分割可能把一个物体分成几块,因此再用膨胀运算将其重新合并,并由每个物体的轮廓得到包围框。
- 用 KCF 跟踪各物体。 以每个包围框内的物体为模板,核相关滤波(KCF)跟踪算法在下一幅条纹图中找到其新的包围框,新包围框再作为后续图像的模板。
- 估计各物体的运动。 SIFT 提取物体运动前后的特征点及其对应关系;利用这些点,通过奇异值分解(SVD)为每个物体求出旋转矩阵和平移向量。
- 逐个物体重建。 结合各自的运动信息,从红色分量中以最小二乘法求解含运动信息的重建模型,得到每个物体的相位并完成重建,直到最后一个物体。
实验结果
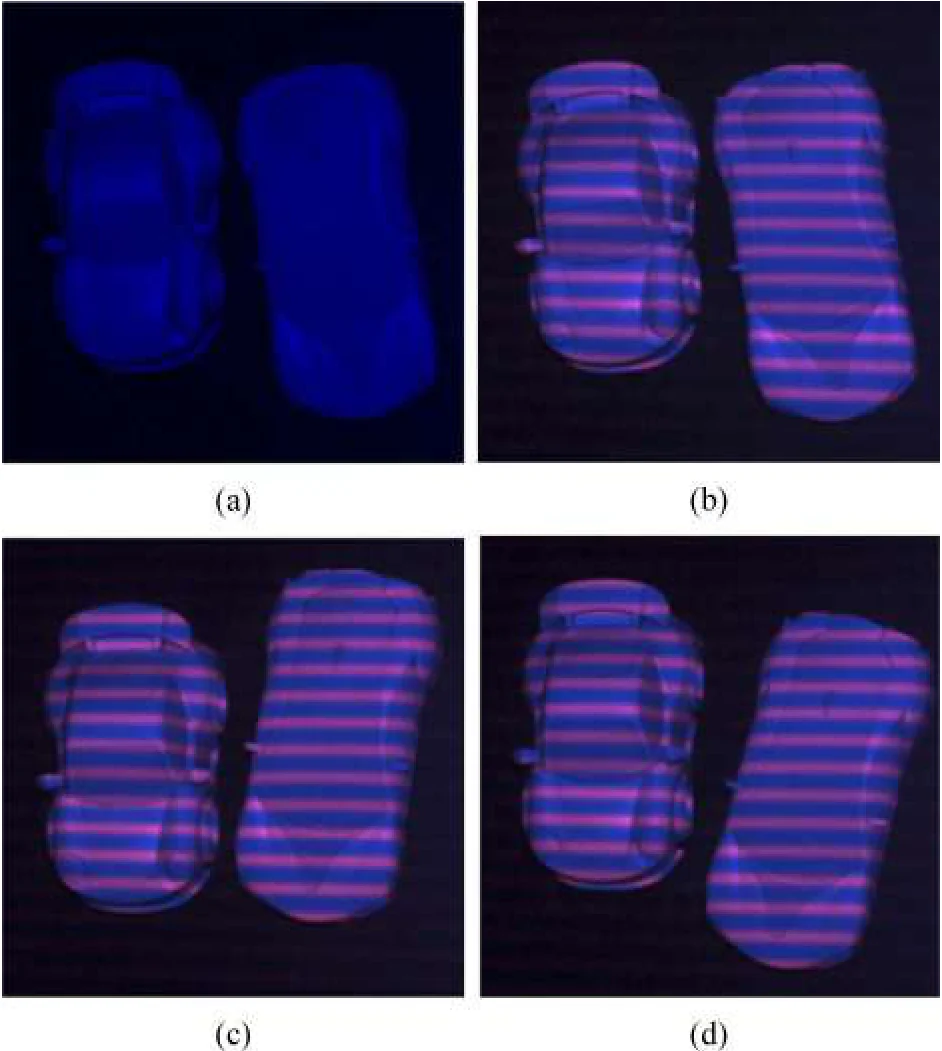
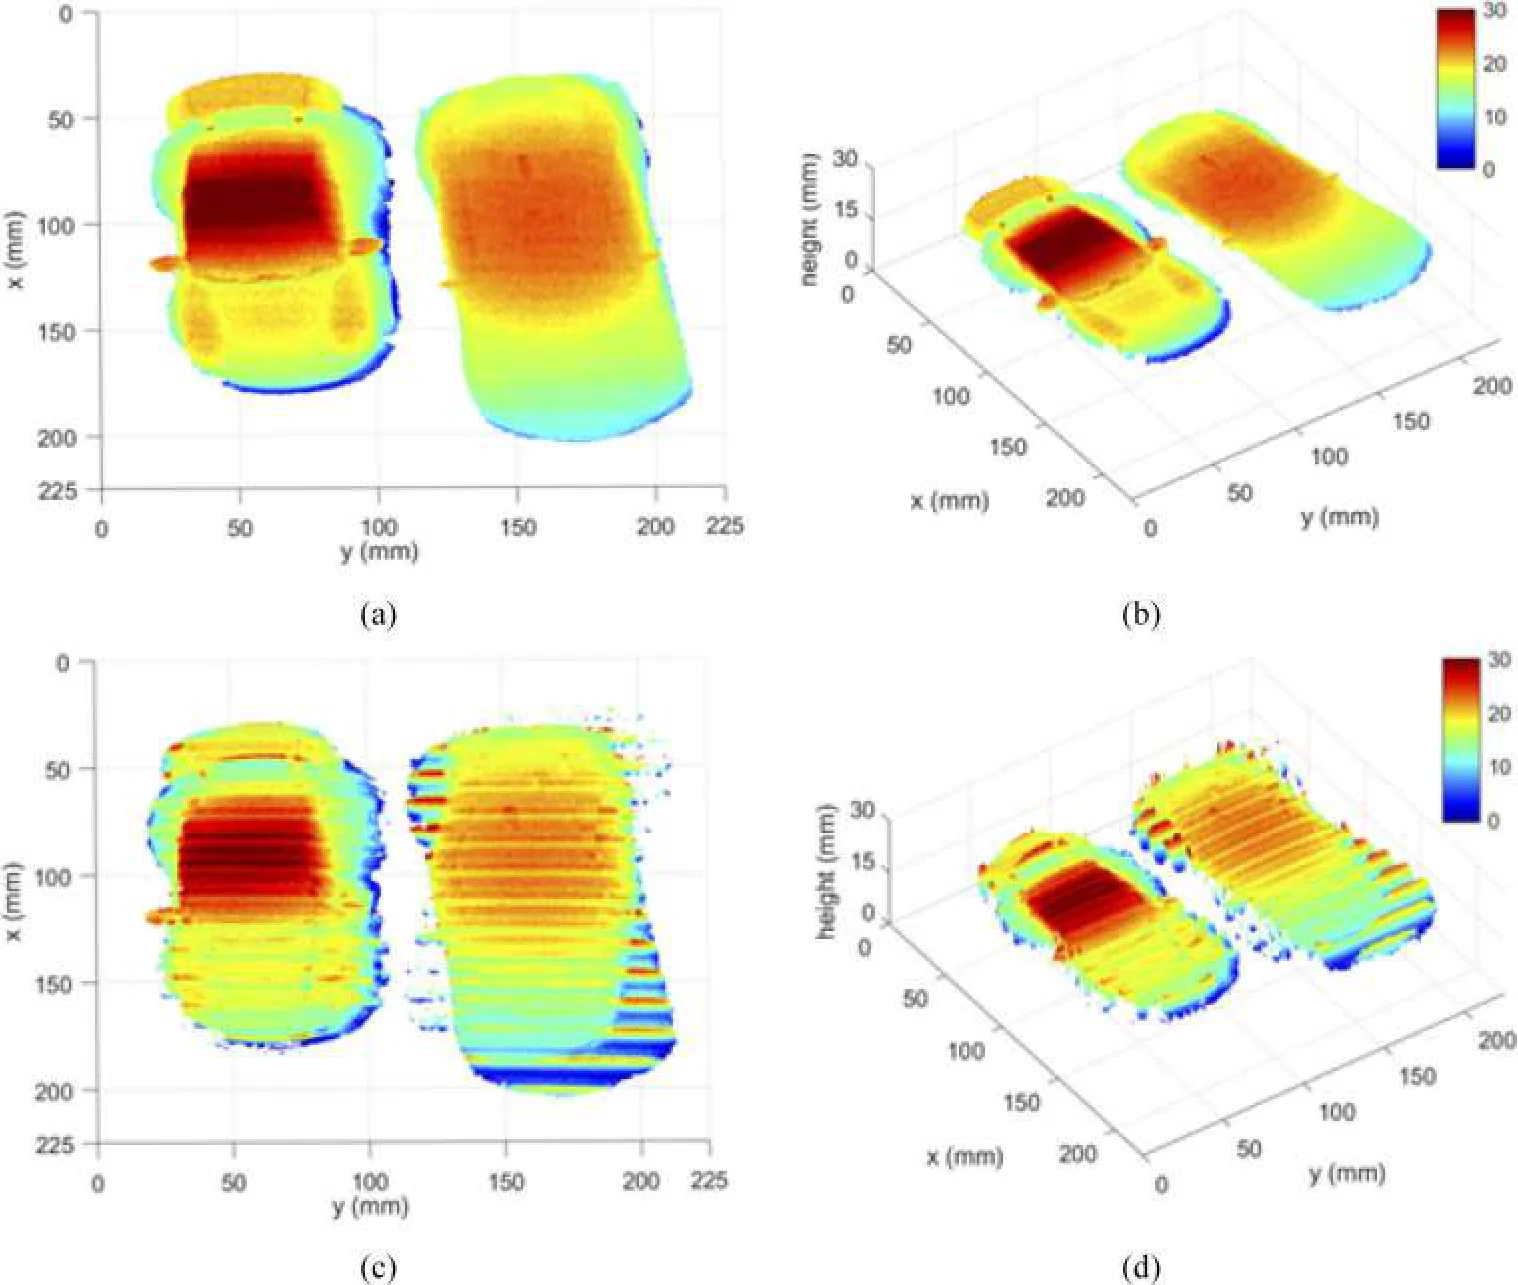
实验系统采用彩色相机(Allied Vision Manta 504C,分辨率 2452 × 2056)和投影仪(Wintech DLP PRO 4500,分辨率 912 × 1140)。两个车模在参考平面上各自做旋转和平移运动,采用红色条纹的 3 步 PSP 进行测量,并以静止物体的 6 步 PSP 重建结果为参考。传统 PSP 的结果存在明显的运动误差,在物体边缘等高度突变处尤为严重;本文方法则消除了这些误差。此外,只需在识别物体后选定感兴趣的对象,该方法也可以只重建指定物体而忽略其他物体。
作者也说明了方法的适用条件:只考虑刚体的二维运动;物体与背景之间的灰度差异足够大时,物体识别效果更好,且由于膨胀会扩大物体区域,各物体之间需保持一定距离;条纹颜色应与物体颜色有较大差异,环境光较弱时应在投射图案中加入蓝色背景光;对运动速度没有限制,但采集速度需足够快,以获得清晰图像。
引用
@article{lei2020automated,
  title={Automated reconstruction of multiple objects with individual movement based on PSP},
  author={Lei Lu, Zhaoyi Jia, Wei Pan, Qinghui Zhang, Mengya Zhang, and Jiangtao Xi},
  journal={Opt. Express,  (2020)},
  number={28},
  pages={28600--28611},
  year={2020},
  publisher={https://www.osapublishing.org/oe/abstract.cfm?uri=oe-28-19-28600},
  doi={10.1364/oe.405198}
}