Photometric stereo-based defect detection for lithium battery top covers
一句话看懂线阵相机配合四个光源分区轮流频闪,对运动中的电池顶盖采集光度立体图像;经增强的曲率图使浅划痕和凹坑得以检出。
问题背景
圆柱形锂电池在生产过程中,顶盖会因碰撞、摩擦等外力产生划痕和凹坑。人工目检至今仍很常见,但效率低、精度差,且容易出错。普通二维机器视觉缺少深度信息:在反光的金属表面上,亮区和暗区都难以准确检测,文字、污物也容易与真实缺陷混淆。结构光、条纹投影等三维方法检测更精确,但成本高、数据量大。
光度立体(PS)提供了一条折中路线:在多个光照方向下拍摄表面,由亮度变化恢复表面法向和曲率,因而善于揭示表面的细微变化。然而,传统光度立体只适用于静止物体,难以满足产线需求;浅划痕这类细微缺陷也仍然难以检出。
方法原理
该方法同时改进了硬件和算法。线阵相机在顶盖运动过程中成像,四分区球形积分光源按时分方式频闪,使相邻扫描行分别从不同方向照明。光源顶部常规的圆形开孔被改为窄缝,以减少阴影伪影。随后在 GPU 上用 CUDA 由四幅图像计算反射率图和曲率图,对曲率图进行增强,再通过图像处理提取缺陷。
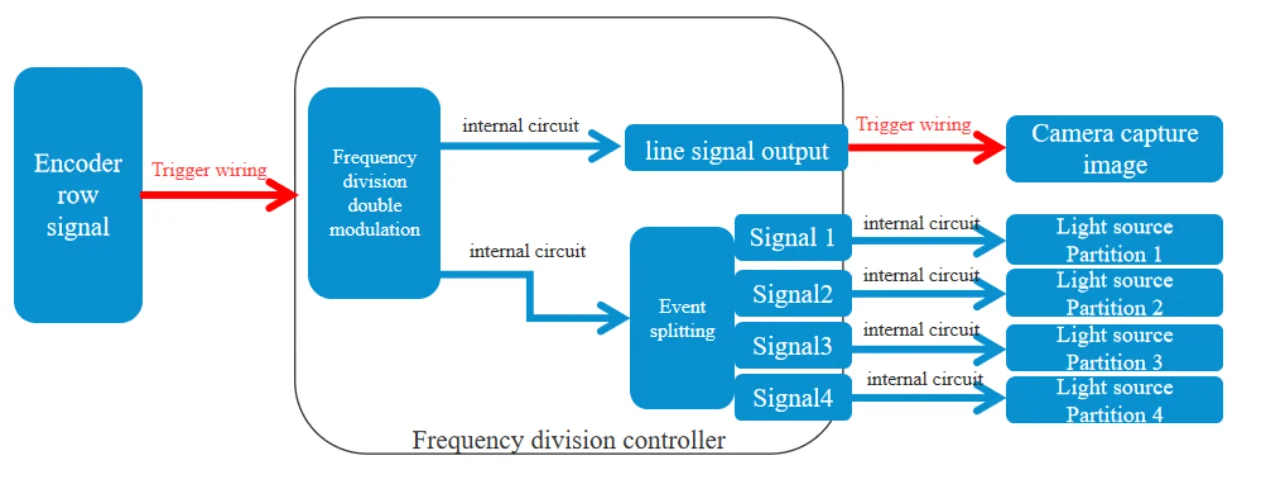
- 分时采集。 运动平台的编码器发出行信号,分频器据此生成四路信号,依次开关四个光源分区并同步触发相机,使每一扫描行只由一个分区照明。
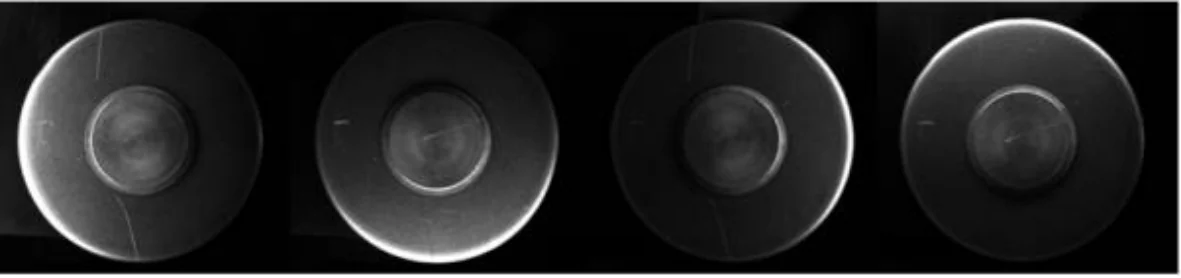
- 一次扫描得到四幅图像。 把交错采集的扫描行按光源分区归类,即得到运动顶盖在四个不同照明方向下的四幅图像。
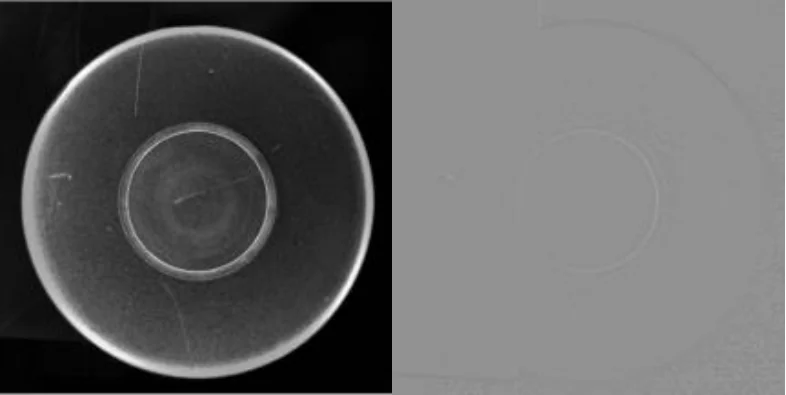
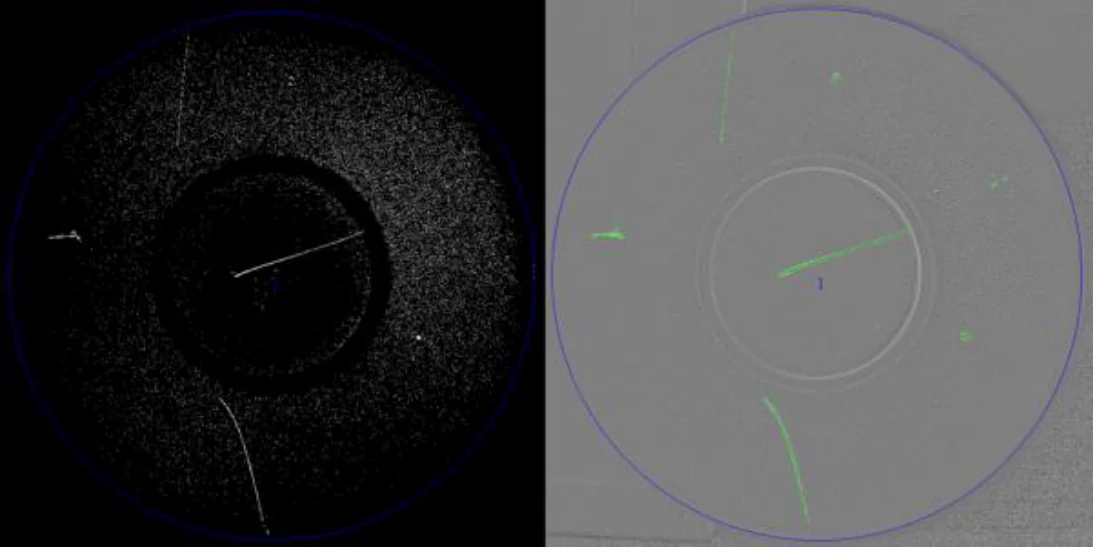
- 最小二乘求法向。 在朗伯反射模型下,像素亮度为 I = ρ L · N,其中 ρ 为表面反射率,L 为光源方向,N 为表面法向。四个光源为每个像素提供四个方程,用最小二乘法求解。反射率图用于发现异物和污染;由法向得到表面梯度和平均曲率图,用于识别划痕、褶皱等缺陷。
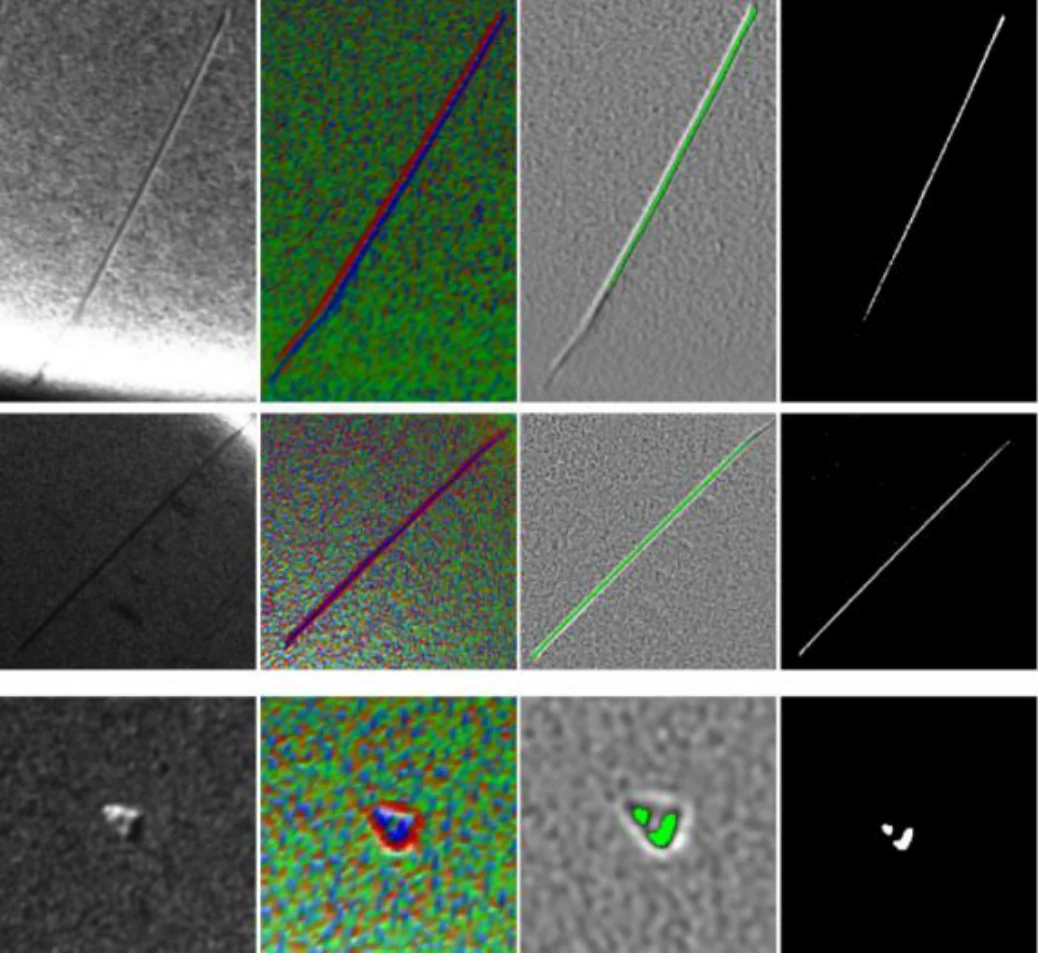
- 图像增强。 对比度拉伸扩大曲率图中的灰度差异;随后用加权最小二乘滤波这一保边平滑方法,抑制工件表面纹理,同时保留划痕等缺陷。
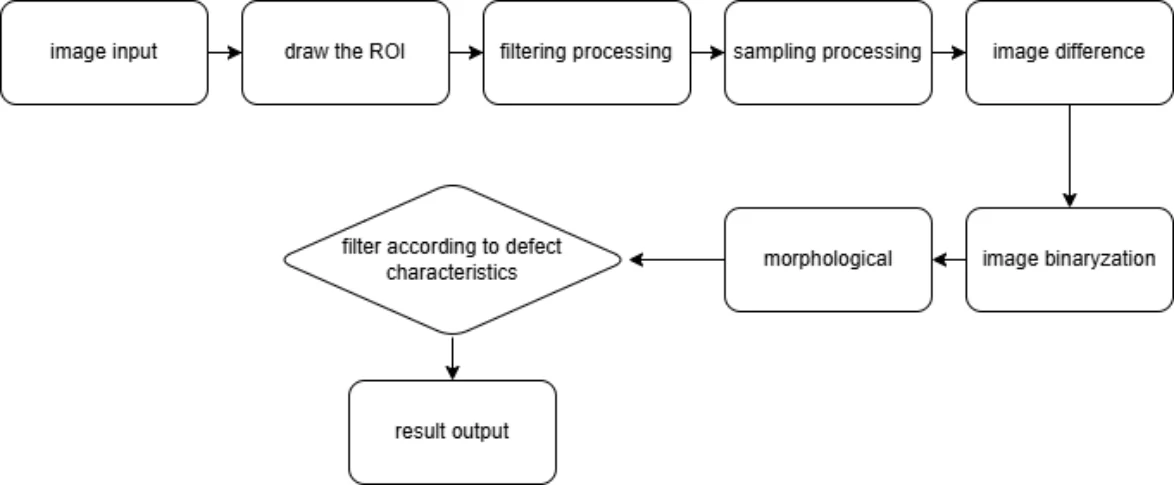
- 缺陷提取。 先选取感兴趣区域(ROI),对图像进行滤波和采样处理;再求原图与预处理(滤波和采样)后图像的差分图像并阈值二值化,经形态学处理细化区域,最后按形状和灰度特征筛选出缺陷。
实验结果
系统运行在一台配备 Intel Core i5-12500 处理器和 Nvidia GeForce RTX 3060 GPU 的工控机上。先用环形光标定光源方向向量,再用 CUDA 并行处理沿这些方向采集的四幅图像,生成反射率图和平均曲率图。论文从清晰度、信息熵、方差、PSNR 和 SSIM(后两者为峰值信噪比与结构相似性)五项图像质量指标,将增强后的曲率图与 Ren 等人的方法进行比较。本文方法五项指标全部更优(信息熵 4.70 对 4.16,PSNR 12.37 对 10.84,SSIM 0.527 对 0.512),作者据此认为该方法在增强缺陷对比度的同时保留了原始图像结构。作者还在不同图像尺寸下比较了基于 Intel TBB 的 CPU 并行计算与基于 CUDA 的 GPU 并行计算,结果表明 GPU 加速显著提高了计算效率。
后续工作将把算法推广到非朗伯表面,并进一步提高实时处理效率。
引用
@inproceedings{li2025photometric,
  title={Photometric stereo-based defect detection for lithium battery top covers},
  author={Li, Huayong and Xie, Weijin and Pan, Wei},
  booktitle={Seventh International Conference on Image Processing and Machine Vision (IPMV 2025)},
  volume={13636},
  pages={100--107},
  year={2025},
  organization={SPIE},
  doi={10.1117/12.3062071}
}