TopFormer: Topology-Aware Transformer for Point Cloud Registration
一句话看懂TopFormer 将沿表面的测地距离引入 Transformer,从而区分三维空间中相近、沿表面却相距很远的点(例如椅子顶部与相邻的桌角),提升点云配准效果。
问题背景
点云配准的任务,是求出把两帧部分重叠的扫描对齐的旋转和平移。多数学习方法先用局部几何描述每个点,再匹配描述子、用 RANSAC 剔除外点,最后求解变换。近年基于 Transformer 的方法在下采样得到的稀疏点上工作,让每个稀疏点与其余所有稀疏点进行注意力交互;其中一些方法还加入点的相对位置,使注意力知道每个点所处的位置。
然而,下采样会丢失细粒度结构;而当两个稀疏点在空间上相近、沿表面却相距很远时,相对位置也帮不上忙。论文举的例子是椅子顶部和旁边的桌角:二者位于同一邻域,局部几何相似;又因为在笛卡儿空间中距离很近,相对位置也几乎无法把它们区分开。于是它们的特征产生歧义,导致错误匹配。在稠密点云中,这种差别一目了然,因为沿表面从一点走到另一点的路径很长;但在稀疏点上却很难察觉。
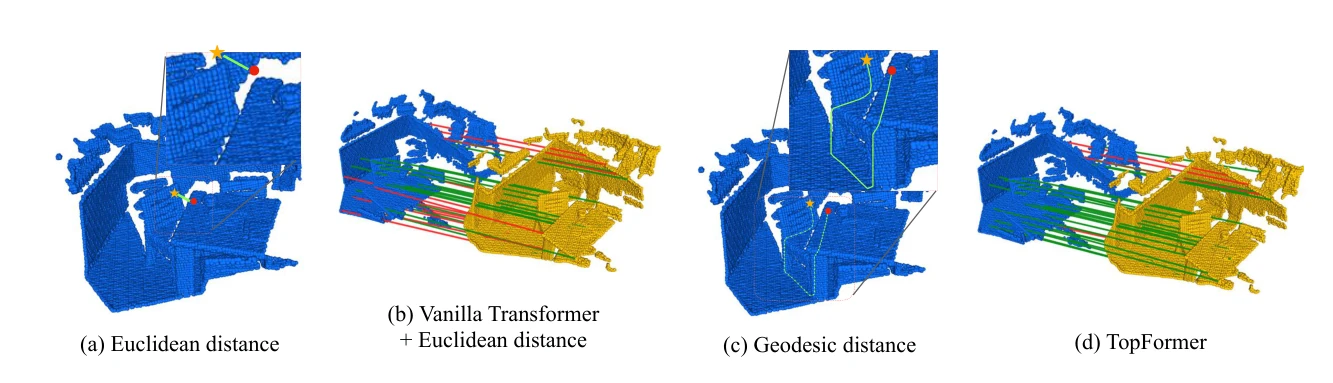
方法原理
TopFormer 沿用由粗到精的配准流程,只增加了一项关键设计:拓扑结构编码,用来告诉 Transformer 每一对稀疏点沿表面是如何连通的。由于稀疏点是稠密点的子集,这种表面信息可以在稠密点云上测得,再交给稀疏点使用,作者称之为稀疏–稠密(sparse-through-dense)策略。
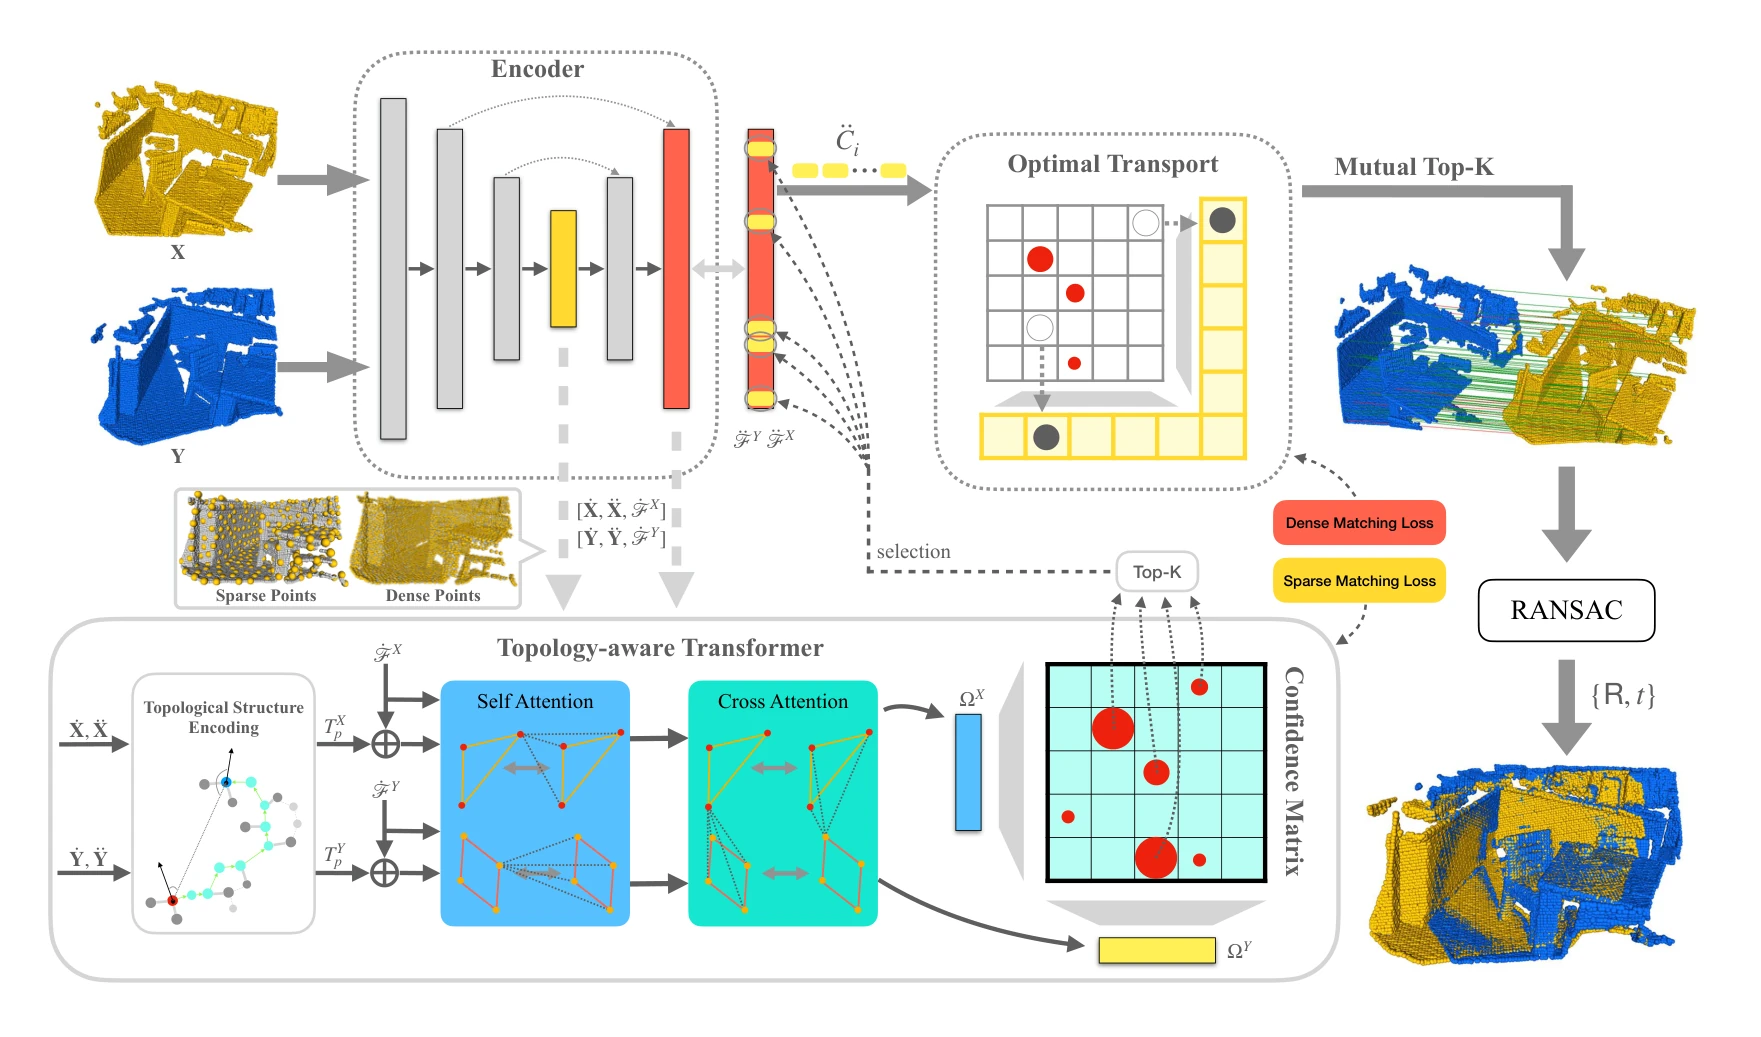
- 空间上相近,沿表面相远。 KPConv 编码器在稀疏和稠密两个层级上提取局部特征。像椅子顶部和桌角这样的两个稀疏点,在它看来可能十分相似,相对位置也很难把它们区分开。
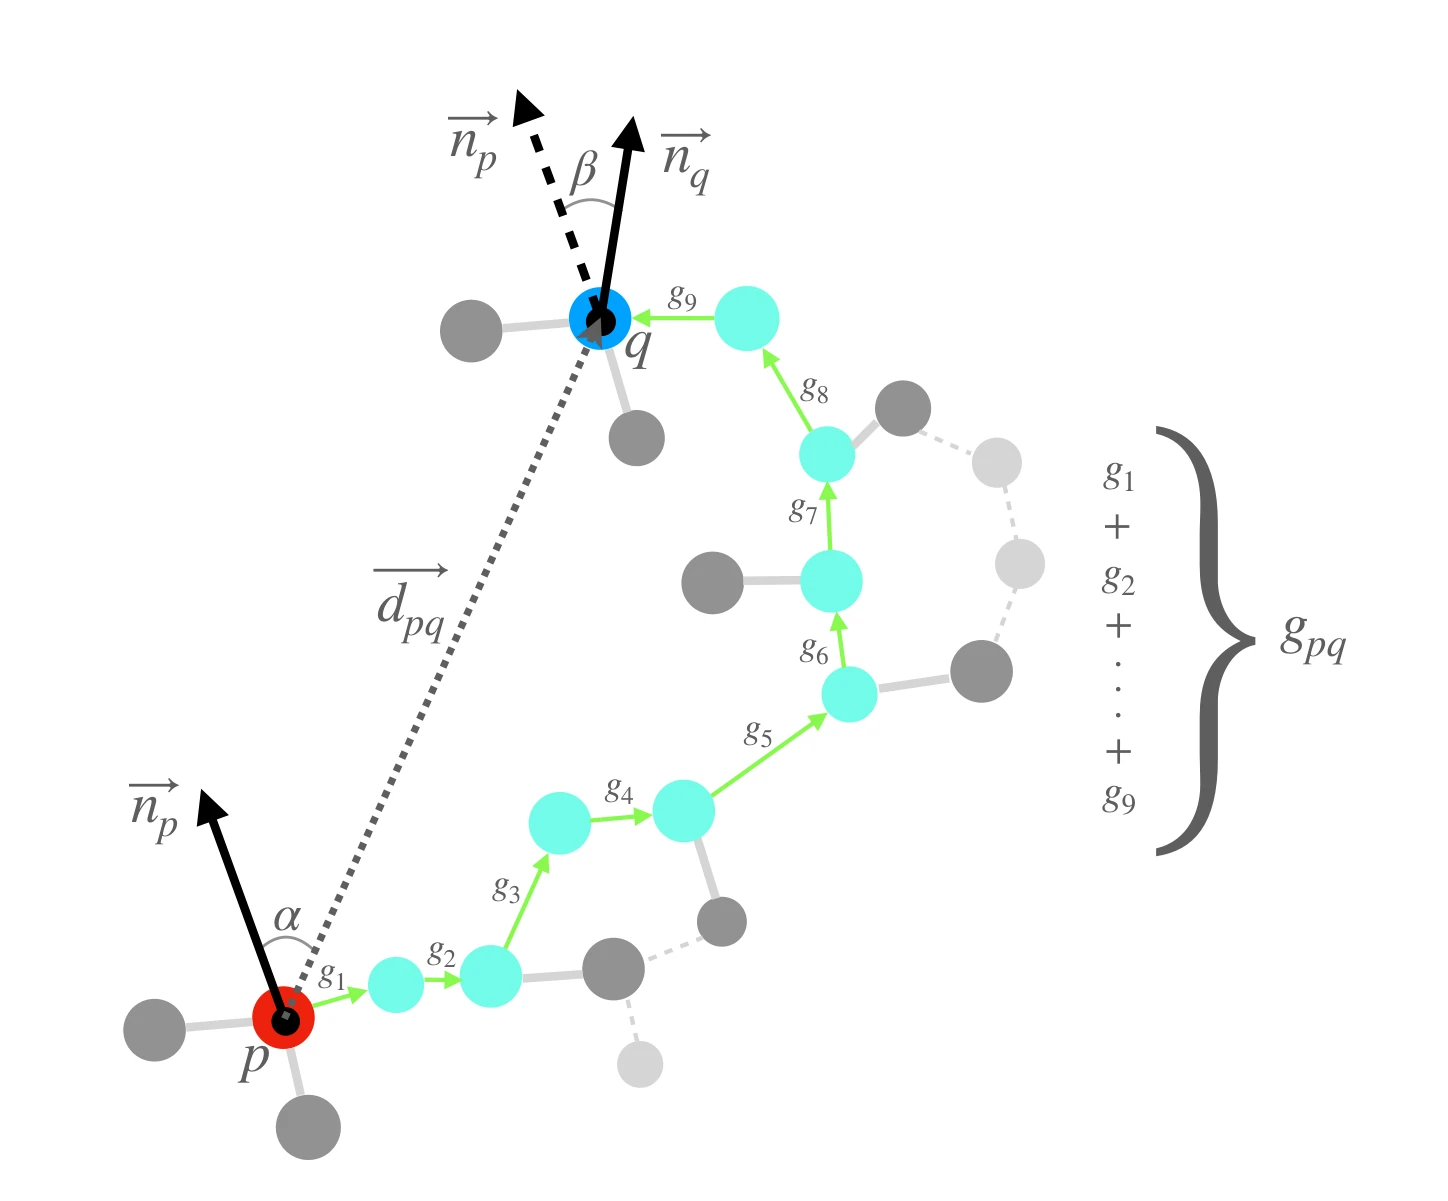
- 稀疏点嵌在稠密图中。 下采样采用最远点采样,因此每个稀疏点同时也是稠密点。TopFormer 在稠密点上构建 K 近邻图,只保留长度小于半径 τ 的边。
- 用最短路径求测地距离。 对两个稀疏点 p 和 q,在稠密图上运行 Dijkstra 算法,得到 p 到 q 的测地距离,即沿表面的最短路径长度。
- 由法向提供方向,且与法向朝向无关。 PCA 估计的法向没有确定朝向,而且扫描可能处于任意位姿,难以把法向一致地重新定向。因此 TopFormer 使用两个夹角的正弦值:p 点法向与 p 指向 q 的向量之间的夹角,以及两点法向之间的夹角。法向翻转会把夹角 α 变为 π − α,正弦值保持不变。
- 编码进入注意力,随后进行匹配。 测地距离、欧氏距离和两个正弦值经正弦映射函数得到拓扑结构编码,并加到自注意力的键上。随后,交叉注意力让两帧点云交换信息;由置信度矩阵得到稀疏点匹配,再用最优传输层在稠密层级上细化,最后由 RANSAC 估计旋转和平移。
实验结果
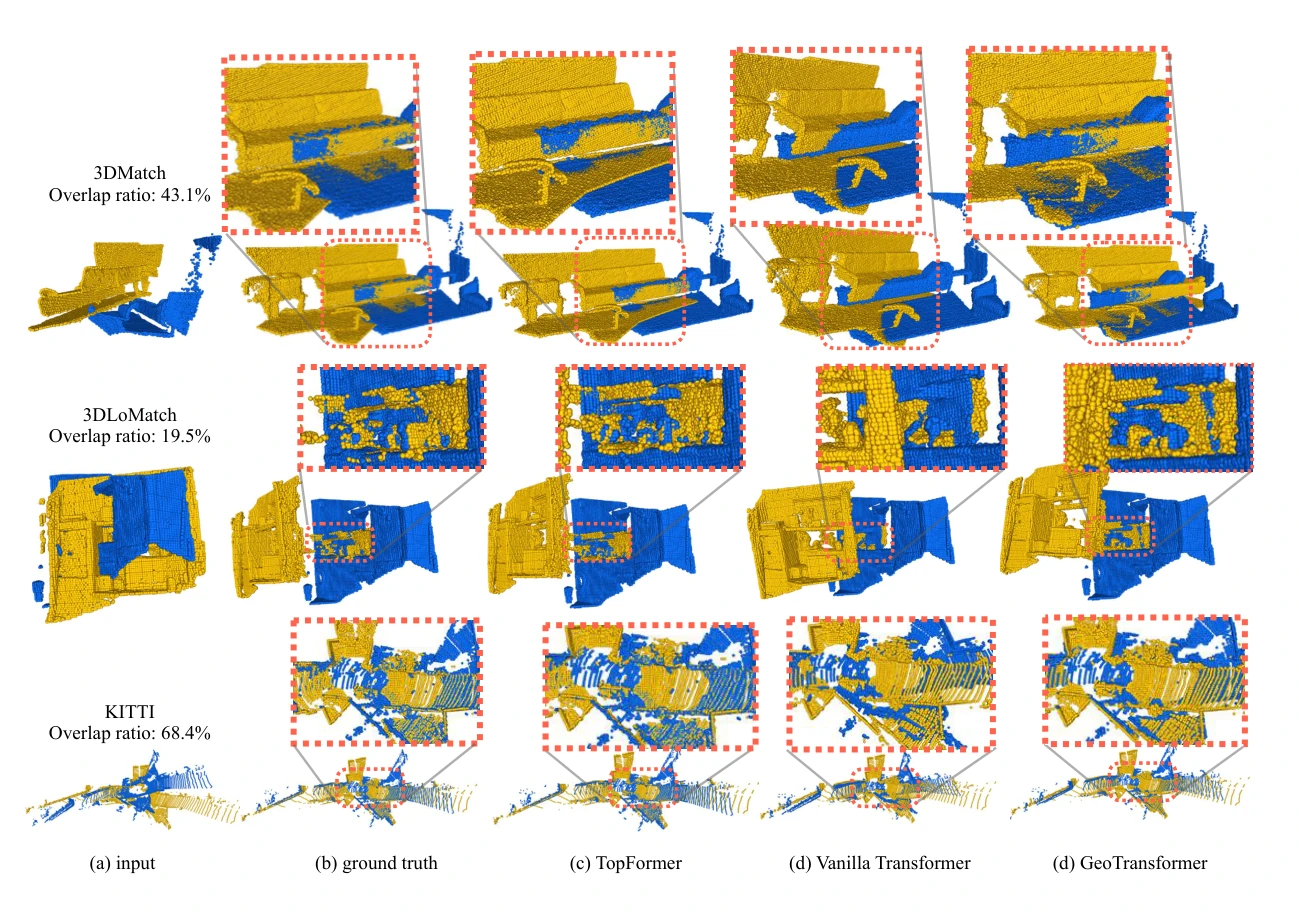
室内实验使用 3DMatch 及其低重叠子集 3DLoMatch(重叠率 10–30% 的扫描对)。配准召回率指估计变换的 RMSE 小于 0.2 m 的扫描对所占比例,计算时运行 5 万次 RANSAC 迭代。在两个子集上,从 5,000 到 250 的各个对应关系数量下,TopFormer 的配准召回率都是最高或并列最高;它在 3DMatch 上的特征匹配召回率保持在 98.4% 至 98.7% 之间。
在 5,000 个对应关系时,它的内点率低于 GeoTransformer(3DMatch 上 71.7% 对 71.9%,3DLoMatch 上 37.2% 对 43.5%),但对应关系较少时更高,例如 1,000 个对应关系时,3DMatch 上为 82.8% 对 76.0%,3DLoMatch 上为 53.1% 对 46.2%。在室外 KITTI 里程计数据上,多数对比方法的召回率已达到 99.8%,TopFormer 同样达到这一水平,旋转误差为 0.27°。
消融实验表明,编码的两个组成部分都有贡献。去掉测地距离后,配准召回率在 3DMatch 上由 92.4% 降至 90.3%,在 3DLoMatch 上由 75.1% 降至 72.3%;去掉基于法向的方向项后,分别降至 91.9% 和 73.9%。完全去掉编码、退化为普通 Transformer 时,召回率分别下降 2.7 和 7.7 个百分点,内点率分别下降 8.6 和 5.6 个百分点。
引用
@inproceedings{fung2024topformer,
  title={TopFormer: Topology-aware transformer for point cloud registration},
  author={Fung, Sheldon and Pan, Wei and Liu, Xiao and Yearwood, John and Dazeley, Richard and Lu, Xuequan},
  booktitle={International Conference on Computational Visual Media},
  pages={112--128},
  year={2024},
  organization={Springer Nature Singapore Singapore},
  doi={10.1007/978-981-97-2095-8_7}
}