Physically inspired geometry-to-photometry rendering and lightweight convolutional neural network for real-time weld defect detection
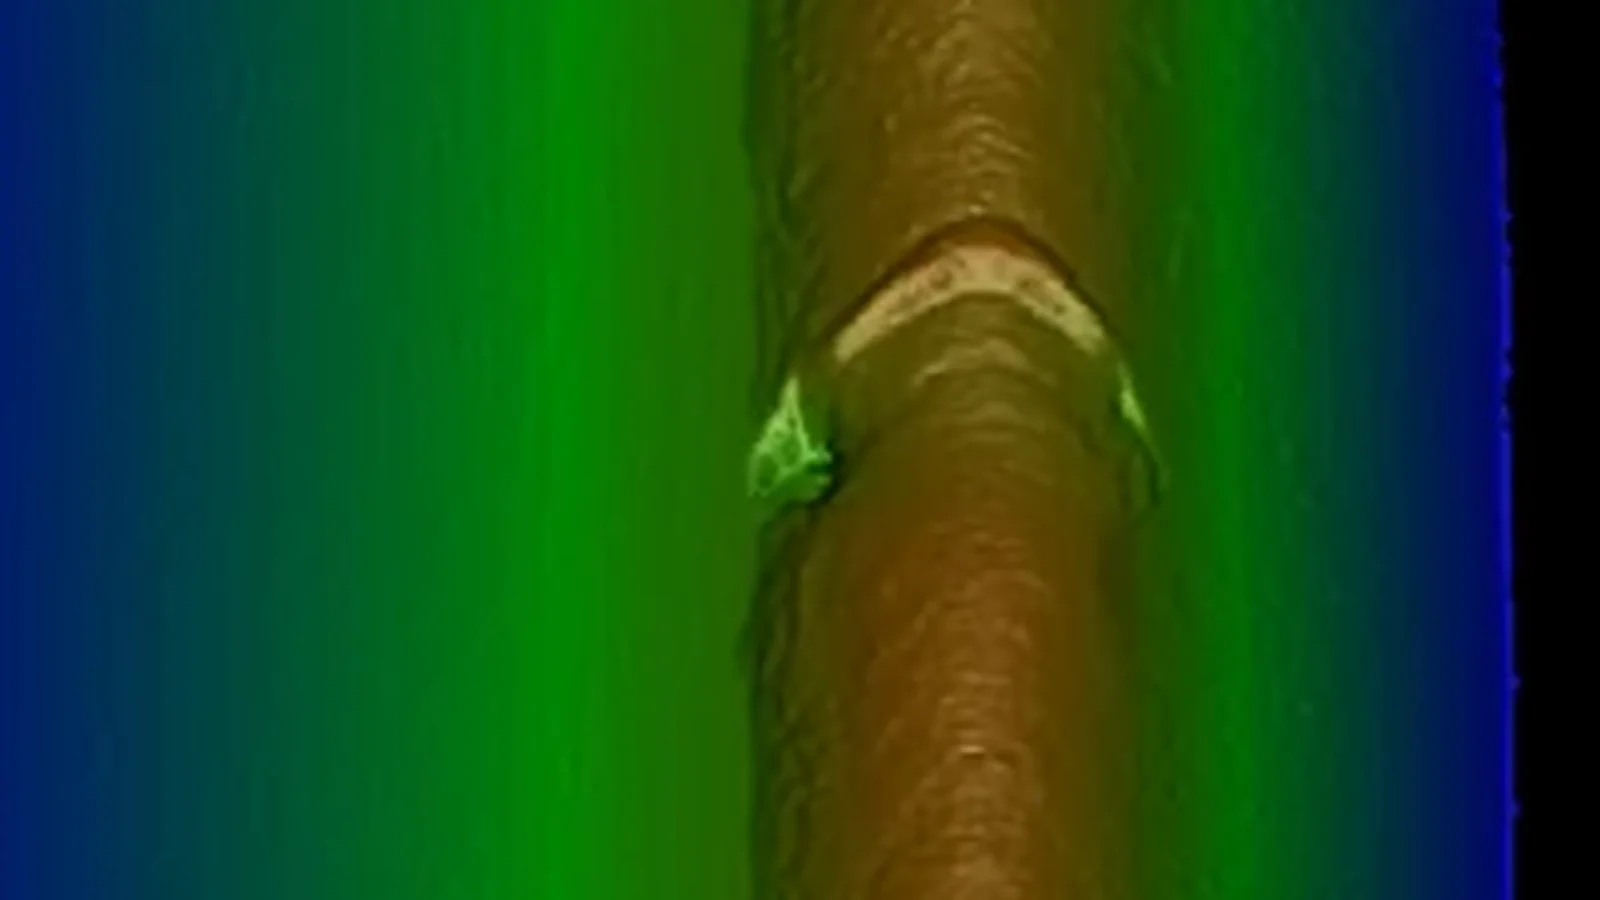
一句话看懂电池顶盖焊缝缺陷只是亚毫米级的凸起和凹坑。该方法用 Phong 光照渲染三维深度图,把微小的高度变化转换为强烈的亮度对比,再用 247 万参数的 YOLO 网络检测:六类缺陷上 mAP@50 达 93.8%。
问题背景
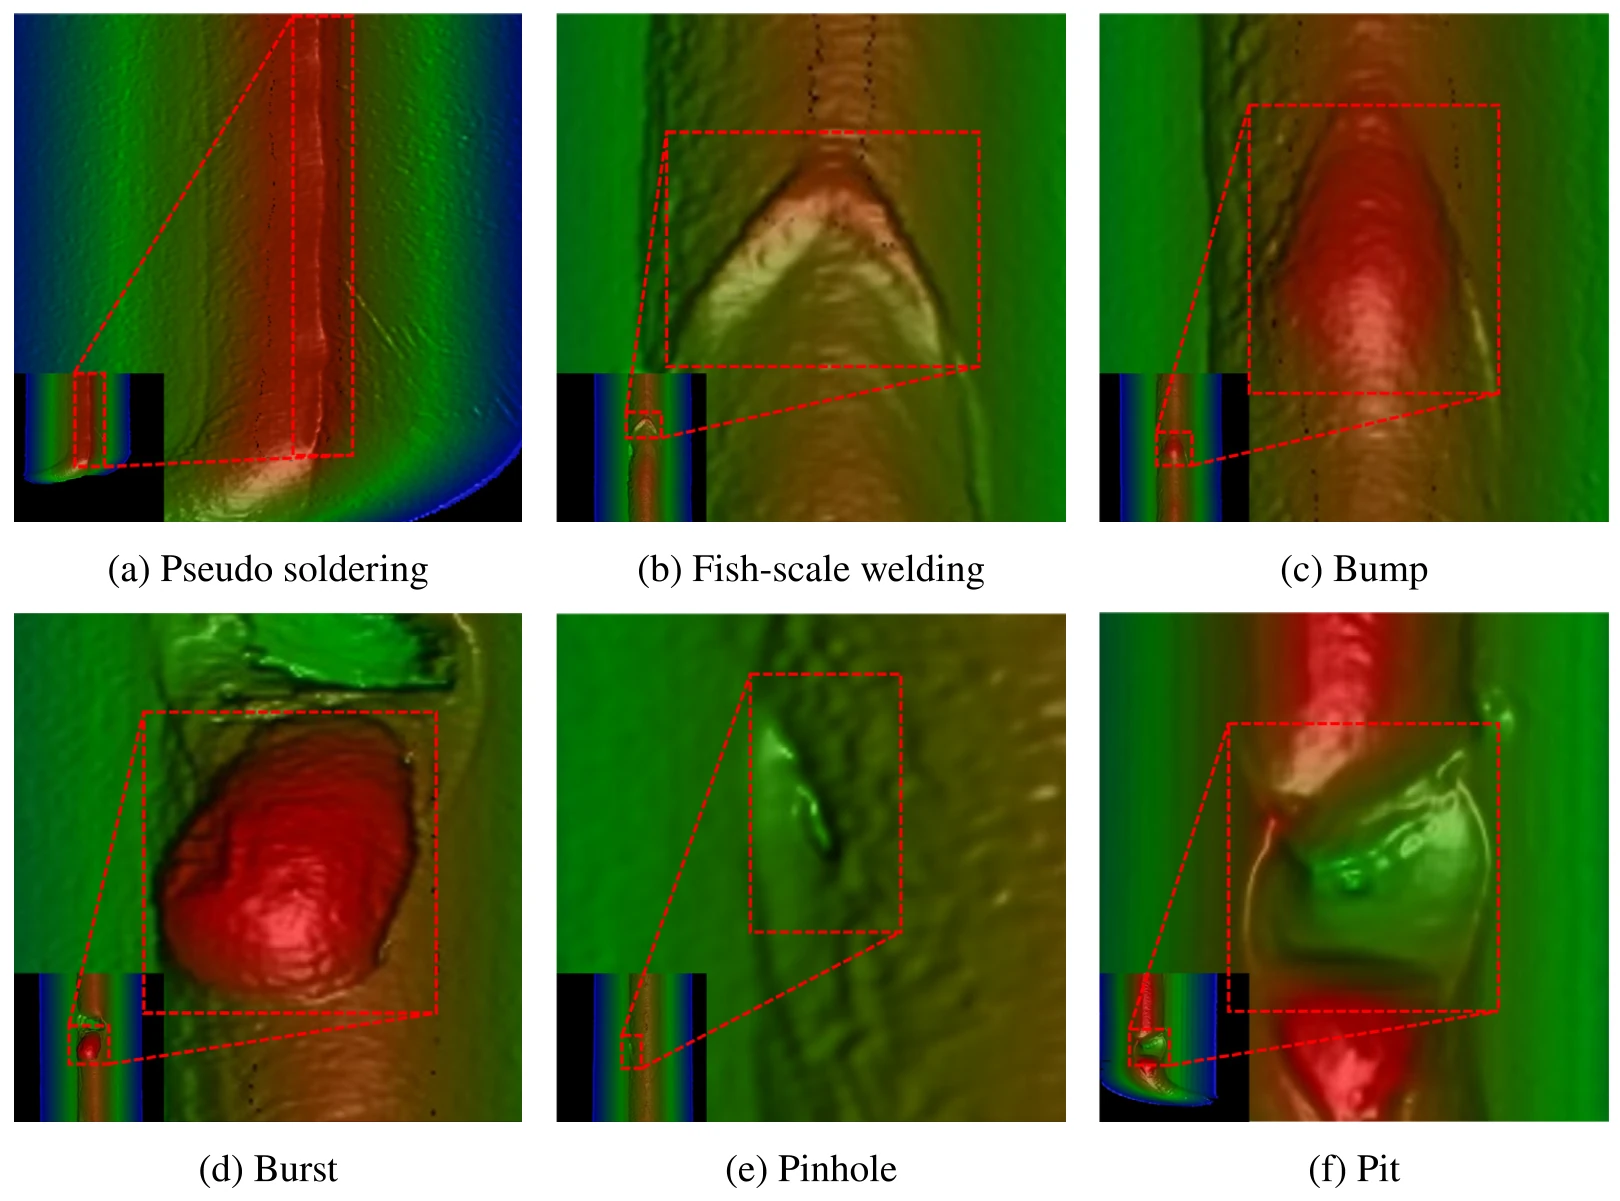
锂离子电池顶盖的焊缝决定电芯的密封性能,焊缝缺陷可能导致电解液泄漏或热失控。据作者分析,自动检测焊缝难在三点。缺陷与正常焊缝的高度差仅为亚毫米级,在反光、纹理微弱的金属表面上不会形成稳定的亮度对比,因此普通二维相机图像中几乎没有可用的缺陷信号。三维扫描仪能记录这种偏差,但点云网络太慢、太重,不适合产线。而把深度图直接输入二维卷积网络时,网络看到的是标量灰度场,微小缺陷容易被忽略。
因此,本文保留三维测量,但改变它呈现给检测器的方式:用一种确定性、物理上可解释的渲染把深度图转换为彩色图像,使微小的几何变化变成强烈的光度对比,再由轻量的二维检测器在该图像上检测。推理时无需多传感器融合,也无需点云处理。
方法原理
框架分两个阶段(论文图 1):深度—法向引导的光照渲染,以及用作者称为 YOLO-WaveletTiny(YOLO-WT)的网络进行检测。
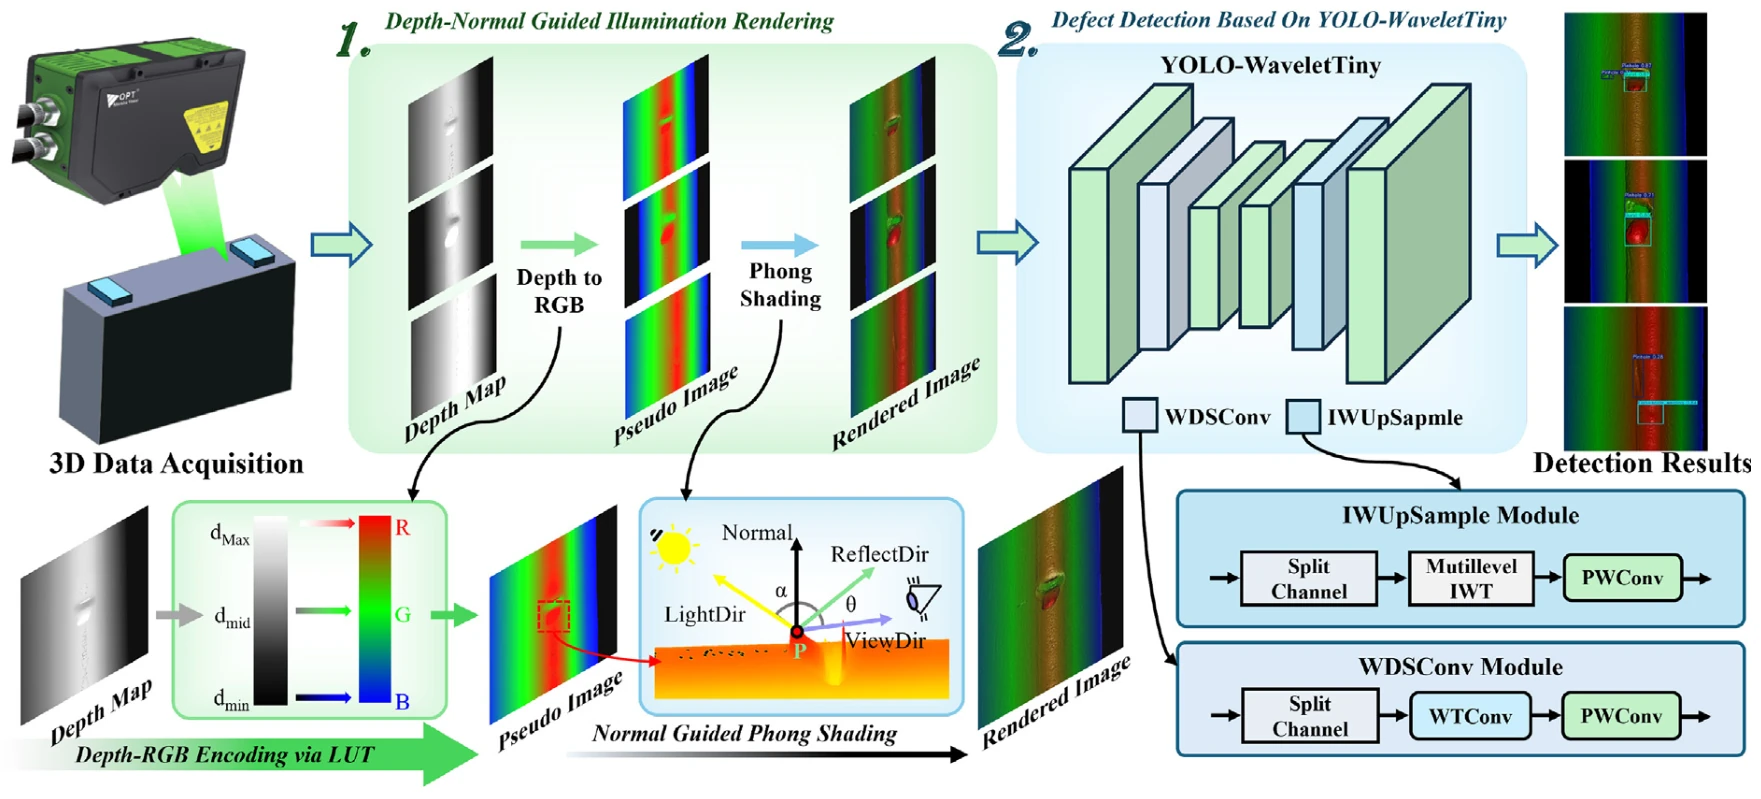
- 深度采集。 用三维线激光轮廓扫描仪(OPT-LPC61)扫描焊缝,得到单视角深度图。所有实验均不做多视角配准或融合。
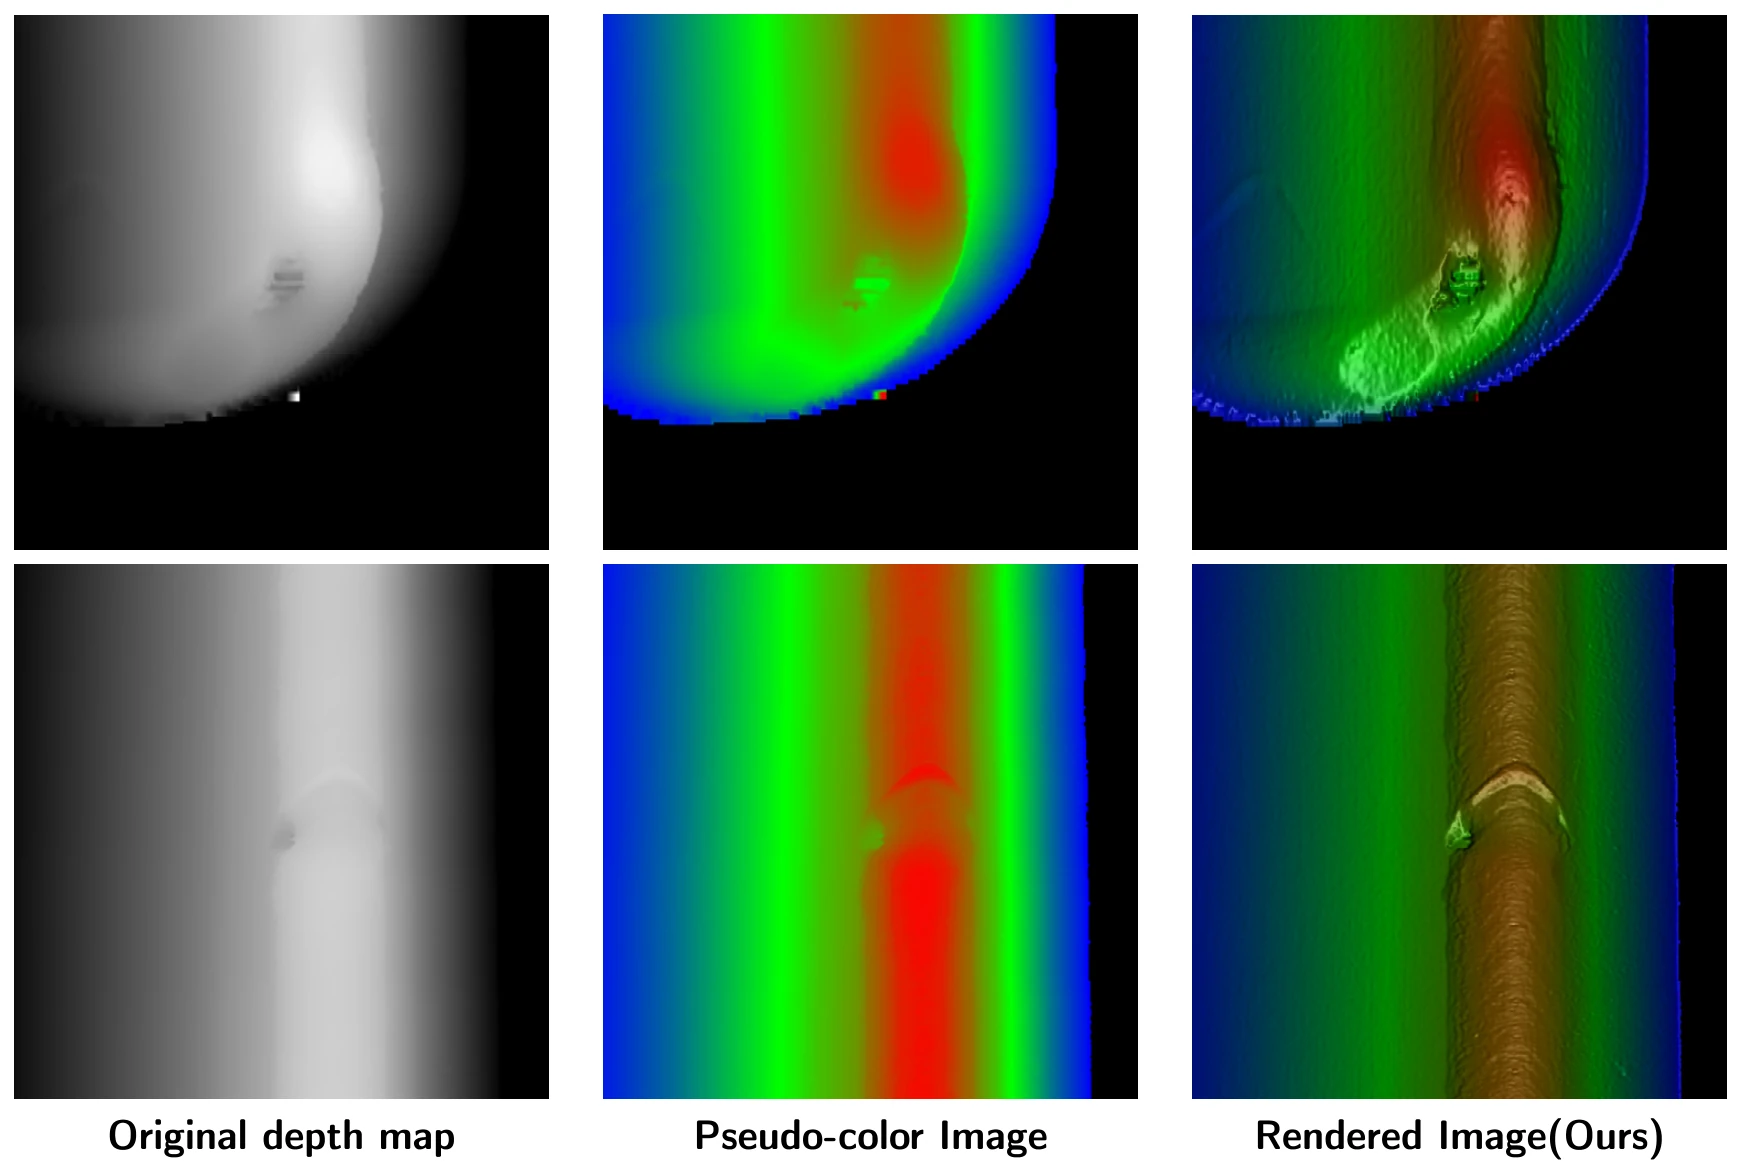
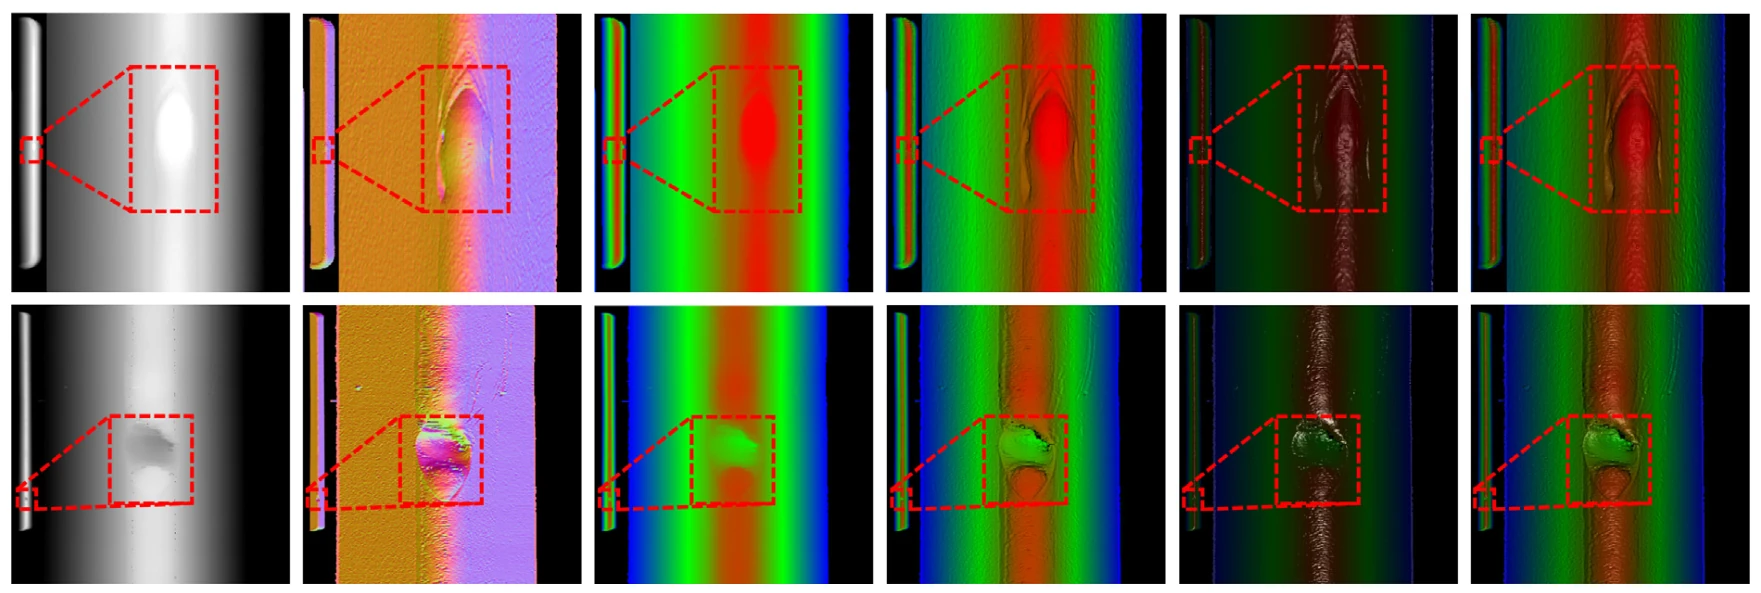
- 深度—RGB 映射。 查找表不采用固定色表,而是根据每幅深度图的统计量构建。直方图箱宽由 Freedman–Diaconis 准则给出,h = 2·IQR / ∛N;直方图的累积分布被线性映射到 0–255 的索引范围,再由分段 RGB 渐变把每个索引转换为颜色。得到的伪彩色图承载焊缝的整体深度层次。
- 表面法向量。 对每个像素构造指向邻点的两条对角向量,二者叉乘并归一化即得表面法向量。正常焊缝上法向量方向一致;在凹坑和凸起处,法向量发生突变。
- Phong 光照。 法向量驱动 Phong 模型:环境光、漫反射(N·L)和镜面反射((R·V)ⁿ)三项相加得到光照强度 I,渲染图等于 I 乘以伪彩色图。由于结果取决于法向量的点积,微小缺陷引起的细小法向扰动也会带来显著的亮度变化。渲染用 C++ 和 OpenCV 实现,参数(论文表 3)为经验值,例如环境光权重 0.1、漫反射 0.5、镜面反射 0.3、高光指数 32。
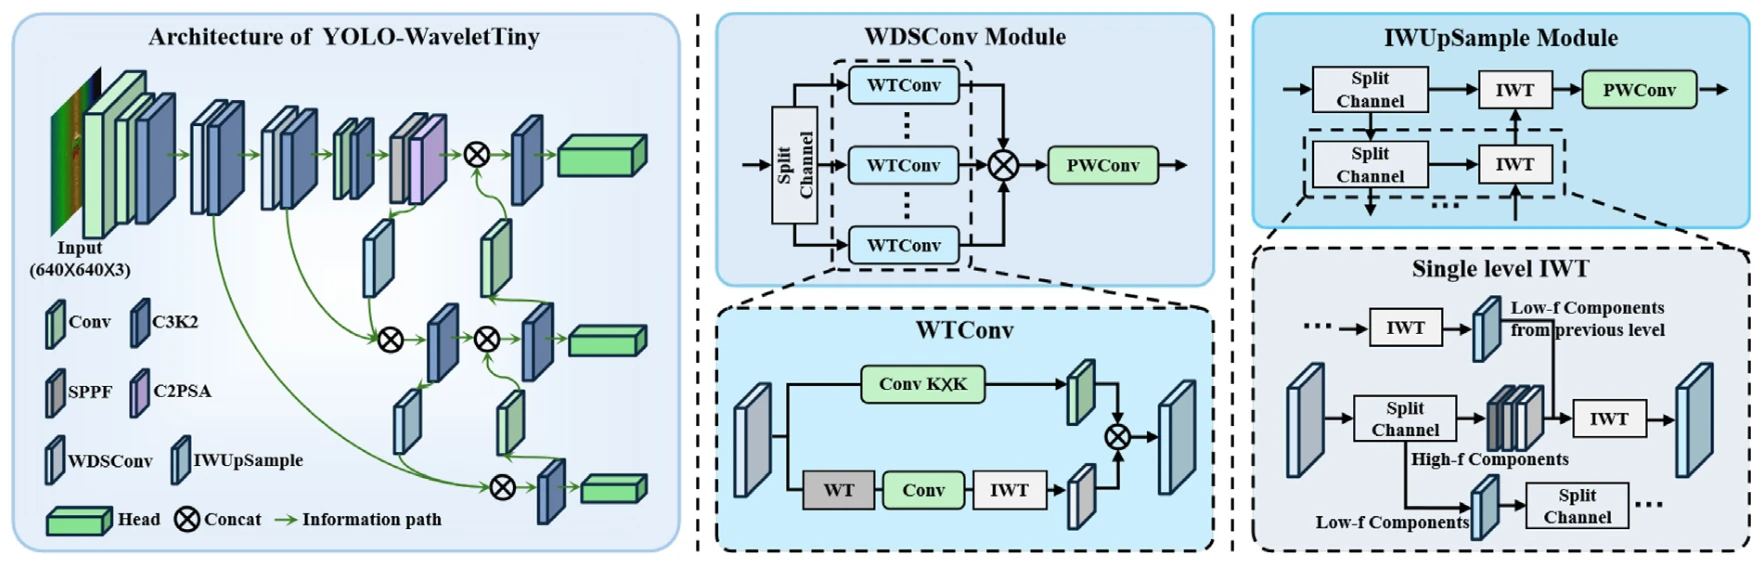
- YOLO-WaveletTiny。 检测器以 YOLOv11n 为基础,加入两个小波模块。主干中的 WDSConv 用 Haar 小波分解代替 3×3 深度卷积,得到一个低频子带和三个高频子带,对每个子带做深度卷积后经逆小波变换重建,再用 1×1 卷积投影。颈部的 IWUpsample 用多级逆小波重建代替插值上采样,使细微的高频缺陷细节在特征融合中不被模糊。
实验结果
数据集来自汽车电池顶盖焊缝的真实产线检测,包含六类缺陷,样本数从 104 个凸起到 381 个针孔不等,类别明显不均衡(表 2)。每个样本是一幅单视角深度图,裁剪为 640 × 640 像素,按 8:1:1 划分训练、验证和测试集。训练 250 个轮次,使用 SGD,不用预训练权重;检测在 RTX 3080 上运行。
渲染为何有效。 论文先度量各种表示区分缺陷与背景的能力(表 5)。渲染图的边缘梯度增益最高(4.130),但并非每项指标都最高:伪彩色图的平均强度对比最大(0.064),单独的镜面反射分量信噪比最高(1.557)。渲染图在这两项上分别为 0.051 和 0.771,兼顾了三项指标。第二项分析以 16 × 16 像素块为单位,计算法向方向离散度与局部 Michelson 对比度的相关性(表 6)。渲染图在所有表示中相关性最强(Pearson 0.489、Spearman 0.737、Kendall 0.557),而伪彩色图几乎不相关(Pearson 0.121)。
对六个渲染参数的 Morris 敏感性分析表明,环境光权重和光源方向主导全部三项可见性指标,漫反射权重和高光指数的影响弱且稳定,可固定为常用值(表 7)。对深度图施加高斯噪声、脉冲噪声和随机遮挡时,强度对比和信噪比逐渐下降。遮挡下边缘增益反而虚增,因为缺失的数据块产生了伪边缘;作者据此指出,有遮挡的扫描在做基于边缘的分析前需要先补洞。
光照模型的选择。 用同一个 YOLOv11n 检测器比较了六种经典模型(表 9)。Phong 与 Blinn-Phong 的 mAP@50 并列最高(91.0%),Phong 的精确率最高(90.3%,与 Gooch 并列),召回率为 87.3%。Minnaert 的 mAP@50-95 略高(46.5% 对 46.3%),Rim Lighting 的召回率更高(88.2%)。Phong 在 CPU 上也是六种中最慢的,每幅 15.2 ms;作者认为考虑到漏检的代价,这是可以接受的。
检测器。 消融实验(表 10)中,单独加入 IWUpsample 把 mAP@50 从 91.0% 提高到 93.2%,计算量略增;单独加入 WDSConv 让模型更小(245 万参数、5.6 GFLOPs),但精度下降(90.7%)。两者结合达到 93.8% 的 mAP@50、47.6% 的 mAP@50-95 和 88.7% 的召回率,参数比基线少 4.6%,计算量少 10.9%。每幅图的延迟从 5.5 ms 增至 7.3 ms,作者认为仍满足产线的实时要求。精确率略有下降(89.9% 对 90.3%):模型以少量误报换取更少的漏检,作者指出这在检测中通常更可取。五折交叉验证的 mAP@50 为 94.8 ± 1.03%(表 11)。
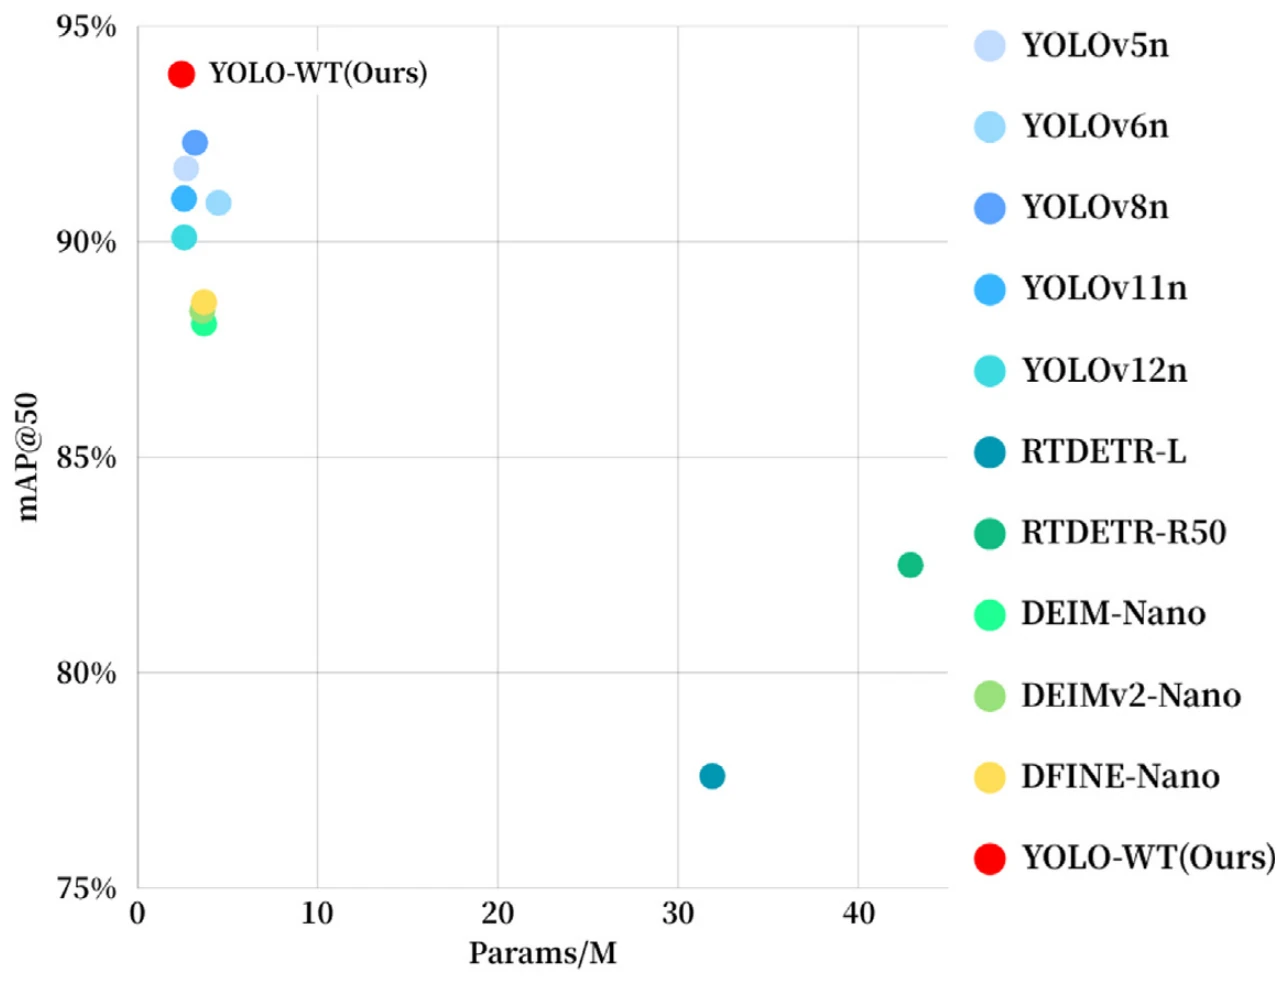
在所比较的二维检测器中(表 12),YOLOv8n 的 mAP@50 排第二(92.3%)。在 mAP@50-95 上,YOLO-WT(47.6%)略低于 DFINE-Nano(48.6%)、DEIM-Nano(48.3%)和 DEIMv2-Nano(47.7%),但后三者更大也更慢(360 万至 370 万参数,14.9 至 18.0 ms,对比 7.3 ms)。作者指出三点局限:渲染参数固定在单一工作点,精确率为召回率作了少量让步,数据只来自一条产线。后续工作包括参数自动调节、提高精确率,以及把数据扩展到其他材料和焊接工艺。
引用
@article{cao2026physically,
  title={Physically inspired geometry-to-photometry rendering and lightweight convolutional neural network for real-time weld defect detection},
  author={Cao, Ling and Qiu, Jiajun and Zhang, Yunzhi and Feng, Daquan and Pan, Wei},
  journal={Engineering Applications of Artificial Intelligence},
  volume={185},
  pages={116464},
  year={2026},
  publisher={Elsevier},
  doi={10.1016/j.engappai.2026.116464}
}