Automatic geometric calibration and unwarping of rotating line-scan imaging systems using elliptical distortion of circular patterns
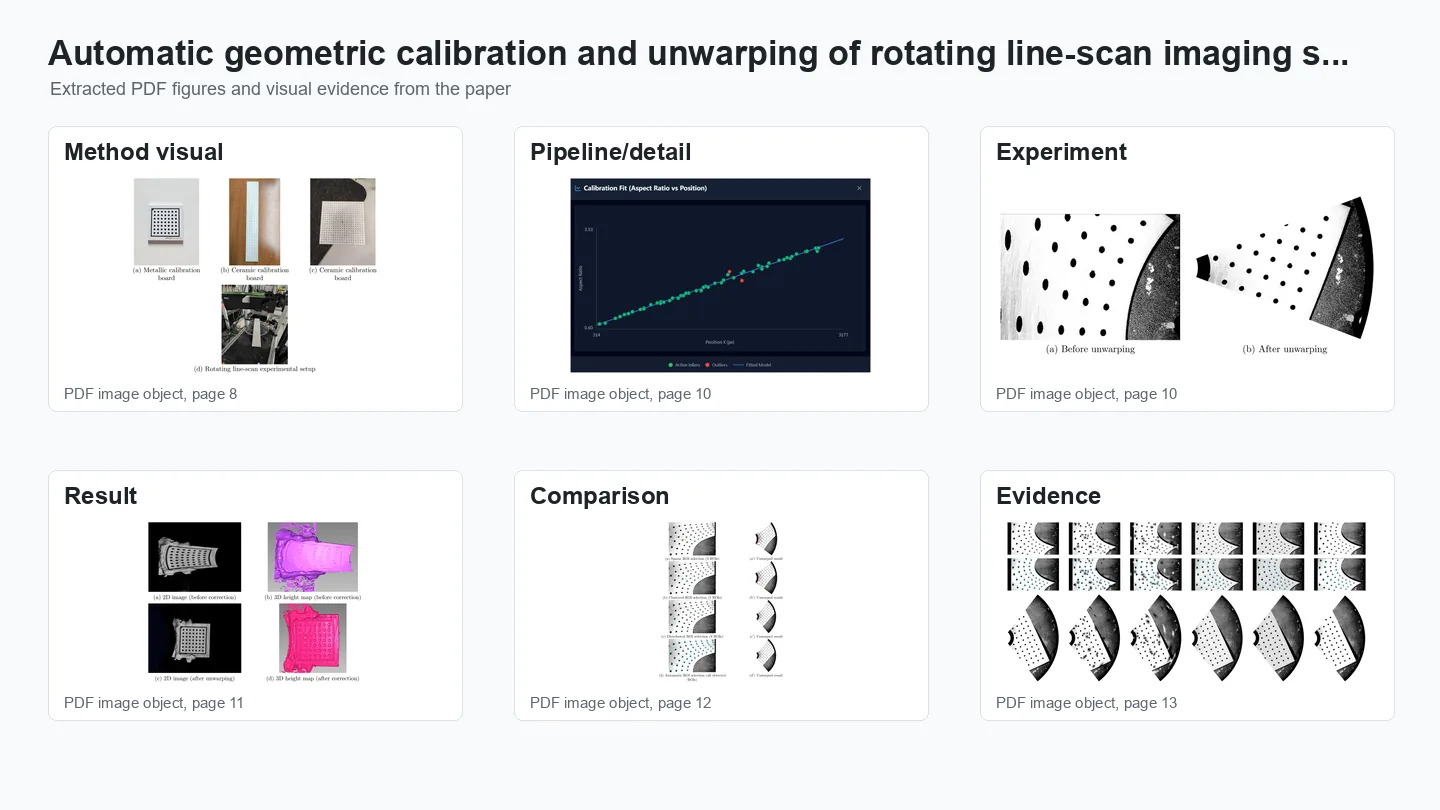
一句话看懂旋转线扫系统会把圆孔拍成椭圆。该方法从这些椭圆中读出旋转中心和角采样率,再对二维图像和三维高度图做展开校正,无需编码器。
问题背景
线扫相机每次只采集一行,图像的第二个维度由运动提供。因此成像过程取决于运动方式,标定必须把这种运动描述清楚。现有的线扫相机标定方法大多假设物体沿直线平移通过传感器。然而许多检测系统采用旋转扫描,例如圆柱形工件检测、旋转表面轮廓测量,以及对旋转对称物体的全景成像。此时每条扫描线对应不同的转角,形成扇形扫描(极坐标)几何,使二维强度图像和三维高度轮廓同时发生畸变。针对旋转扫描系统的标定方法通常依赖已知的角运动、机械测量或旋转编码器,增加了系统的复杂度。
缺失的信息其实就藏在畸变之中。在旋转扫描下,标定板上的圆孔成像为椭圆,而椭圆的中心与长宽比在图像中的变化规律,恰好编码了旋转几何。已有工作虽然也使用圆形靶标和椭圆拟合,但通常把椭圆形变视为投影或失准带来的次要效应,而没有把它当作扫描几何的载体加以利用。
方法原理
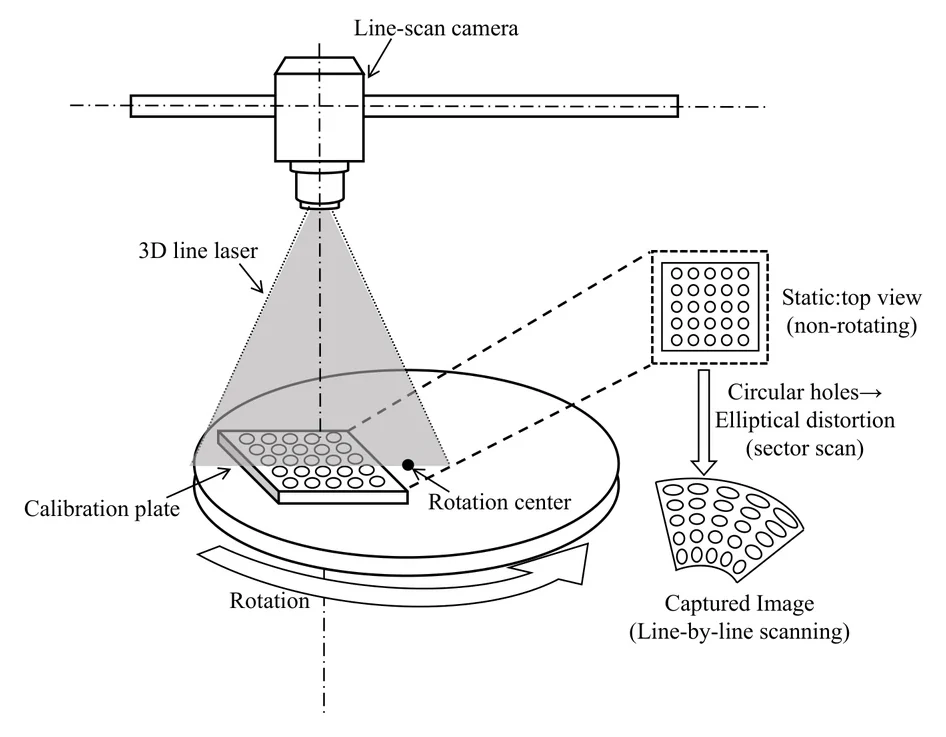
该方法把图像视为极坐标数据:像素所在的列对应它到旋转中心的距离 r = x − xc,所在的行对应转角 θ = k(y − yc),其中 k 为角采样率(单位为弧度/行)。旋转中心 (xc, yc) 和 k 均为未知量,三者都由一幅简单圆孔标定板图像中的椭圆估计得到,无需编码器、机械测量或辅助传感器。随后,同一个从极坐标到笛卡尔坐标的变换同时校正二维图像和三维高度图。
- 扫描。 传感器保持静止,标定板随旋转台转动。每条扫描线在新的转角下构成图像的一行,因此行记录转角,列记录到旋转中心的距离。
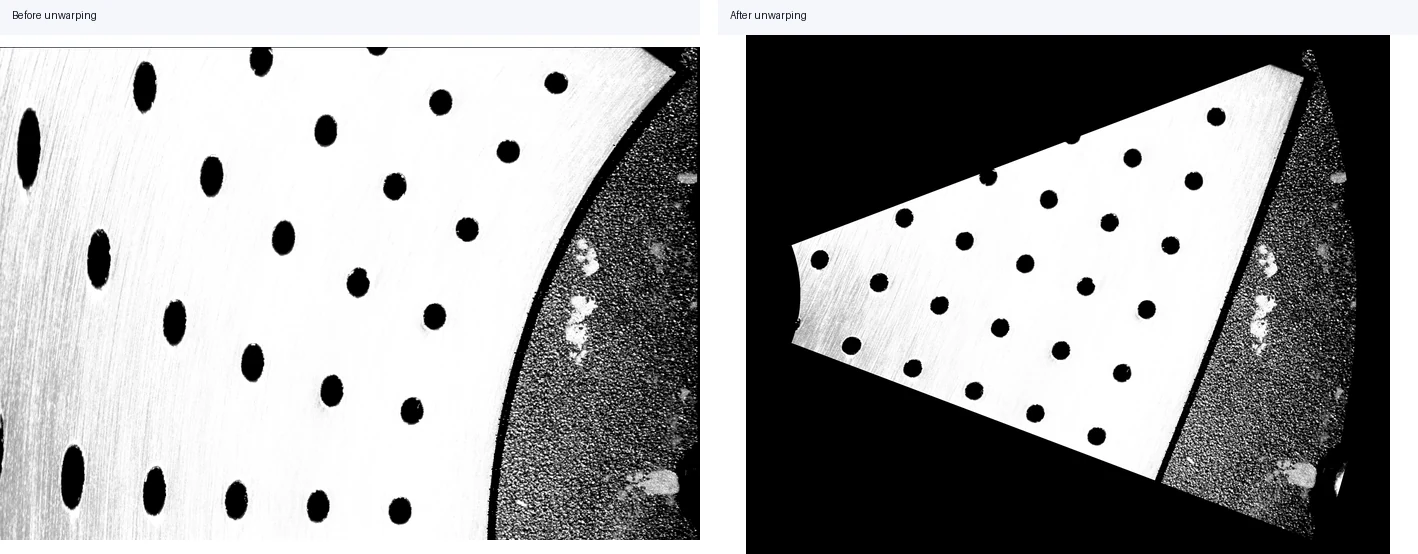
- 圆变椭圆。 在这种扇形扫描映射下,每个圆孔都成像为椭圆,其形状取决于所在位置。单个椭圆可能受噪声、局部遮挡或边缘定位误差的干扰,但所有椭圆整体上呈现稳定的变化趋势;该方法正是从这些整体趋势、而非某一个高精度测量中估计标定参数。
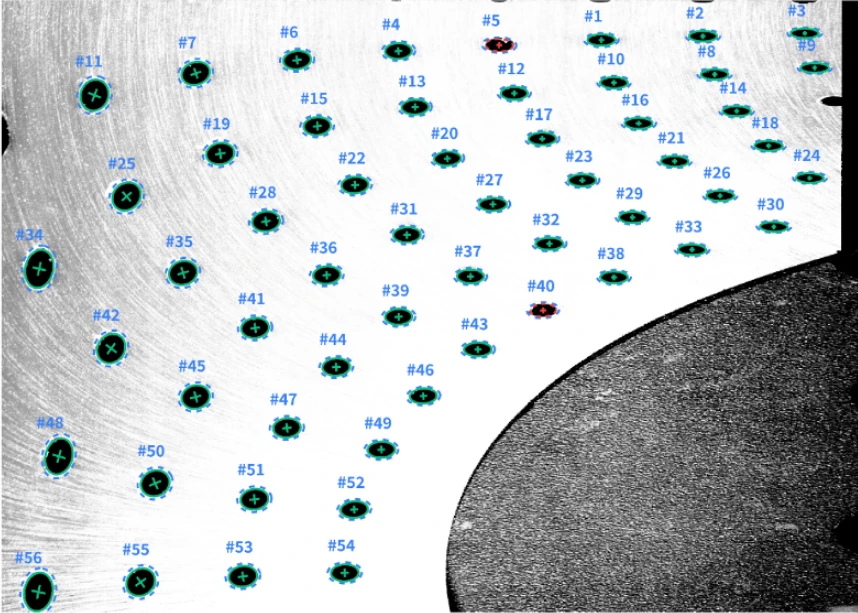
- 对每个孔拟合椭圆。 先(手动或自动)定位圆孔区域,用自适应阈值分割,再沿图像梯度方向把边缘细化到亚像素精度。剔除离群边缘点后,用直接最小二乘法拟合椭圆,记录其中心和长宽比 ρi = rx,i / ry,i;残差过大或长宽比不合理的椭圆被剔除。
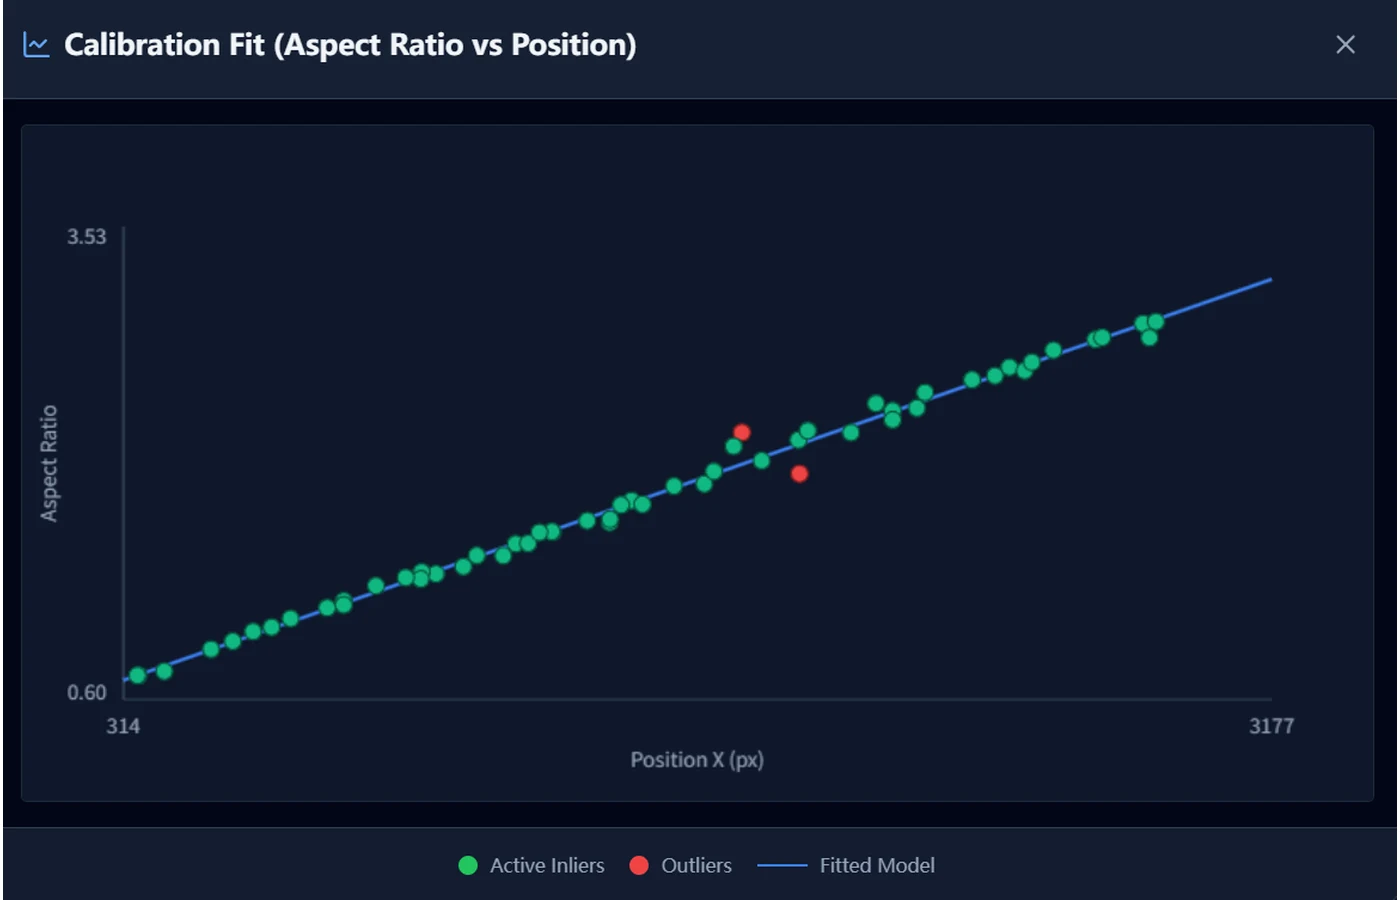
- 回归求旋转中心和角采样率。 长宽比随椭圆中心的水平位置近似线性变化,ρ = a·cx + b,因此直线过零的位置就是旋转中心 xc = −b/a。由于斜率 a 的微小误差会使 xc 明显偏移,直线采用稳健拟合:先用 RANSAC 剔除粗大离群点,再用基于残差的迭代最小二乘精化(ILS)舍去残差较大的测量并重新拟合,通常 2–3 次迭代即可收敛。对角度与各椭圆中心的竖直位置再做一次线性回归,θ = k·cy + d(d = −k·yc),斜率即角采样率 k,截距则给出竖直方向的中心 yc。
- 展开校正。 利用估计出的 xc、yc 和 k,把校正图像中的每个像素映射回原始图像,并通过双线性插值取值,椭圆随之恢复为圆。对于三维数据,每个高度值转换为点 X = r cos θ,Y = r sin θ,高度 Z 保持不变。激光轮廓仪的二维强度图像和三维高度图来自同一组测量,因此一个变换即可同时校正两者。
实验结果
所有实验均在真实系统上完成:一台工业激光三角测量轮廓仪(OPT Machine Vision LPF2-050,405 nm 蓝色激光,每条扫描线 3,200 个采样点)安装在可编程精密旋转台上方。轮廓仪保持静止,标定靶随旋转台匀速转动,二维强度图像和三维高度轮廓由同一组测量同时生成。三块材质不同(金属与陶瓷)、孔位布局各异的圆孔标定板,给出了一致的旋转中心和角采样参数估计。椭圆拟合的平均均方根代数距离误差为 0.42 像素。展开校正恢复了二维图像中的圆孔;同一变换也减小了三维重建表面的残余几何畸变,提高了其空间规则性。
参与回归的椭圆越多,估计越稳定。在 50 次随机重复实验中,xc 的标准差在使用 5 个椭圆时为 2.1 px,10 个时降至 0.6 px,20 个时为 0.3 px;自动检测加 ILS 同样达到 0.3 px(表 1)。让椭圆在视场中分布得更广,比单纯增加数量更重要:论文建议使用约 8–30 个分布均匀的椭圆,覆盖视场的至少 30%–50%。在模拟的局部遮挡、椒盐噪声、散斑噪声和离焦模糊条件下,该方法同样保持稳定(图 10)。当扫描角度超过约 10° 时回归结果稳定,大多数实验中 R² > 0.99。
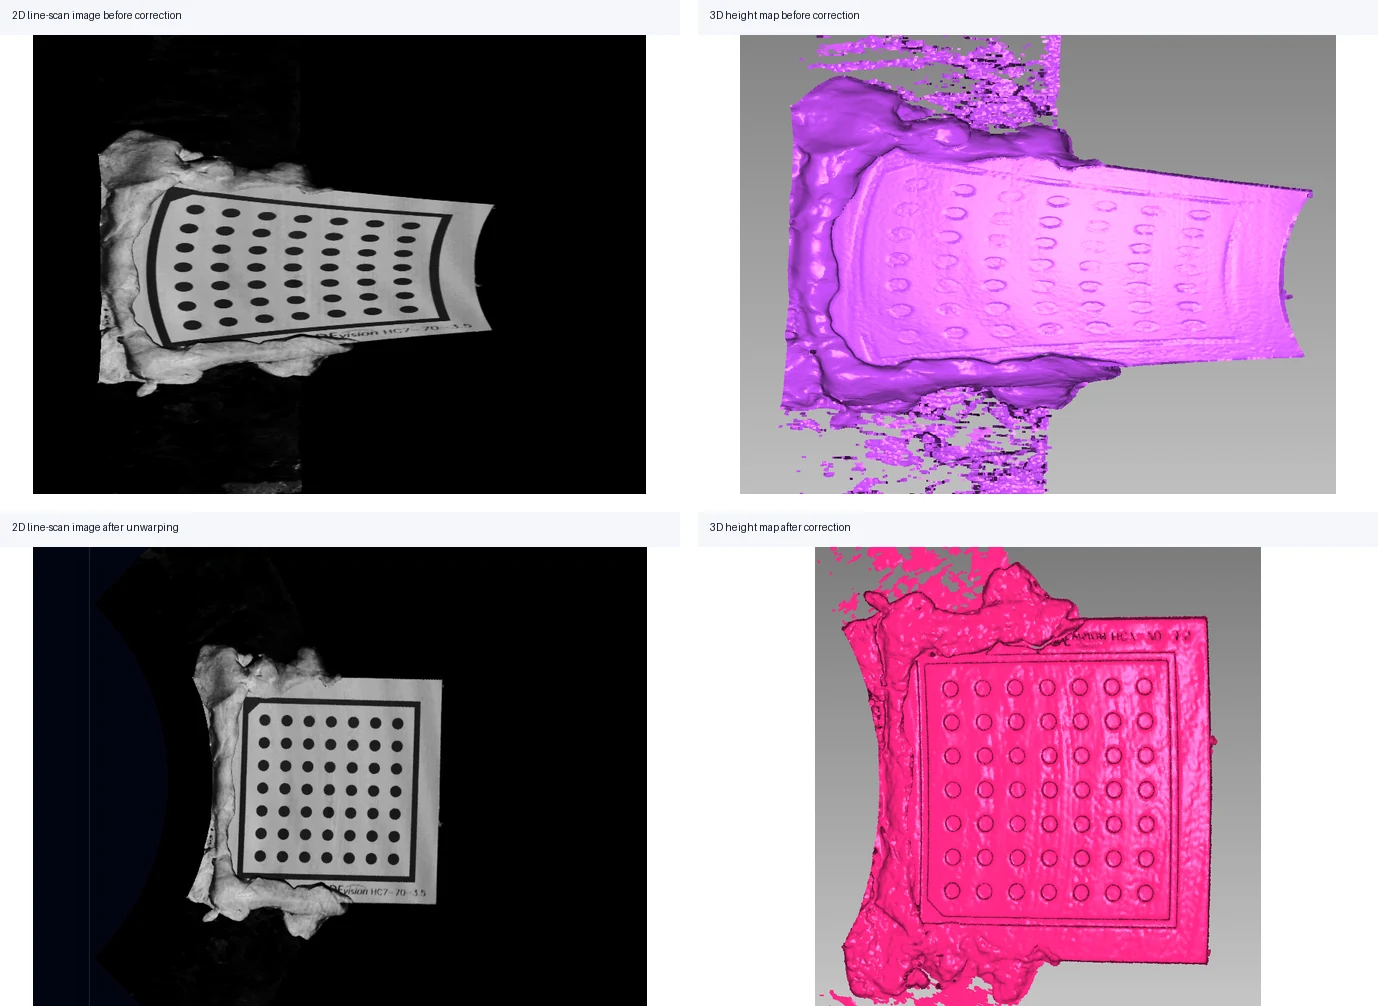
作者也说明了该方法的局限。模型假设旋转轴垂直于成像平面,且扫描线经过标定圆盘的中心;若存在转轴倾斜、摆动或扫描线横向偏移,则需要引入额外参数。扫描角度过小时,椭圆接近圆形,xc 和 k 难以观测。镜头畸变较强时应先做去畸变处理,标定板翘曲或不平整也会使椭圆中心产生偏差。对于三维数据,该校正只针对扫描几何引起的畸变,并未对激光平面标定或焦距变化建模。
引用
@article{cao2026automatic,
  title={Automatic geometric calibration and unwarping of rotating line-scan imaging systems using elliptical distortion of circular patterns},
  author={Cao, Ling and Zhang, Wenxin and Feng, Daquan and Pan, Wei},
  journal={Optics and Lasers in Engineering},
  volume={203},
  pages={109793},
  year={2026},
  publisher={Elsevier},
  doi={10.1016/j.optlaseng.2026.109793}
}