Precision 3D volume measurement of transparent adhesives via spectrally optimized line laser scanning and enhanced centroid extraction
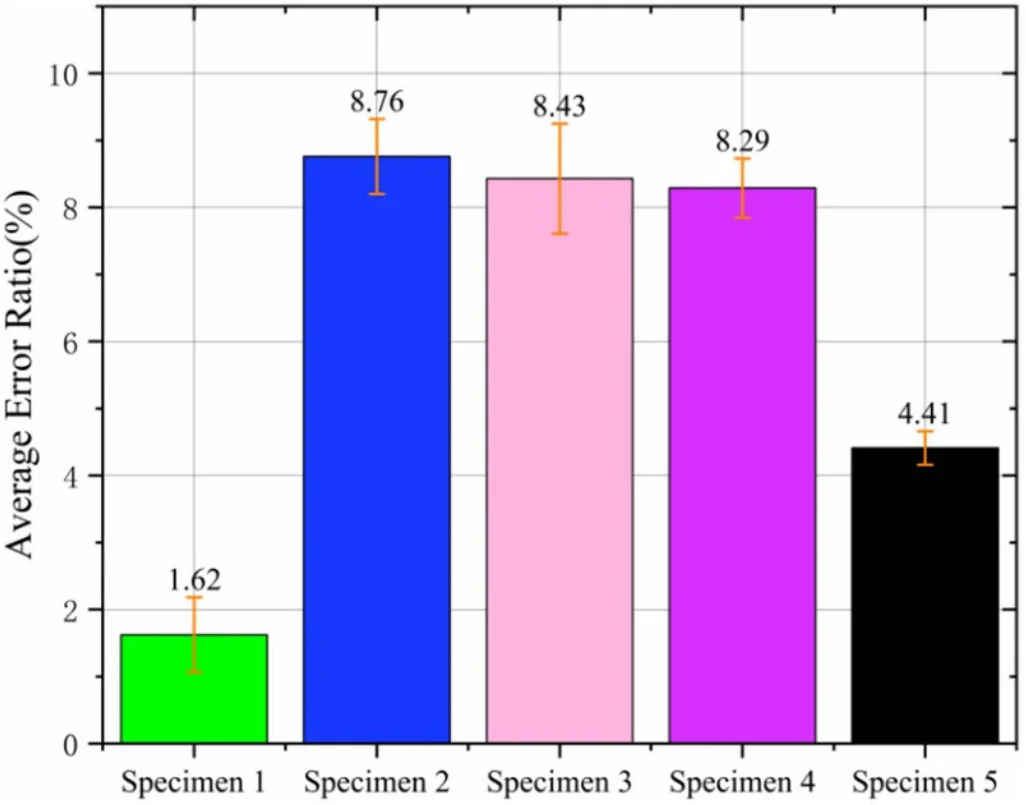
一句话看懂透明胶体会让激光直接穿透,难以扫描。将胶体点在吸收紫色激光的黄绿色基板上,再配合鲁棒的光条中心筛选,测得的点胶体积平均相对误差仅为 1.62%。
问题背景
在电子封装和精密制造中,自动点胶机以点胶、画线、涂覆等方式施加胶体。气动点胶机通过气压大小和阀门开启时间控制出胶量,而气压波动会使出胶不均匀:胶量过多会溢胶,胶量过少则会导致粘接强度不足或气密性下降。测量实际点出的胶体体积,可以为出胶量校准提供数据依据。人工用卡尺测量费时且不准确,超声方法对材料特性和环境变化敏感,电化学方法则因大多数胶体是电介质而难以可靠应用。光学非接触三维测量效果很好,但主要适用于不透明材料。
透明胶体违背了结构光、光度立体和立体视觉等方法所依赖的漫反射假设:光线会发生多次反射和折射,材料表面又缺乏纹理特征,导致重建结果不准确甚至不完整。已有针对透明物体的激光扫描方法,或依赖复杂的光线追迹,计算代价高;或采用多阶段立体成像框架,在强交叉反射下仍不稳定,且硬件成本更高。
方法原理
系统为单目线激光扫描系统:紫色激光器向点胶区域投射光条,CMOS 相机对其成像,移动机器人平台带动试样在传感器下方运动。相机标定是自动完成的:将标定板固定在精密升降台上,按已知步长逐级升高;在每个高度先采集一幅激光光条图像,再关闭激光、打开固定光源,采集一幅标定板图像。合并两幅图像即可得到光条中心点的世界坐标,随后联合估计全部相机参数,并以最大似然估计和 Levenberg–Marquardt 迭代进行优化。这取代了传统的两阶段标定(先用至少 15 个位姿标定相机,再单独标定相机与激光平面的关系),避免了第一阶段的误差传递到第二阶段。每次扫描随后依次经过以下步骤。
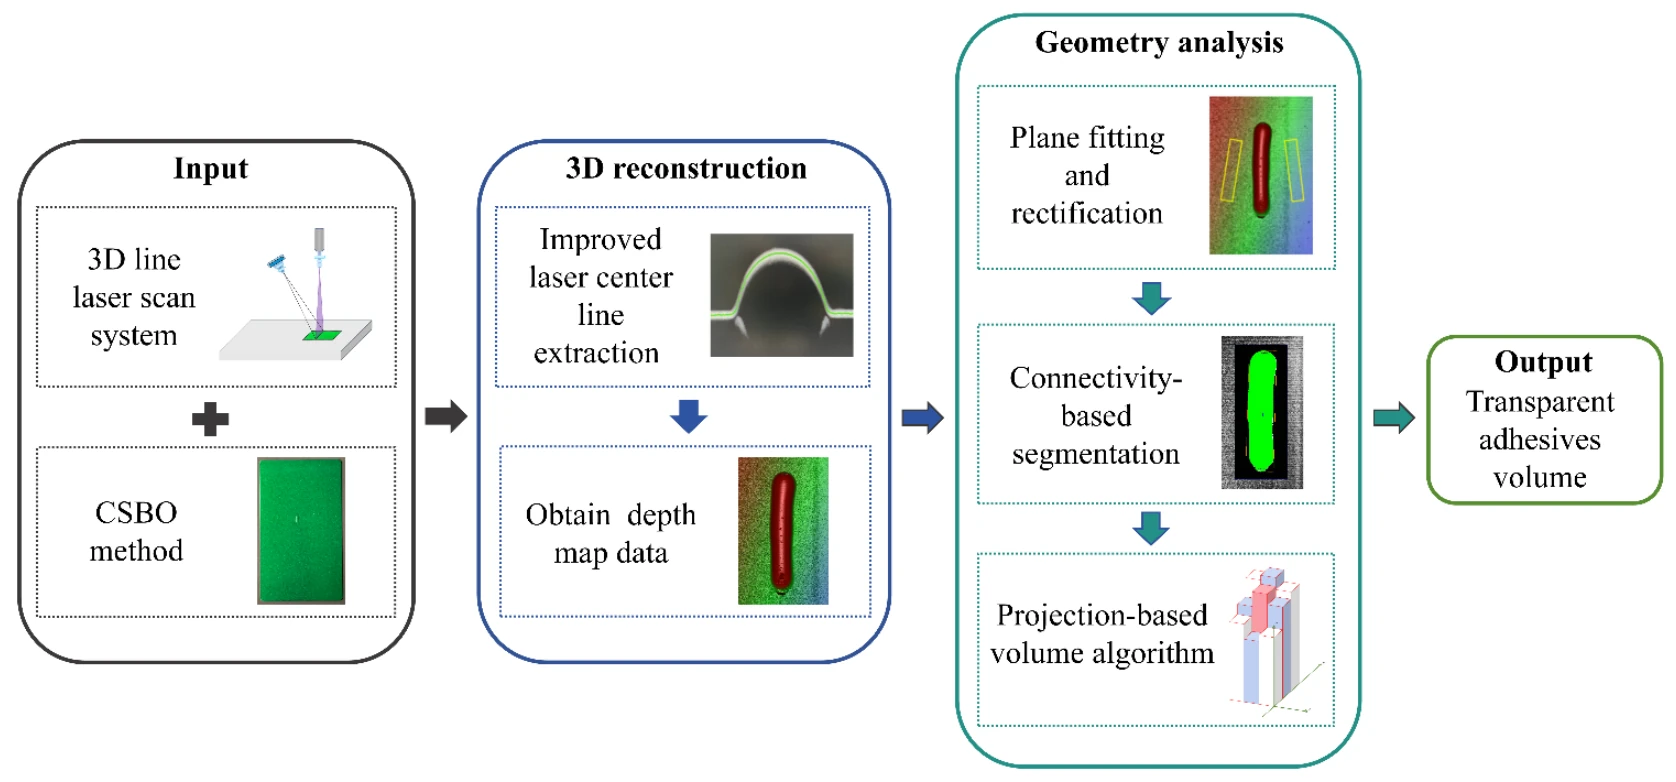
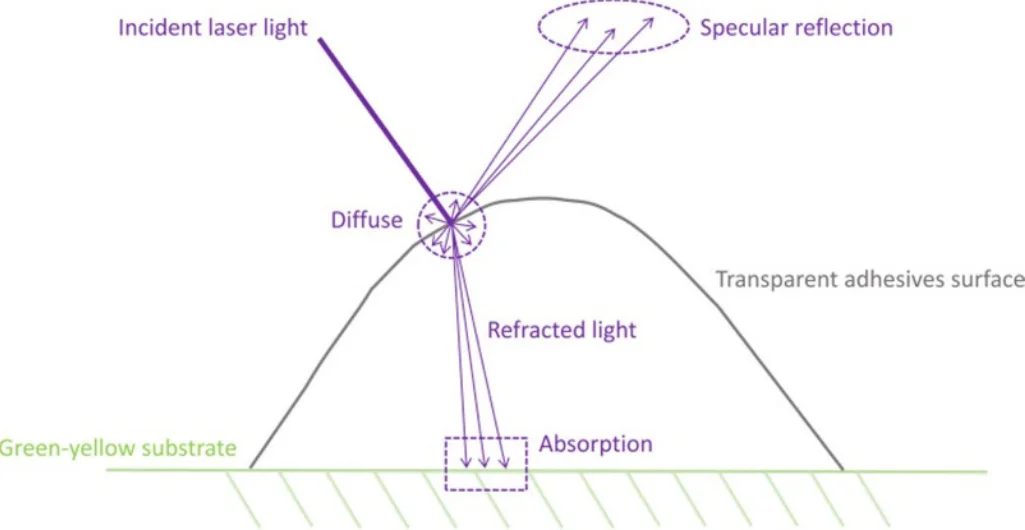
- 互补光谱背景优化(CSBO)。 将胶体点在黄绿色基板上。黄绿色是紫色的互补色,因此基板会吸收穿过胶体的紫色激光,抑制这部分光本会引起的散射和反射干扰,且无需光线追迹模型或辅助设备。
- 提取候选中心点。 先对每幅光条图像做均值滤波。在每一像素行中,经方向一致性校验的梯度分析找出灰度先上升、再下降至少阈值 K 的候选区域;再以 w(I) = I / (256 − I) 加权的灰度重心法,在每个区域内求出一个亚像素候选中心。
- 动态加权多因子评分(DWMF-SS)。 对同一行中的每个候选点,按连续性(相邻行中位置偏移在阈值内的点数)、灰度强度、与上一行保留点的接近程度三项打分,权重分别为 0.1、0.8、0.1。灰度低于该行最亮候选点 10% 或宽度超过 20 像素的候选点记零分,保留得分最高的点。
- 得到完整中心线和深度图。 评分之后再做一次筛选,剔除长度小于最小连续长度的异常跳变区域,长度小于插值阈值的断裂处用线性插值补齐。借助标定参数,将每条中心线转换为世界坐标,再把所有轮廓投影到深度图空间,得到胶体表面的深度图。
- 计算体积。 用主成分分析(PCA)在平台的感兴趣区域上拟合基准平面,并通过刚体变换将深度图校正到该平面。基于连通域的分割(三维 Otsu 阈值、游程编码、八邻域连通分析)提取出胶体区域。每个像素视为底面为 Δx × Δy、高为 z 的棱柱,体积为 V = Δx·Δy·Σz。
实验结果
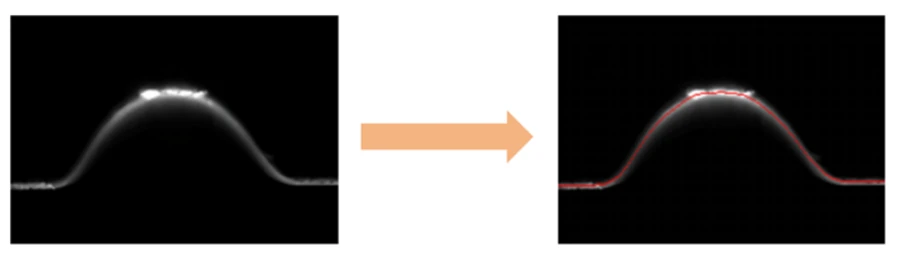
在中心提取实验中,各方法首先在一幅带有强边缘扩散噪声的光条图像上比较,噪声来自金属表面的光泽。Steger 法在光条边缘附近误提取了噪声点,灰度重心法在噪声干扰下无法准确提取中心线,细化法则沿噪声点提取出错误的骨架;而本文方法得到的中心线连续、平滑,与光条形状吻合。以标定板上的真实中心线为参照,其 RMSD 比 Steger 法、灰度重心法和细化法分别降低 74%、93% 和 55%。权重 0.1、0.8、0.1 是在这幅噪声图像上比较六组权重后选定的。由于需要处理额外的候选点,本文方法的耗时是普通灰度重心法的 1.13 倍,但作者认为其速度仍满足工业实时要求。在其系统中,基于 FPGA 的实现最高处理速度可达 18 kHz(约 55.6 µs 每帧)。
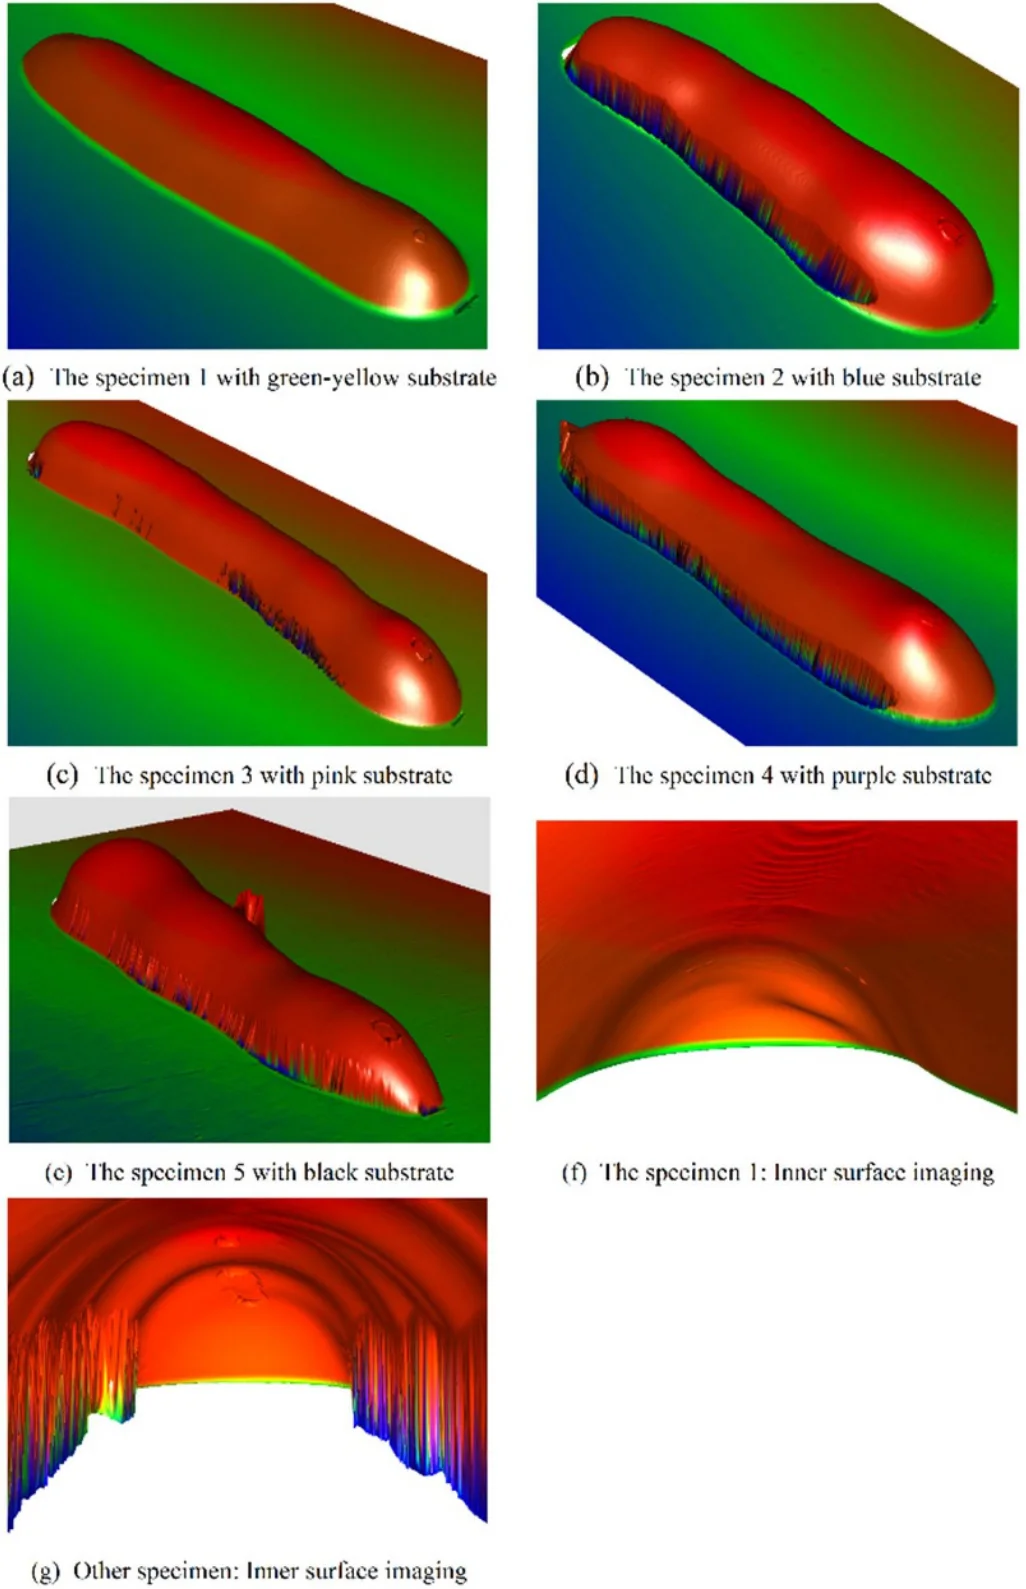
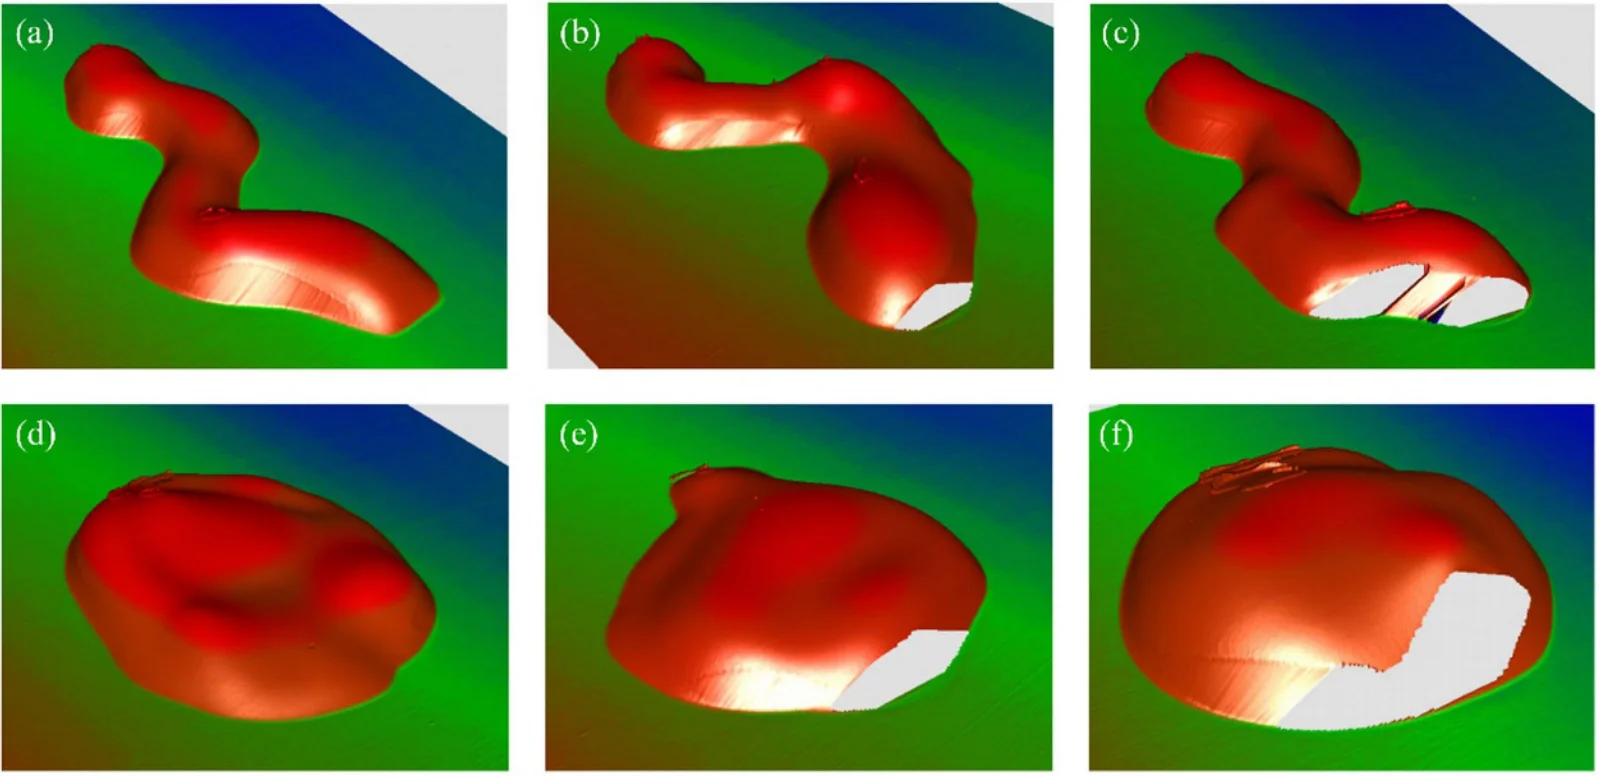
在体积测量实验中,将形状相近的直线胶条分别点在黄绿色、蓝色、粉色、紫色和黑色五种基板上。每个试样用精密电子天平称重作为真值,测得的体积按 0.0011 g/mm³ 的密度换算为重量。每种基板做五次重复实验,每次测量 20 次并取平均。黄绿色基板的误差最低,各次重复实验的误差在 1.11% 到 2.25% 之间;其他基板上的深度图则因内部光学干扰而出现不同程度的表面重建畸变。在黄绿色基板上另测了六个形状更复杂的胶条:曲线形图案的误差为 2.38%、5.57% 和 8.59%,环形图案为 2.17%、5.56% 和 5.17%(表 5)。误差较大的样本,其深度图存在表面数据缺失:胶条较厚或形状复杂时,会遮挡相机对后方区域的视线,这是线激光三角测量的固有局限。作者指出,目前主流的解决办法是从不同视角扫描两次;后续工作将把系统推广到复杂背景,并研究补充单次扫描数据的方法。
引用
@article{cao2025precision,
  title={Precision 3D volume measurement of transparent adhesives via spectrally optimized line laser scanning and enhanced centroid extraction},
  author={Cao, Ling and Zhou, Renjie and Wang, Xinhua and Pan, Wei},
  journal={Measurement Science and Technology},
  volume={36},
  number={11},
  pages={115206},
  year={2025},
  publisher={IOP Publishing},
  doi={10.1088/1361-6501/ae1a9f}
}