FPD: Fringe Photometric Deflectometry when Fringe Meets Photometric Stereo
一句话看懂同一零件上的高光区域和哑光区域适合不同的表面测量方法。FPD 按每个像素的光泽程度,逐像素融合偏折术与光度立体,使划痕和脏污都能清晰呈现。
问题背景
许多工业零件的表面既不是纯粹的哑光面,也不是纯粹的镜面。以手机后盖为例,中间的标志高度反光,周围表面的镜面反射则较弱,而划痕、指纹脏污等缺陷在这两类区域上都需要检出。两种成熟的光学方法各自只能覆盖其中一半。光度立体(PS)利用多个光照方向下的图像恢复表面法向,在漫反射(朗伯)区域效果良好,但遇到镜面高光时性能下降。相位测量偏折术(PMD)通过正弦条纹的反射测量表面梯度,在镜面上精度很高,但在哑光区域由于条纹对比度低,数据并不可靠。
因此,当镜面高光或漫反射纹理占主导时,现有检测方法常常检测不到细微缺陷。此前把两类方法结合起来的工作很少:有的将摄影测量与 PS 结合,有的将线结构光与 PS 加权融合,但在高反光区域仍有困难。
方法原理
FPD 在一个采集周期内同时获取两种方法所需的数据,分别经过 PMD 分支和 PS 分支处理,再逐像素融合二者的输出。PMD 分支还会测出每个像素的镜面反射强弱,并据此确定融合权重。
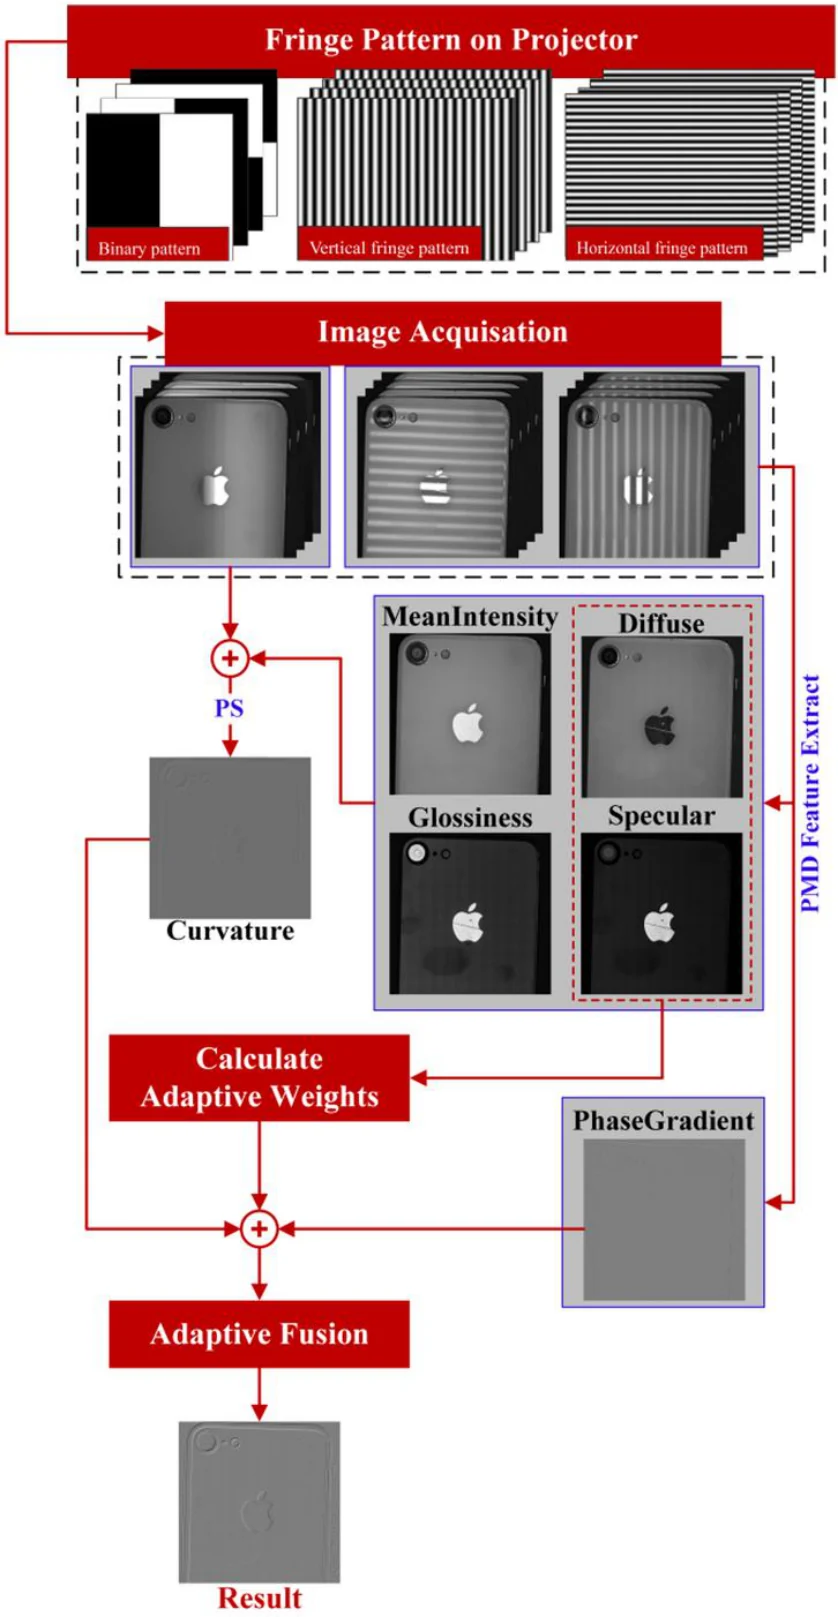
- 一个采集周期。 投影仪依次显示三类图案:模拟四象限照明、供 PS 使用的二值图案,以及供 PMD 使用的水平(fringe-x)和竖直(fringe-y)正弦条纹。相机每个周期采集 12 幅图像。
- PMD 分支。 每个像素有四幅相移条纹图像:其均值为平均强度 A,由条纹调制计算镜面反射分量 S,漫反射分量为 D = A − S,光泽度为 S / A。多频相位展开得到绝对相位,其在 x、y 方向的导数构成相位梯度幅值 P。
- PS 分支。 四幅二值图案图像以 PMD 得到的镜面与漫反射分量图作为先验信息,构成“图像数 × 像素数”的强度矩阵。对其做奇异值分解得到表面法向,再由法向计算表面梯度和平均曲率 H,计算过程采用 CUDA 加速。
- 按反射特性计算权重。 每个像素的权重为 wPMD = S / (S + D),wPS = D / (S + D)。高光像素更依赖 PMD,偏漫反射的像素更依赖 PS,两者之间平滑过渡。
- 融合。 结果为 R = wPMD·P + wPS·H。在条纹可靠的区域以 PMD 为主,在需要保留漫反射细节的区域以 PS 为主。
实验结果
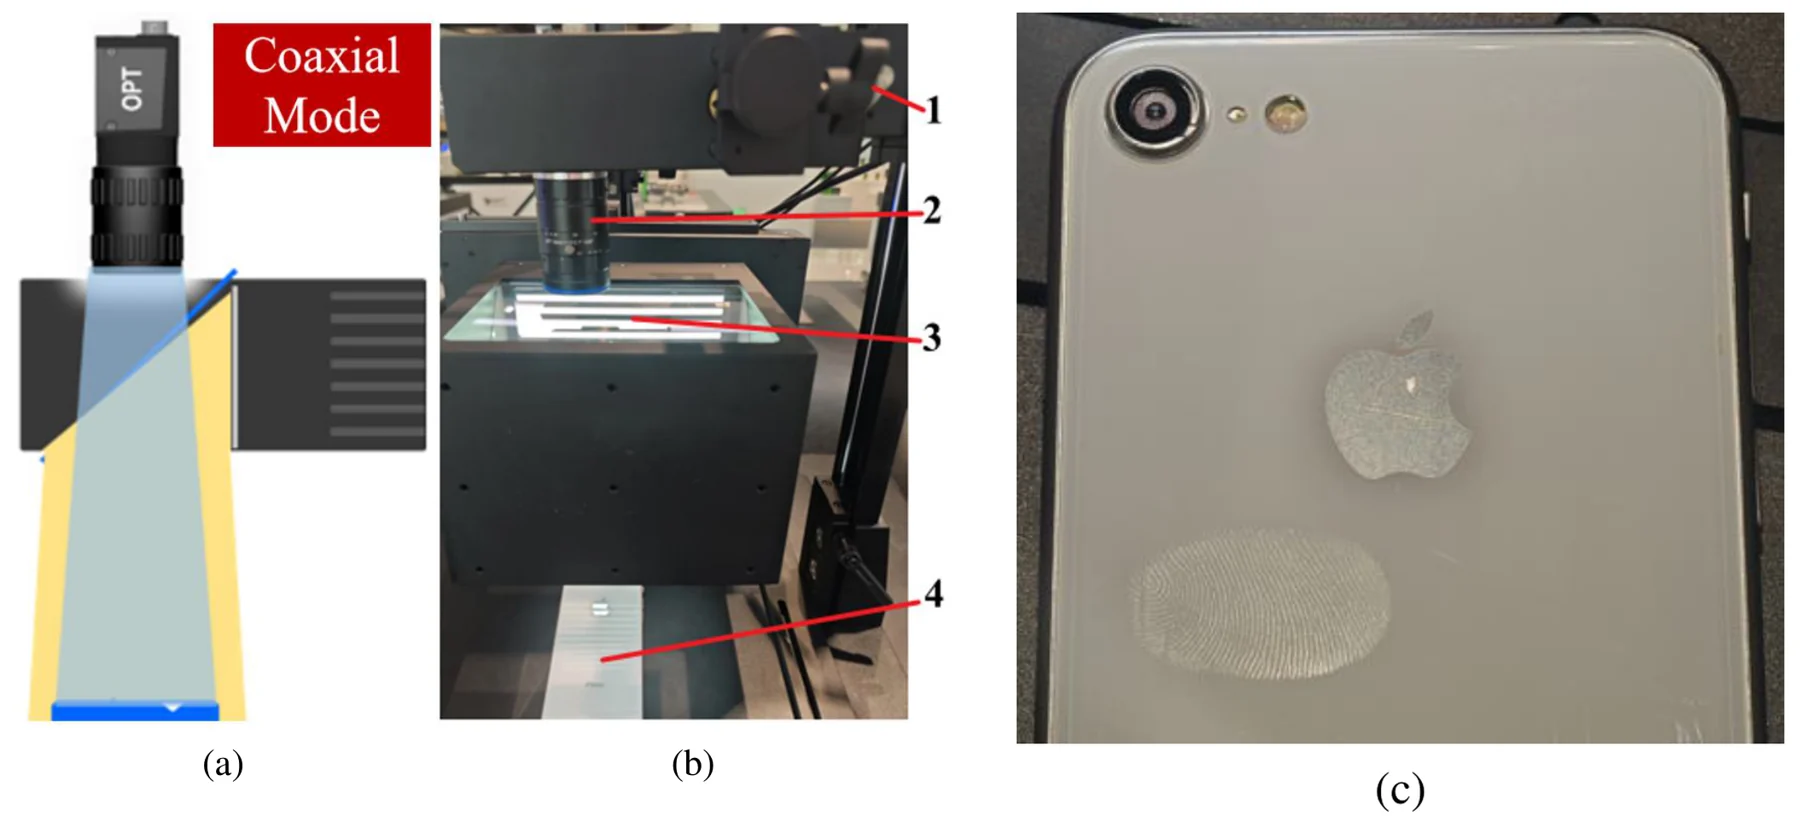
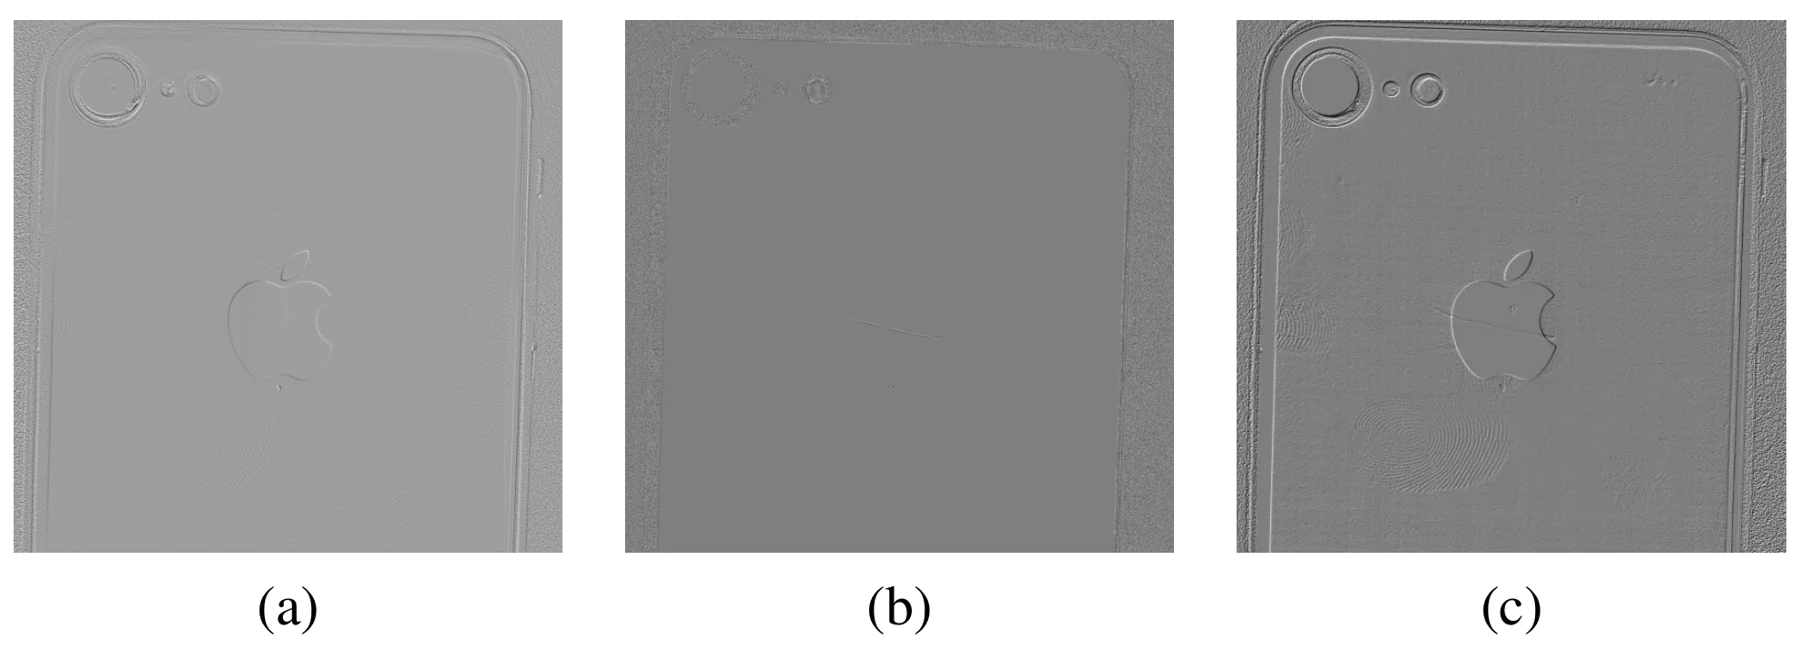
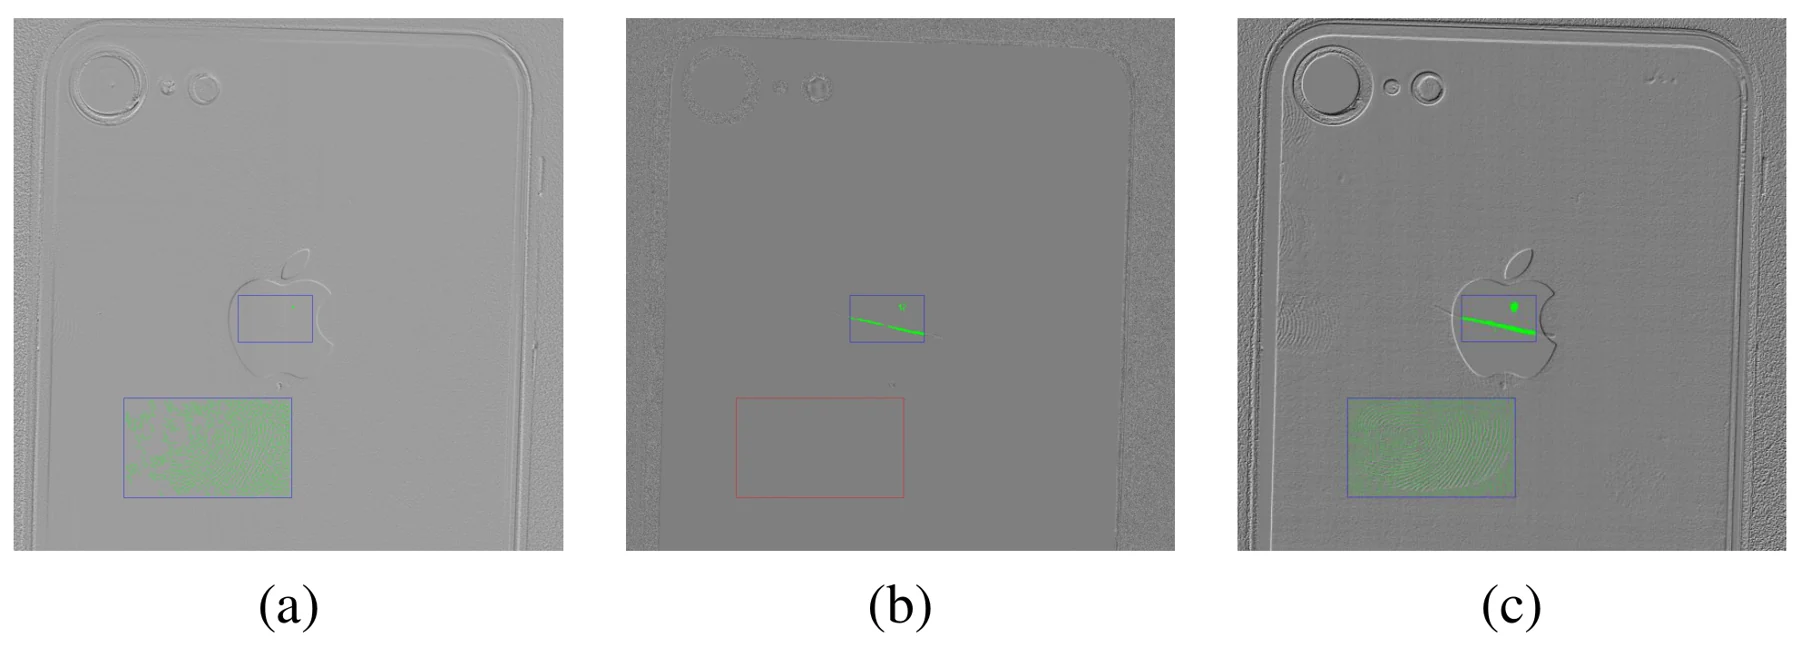
测试对象是同时具有漫反射和镜面反射的 iPhone 后盖。实验平台由投影仪、相机和安装结构组成,每个周期采集二值、fringe-x 和 fringe-y 三类图案共 12 幅图像,处理所用电脑配备 Intel Core i5-13500 CPU 和 NVIDIA GeForce RTX 3060 GPU。对比在同一次采集得到的三幅重建图之间进行:PS 平均曲率图、PMD 相位梯度图和 FPD 融合结果;作者认为 FPD 对两类特征的重建都更完整、更一致。随后,在 OPT Machine Vision 的商用检测软件 Smart3 中分别对三幅图做缺陷检测:一是划痕检测,二是基于线特征提取的脏污检测。FPD 也已集成到商用缺陷检测软件中。
作者将集成系统的标定以及复杂表面的高度测量列为未来工作。
引用
@inproceedings{cao2025fpd,
  title={FPD: Fringe Photometric Deflectometry when Fringe Meets Photometric Stereo},
  author={Cao, Ling and Wang, Teng and Yang, Yong and Tang, Quan and Wang, Zi Meng and Pan, Wei},
  booktitle={2025 10th International Conference on Image, Vision and Computing (ICIVC)},
  pages={408--413},
  year={2025},
  organization={IEEE},
  doi={10.1109/icivc66358.2025.11200241}
}