VeinTr: Robust end-to-end full-hand vein identification with transformer
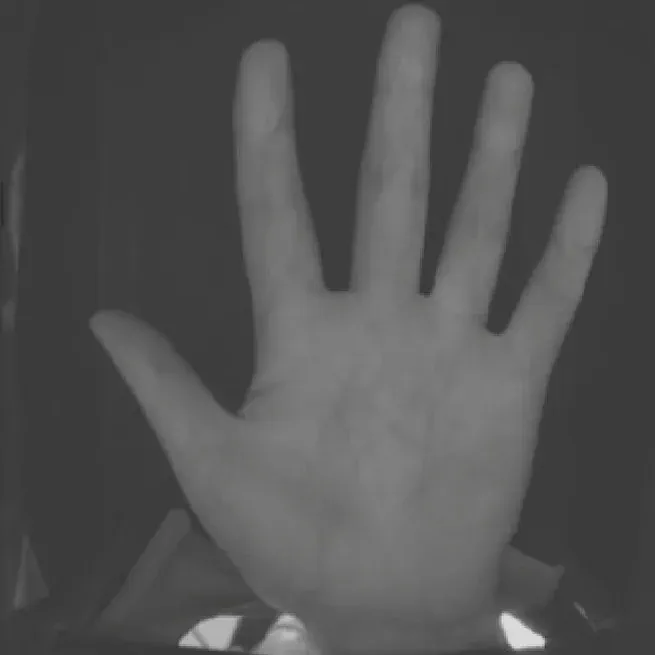
VeinTr 以端到端方式从全手近红外静脉图像中识别身份,无需提取 ROI:卷积块和残差块提取局部特征,轻量 Transformer 进行全局聚合,MLP 解码器输出用于待测样本–数据库匹配的静脉特征。
10月 1, 2024
SemReg: Semantics-Constrained Point Cloud Registration
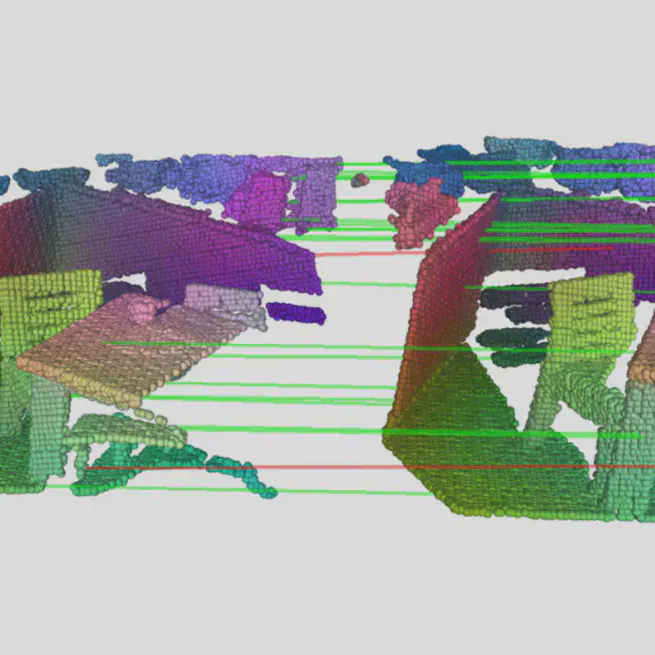
SemReg 是一种二维–三维跨模态点云配准方法:将 RGB 图像中的语义特征投影到点云上,引导交叉注意力和点匹配集中于语义相近的区域,在 3DMatch 和 3DLoMatch 上取得了最高的配准召回率。
9月 1, 2024
TopFormer: Topology-Aware Transformer for Point Cloud Registration
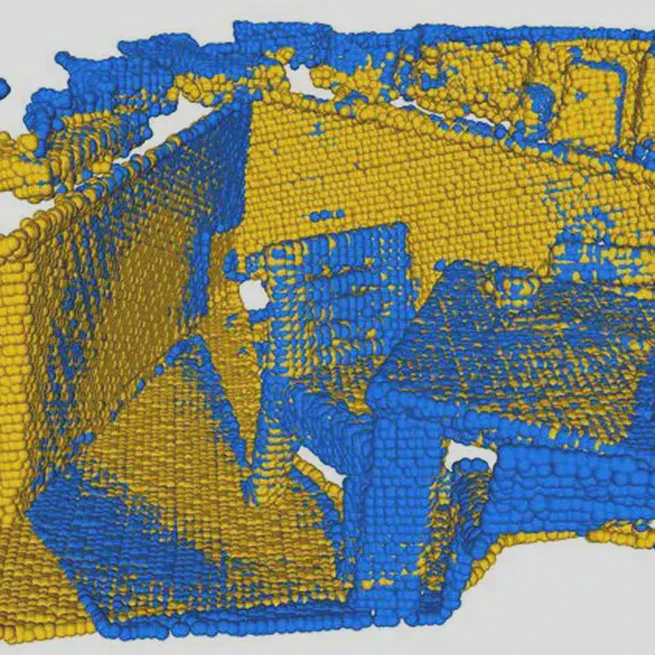
TopFormer 是一种面向点云配准的拓扑感知 Transformer。它以“稀疏–稠密”方式编码点对结构:在稠密点上测得两个稀疏点之间的测地距离和基于法向的方向信息,使空间上相近、但沿表面相距很远的点更容易区分。
4月 1, 2024
Weighted Point Cloud Normal Estimation
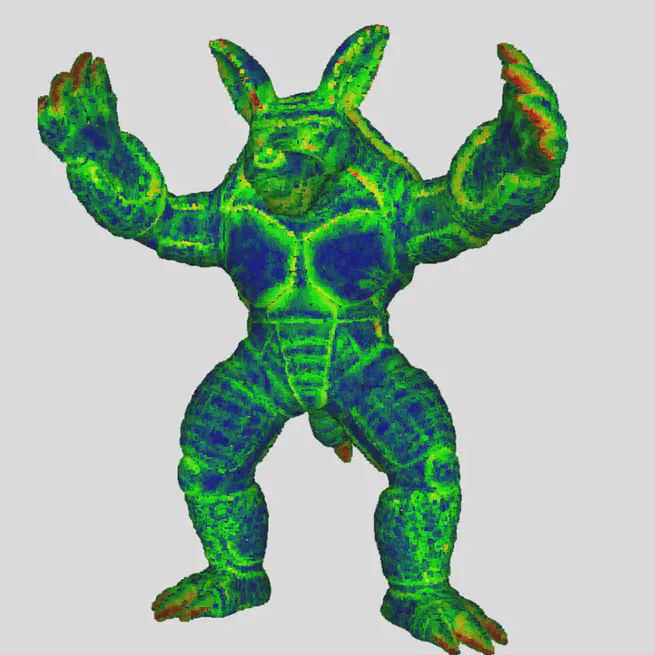
一种点云加权法向回归方法:权重回归器预测每个邻域点与中心点的相关程度,对比预训练则将每个局部块与其中心点的真实法向配对学习,从而在含噪的合成点云和真实点云上得到鲁棒且保持特征的法向。
7月 1, 2023
Towards uniform point distribution in feature-preserving point cloud filtering
一种点云滤波方法:在边缘感知的数据项之外加入排斥项,在去除噪声、保留尖锐特征的同时,使滤波后的点分布较为均匀。
1月 1, 2023
Random screening-based feature aggregation for point cloud denoising
一种基于学习的点云去噪方法:对每个局部块的特征进行随机筛选,并将较稠密局部块的全局特征融合到其较稀疏的子块中,从而提高对严重噪声和不规则点分布的鲁棒性。
1月 1, 2023