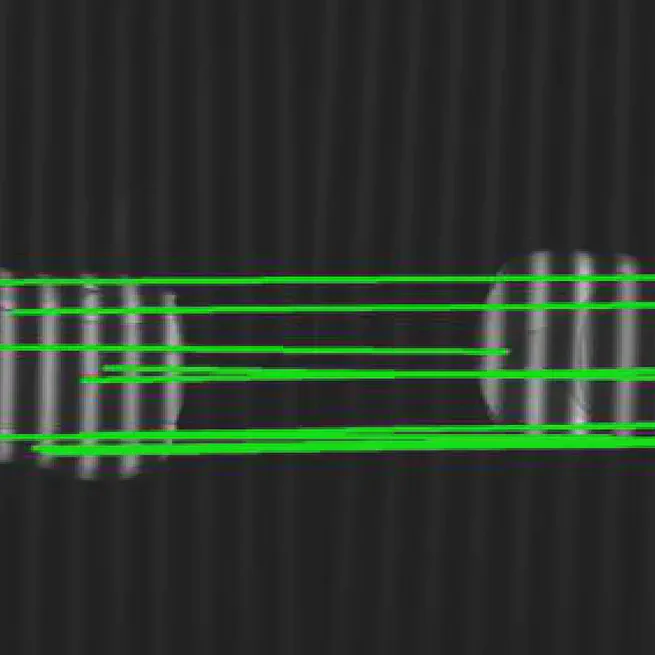
Kinematic target surface sensing based on improved deep optical flow tracking
利用引入归一化互相关的改进 RAFT 光流网络,直接在条纹图像中跟踪运动物体,使相移轮廓术能够借助普通单色相机重建任意二维运动物体的表面。
11月 1, 2023
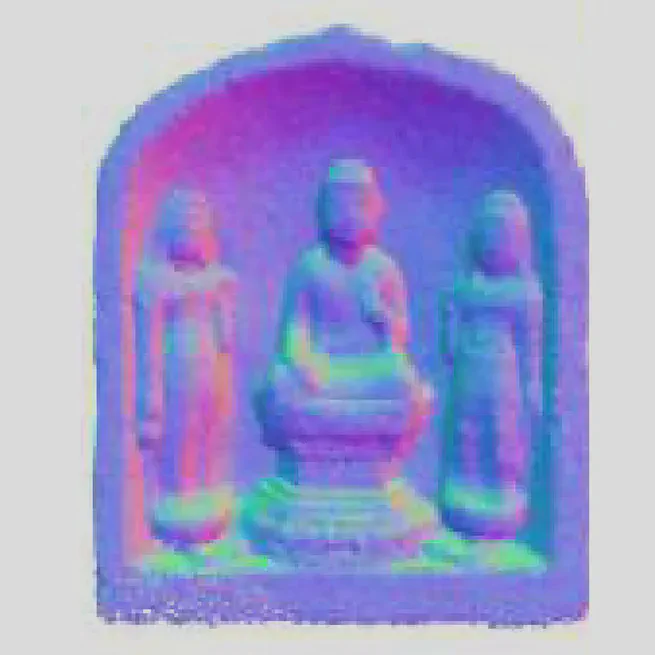
Towards uniform point distribution in feature-preserving point cloud filtering
一种点云滤波方法:在边缘感知的数据项之外加入排斥项,在去除噪声、保留尖锐特征的同时,使滤波后的点分布较为均匀。
1月 1, 2023