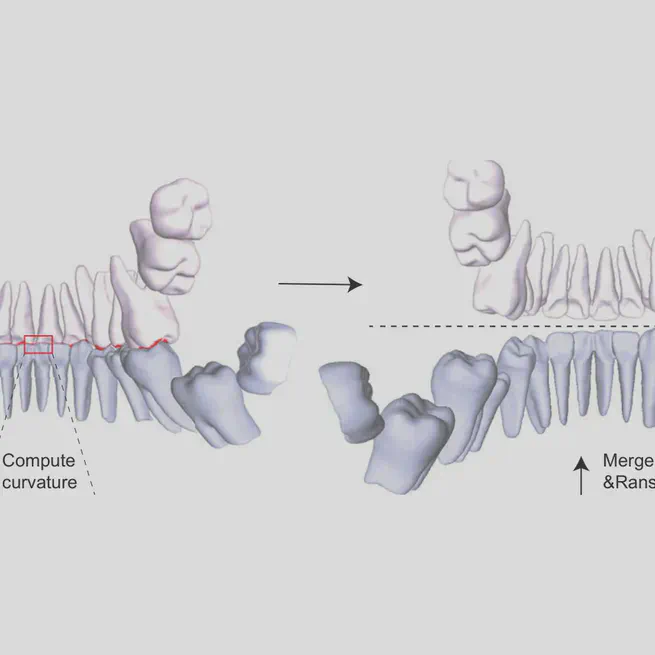
Deep learning-enabled 3D multimodal fusion of cone-beam CT and intraoral mesh scans for clinically applicable tooth-bone reconstruction
DDMF 将锥形束 CT(CBCT)与口内扫描自动融合为包含牙冠、牙根和牙槽骨的三维模型:由深度网络分别分割两种扫描,再通过基于曲率的上下颌分离、两阶段配准和牙冠替换完成融合,与专家模型的平均表面距离为 0.17 mm。
9月 1, 2023
Weighted Point Cloud Normal Estimation
一种点云加权法向回归方法:权重回归器预测每个邻域点与中心点的相关程度,对比预训练则将每个局部块与其中心点的真实法向配对学习,从而在含噪的合成点云和真实点云上得到鲁棒且保持特征的法向。
7月 1, 2023
Towards uniform point distribution in feature-preserving point cloud filtering
一种点云滤波方法:在边缘感知的数据项之外加入排斥项,在去除噪声、保留尖锐特征的同时,使滤波后的点分布较为均匀。
1月 1, 2023
Random screening-based feature aggregation for point cloud denoising
一种基于学习的点云去噪方法:对每个局部块的特征进行随机筛选,并将较稠密局部块的全局特征融合到其较稀疏的子块中,从而提高对严重噪声和不规则点分布的鲁棒性。
1月 1, 2023
3D reconstruction of the moving object with double-shooting based on phase shifting profilometry
一种相移轮廓术方法:相机对每幅投射条纹拍摄两次,结合跟踪得到的物体运动在混合相移下提取相位,并通过复用条纹图提高运动物体的三维重构帧率。
1月 1, 2023
3D reconstruction of moving object by double sampling based on phase shifting profilometry
借助触发控制装置,相机在每幅投射条纹期间拍摄两幅图像;再利用跟踪得到的物体运动,通过最小二乘相位模型从连续三幅图像中恢复相位,从而提高相移轮廓术重建运动物体的帧率。
1月 1, 2023
Automated reconstruction of multiple objects with individual movement based on PSP
一种面对多个各自独立运动物体的自动相移轮廓术方法:先识别每个物体,用 KCF 跟踪,再由 SIFT 特征点为其单独求出旋转和平移,最后结合各自的运动信息求解相位。
9月 1, 2020
Gaussian Curvature Filter on 3D Meshes
高斯曲率滤波器(GCF)无需计算高斯曲率即可降低三角网格的高斯曲率:每个顶点只移动到恰好使某个一环邻点落在其切平面上的位置;可选的几何约束则能在去噪的同时保持几何特征。
3月 1, 2020
Iteratively weighted principal component analysis and orientation consistency for normal estimation in point cloud
迭代加权主成分分析(IWPCA)在局部平面拟合中引入空间与法向双边权重并反复迭代,以估计点云法向;随后先基于点云中心预翻转法向,再沿最小生成树传播朝向,使法向朝向保持一致。
1月 1, 2020
HLO: Half-kernel Laplacian Operator for surface smoothing
HLO 用半核拉普拉斯算子取代网格光顺中的均匀拉普拉斯算子:在每个顶点邻域的各个半窗口上计算拉普拉斯,并选取能量最小者,从而在只有一个参数的情况下保持特征、抑制收缩。
1月 1, 2020