VeinTr: Robust end-to-end full-hand vein identification with transformer
VeinTr 以端到端方式从全手近红外静脉图像中识别身份,无需提取 ROI:卷积块和残差块提取局部特征,轻量 Transformer 进行全局聚合,MLP 解码器输出用于待测样本–数据库匹配的静脉特征。
10月 1, 2024
SemReg: Semantics-Constrained Point Cloud Registration
SemReg 是一种二维–三维跨模态点云配准方法:将 RGB 图像中的语义特征投影到点云上,引导交叉注意力和点匹配集中于语义相近的区域,在 3DMatch 和 3DLoMatch 上取得了最高的配准召回率。
9月 1, 2024
Segmentation-Driven Feature-Preserving Mesh Denoising
一种分割驱动的网格去噪方法:先用基于边的区域生长把含噪三角网格划分为若干区域,再逐区域独立去噪,使尖锐特征另一侧的面片不再干扰去噪结果。该分割主干可嵌入 BNF、UNF、GNF、L1 等现有去噪方法。
9月 1, 2024
TopFormer: Topology-Aware Transformer for Point Cloud Registration
TopFormer 是一种面向点云配准的拓扑感知 Transformer。它以“稀疏–稠密”方式编码点对结构:在稠密点上测得两个稀疏点之间的测地距离和基于法向的方向信息,使空间上相近、但沿表面相距很远的点更容易区分。
4月 1, 2024
Reconstruction of transparent objects using phase shifting profilometry based on diffusion models
以在透明物体上采集到的混叠条纹图为条件,扩散模型只生成由前表面反射的条纹图,从而可以用常规相移轮廓术重建透明物体。
4月 1, 2024
WTAYOLO: A Detection Model for Weak Scratches on Metal Surfaces
WTAYOLO 用于检测锂电池等金属表面上的微弱划痕:光度立体成像降低表面反射带来的干扰,WTAConv 模块扩大感受野并引入通道与空间注意力。在不增加参数量的情况下,其 mAP50 达到 86.8%,比 YOLOv11n 提高 5.1%。
1月 1, 2024
Generative deep-learning-embedded asynchronous structured light for three-dimensional imaging
APSNet 是一个在条件生成对抗网络框架下训练的类 U-Net 生成式网络,可分离投影仪与相机非同步工作时采集到的混叠条纹图,使标准相移法三维重建结果与同步采集的偏差不超过 8 μm。
1月 1, 2024
Gap measurement method based on projection lines and convex analysis of 3D point clouds
一种继电器间隙测量方法:将基于背光图像的快速二维投影线模型,与利用凸包和继电器质心确定支撑面的三维点云模型相结合。
1月 1, 2024
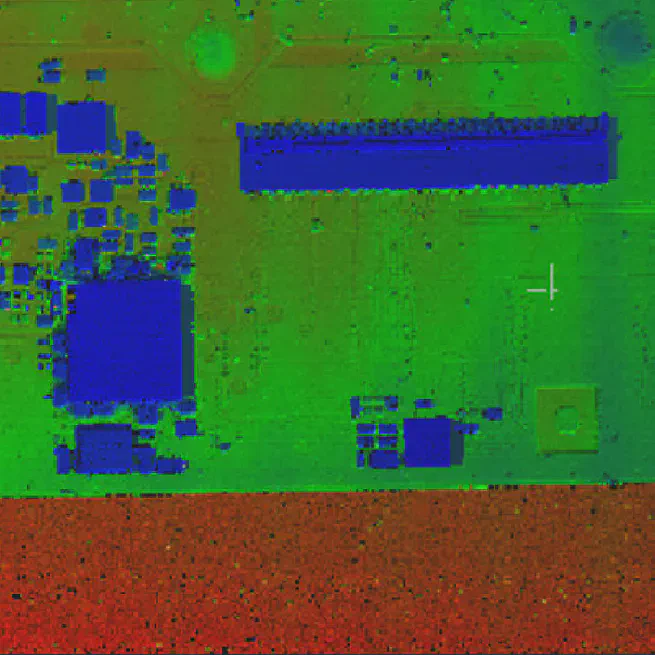
A Point Cloud Contour Extraction Method based on Plane Segmentation
一种物体点云轮廓提取方法:用 PCA 优化的 RANSAC 分割平面,将每个平面投影为二维图像,再根据图像梯度提取其边界。
1月 1, 2024
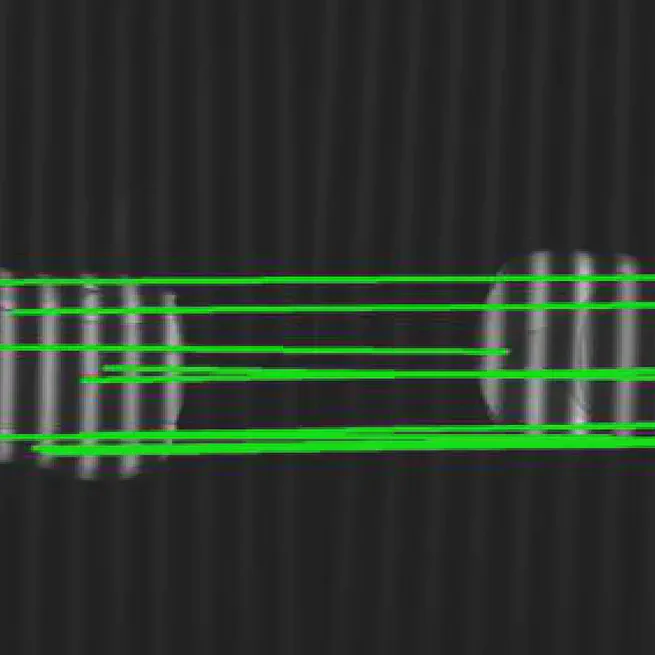
Kinematic target surface sensing based on improved deep optical flow tracking
利用引入归一化互相关的改进 RAFT 光流网络,直接在条纹图像中跟踪运动物体,使相移轮廓术能够借助普通单色相机重建任意二维运动物体的表面。
11月 1, 2023