Physically inspired geometry-to-photometry rendering and lightweight convolutional neural network for real-time weld defect detection
用基于 Phong 光照的渲染把电池顶盖焊缝的三维深度转换为高对比度的二维图像,再用轻量的小波增强 YOLO 网络检测缺陷。
10月 10, 2026
Fusing Phase Map Servoing and MPC for High-Precision Robotic Tracking of Dynamic Objects
一种用于机器人动态跟踪的相位图视觉伺服与模型预测控制框架,将闭环延迟的中位数从 12.9 ms 降至 8.3 ms,并能以 0.05 mm 的最终误差跟踪 0.1 m/s 运动的目标。
1月 28, 2026
Underwater structured-light 3D imaging method based on FP-DiffNet
FP-DiffNet 用扩散模型去噪复原水下退化的条纹图案,在极高浊度下达到 42.42 dB 的 PSNR、0.0354 rad 的包裹相位 MAE,三维重建 RMSE 低于 0.1 mm。
1月 1, 2026
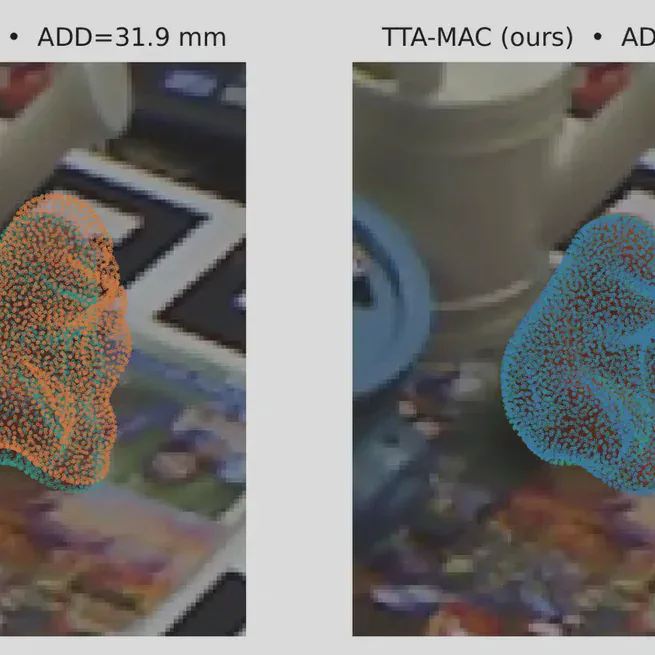
TTA-MAC: Per-Instance Test-Time CAD-Anchored Refinement of Monocular Depth Calibration and 6D Object Pose
一种面向纯 RGB 6D 物体位姿的测试时优化层:以 CAD 模型生成的带符号距离场为参照,联合优化单目深度的两个标定参数和 6D 位姿,采用重尾先验,并用信赖域排除落入错误收敛区域的状态。
1月 1, 2026
SuP: Sub-cloud Driven Point Cloud Registration
SuP 把低重叠点云配准转化为高重叠子点云锚点对的挖掘问题,借助 DSAM、OPS、MPN 和合并匹配模块,从存在歧义的局部扫描中恢复可靠的对应关系。
1月 1, 2026
Self-calibrating structured light three-dimensional imaging method with fringe projection
一种融合光束法平差的自标定条纹投影三维成像技术:以相机和投影仪的独立标定参数为初值,将相机参数、投影仪参数与场景三维点联合优化,在不中断测量的情况下校正因振动而缓慢漂移的系统外参。
1月 1, 2026
Robust Object 6D Pose Estimation Under High Dynamic Ambient Light
针对光照变化给物体 6D 位姿估计带来的困难,本文提出一种改进的 Gen6D 方法,使其在高动态环境光条件下稳健工作。
1月 1, 2026
Learning-based reconstruction of moving transparent objects
一种面向相移轮廓术中运动透明物体的基于学习的重建方法:先用扩散模型分离由前、后表面反射造成的叠加条纹图案,再基于 SIFT 算法和二维运动方程重建运动物体。
1月 1, 2026
Few-Shot 6D Object Pose Estimation via Decoupled Rotation and Translation with Viewpoint Encoding
一种小样本单目 6D 位姿估计方法,将旋转与平移分开估计:仅用合成图像训练的视角编码器在渲染视角码本中检索旋转,基于 GDR-Net 的分支则利用稠密几何特征回归平移,每个物体只需 600 张真实图像。
1月 1, 2026
Dynamic correlation network and structure-aware matching for robust point cloud registration
点云之间的相对旋转给可靠的对应关系估计带来了很大挑战。
1月 1, 2026